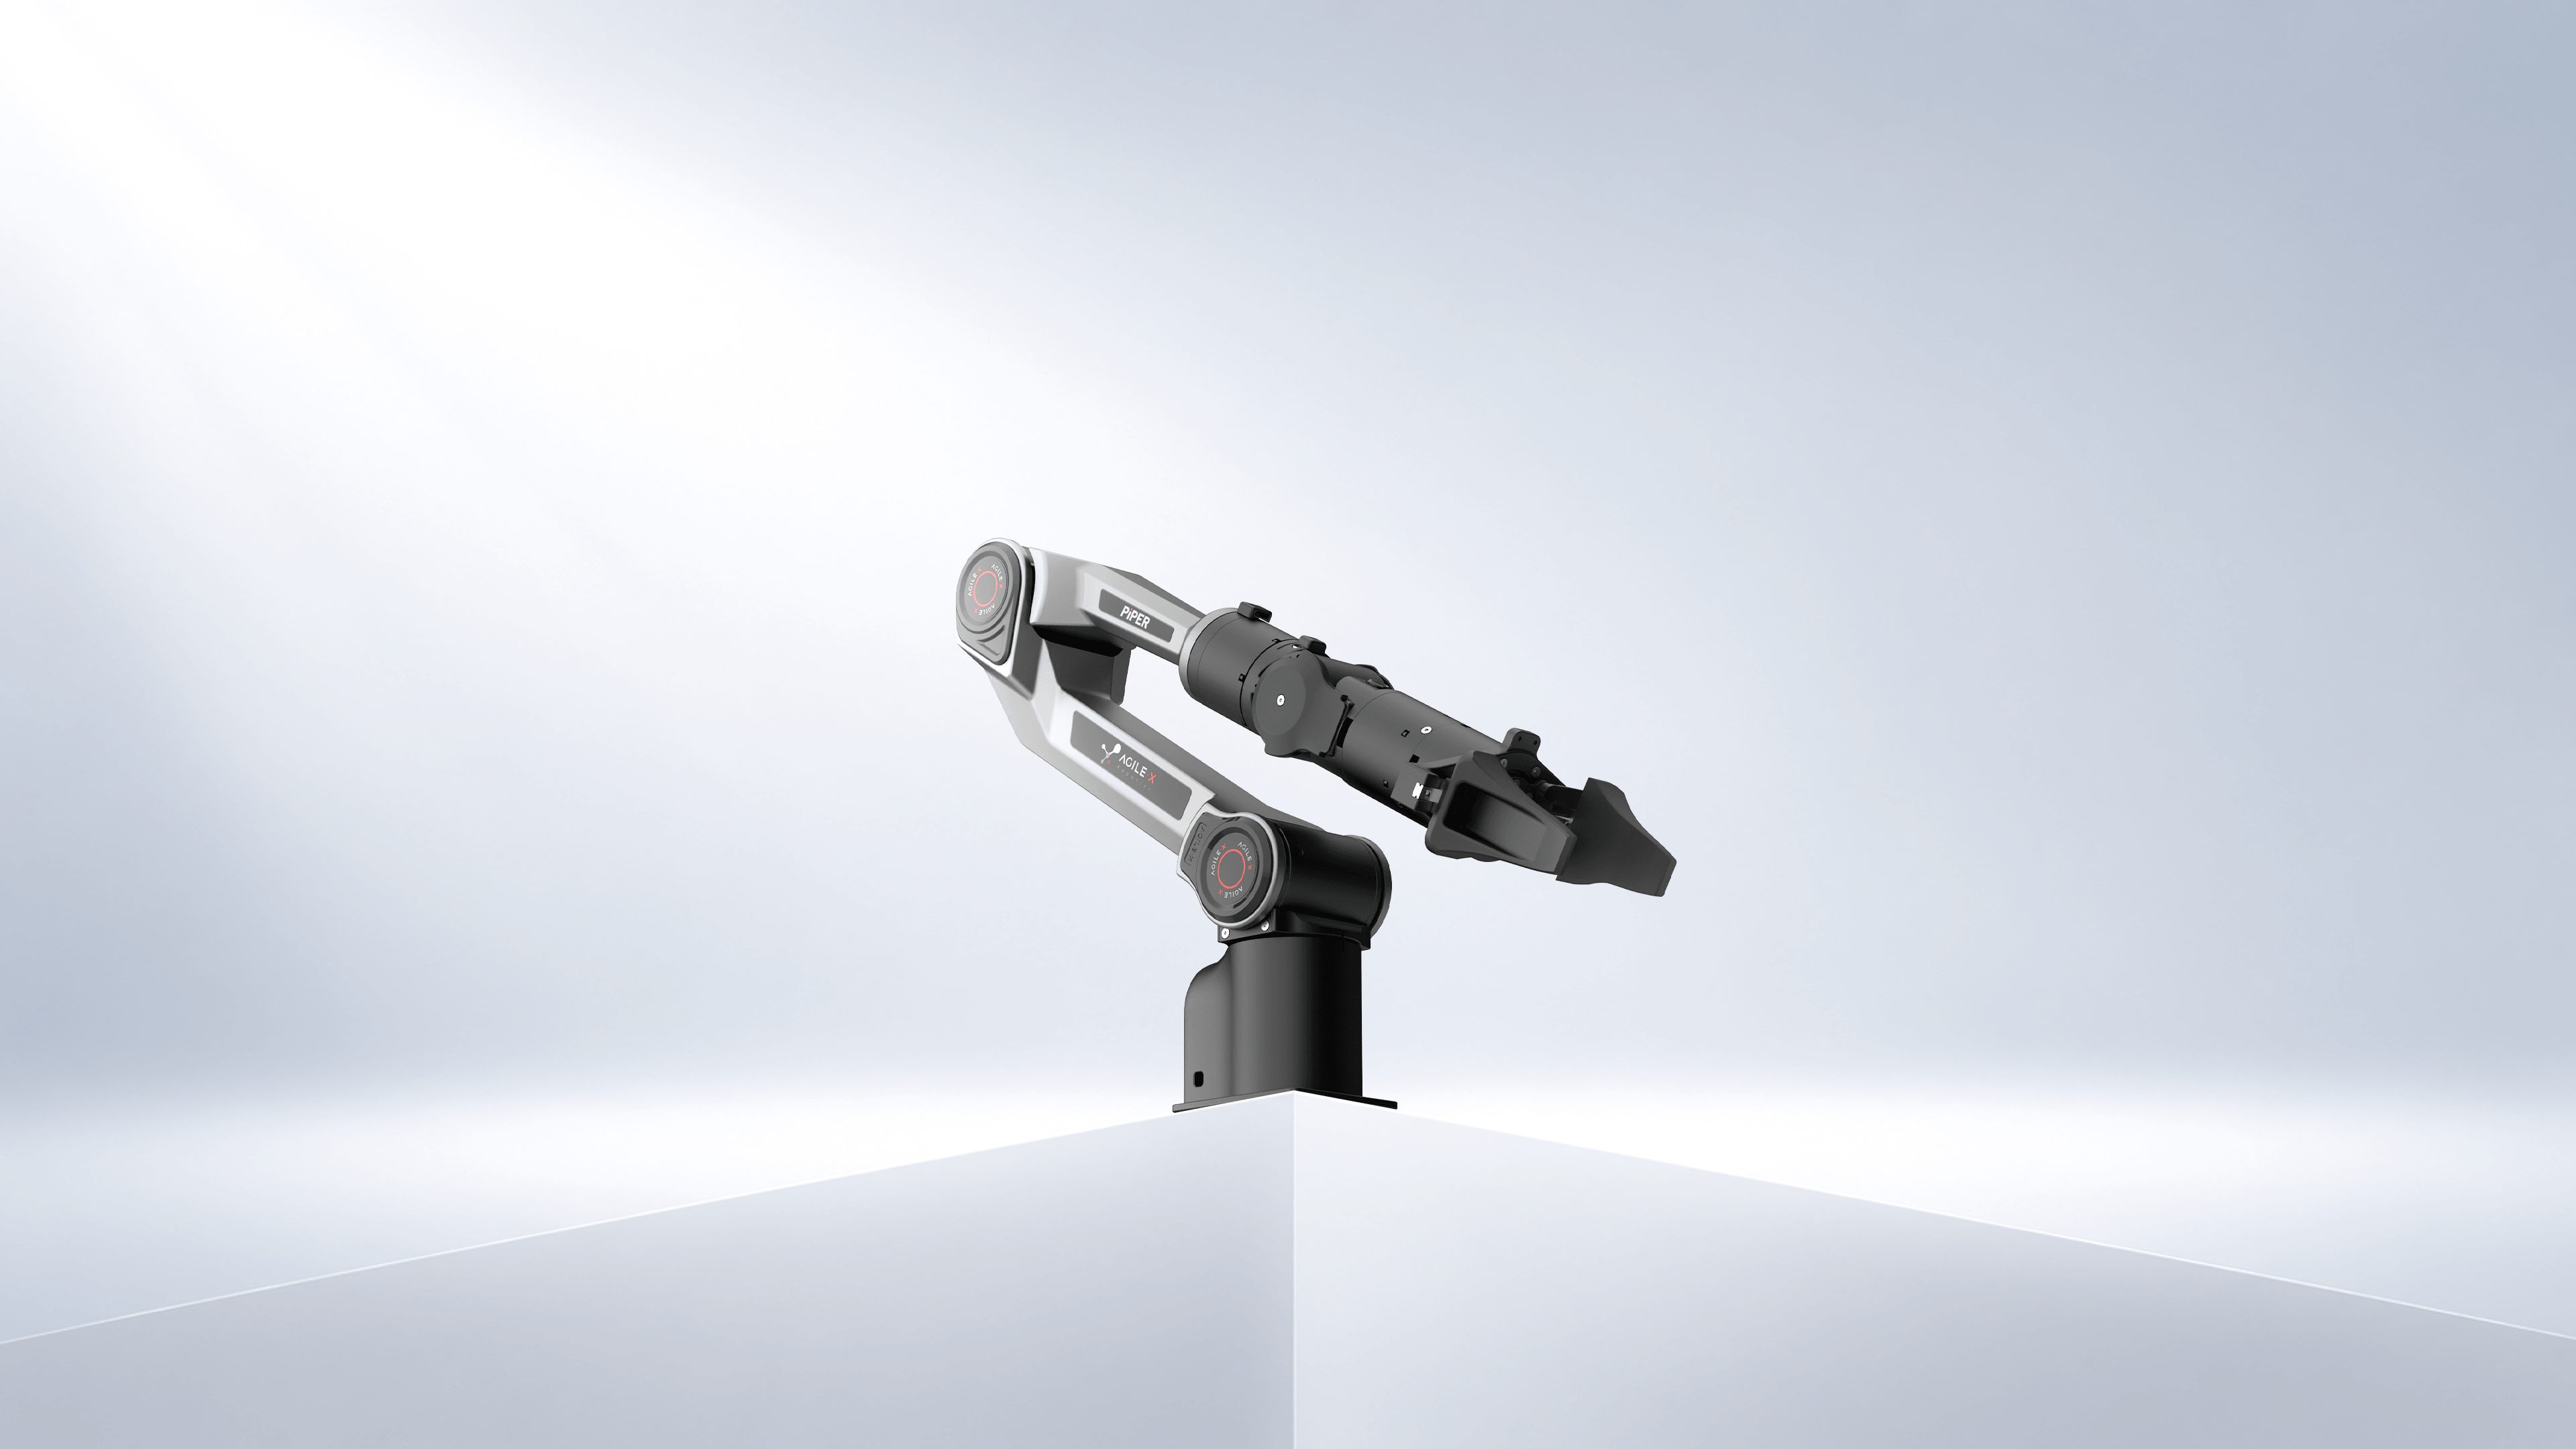
PiPER: Manipülasyon ve Fiziksel Yapay Zekâ için 6 Eksenli Hafif Robot Kol
PiPER; robotik araştırma, eğitim, fiziksel yapay zekâ geliştirme ile hafif manipülasyon ve otomasyon uygulamaları için tasarlanmış 6 eksenli (6-DoF) hafif bir robot koldur. Doğru uç efektörle kavrama, montaj, nesne ayıklama ve robot veri toplama görevlerini destekler. Robot manipülasyonu, otomasyon ve fiziksel yapay zekâ araştırmaları için geliştirilmiştir.
4,2 kg
Ağırlık
1,5 kg
Yük Kapasitesi
626 mm
Erişim Mesafesi
±0,1 mm
Tekrarlanabilirlik
Öne Çıkan Özellikler
Robot manipülasyonu, otomasyon ve fiziksel yapay zekâ araştırmaları için tasarlandı.
Hafif, Yüksek Performans
4,2 kg ağırlığındaki hafif masaüstü robot kol, uç efektör için 1,5 kg yük taşır; kavrama ve montaj gibi gerçek görevlerde kolayca taşınır ve devreye alınır.
Araştırma Düzeyinde Hassasiyetle 6 Eksenli Hareket Kabiliyeti
±0,1 mm'ye varan tekrarlanabilirlik ile PiPER; karmaşık hareket araştırmalarını, algoritma doğrulamayı, yörünge tekrarını ve sürekli iterasyonu destekler.
İkincil Geliştirme için Açık Ekosistem
Sürükleyerek öğretmeyi, yörünge tekrarını ve PC kontrolünü destekler. Python, ROS 1/ROS 2, URDF, Gazebo ve Isaac Sim ile uyumludur; hareket doğrulamasından simülasyondan gerçeğe geliştirmeye uzanır.
Sağlam Yapı, Dayanıklı Robot Kol Tasarımı
Alüminyum alaşım gövde ve reçine kılıf; yapısal mukavemet ve girişimlere karşı direnç sağlar. Entegre kontrolcü kablolamayı sadeleştirir, daha temiz ve kararlı bir kurulum sunar.
PiPER'ı Kimler Kullanıyor?
Robotik araştırma, eğitim, algoritma geliştirme ve çevik gerçek dünya robot prototiplemenin ölçeklenebilir ihtiyaçlarına hizmet eder.
Üniversiteler ve Robotik Laboratuvarları
Robotik eğitimi ve gösterimleri, manipülasyon ve hareket kontrolü araştırmaları ile laboratuvar sistem entegrasyonu için.
Gömülü Yapay Zekâ Geliştiricileri
VLA ve dünya modeli eğitimi, devreye alma ve doğrulama; gerçek dünyada robot veri toplama için.
Sanayi Ortakları
Dört ayaklı robot + kol, mobil robot + kol ve insansı sistemler dahil eksiksiz robotik çözümler geliştirmek için.
Bireysel Üreticiler
Uygun maliyetli masaüstü robot kol geliştirme, Python/ROS tabanlı sistem entegrasyonu ve hızlı prototipleme için.
PiPER Kullanım Örnekleri
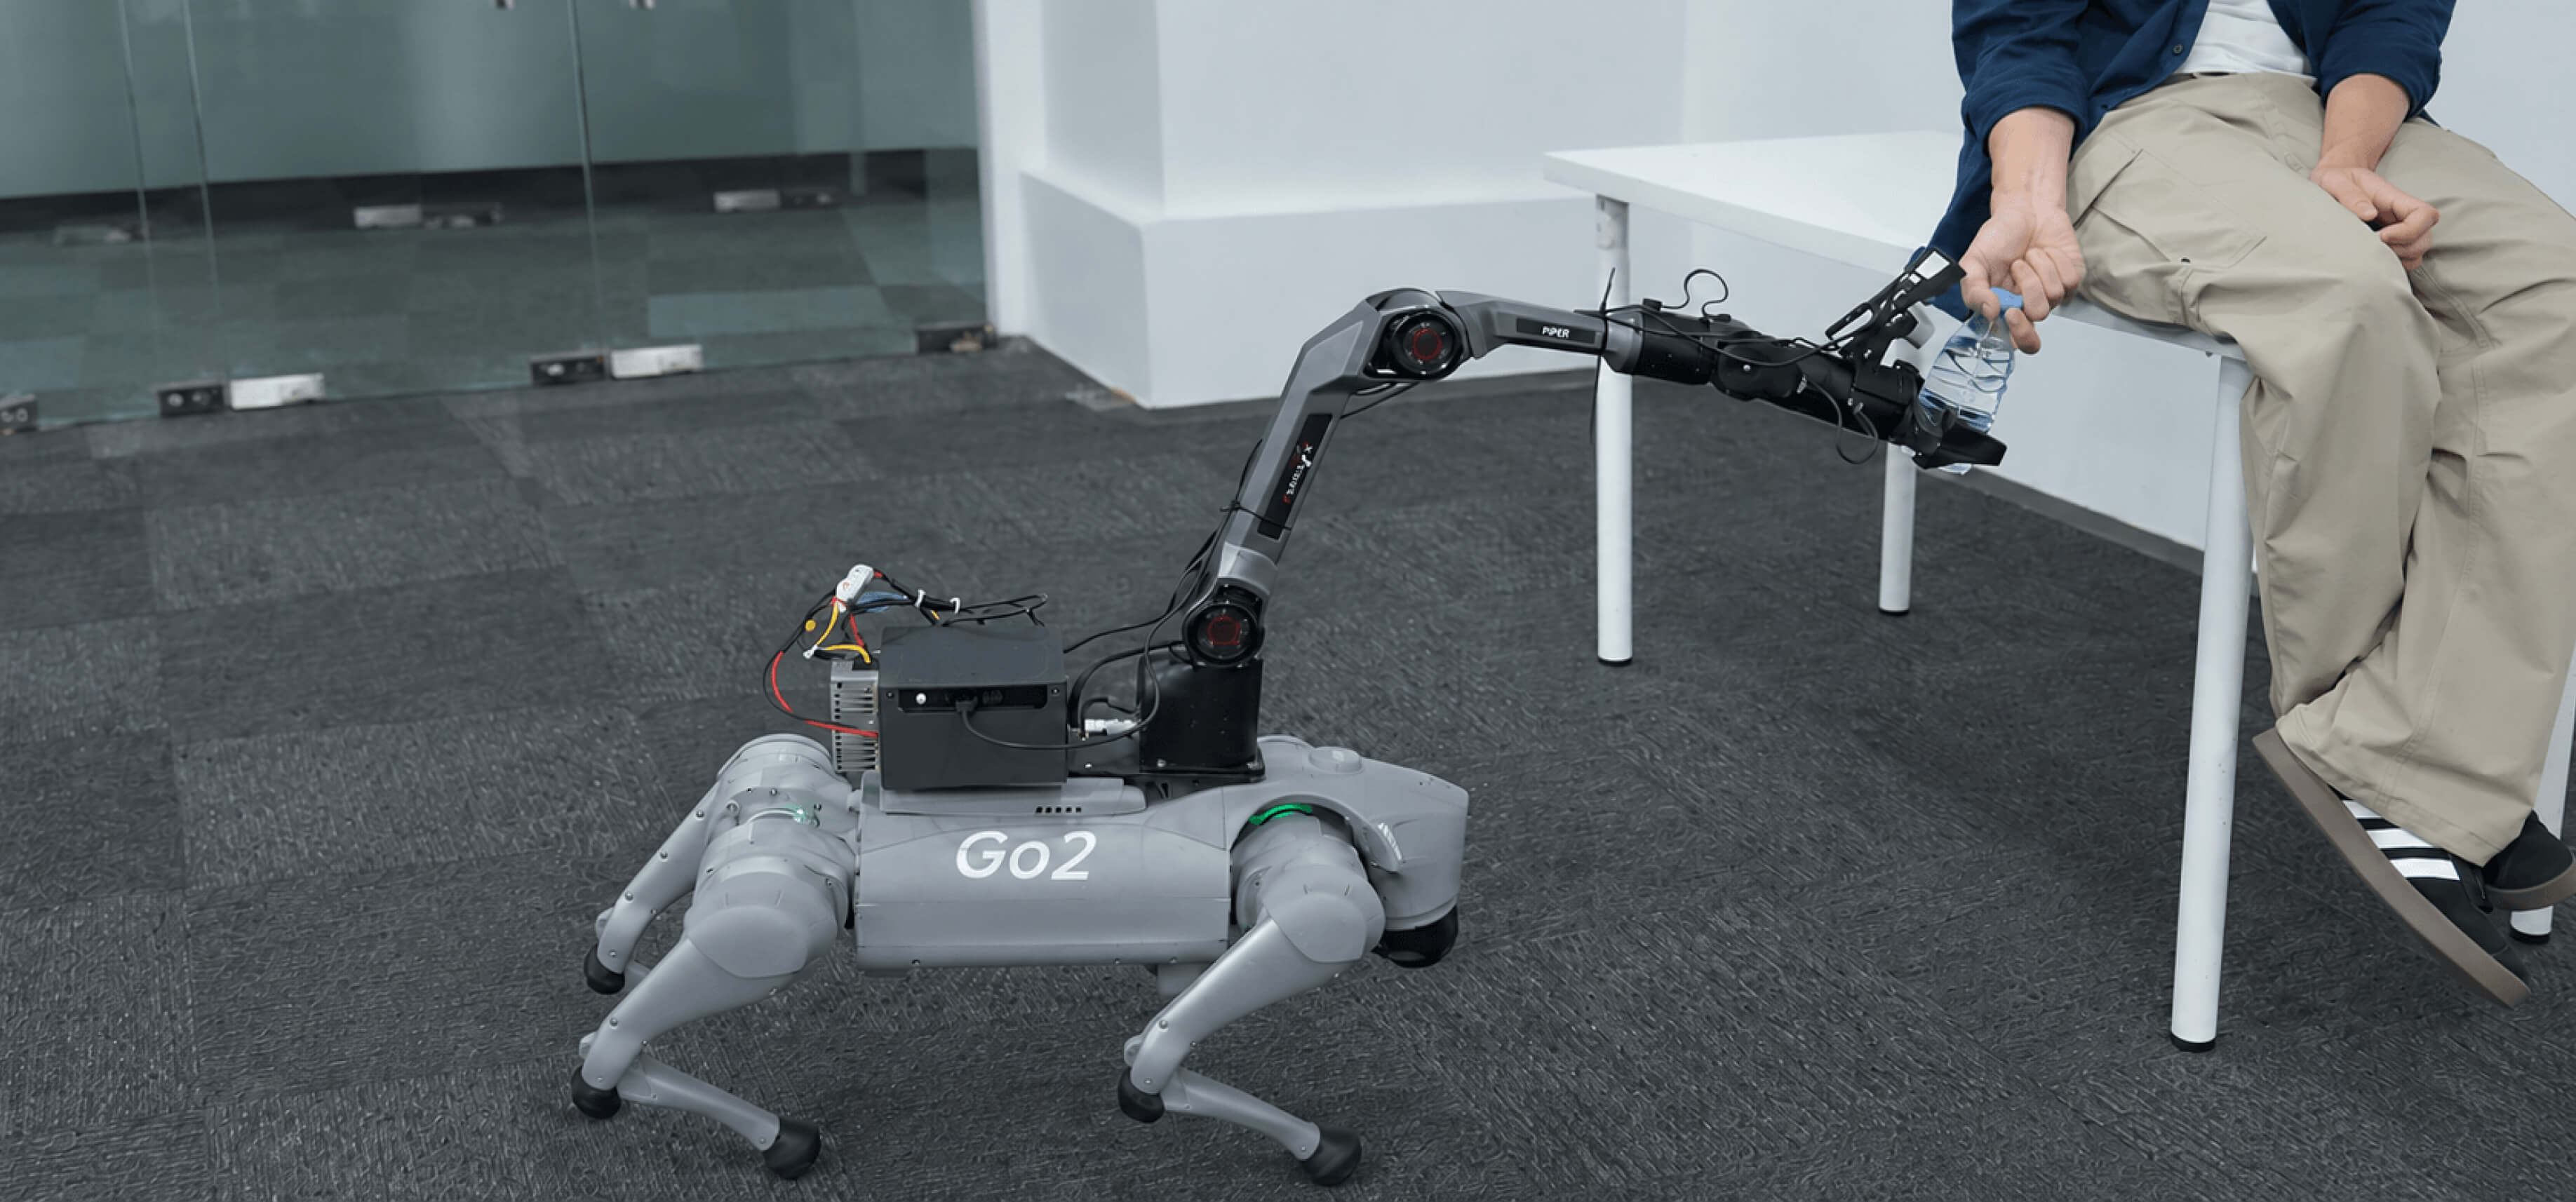
Robotik Sistem Entegrasyonu
PiPER, dinamik ortamlarda nesne taşıma ve görev yürütme için mobil bir platforma entegre olur.
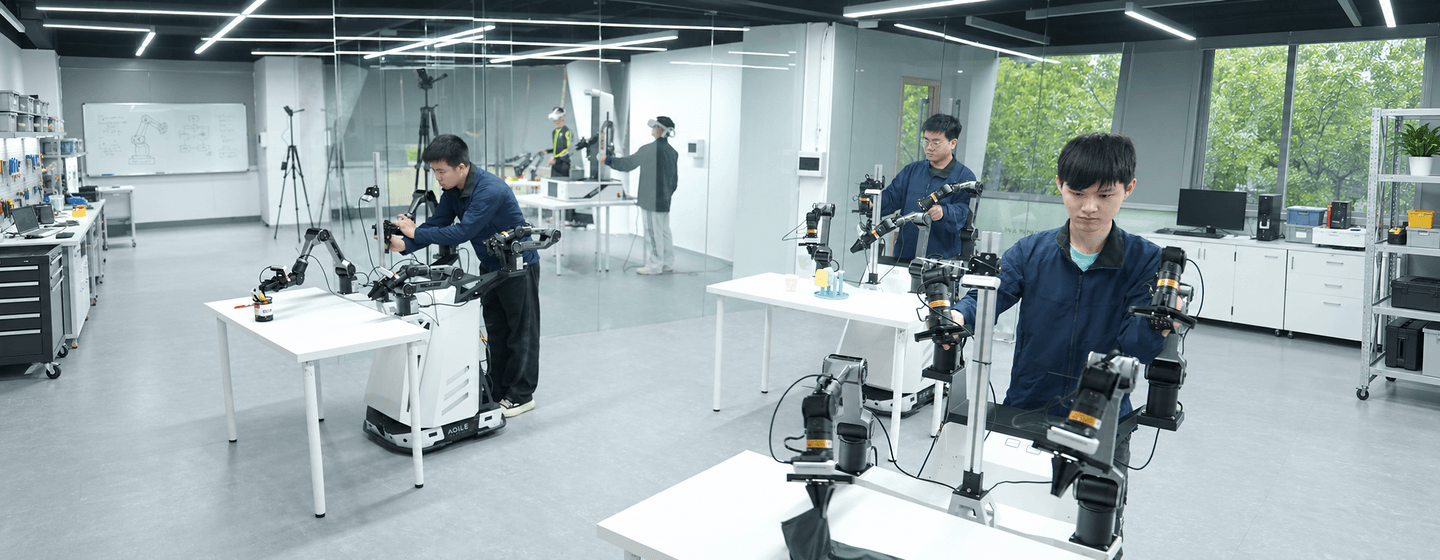
Ölçeklenebilir Robot Veri Toplama
Gerçek dünya robot verisi toplamak için özel bir ortam; fiziksel yapay zekâ eğitimini, robotik veri seti geliştirmeyi ve simülasyondan gerçeğe araştırmaları destekler.
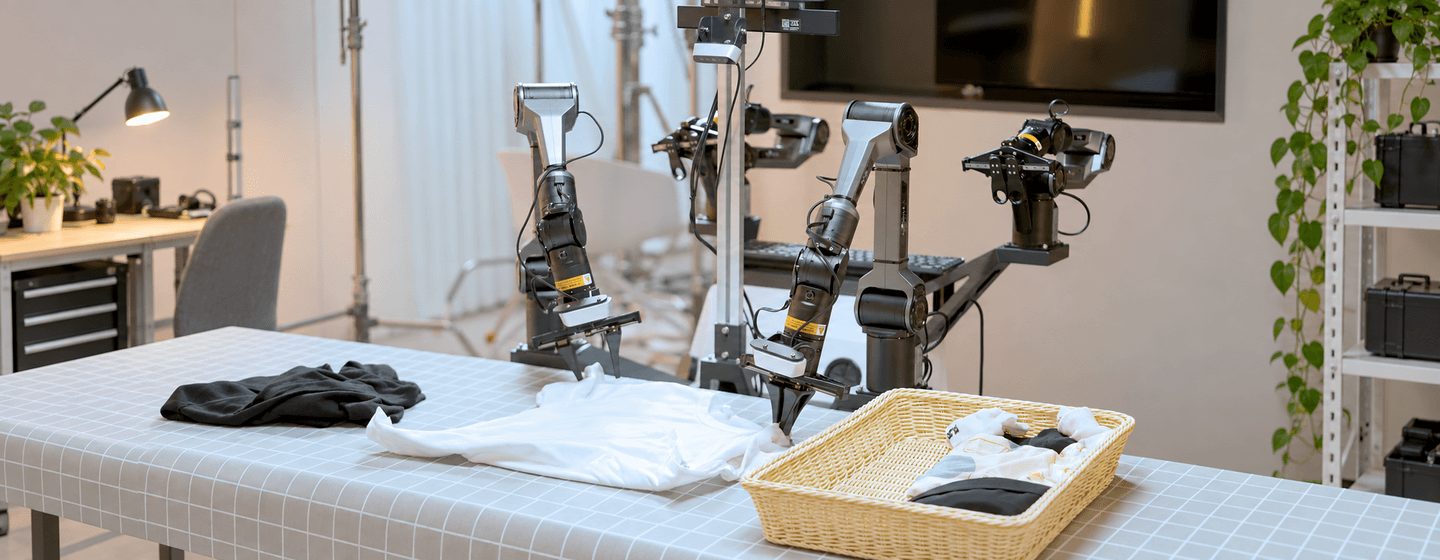
Fiziksel Yapay Zekâ Araştırmaları
Görüntü sistemleri ve VLA modelleriyle PiPER, gerçek dünya görevlerini otonom olarak tamamlar ve gömülü zekâyı iş başında gösterir.
Eksiksiz Ekosistem
Sektör standardı donanım ve yazılımlarla kusursuz entegrasyon.
Bileşenler ve Aksesuarlar
PiPER'ı çoklu sensör algısı, uç efektörler ve daha fazla geliştirme aksesuarıyla donatın.
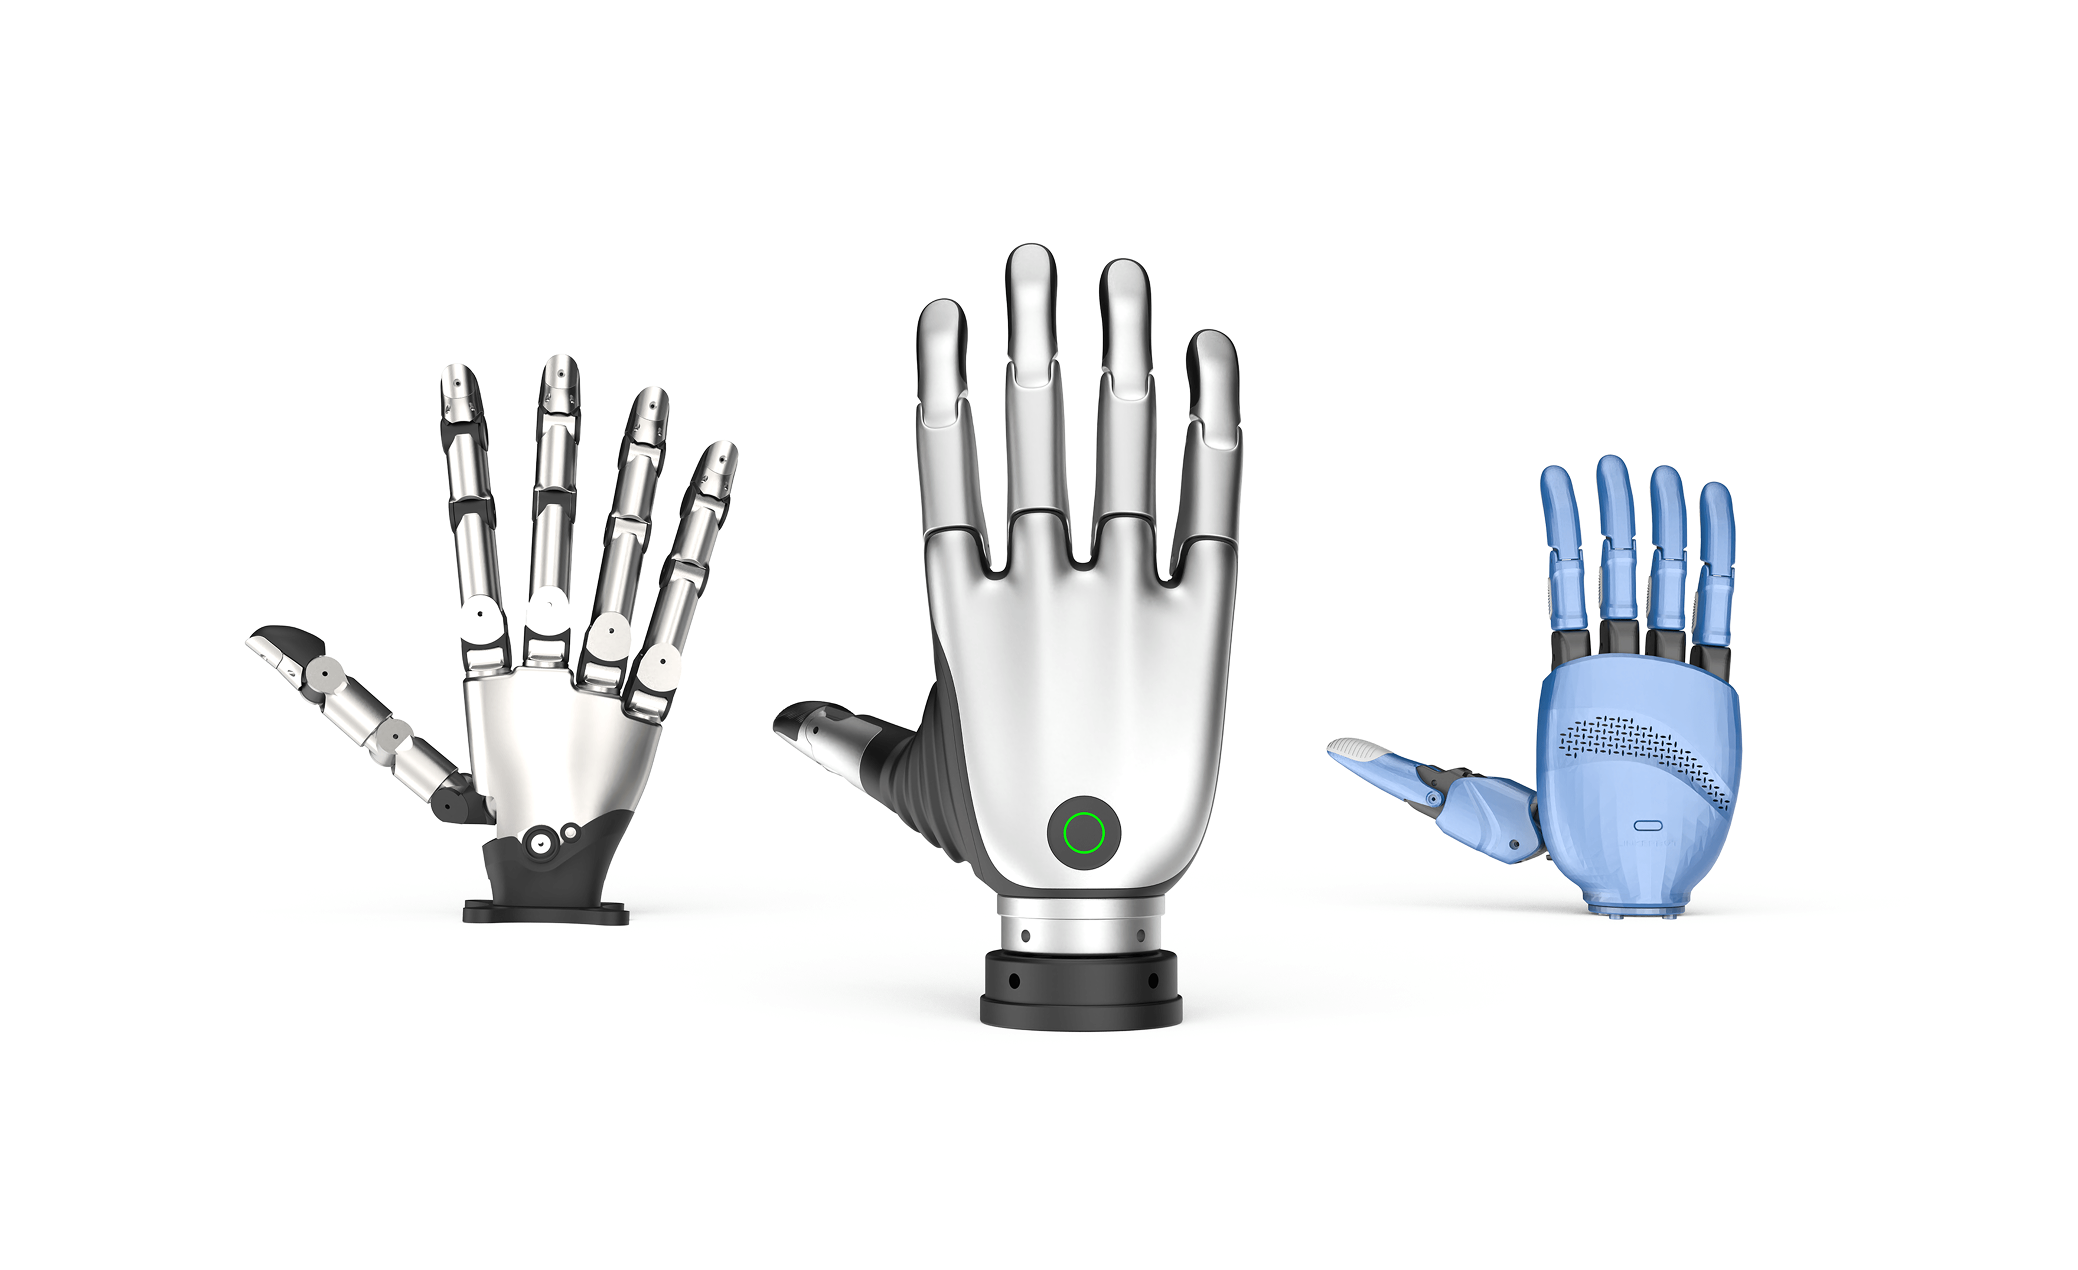
Çok Parmaklı El
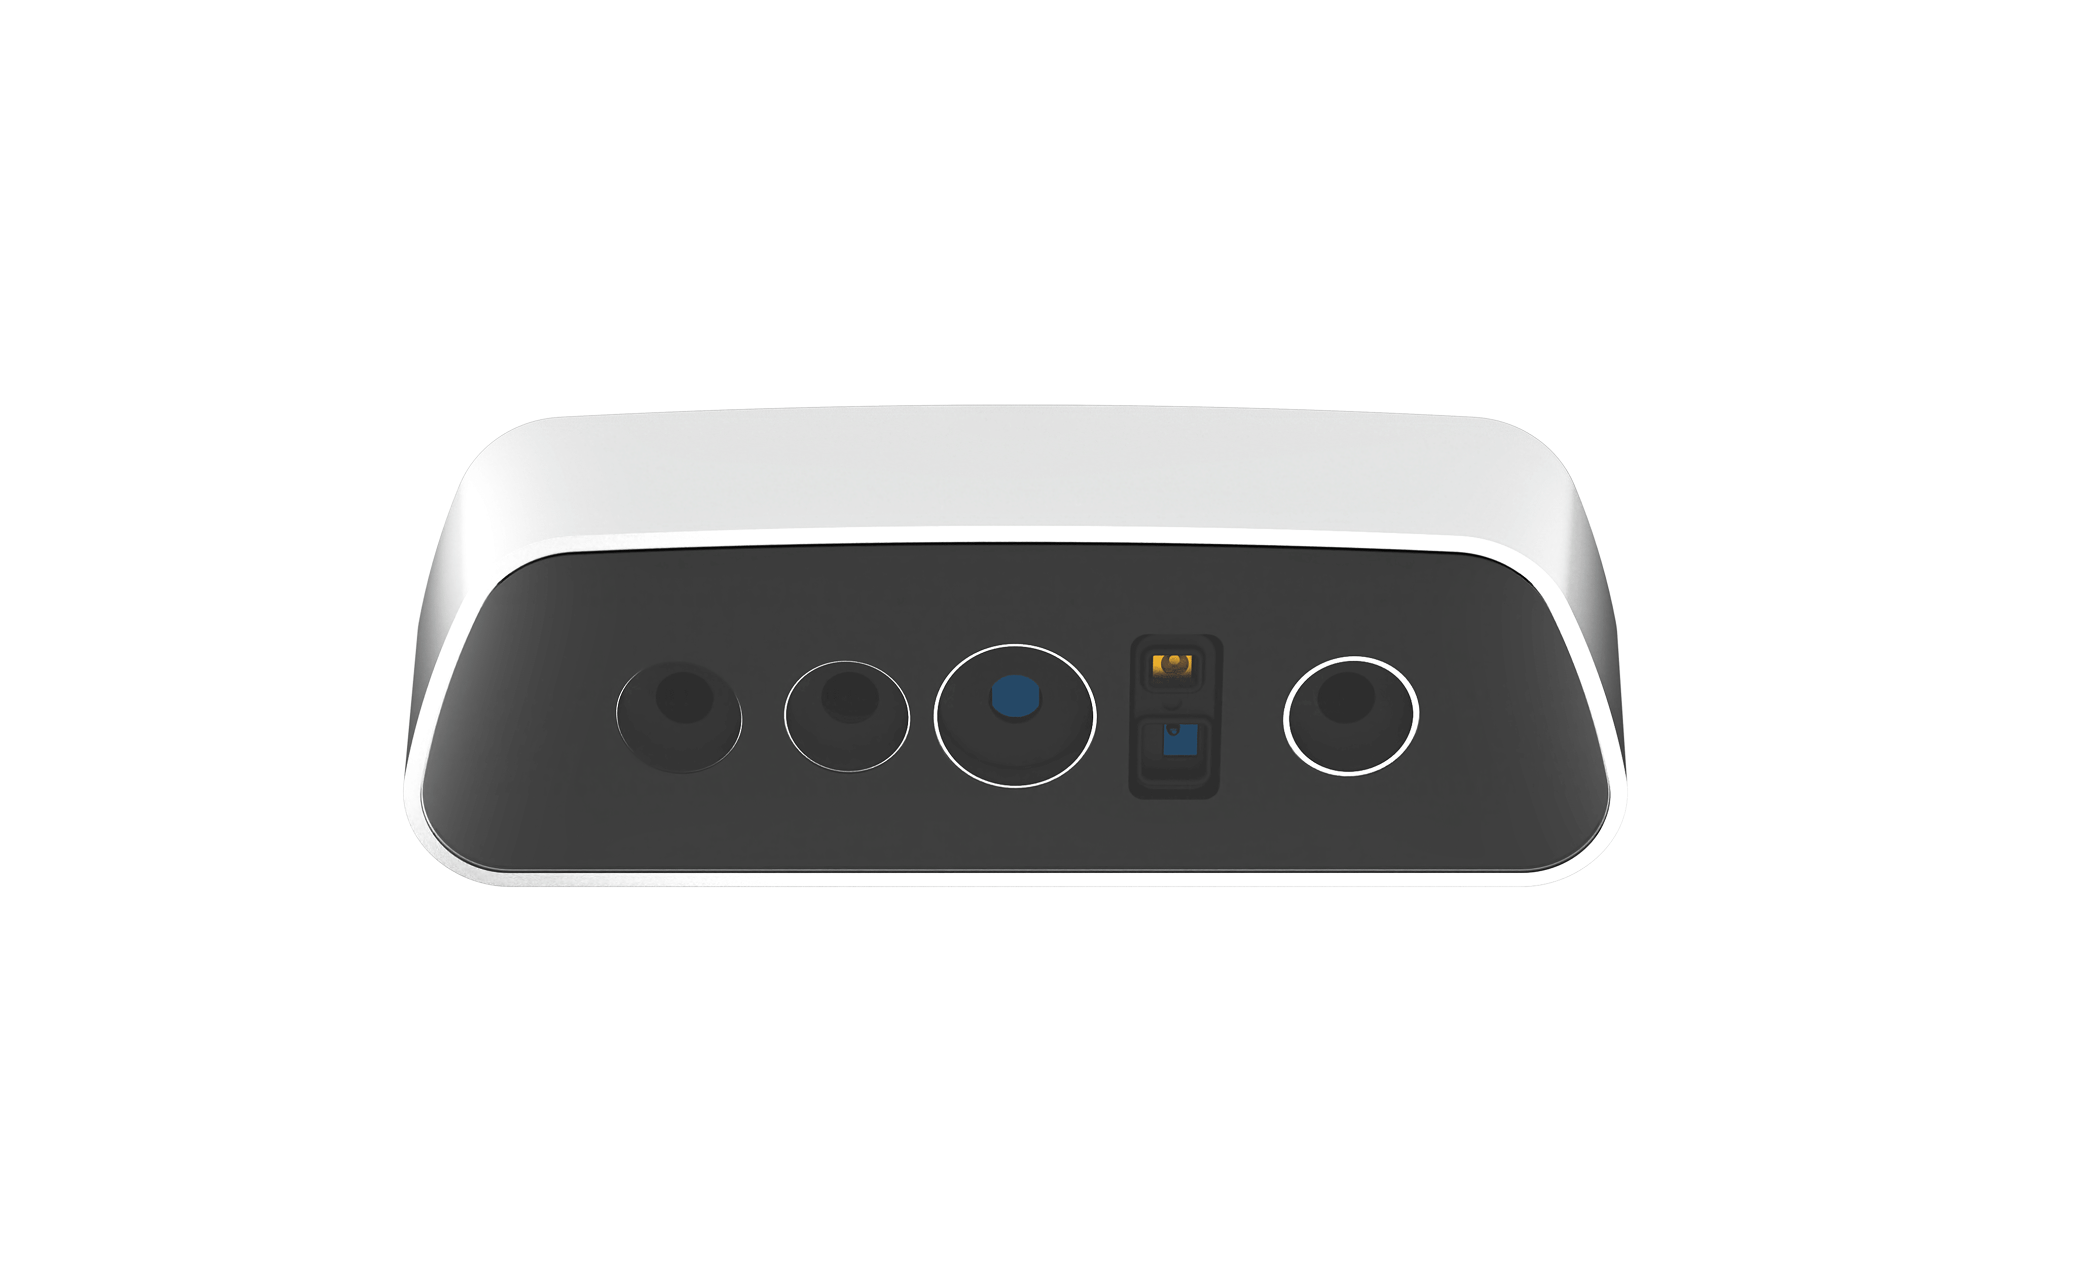
Derinlik Kamerası ve Görüntü Sistemi
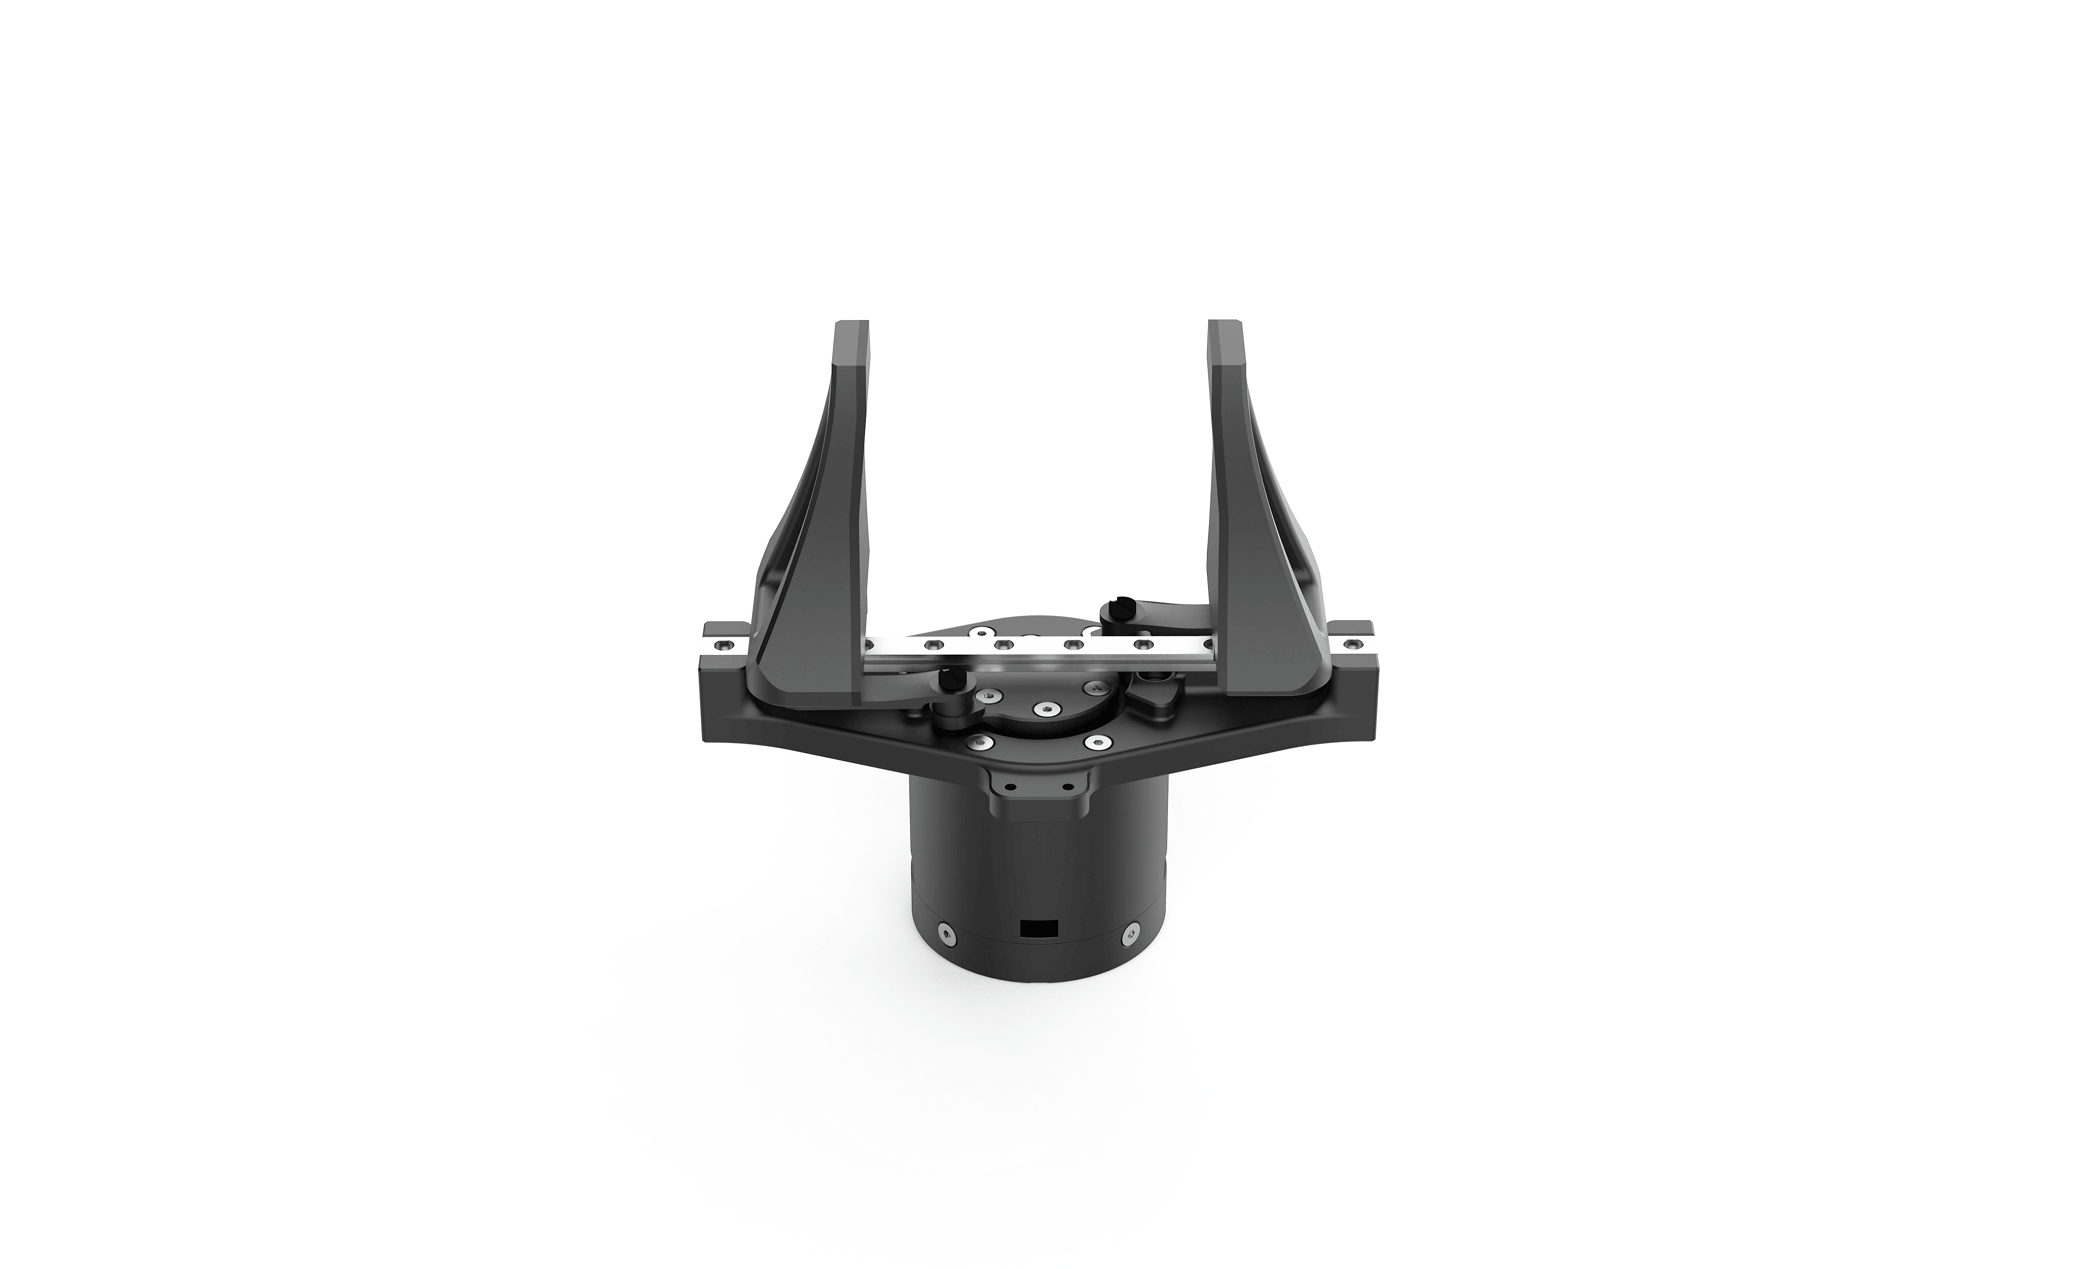
Gripper ve Öğretme Pendantı
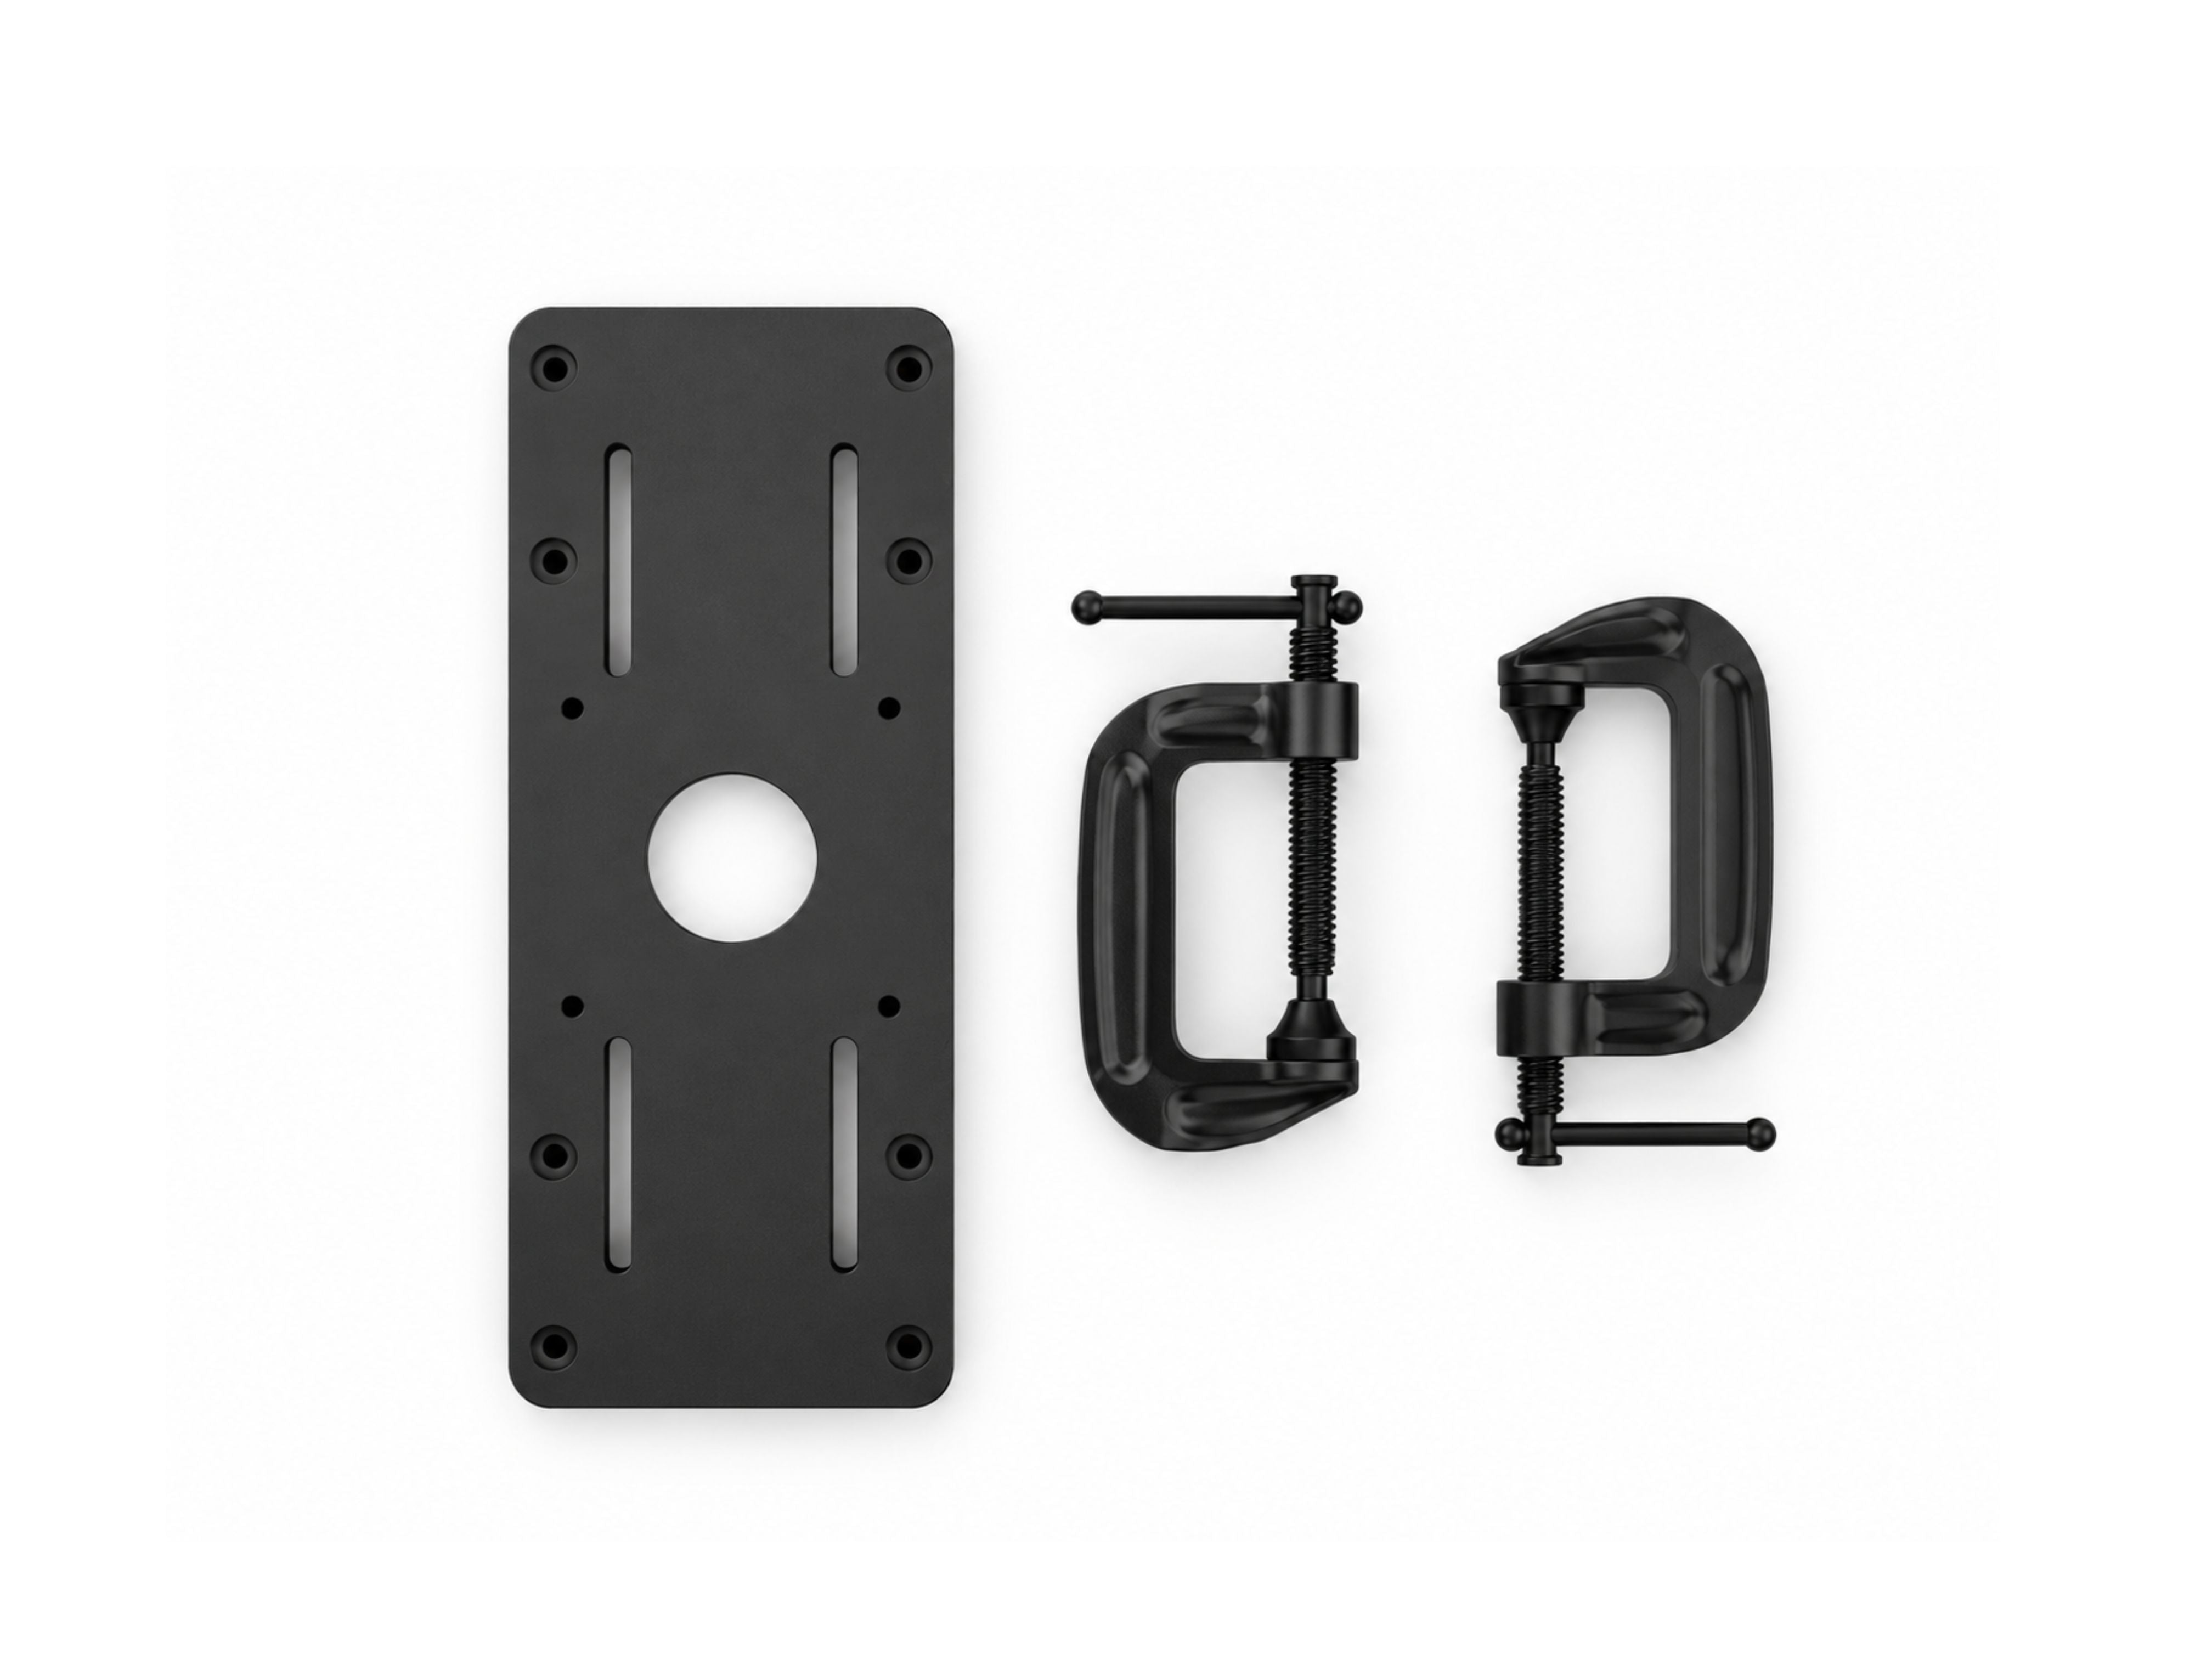
Masaüstü Sabitleme Aparatı
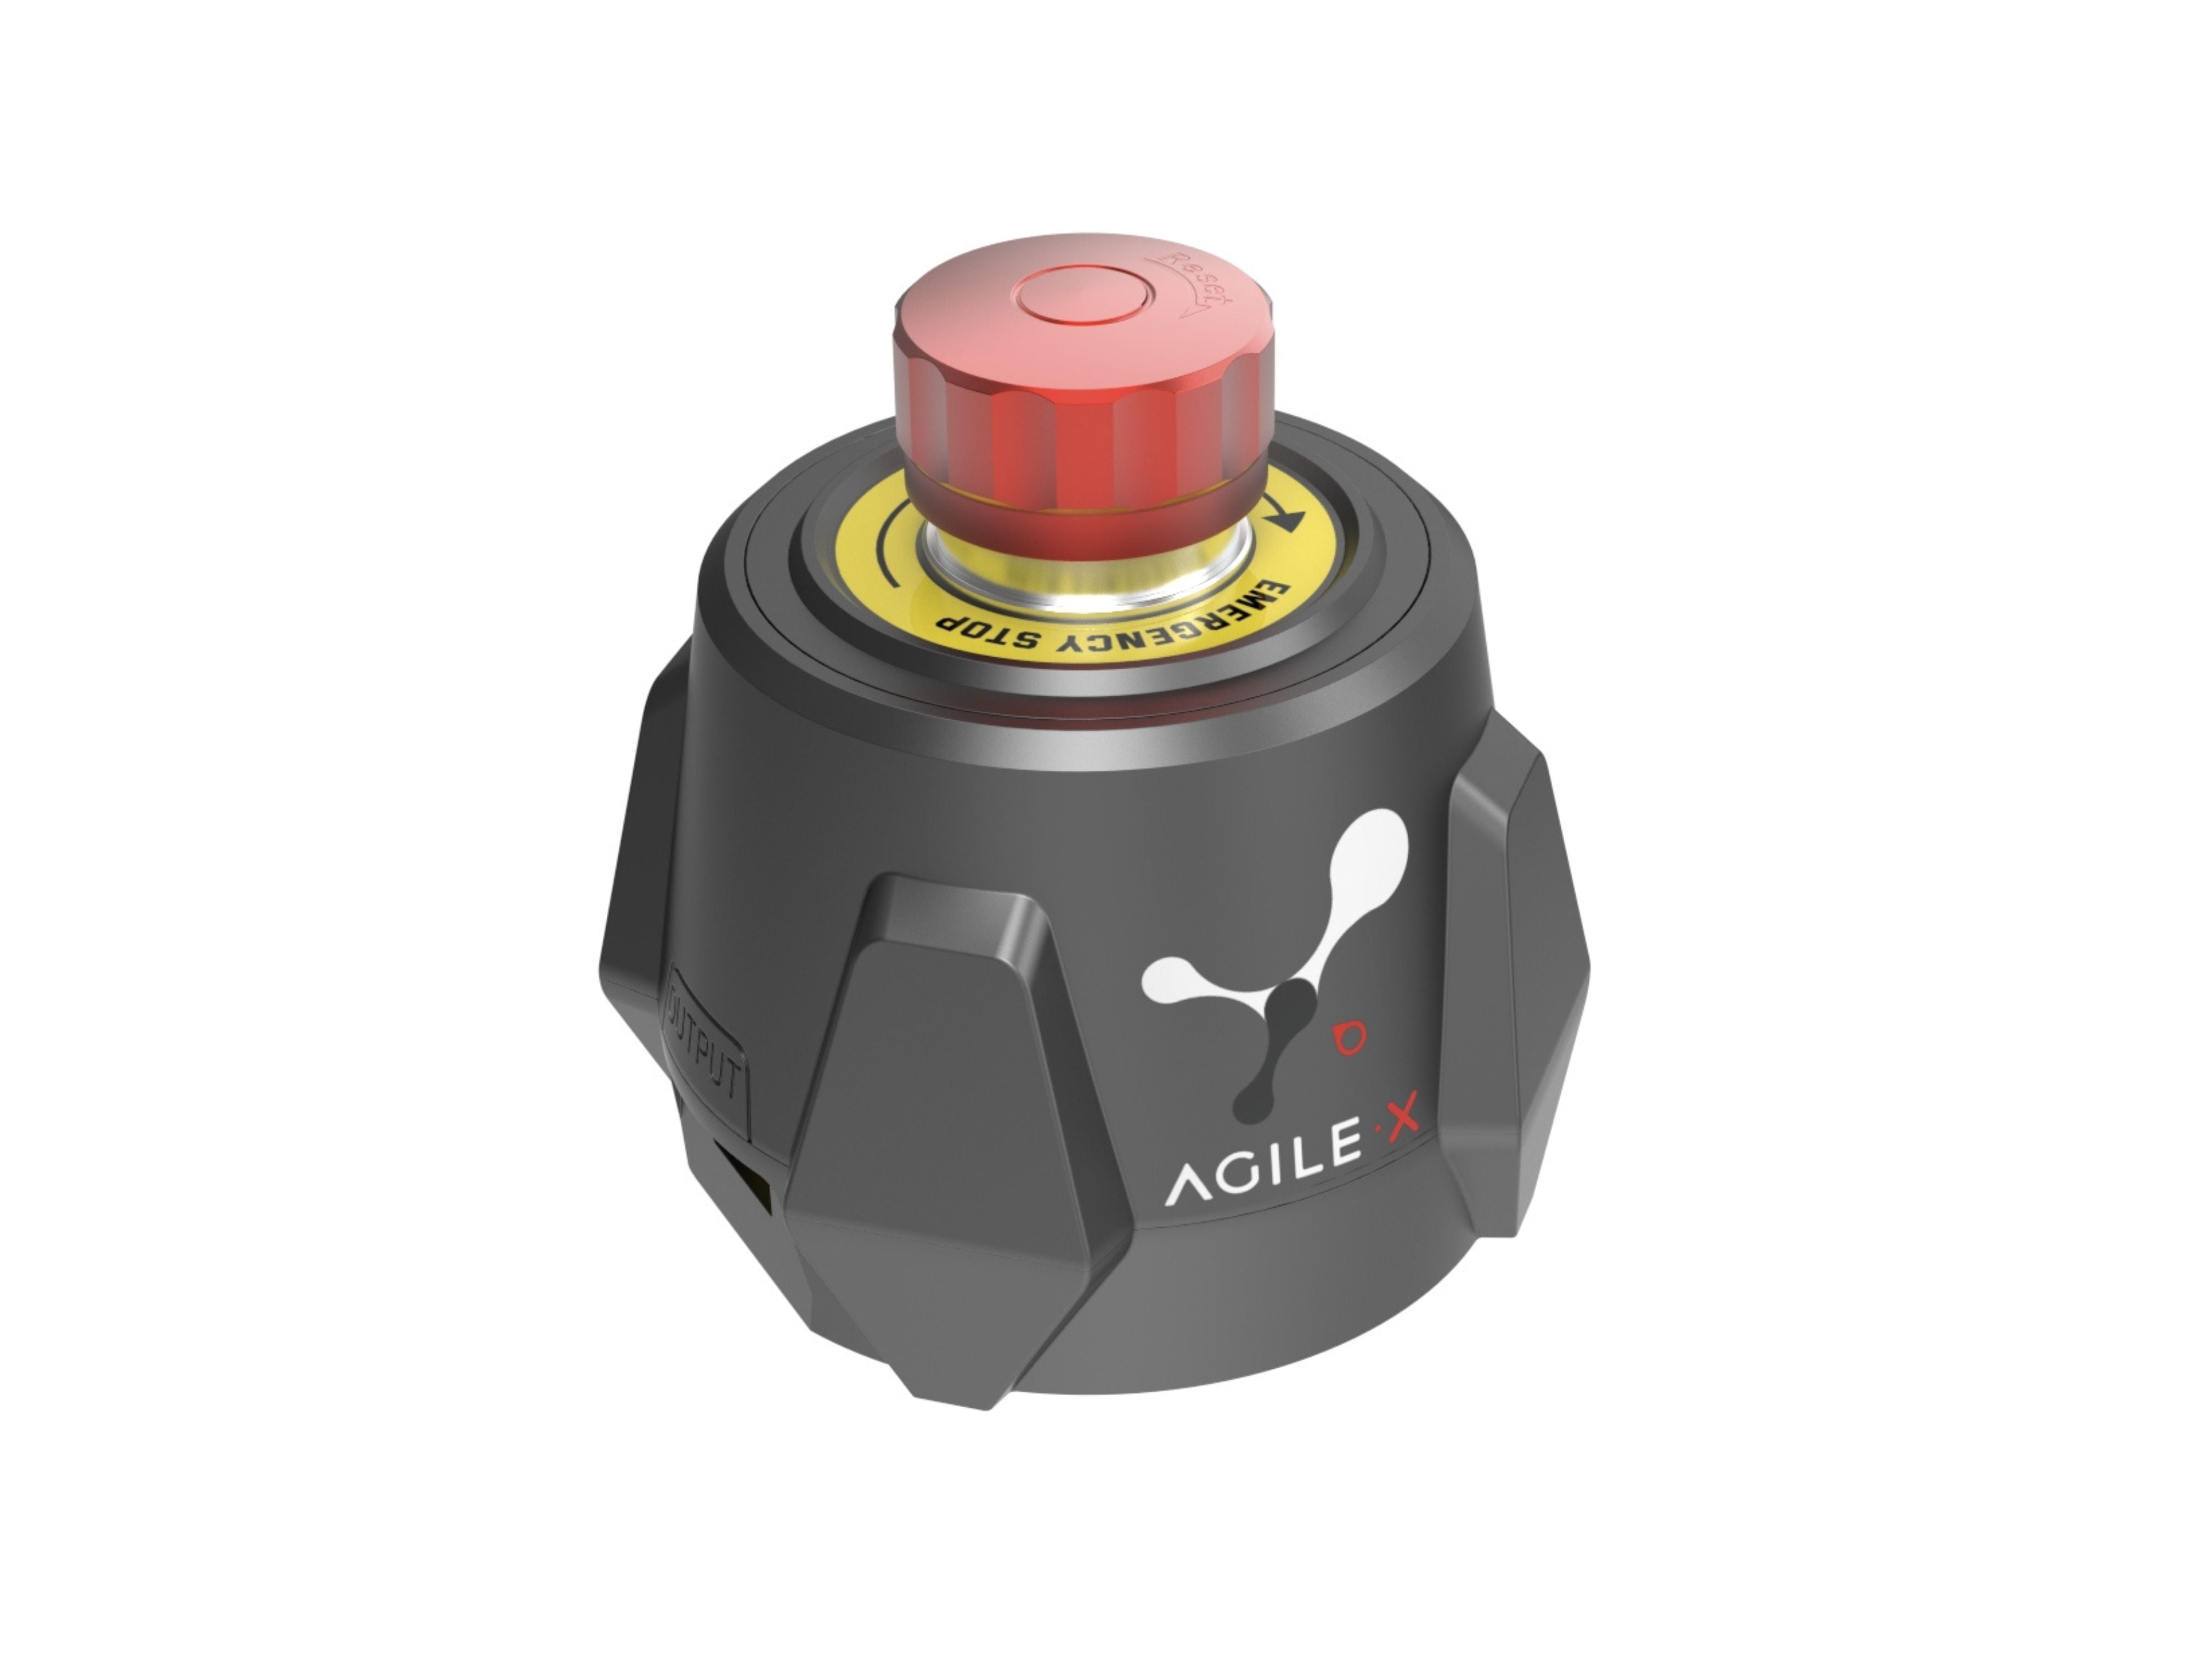
Acil Durdurma
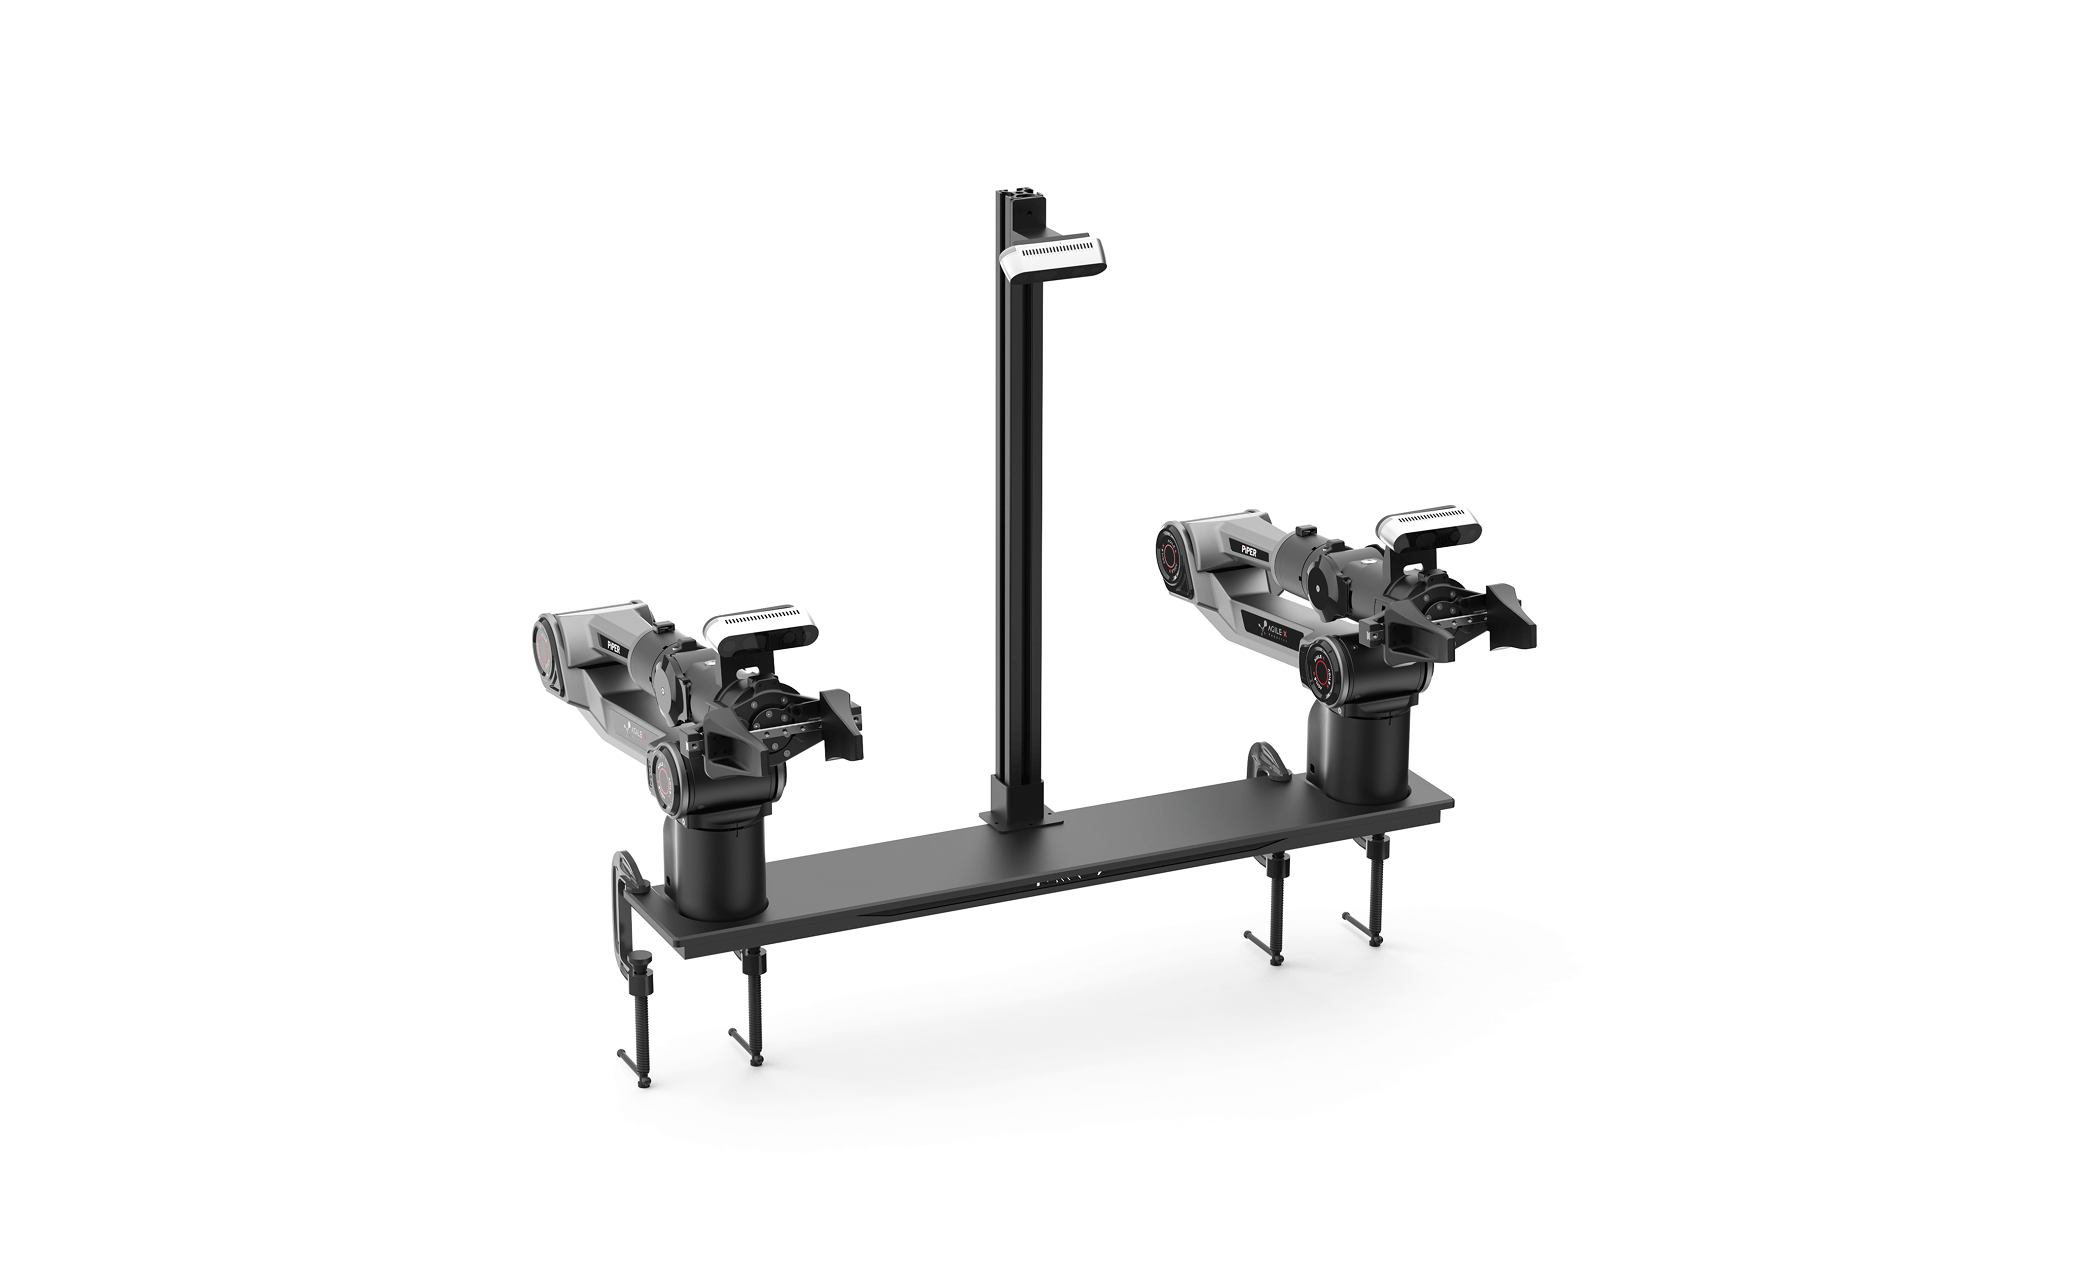
Masaüstü Stand
Yazılım ve Algoritmalar
Entegre kontrol araçları, açık SDK'lar ve simülasyon desteğiyle masaüstü robot kol uygulamaları geliştirin ve doğrulayın.
ArmRobotTool PC Kontrol
ROS 1 / ROS 2
Python SDK
URDF ve Gazebo / Isaac Sim
İlgili Çözümler
PiPER'ı masaüstü robot kolundan; mobil manipülasyon, fiziksel yapay zekâ araştırmaları ve gerçek dünya uygulamaları için eksiksiz robotik sistemlere genişletin.
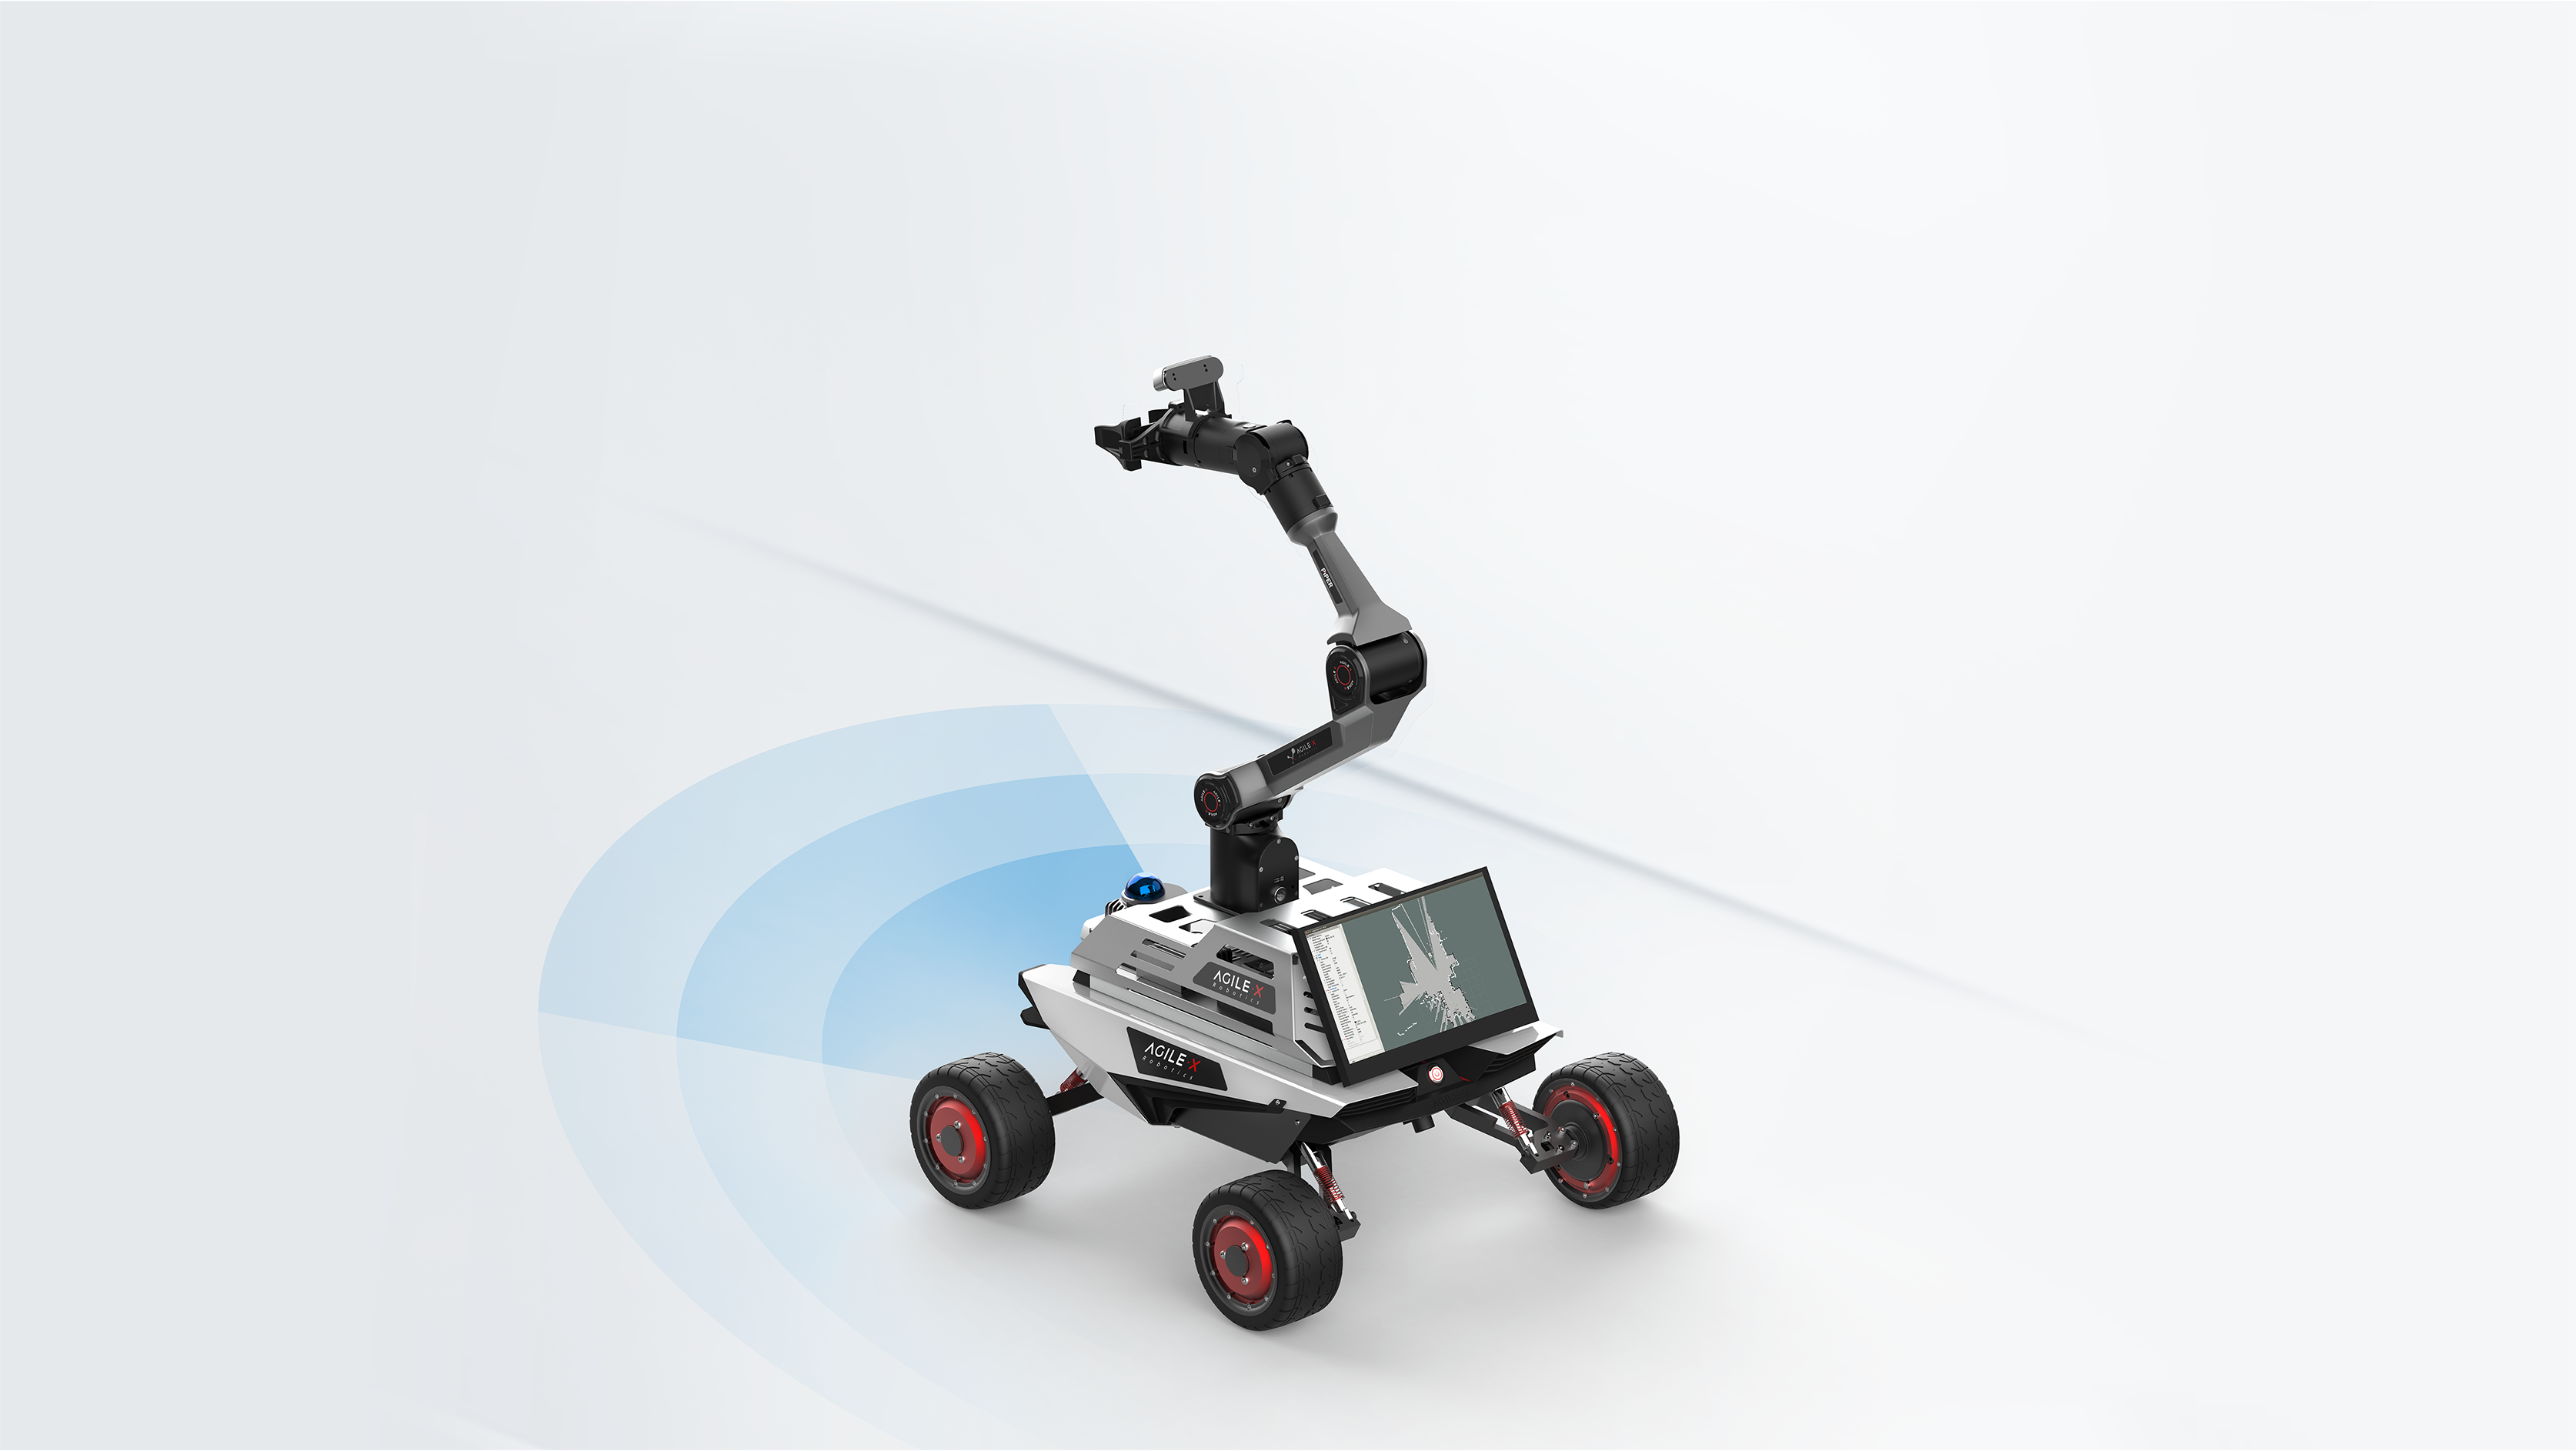
Mobil Manipülasyon
SCOUT MINI COBOT; PiPER 6 eksenli robot kolu ile SCOUT MINI mobil robotunu birleştiren, mobil manipülasyon araştırmaları için kullanıma hazır bir robotik platformdur.
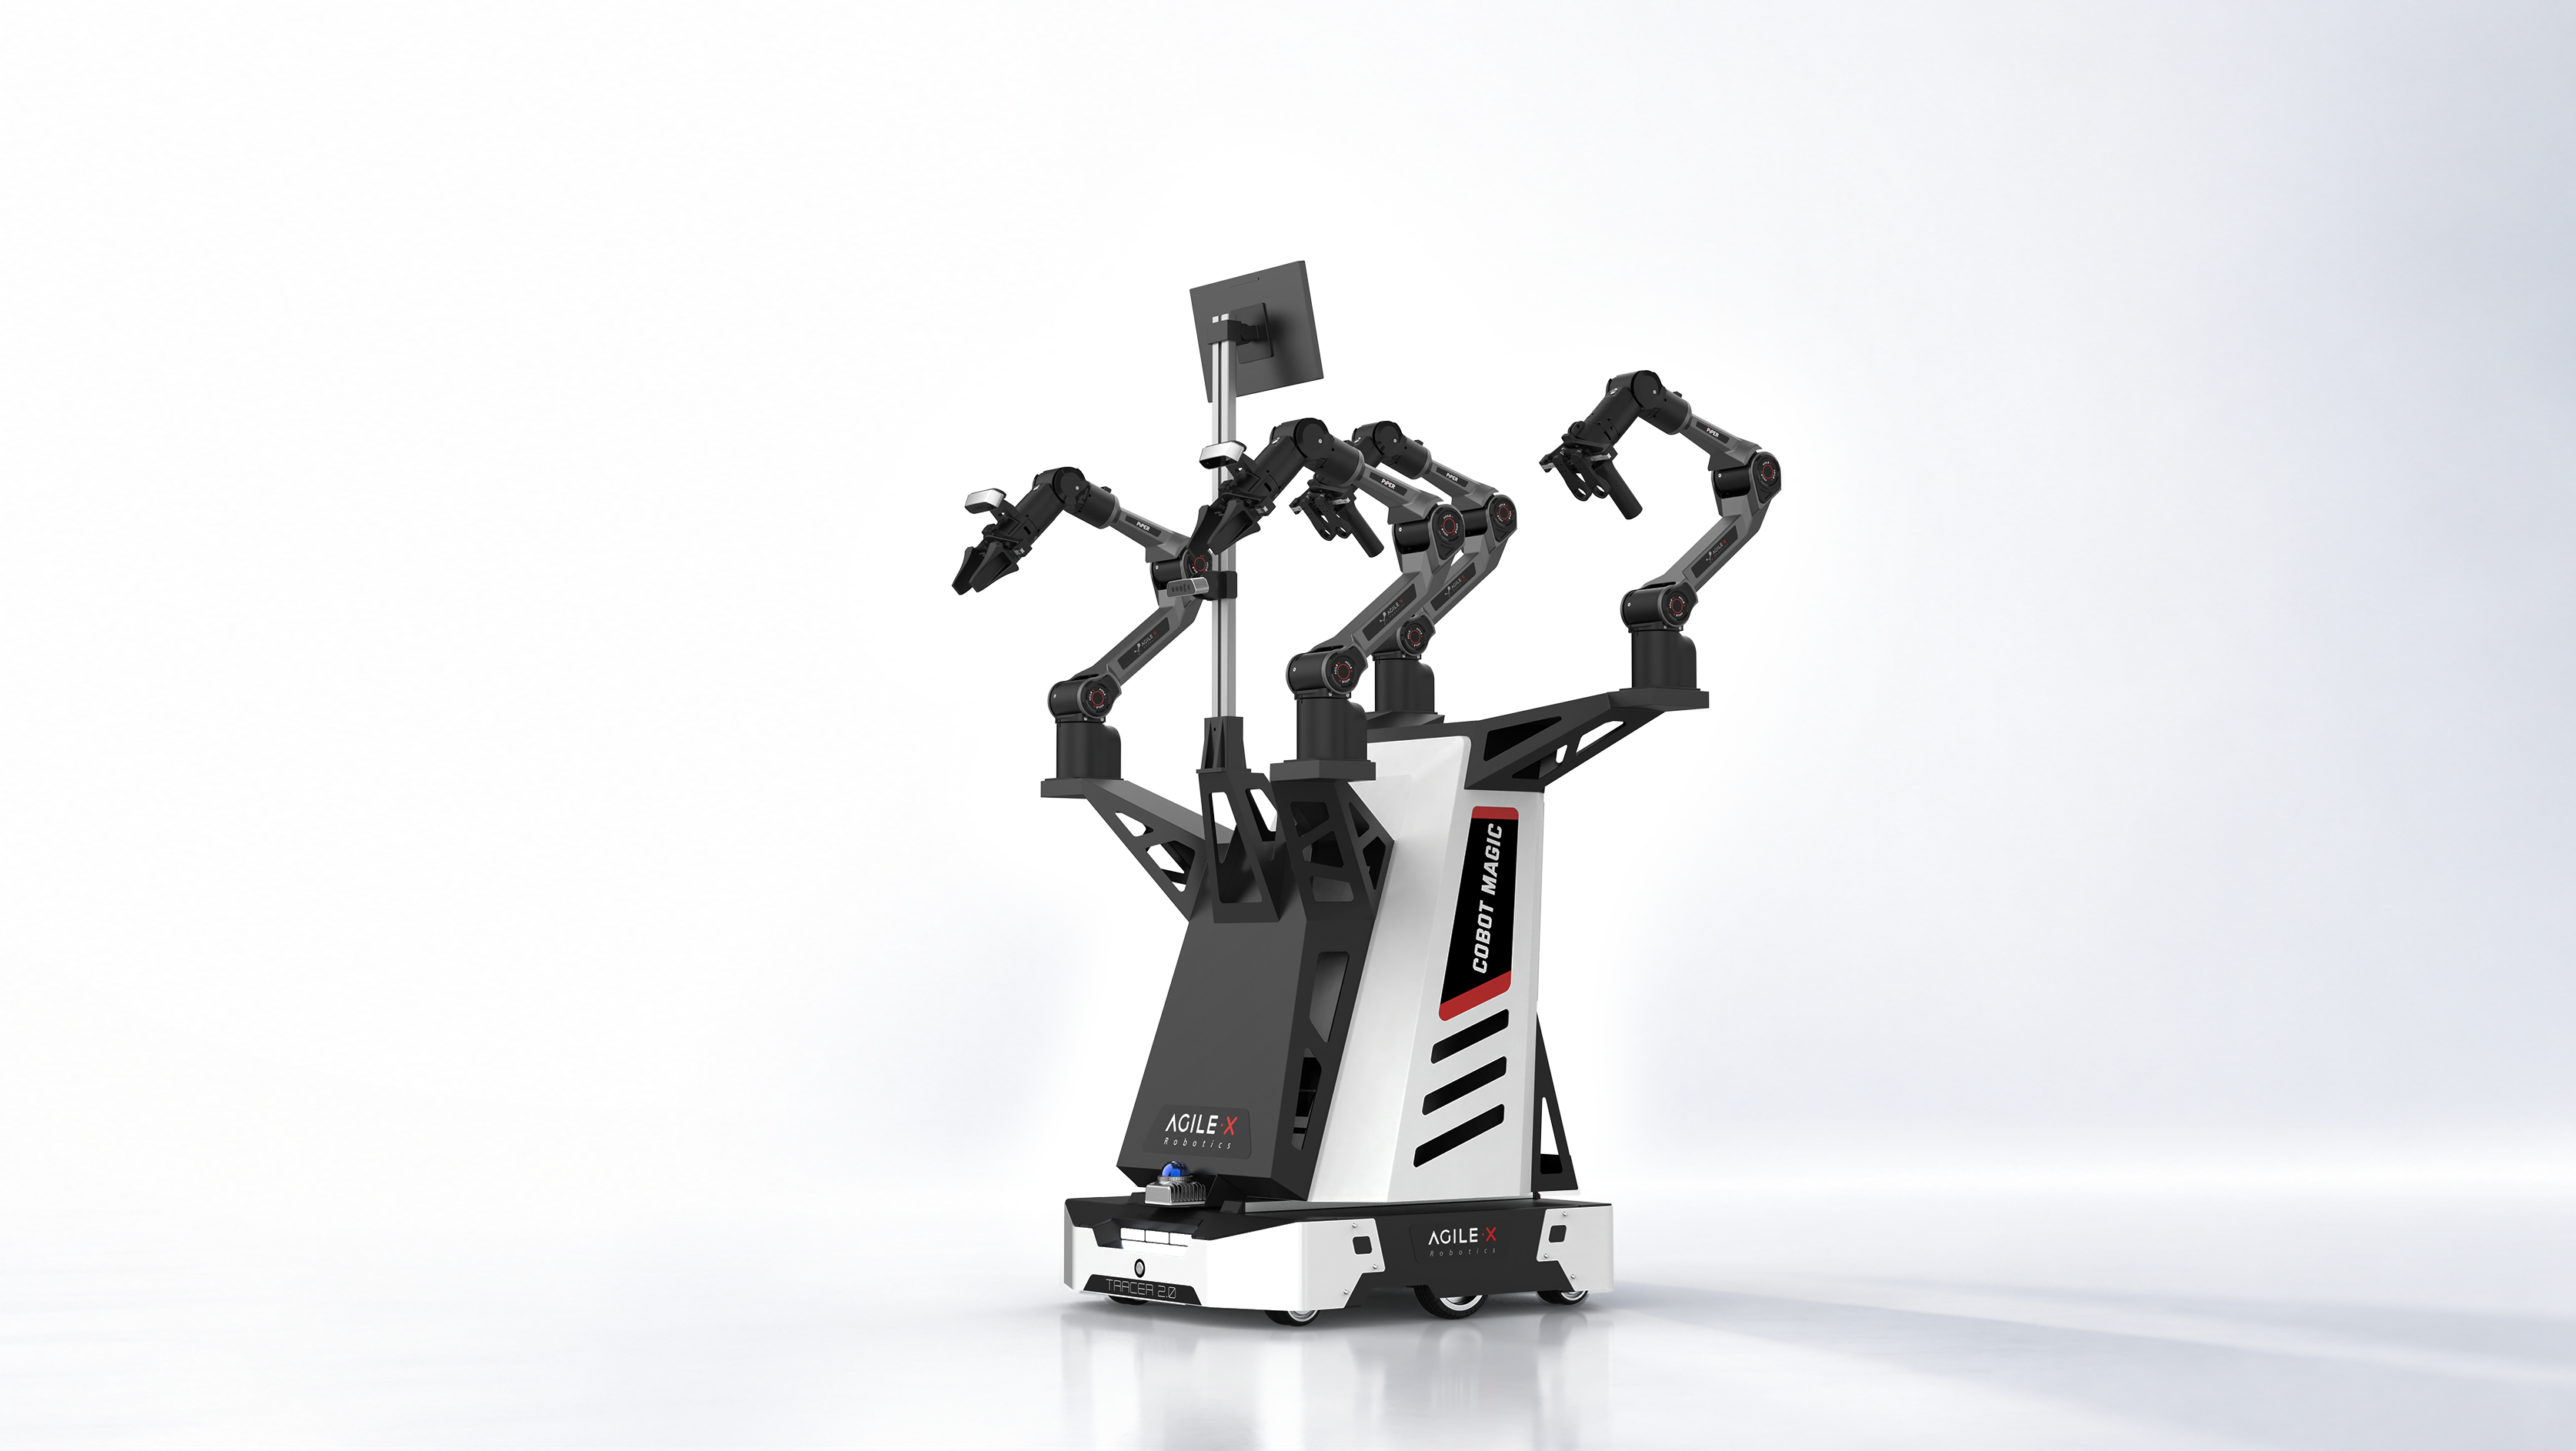
Gömülü Zekâ
Dört PiPER kolunun mobil bir taban, hesaplama birimleri ve derinlik kameralarıyla birleştiği sistem; robotik araştırma, sezgisel çift kollu teleoperasyon ve dinamik ortamlarda robot veri toplama için tasarlanmıştır.
PiPER Serisi Karşılaştırması
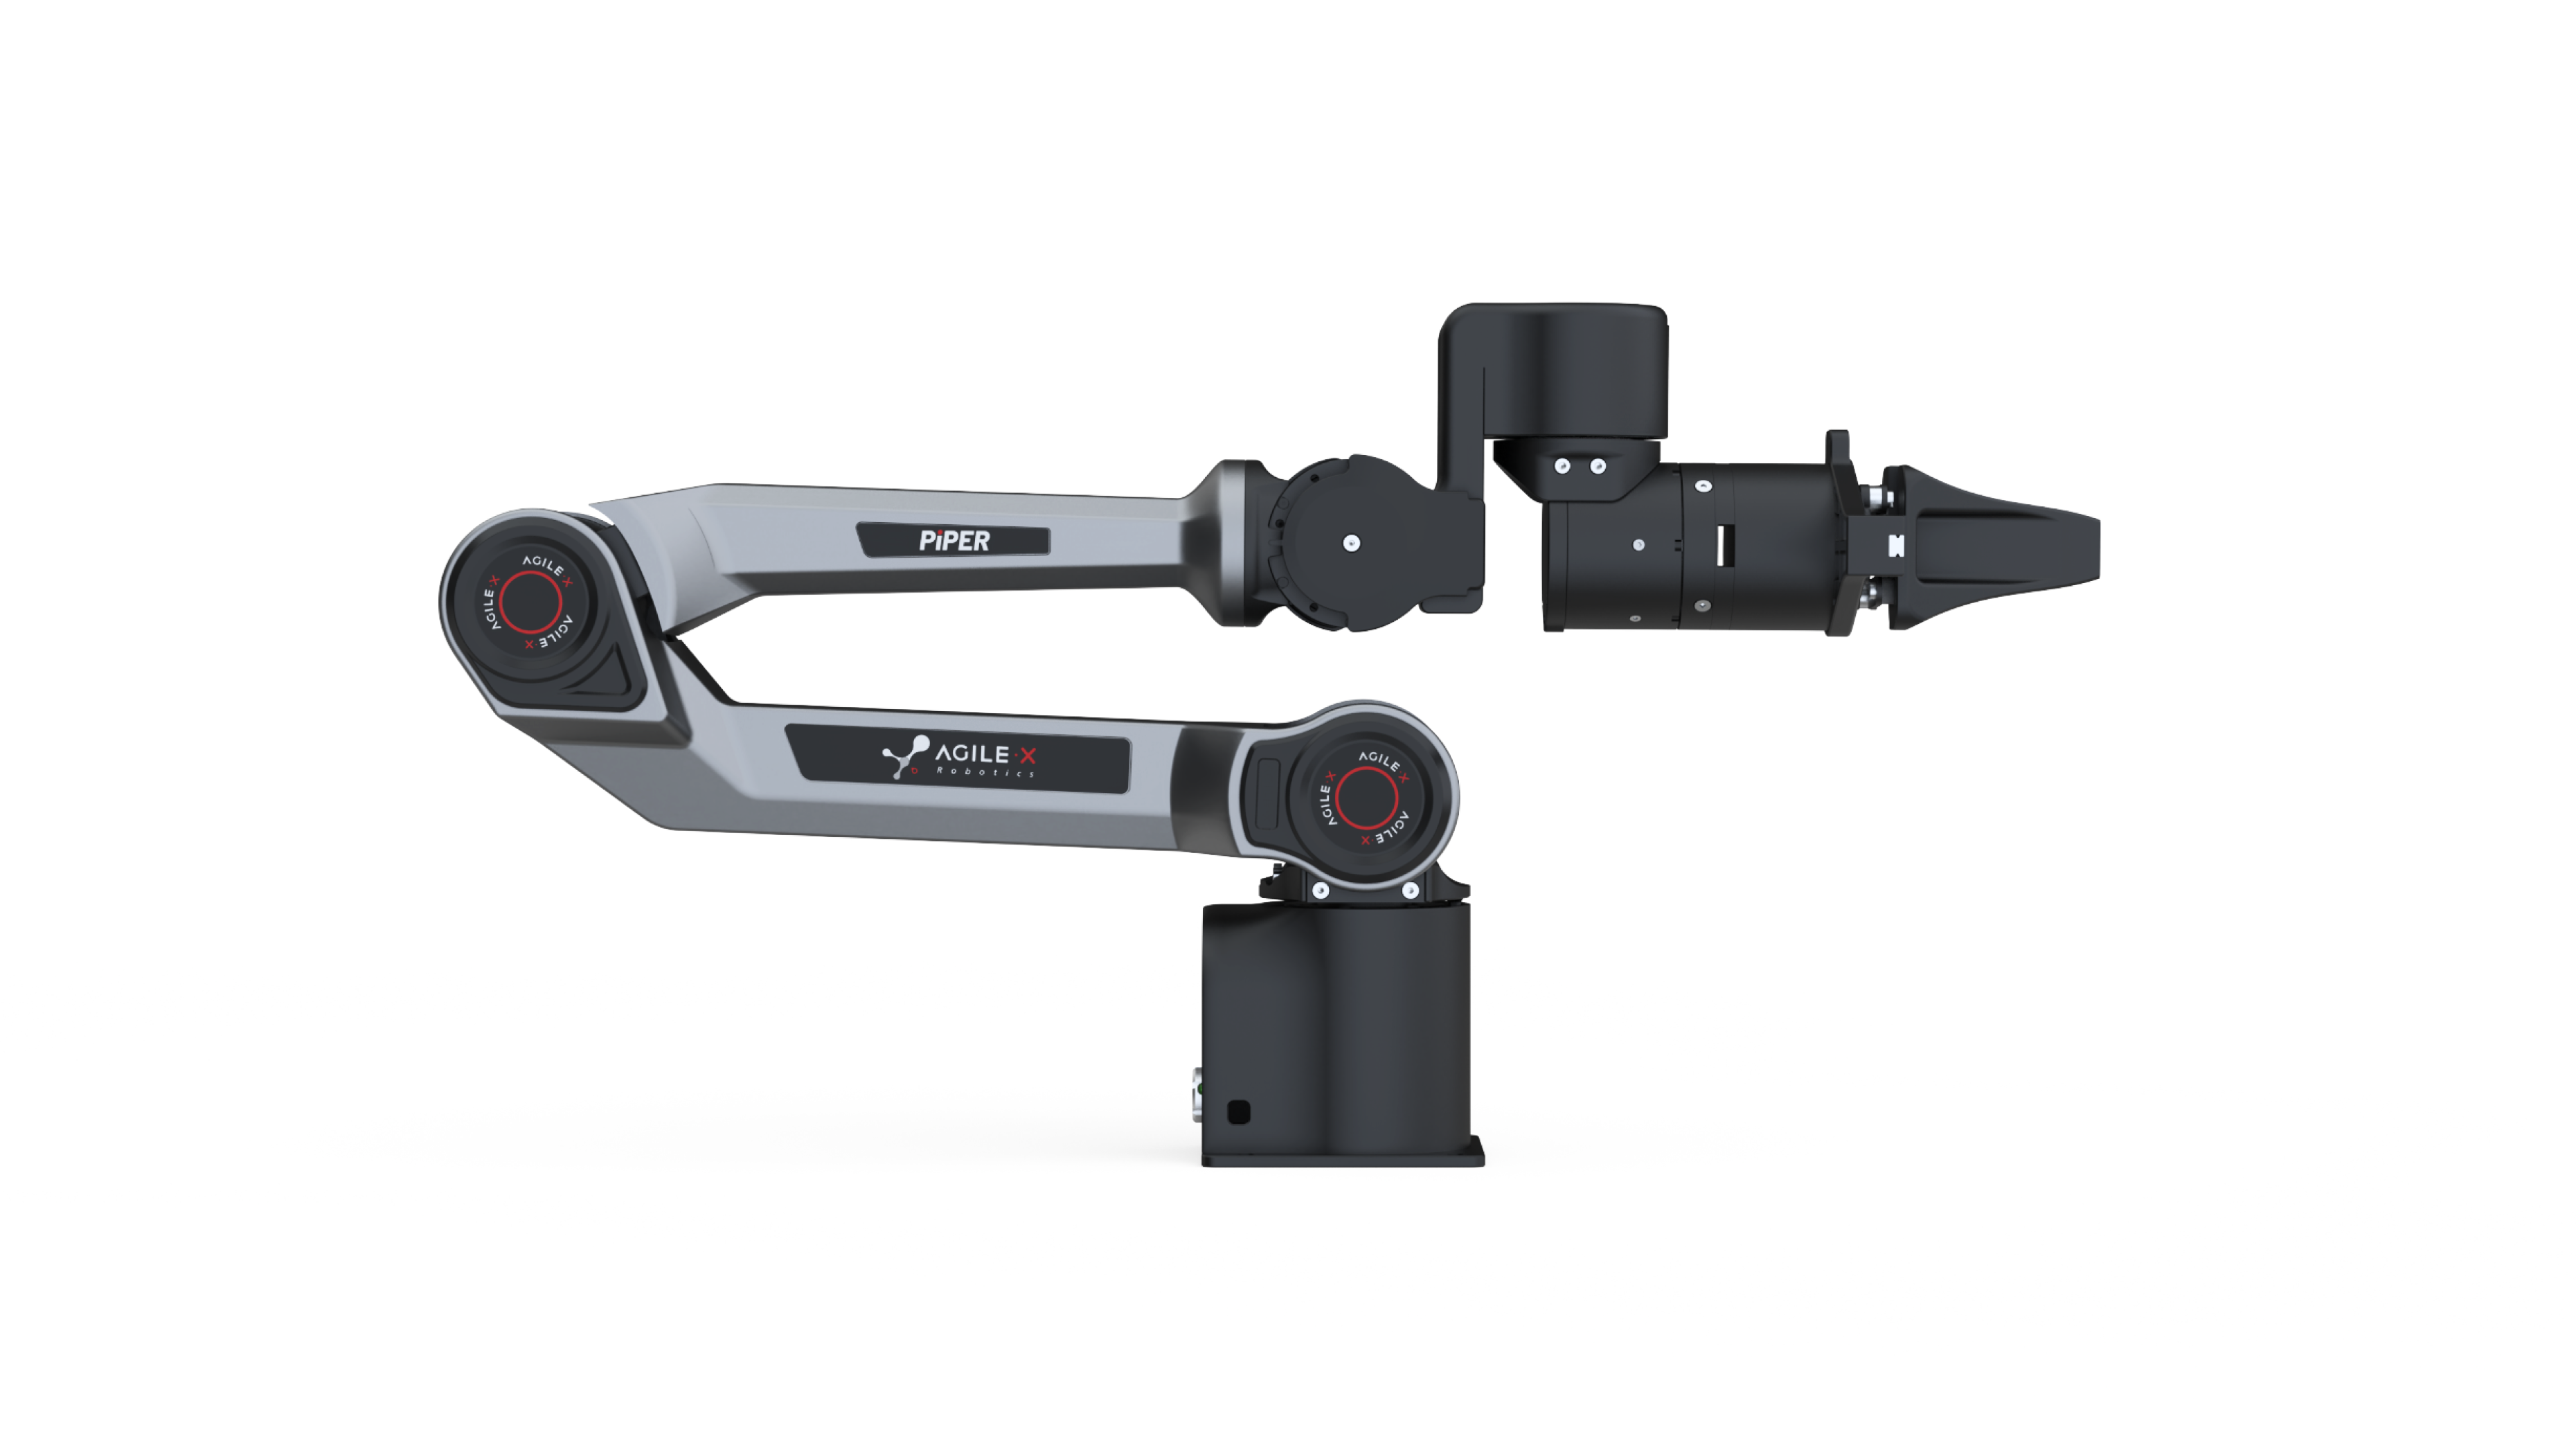
PiPER-X · Esnek Bilek
Yük: 1,5 kg
Erişim: 669 mm
Ağırlık: 4,5 kg
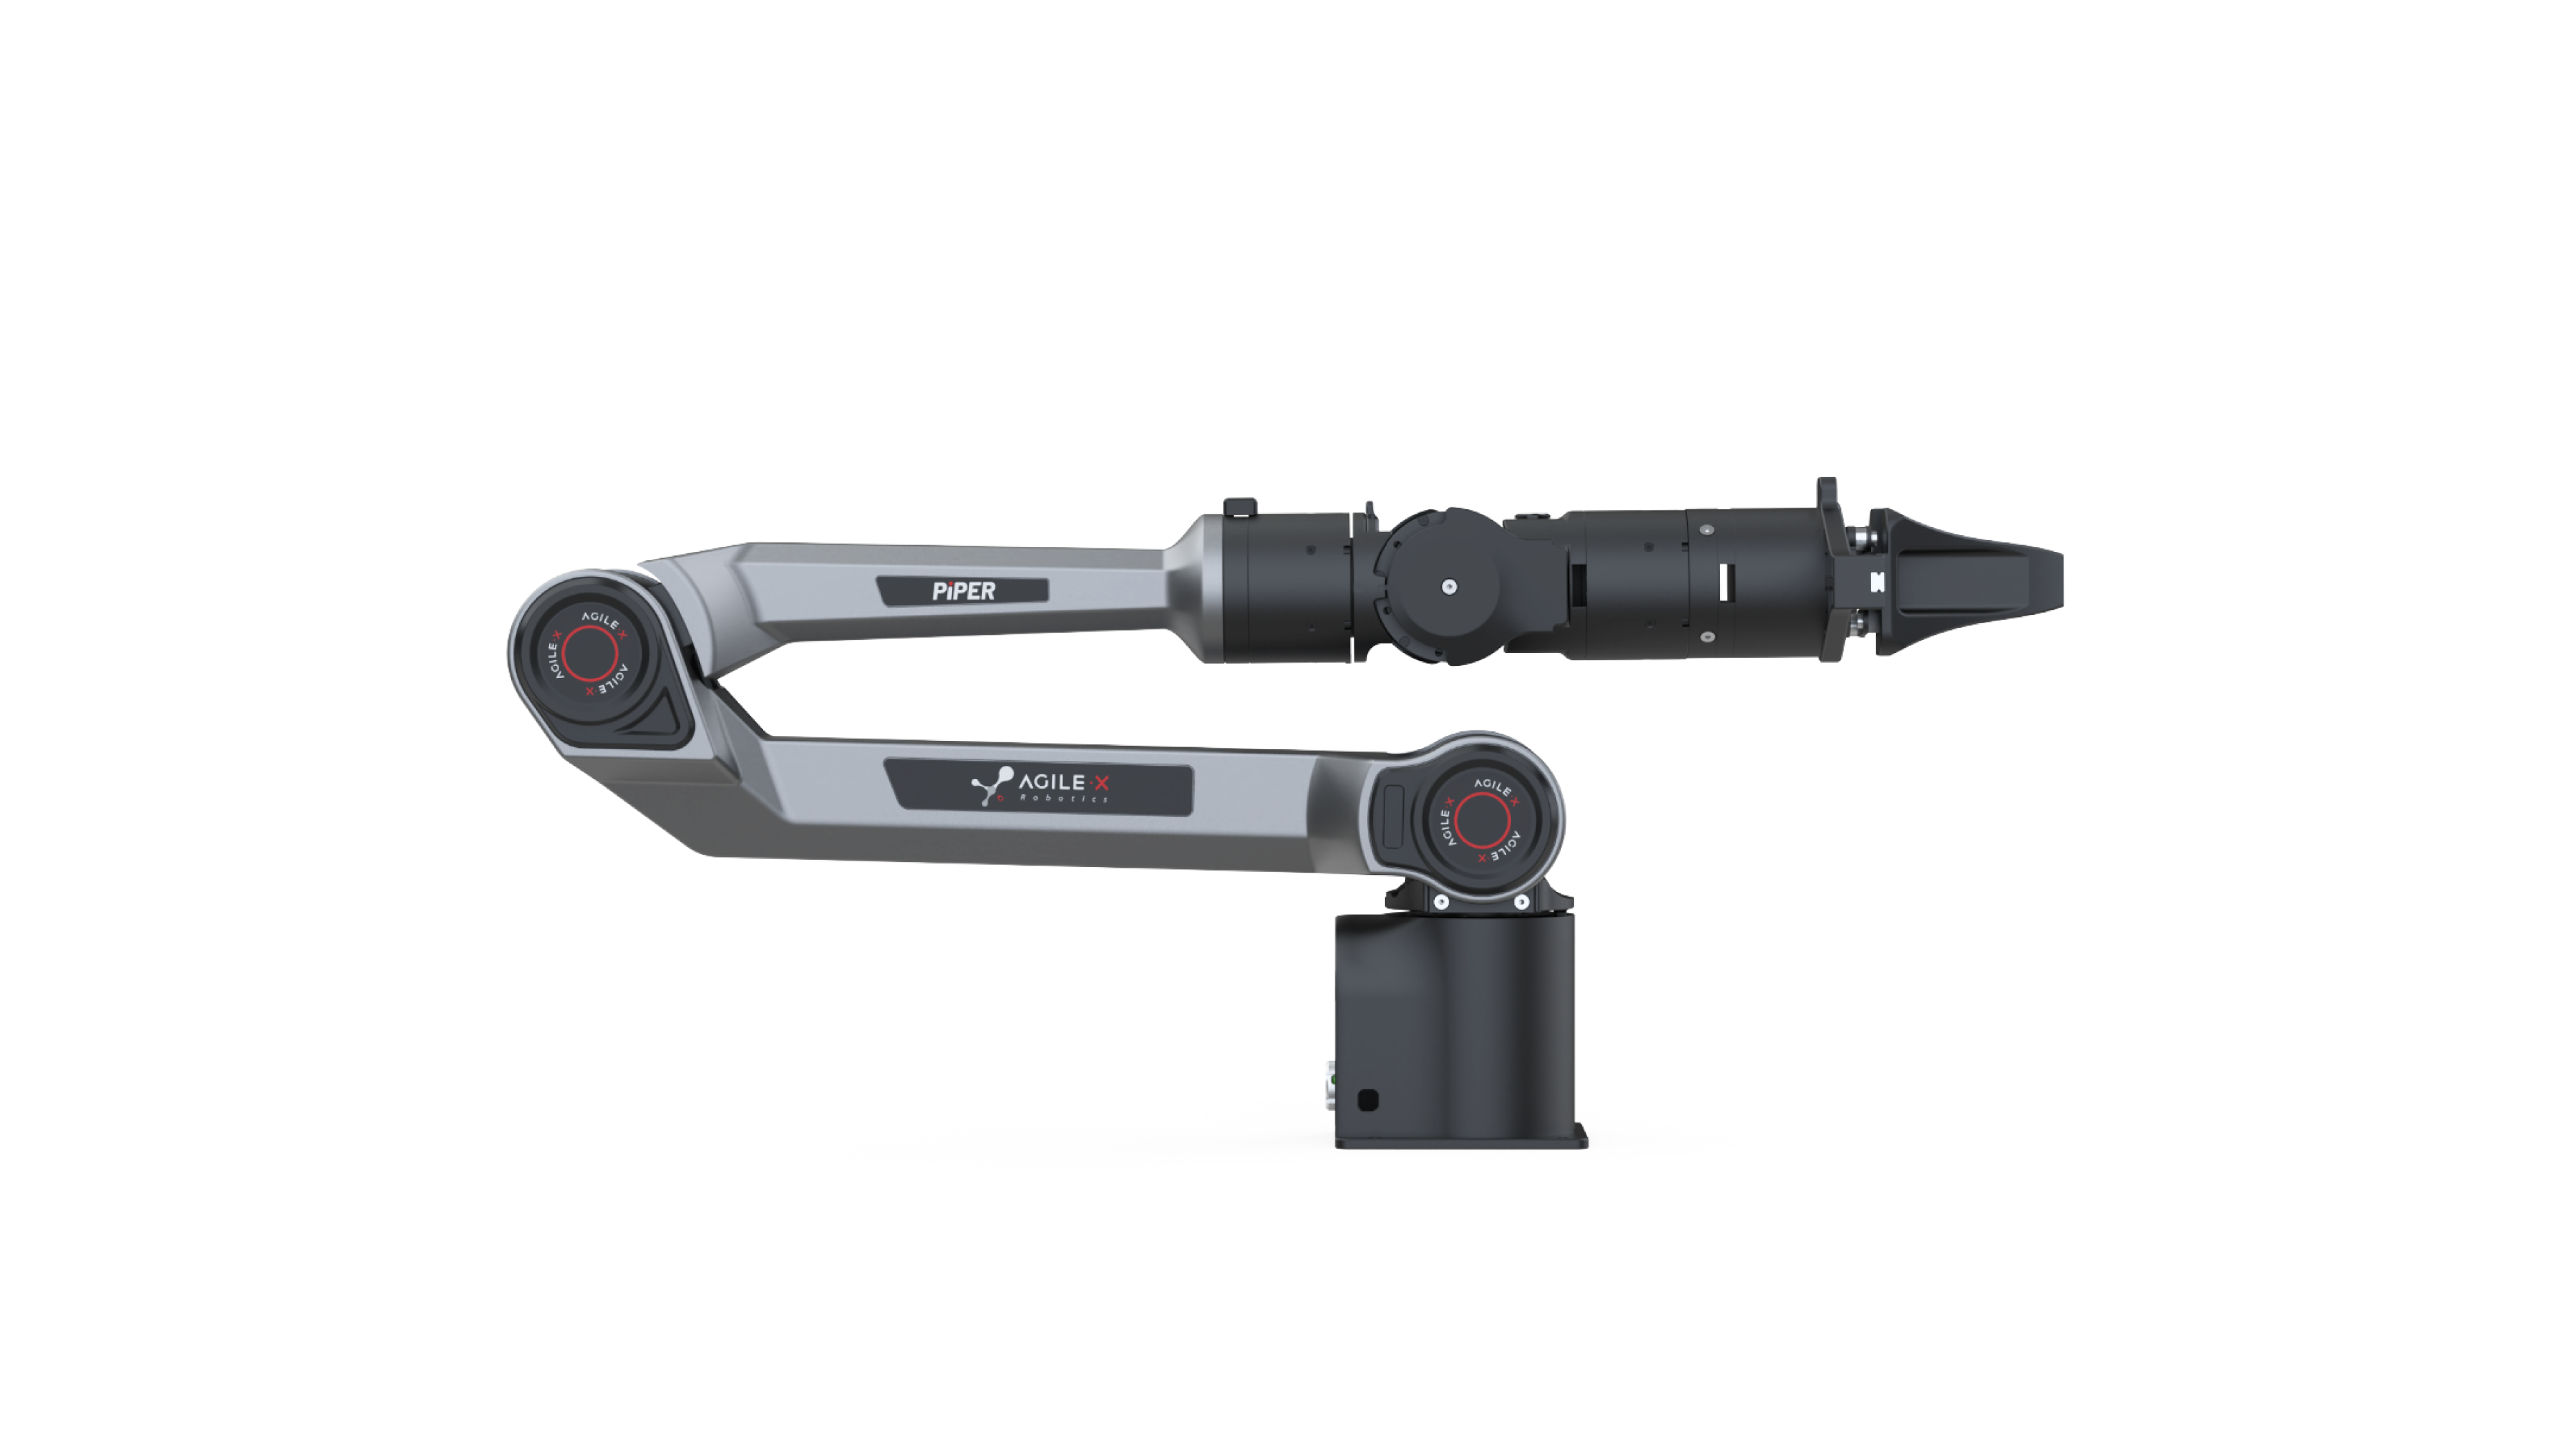
PiPER-L · Daha Uzun Erişim
Yük: 1,5 kg
Erişim: 750 mm
Ağırlık: 4,5 kg
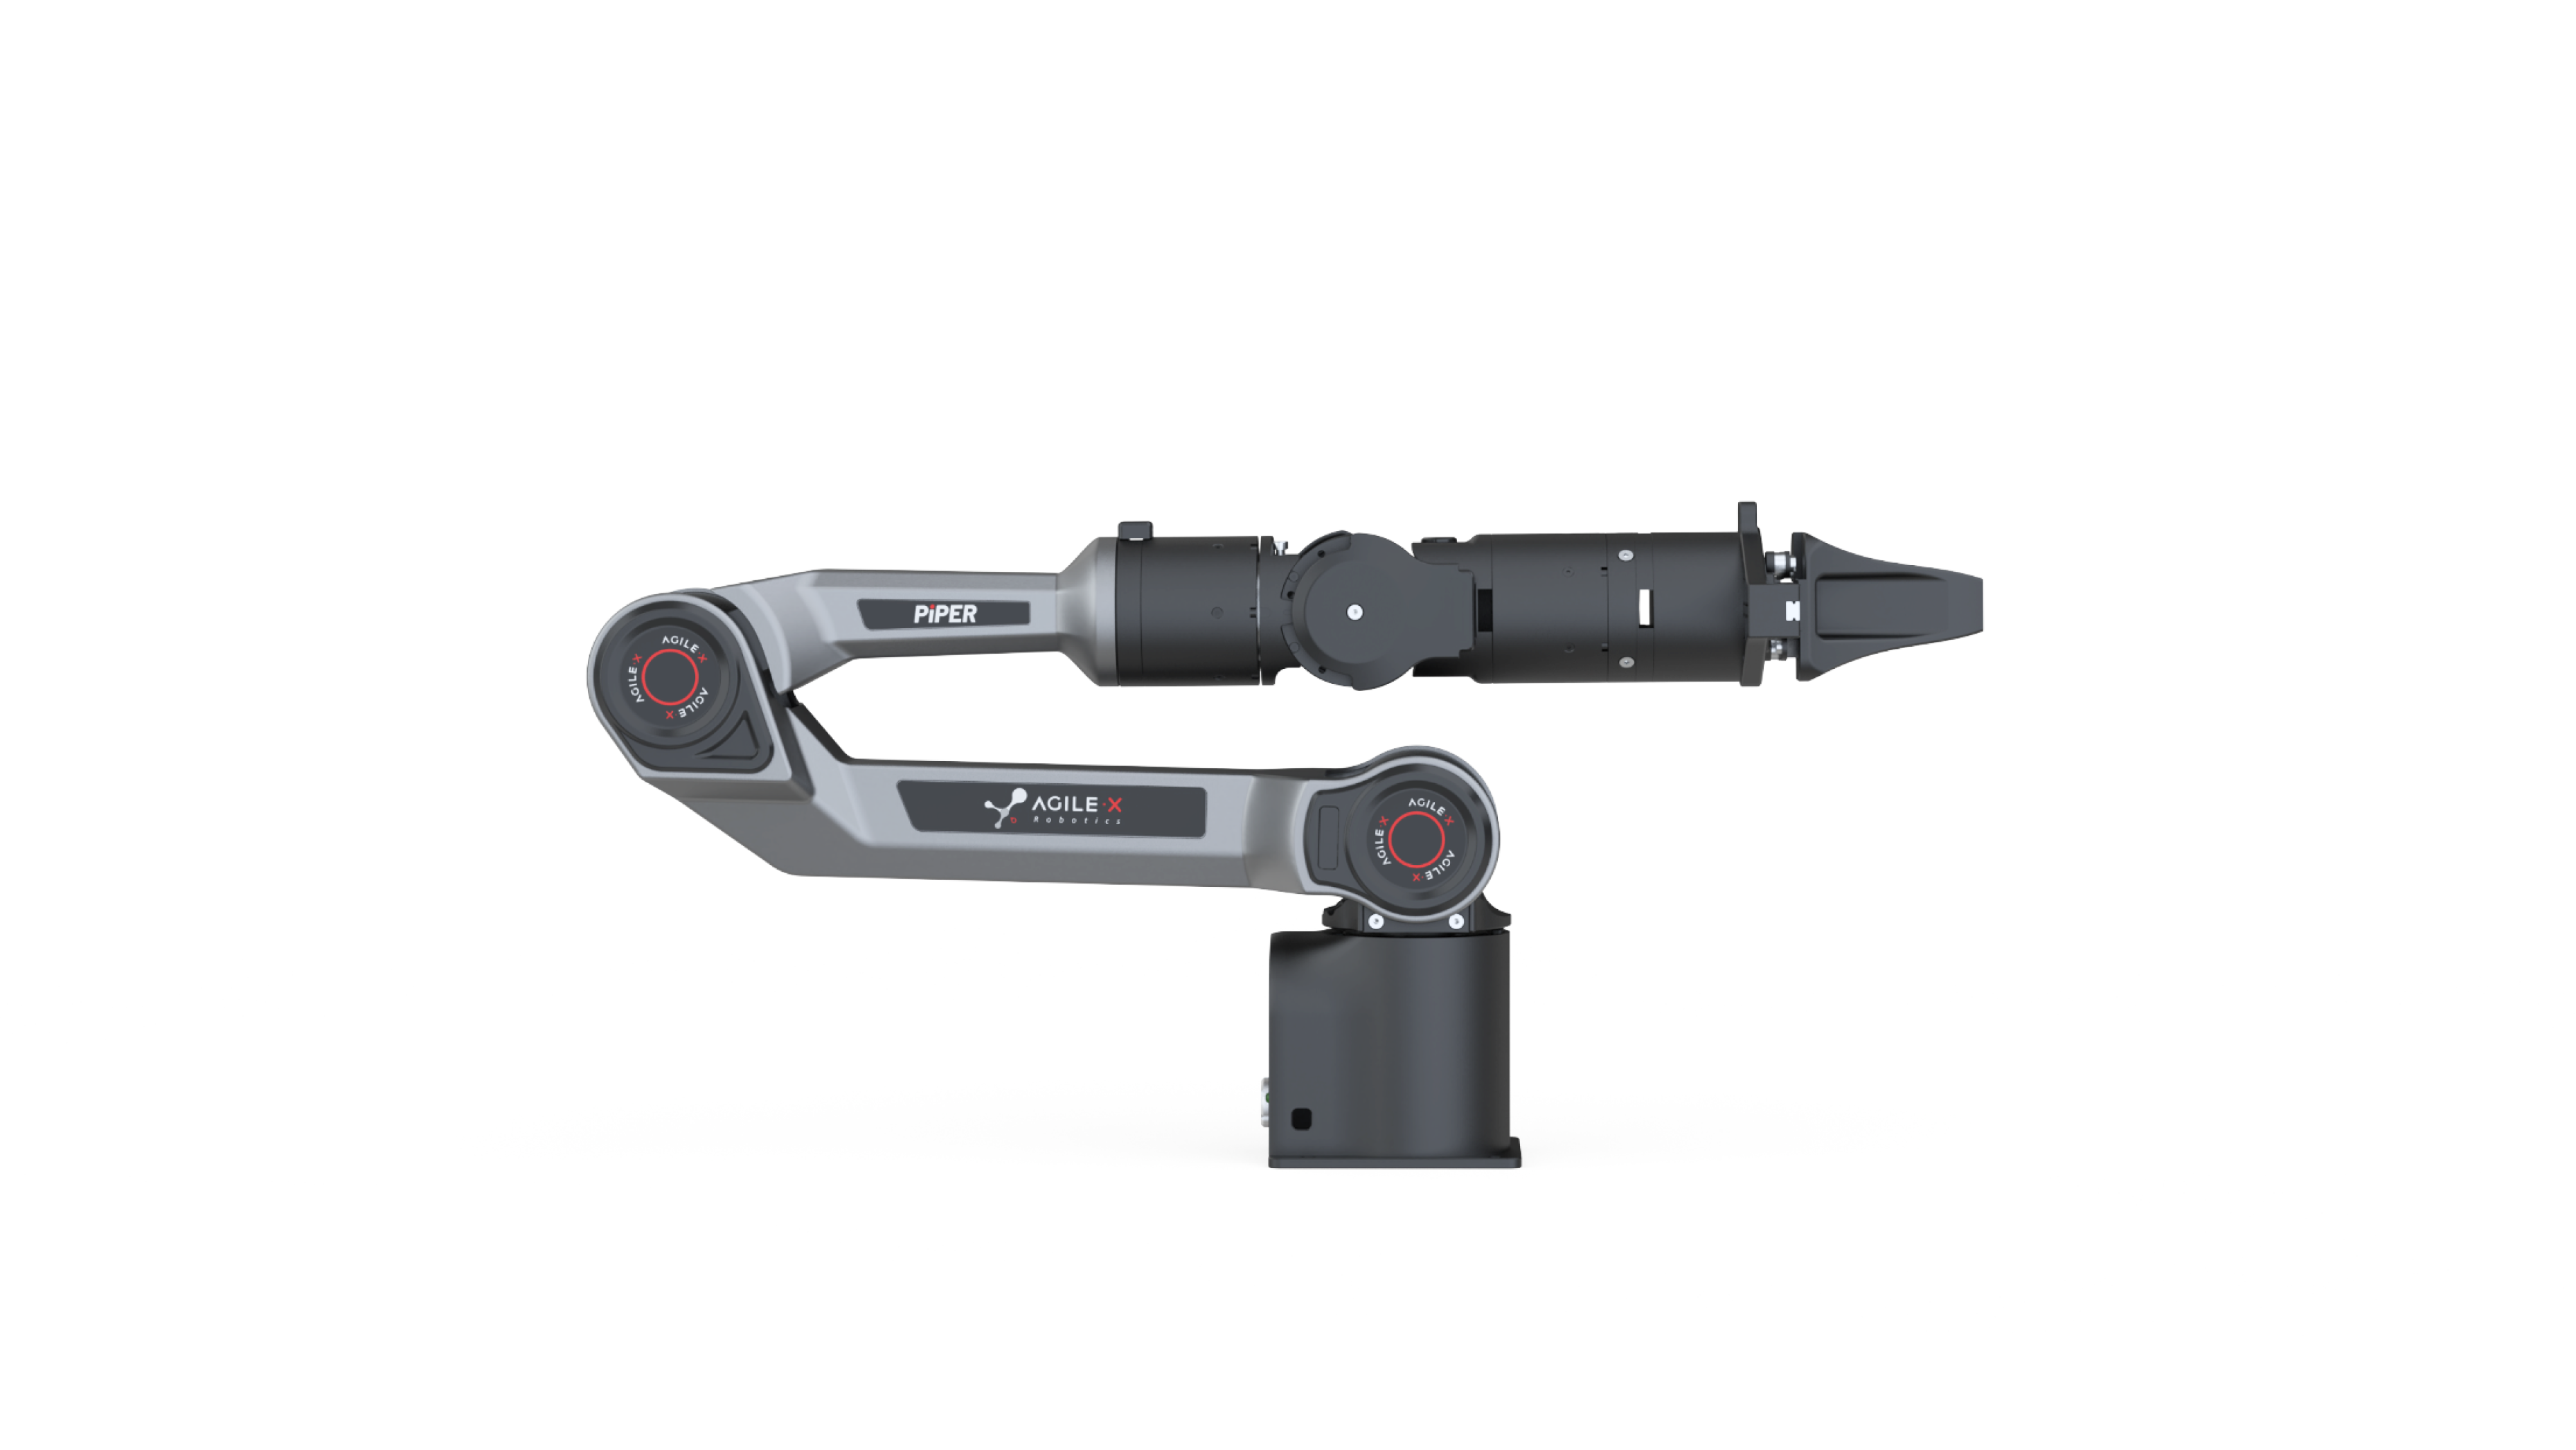
PiPER-H · Daha Yüksek Yük
Yük: 2 kg
Erişim: 636 mm
Ağırlık: 4,5 kg
Teknik Özellikler
PiPER-X, kısıtlı alanlarda daha çevik manipülasyon için küresel bilek eklemiyle entegre gelir.
Özellik
PiPER
PiPER-X
Serbestlik Derecesi
6
6
Yük Kapasitesi
1,5 kg
1,5 kg
Ağırlık
4,2 kg
4,5 kg
Tekrarlanabilirlik
±0,1 mm
±0,1 mm
Erişim
626 mm
669 mm
Voltaj
DC 24 V
DC 24 V
Arayüz
CAN
CAN
Çalışma Sıcaklığı
-20 ~ 50 °C
-20 ~ 50 °C
Nem
%25 ~ 85
%25 ~ 85
Montaj Ölçüleri
70*70 mm
70*70 mm
J5 Eklem Aralığı
±75°
±90°
J5 Eklem Hızı
225°/s
225°/s
Sıkça Sorulan Sorular
PiPER nedir ve nerelerde kullanılır?
PiPER; robotik araştırma, eğitim, fiziksel yapay zekâ geliştirme ve hafif manipülasyon ile otomasyon uygulamaları için 6 eksenli hafif bir robot koldur. Doğru uç efektörle kavrama, montaj, nesne ayıklama ve robot veri toplamayı destekler.
PiPER'ın temel teknik özellikleri nelerdir?
Standart PiPER 1,5 kg yük kapasitesi, 626 mm erişim mesafesi, ±0,1 mm tekrarlanabilirlik ve 4,2 kg kol ağırlığı sunar.
PiPER; Python, ROS ve robot kol simülasyonunu destekler mi?
Evet. Python SDK, ROS 1, ROS 2 ile Gazebo ve Isaac Sim için URDF modellerini destekler; robot kol geliştirme, algoritma doğrulama ve simülasyondan gerçeğe araştırmalar için idealdir.
PiPER robot kol nasıl kullanılır?
Sürükleyerek öğretme, çevrimdışı yörünge kaydı ve tekrar oynatma, bilgisayardan kontrol ve programlanmış robot kol hareketini destekler.
PiPER üzerinde VLA veya dünya modelleri çalıştırabilir miyim?
Evet. PiPER; π0/π0.5, OpenVLA, SmolVLA, NVIDIA Isaac GR00T ve Gemini Robotics gibi VLA modelleriyle entegre edilerek yapay zekâ tarafından üretilen eylemleri gerçek bir robot kolda yürütebilir. Ayrıca simülasyon, tahmin, veri üretimi ve politika değerlendirmesi için NVIDIA Cosmos ve Google Genie gibi dünya modeli platformlarıyla çalışabilir. Jev ve GPT 6 gibi yapay zekâ ajanları da karar katmanı olarak görev ve eylem komutlarını PiPER'a gönderebilir. Entegrasyon, PiPER'ın Python ve ROS arayüzleriyle desteklenir; kamera girişleri, eylem eşleme, kalibrasyon, uç efektörler ve robot kontrolü için model uyarlaması yapılır.
PiPER diğer robotik platformlarla entegre edilebilir mi?
Evet. PiPER; mobil robot tabanları, dört ayaklı robotlar ve diğer platformlarla entegre edilerek mobil manipülasyon dahil eksiksiz sistemler oluşturulabilir.
PiPER'ı kullanmadan önce nelerin tamamlanması gerekir?
Kolu sağlam şekilde sabitleyin, güç ve CAN bağlantılarını doğrulayın, eklem sıfır konumlarını kalibre edin ve uç efektör taktıktan sonra J6 sıfır noktasını ayarlayın. Çalışma alanının boş olduğunu teyit edip risk değerlendirmesi yapın. PiPER otomatik engel algılama veya sensör içermez.