NERO 7 Eksenli İnsansı Robot Kol
NERO; insansı robotik, gömülü veri toplama ve manipülasyon araştırmaları için tasarlanmış hafif 7 eksenli (7-DoF) bir insansı robot koldur.
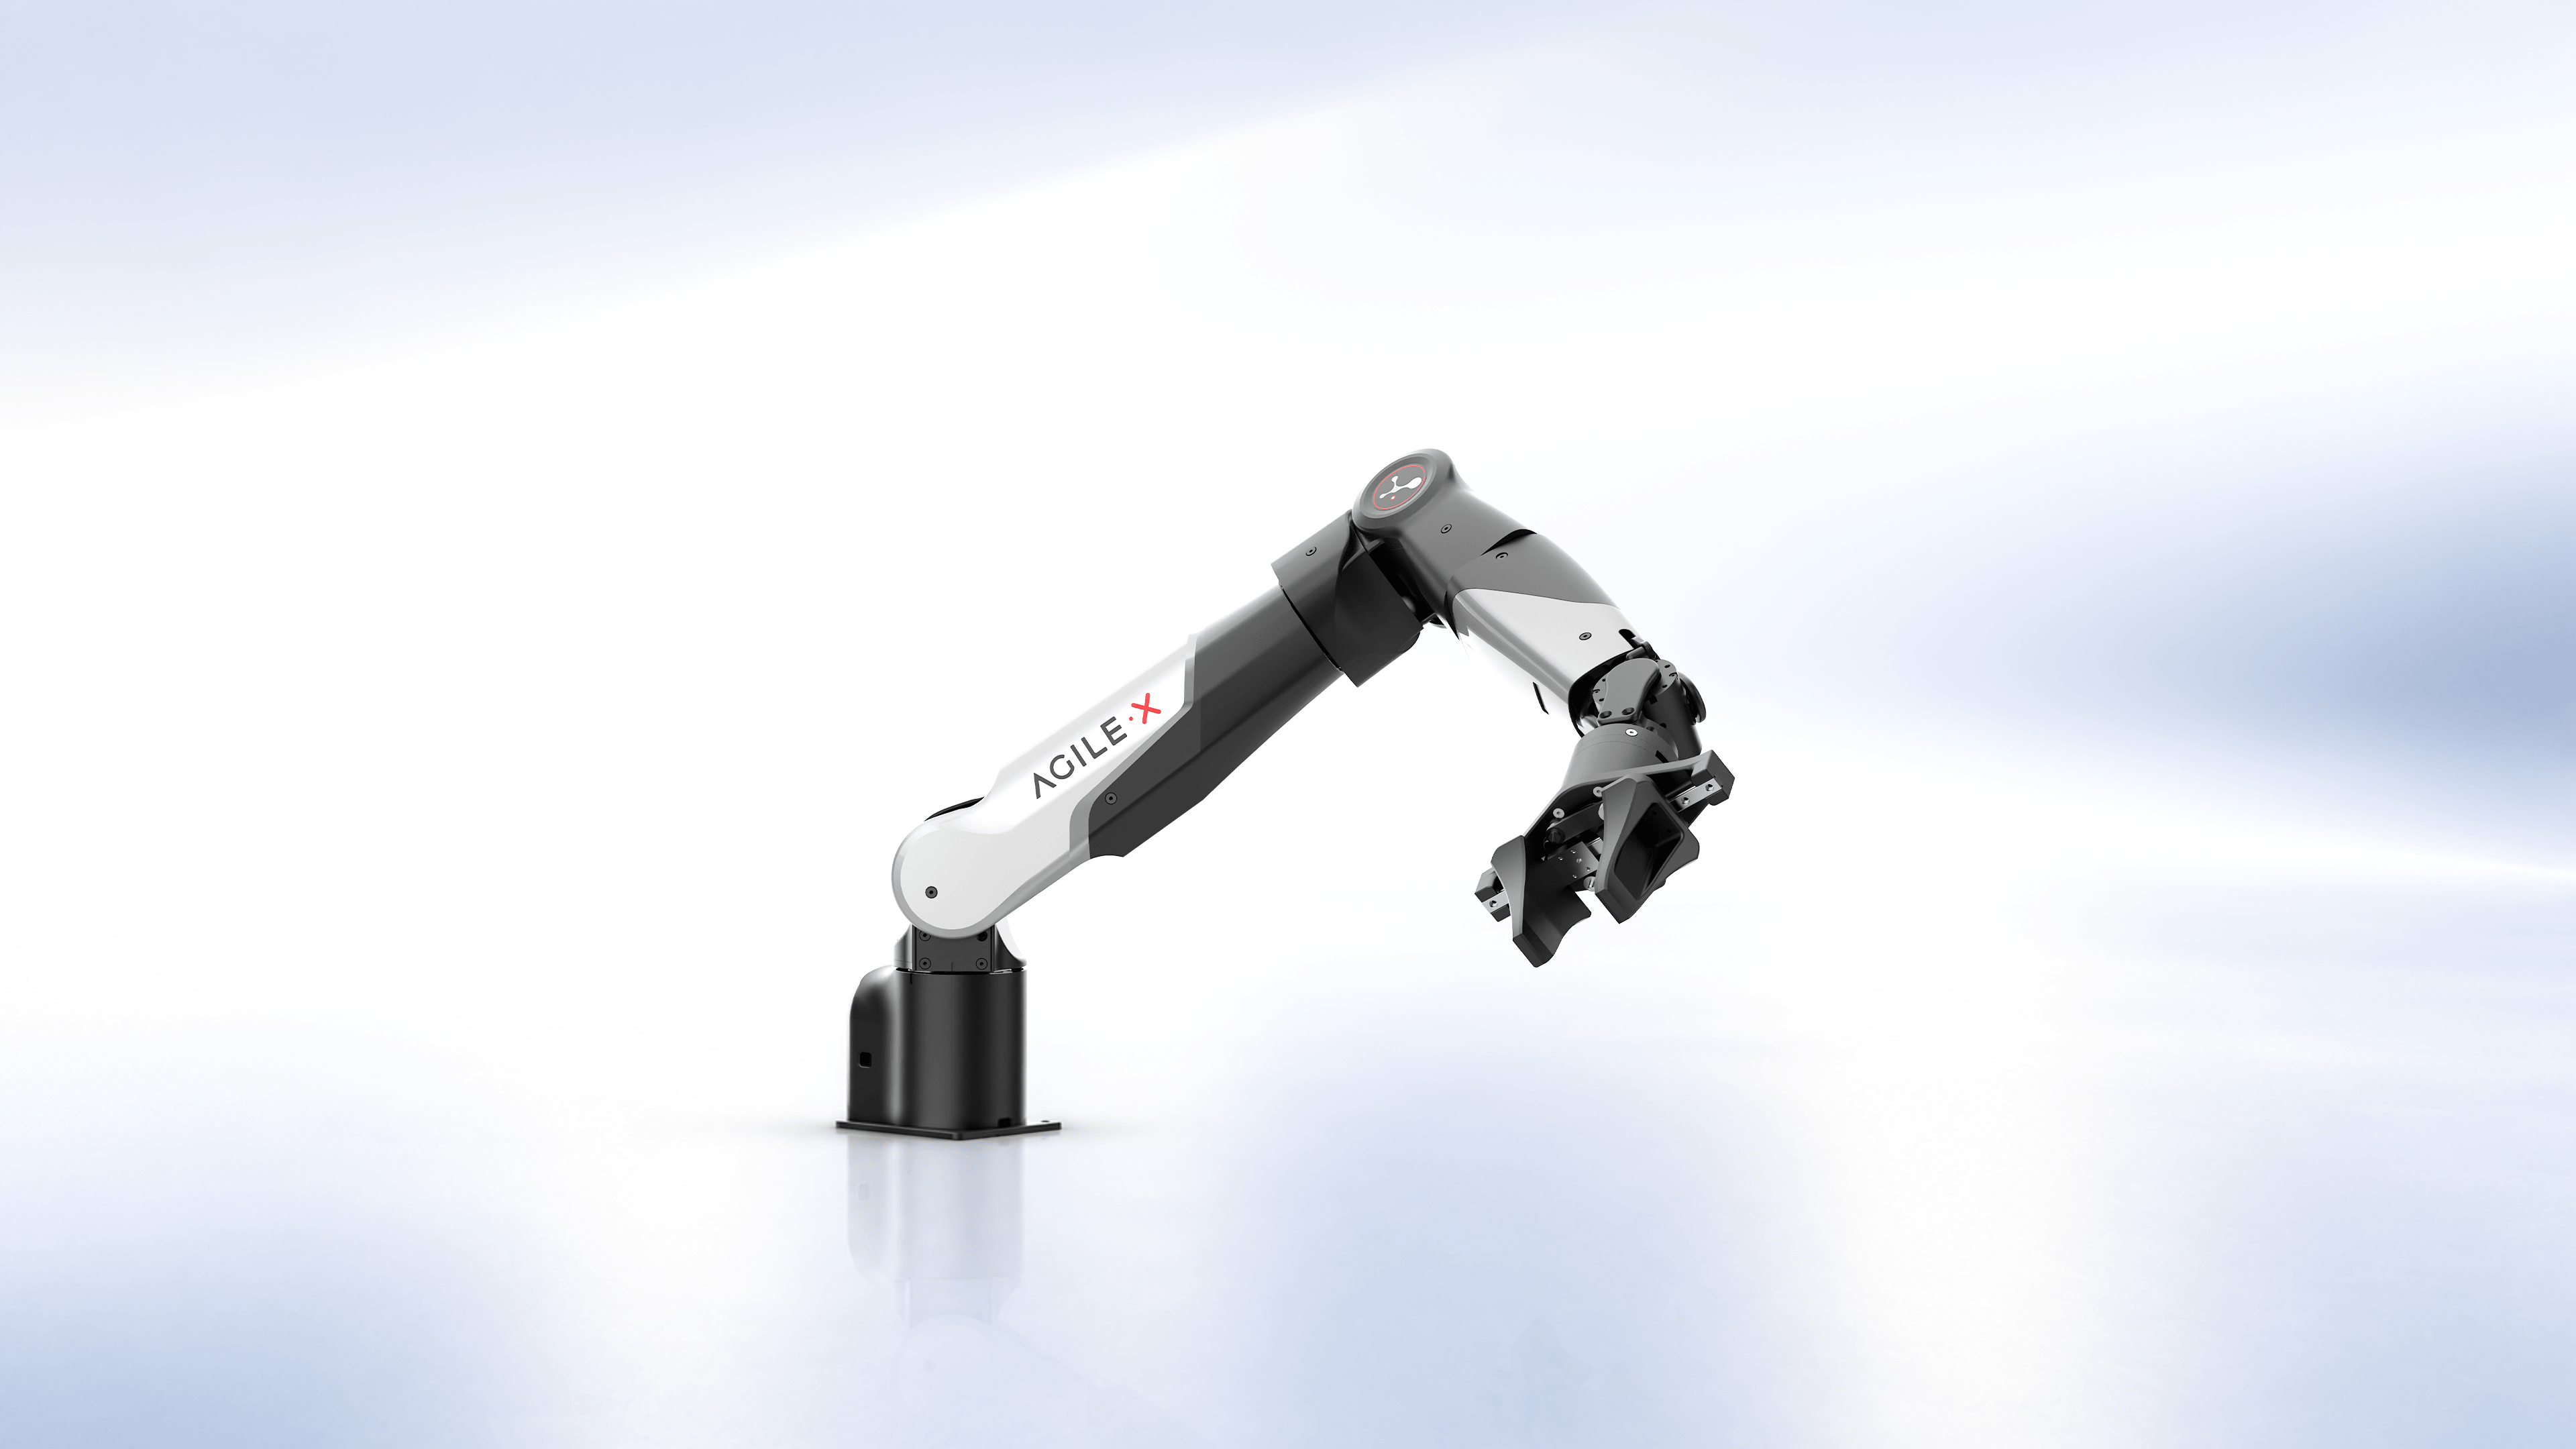
4,8 kg
Ağırlık
3 kg
Yük Kapasitesi
580 mm
Erişim Mesafesi
±0,1 mm
Tekrarlanabilirlik
Öne Çıkan Özellikler
İnsan Benzeri Hareket için 7 Eksenli Robot Kol
NERO'nun fazlalıklı 7 eksenli mimarisi; insansı robotik, gömülü yapay zekâ ve karmaşık manipülasyon için daha esnek duruş kontrolü ve insan benzeri hareket sağlar.
4,8 kg Hafif Tasarım, 3 kg Yük Kapasitesi
4,8 kg'lık hafif tasarımı ile 3 kg yük kapasitesini birleştiren NERO; araştırma ortamlarında kolayca taşınıp devreye alınır, insansı robot araştırmaları ve gerçek dünya robot prototipleri için profesyonel performans sunar.
Sistem Genişletme için Modüler Platform ve Açık Mimari
Masaüstü, yan ve ters montaj ile Python SDK, ROS / ROS2, Gazebo, CAN, HTTP ve TCP desteği sayesinde NERO; hızlı algoritma geliştirme, simülasyon, yörünge planlama ve özel sistem entegrasyonu sağlar.
NERO'yu Kimler Kullanıyor?
İnsansı robotik, gömülü yapay zekâ, fiziksel etkileşim verisi toplama ve gerçek dünya robotik sistemlerinin geliştirilmesini destekler.
Üniversiteler ve Robotik Laboratuvarları
Robotik araştırma, manipülasyon planlama, çift kollu teleoperasyon, çift kollu koordinasyon ve insansı robot geliştirme için.
Robotik Çözüm Sağlayıcıları
NERO'yu mobil platformlar, uç efektörler ve özel kontrol yazılımlarıyla entegre ederek devreye alınabilir robotik sistemler inşa etmek için.
Endüstriyel Otomasyon Ekipleri
Taşıma, montaj, denetim, test ve özel otomasyon alanlarında gerçek dünya robotik uygulamaları geliştirmek için.
Robotik Girişimler
Hızlı prototipleme, Python/ROS tabanlı geliştirme, simülasyon, algoritma doğrulama ve yeni nesil insansı robot uygulamaları için.
NERO Kullanım Örnekleri
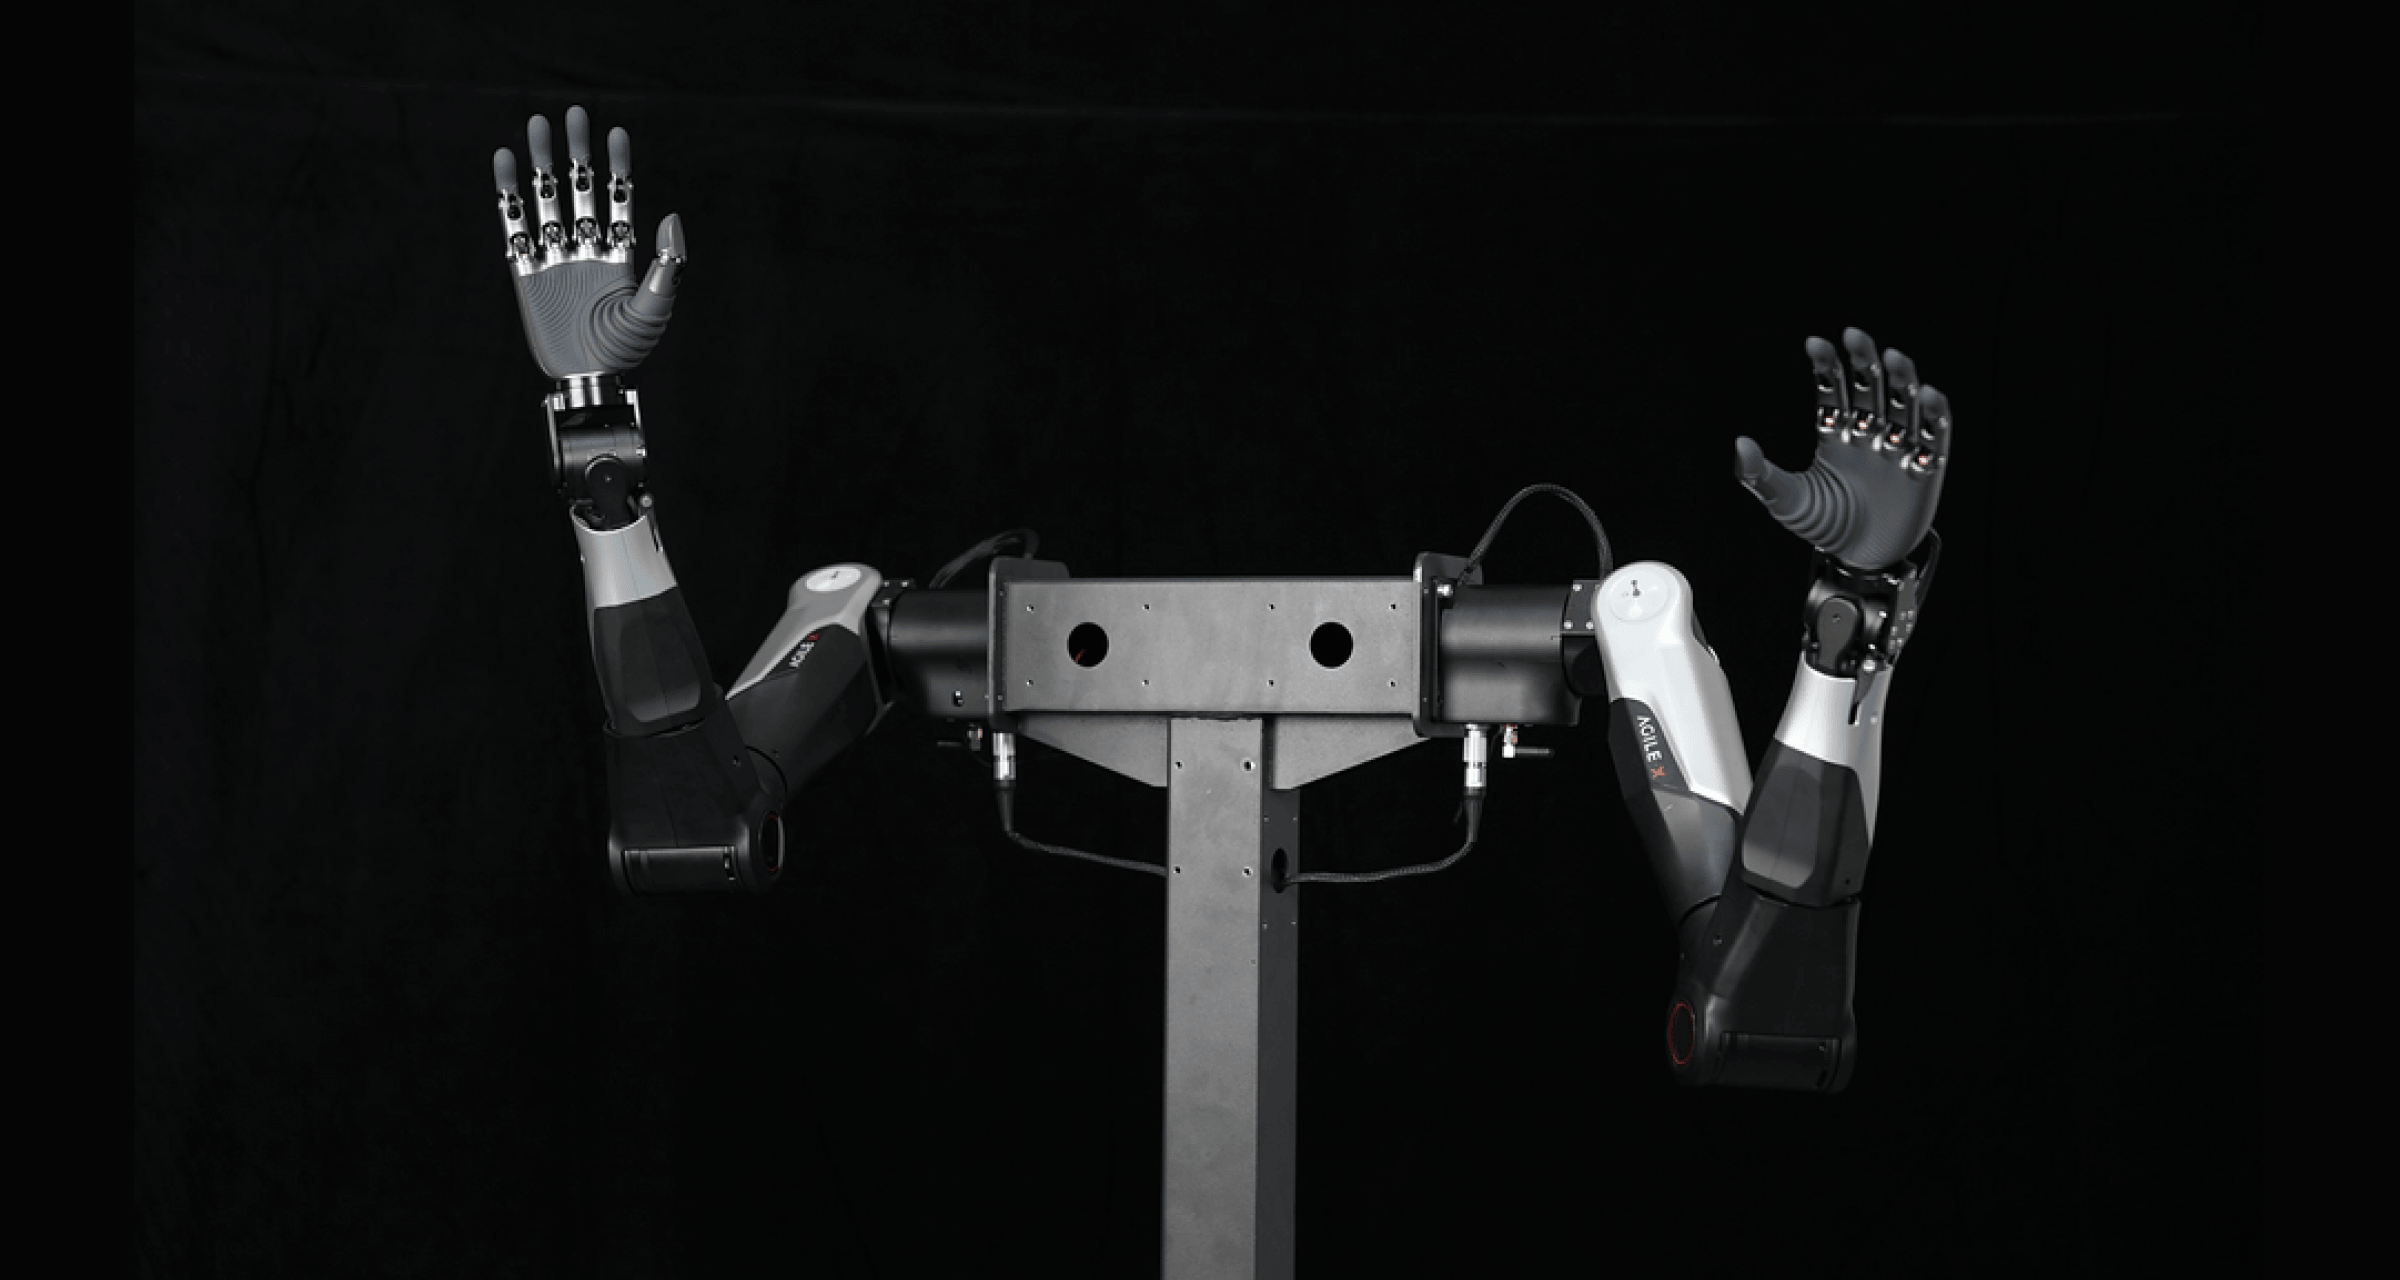
İnsansı Sistem Entegrasyonu
NERO'yu insansı ve üst gövde robotik sistemlere entegre ederek becerikli kol hareketi ve manipülasyon gerçekleştirin.
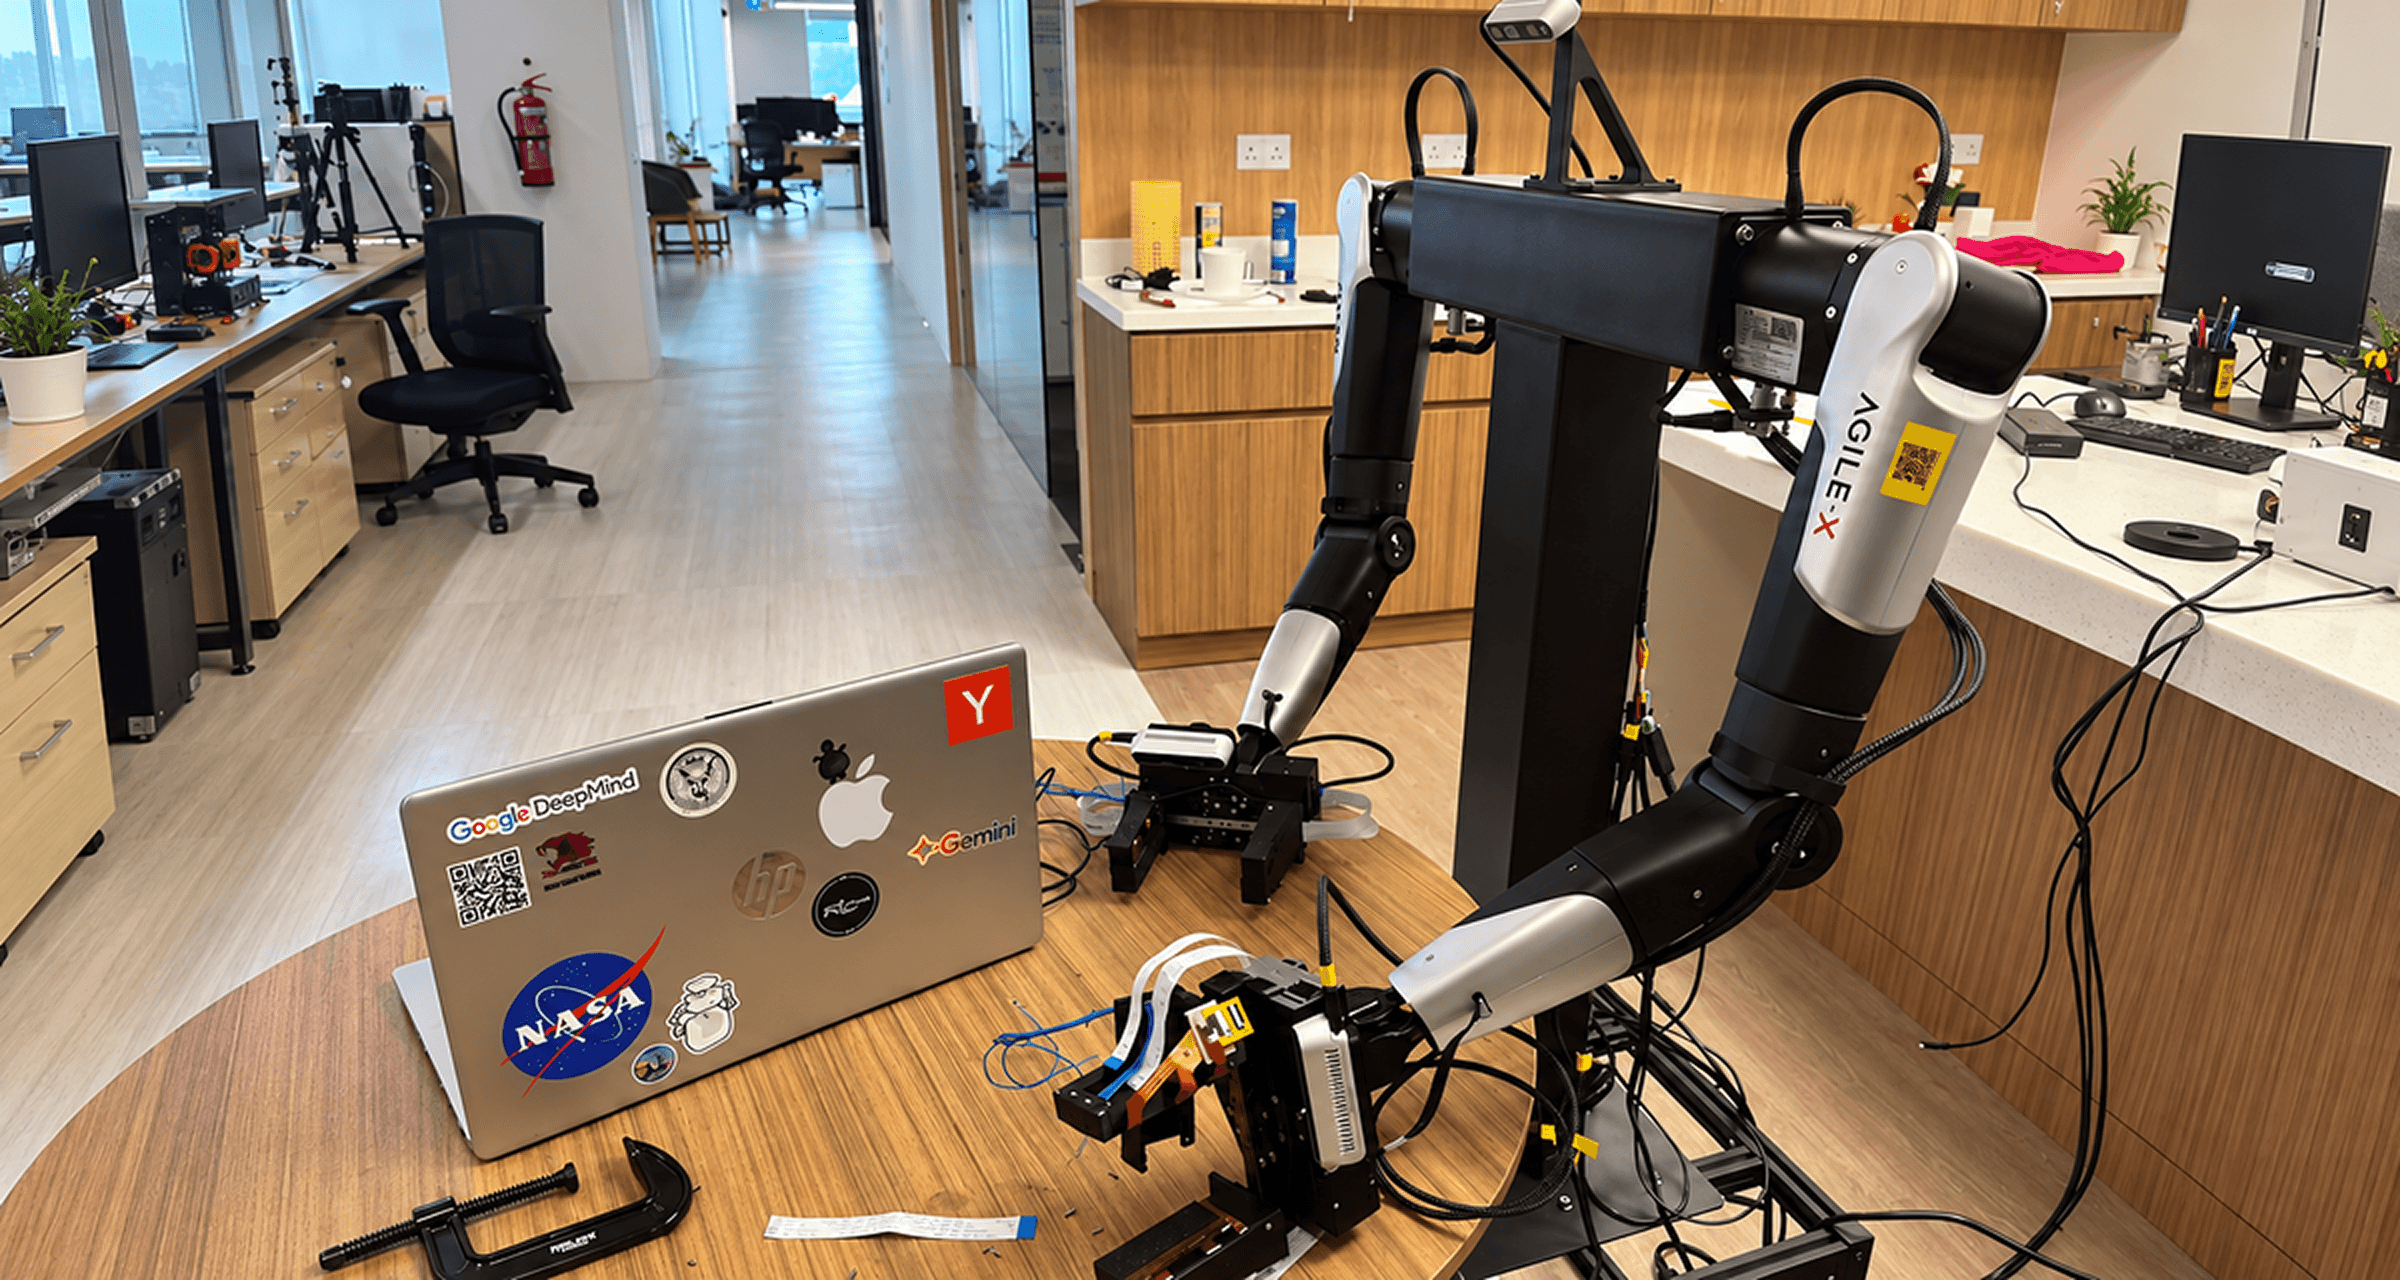
Robot Manipülasyonu ve Koordinasyon Araştırmaları
Hareket kontrolü, çift kollu koordinasyon, teleoperasyon ve gelişmiş manipülasyon algoritmalarını araştırın.
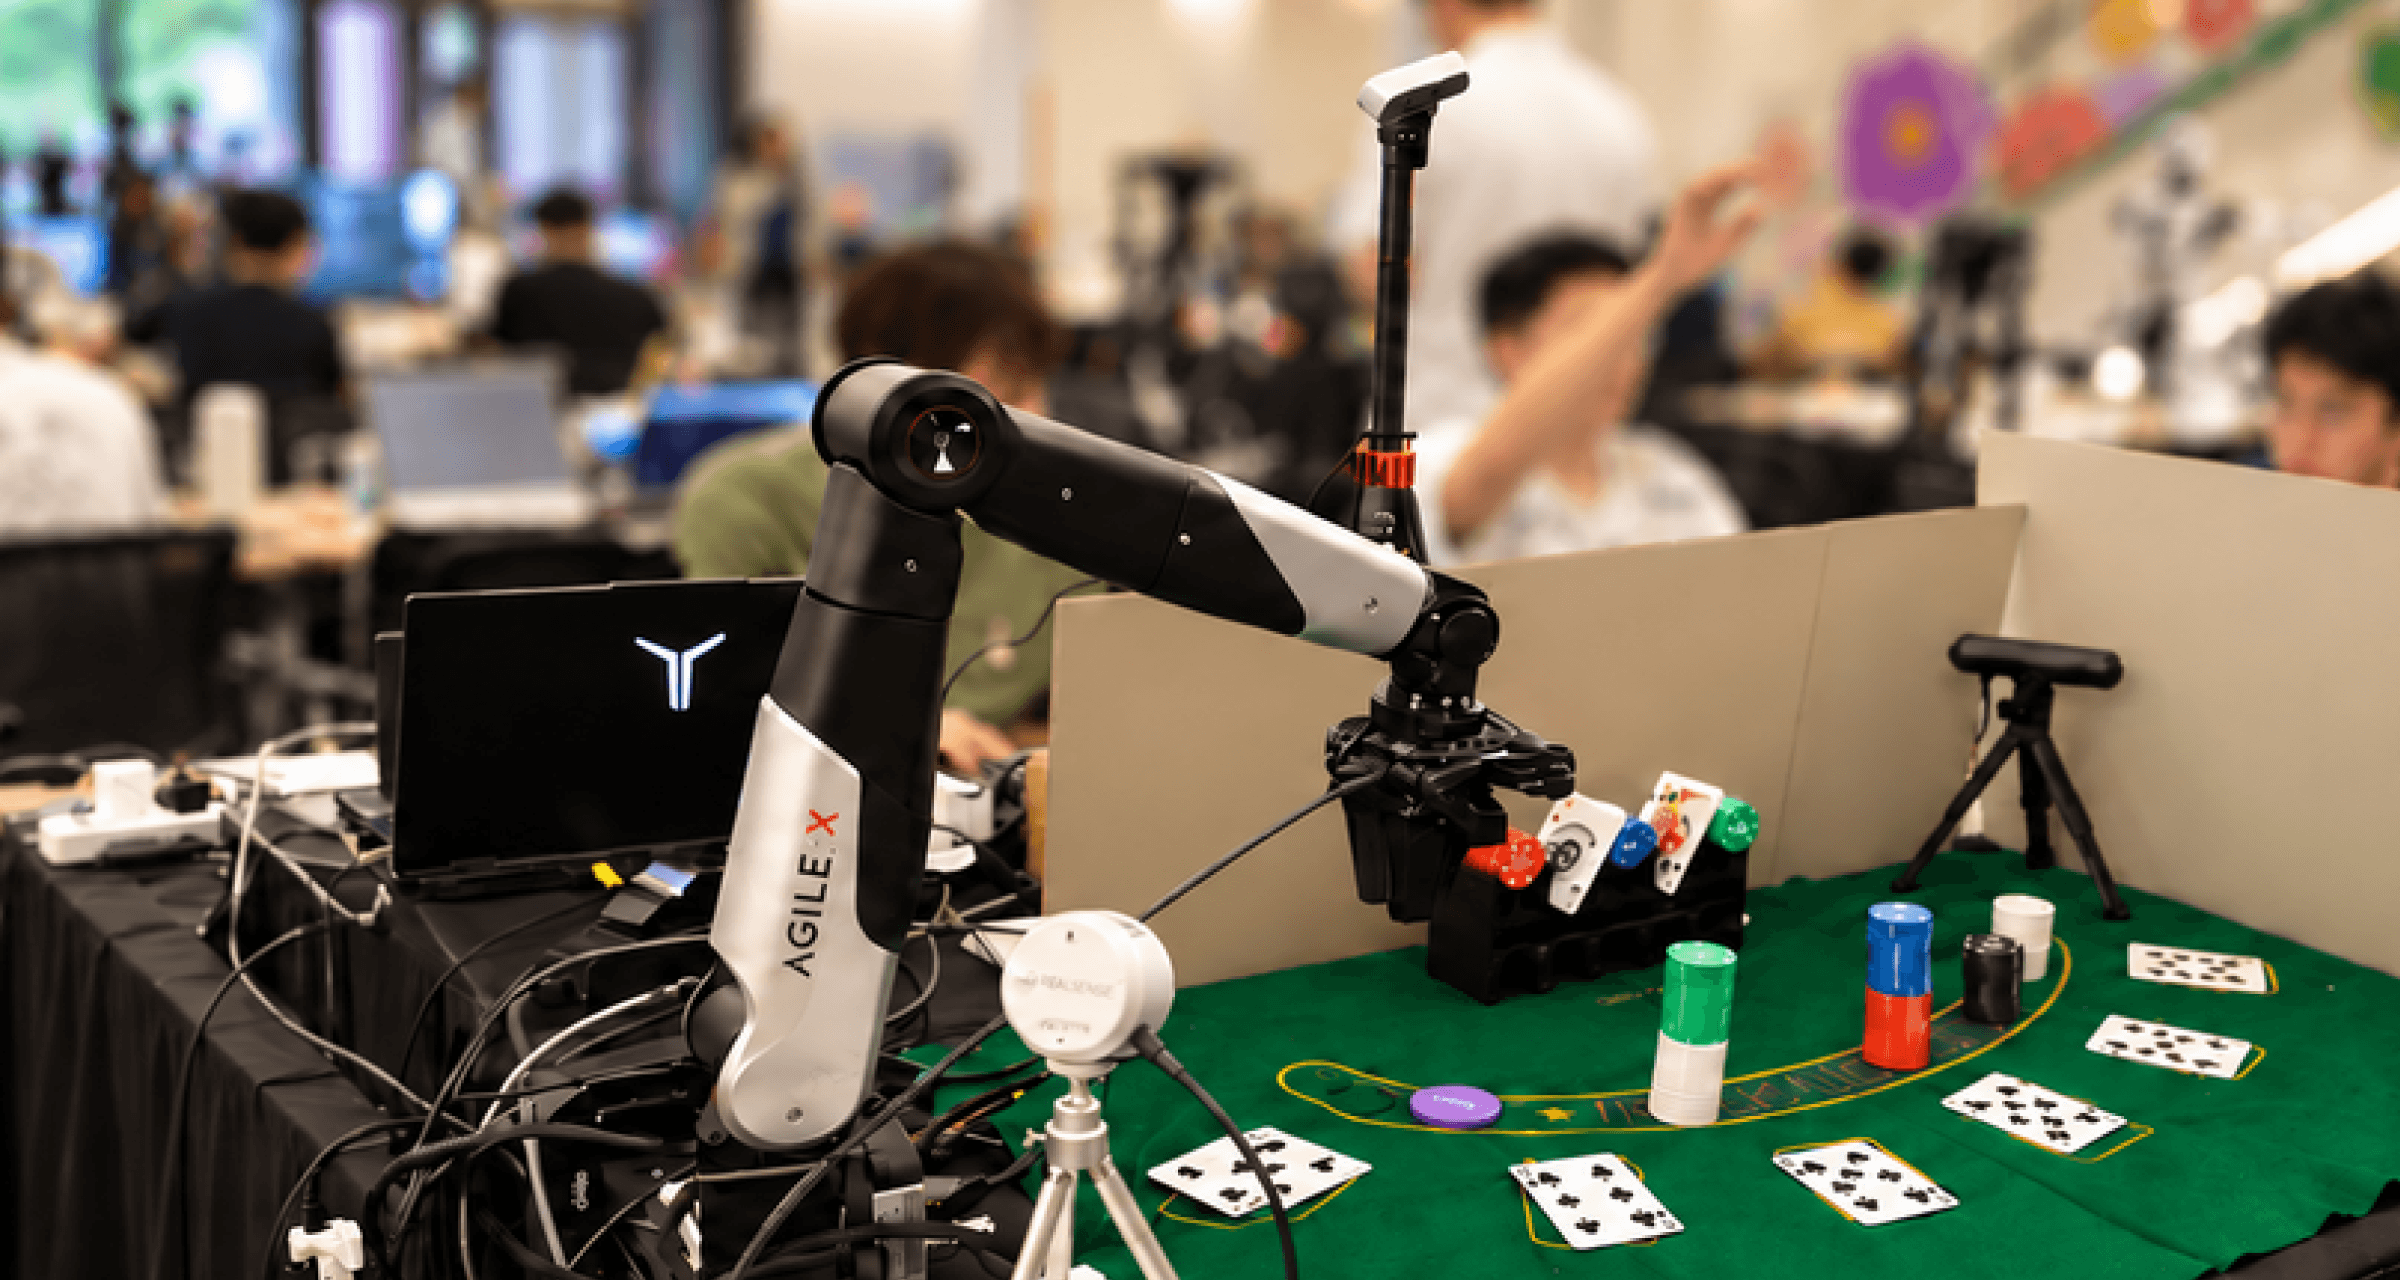
Yaratıcı Robotik Geliştirme
Gösteri, performans ve deneyler için etkileşimli ve yaratıcı robotik uygulamalar geliştirin.
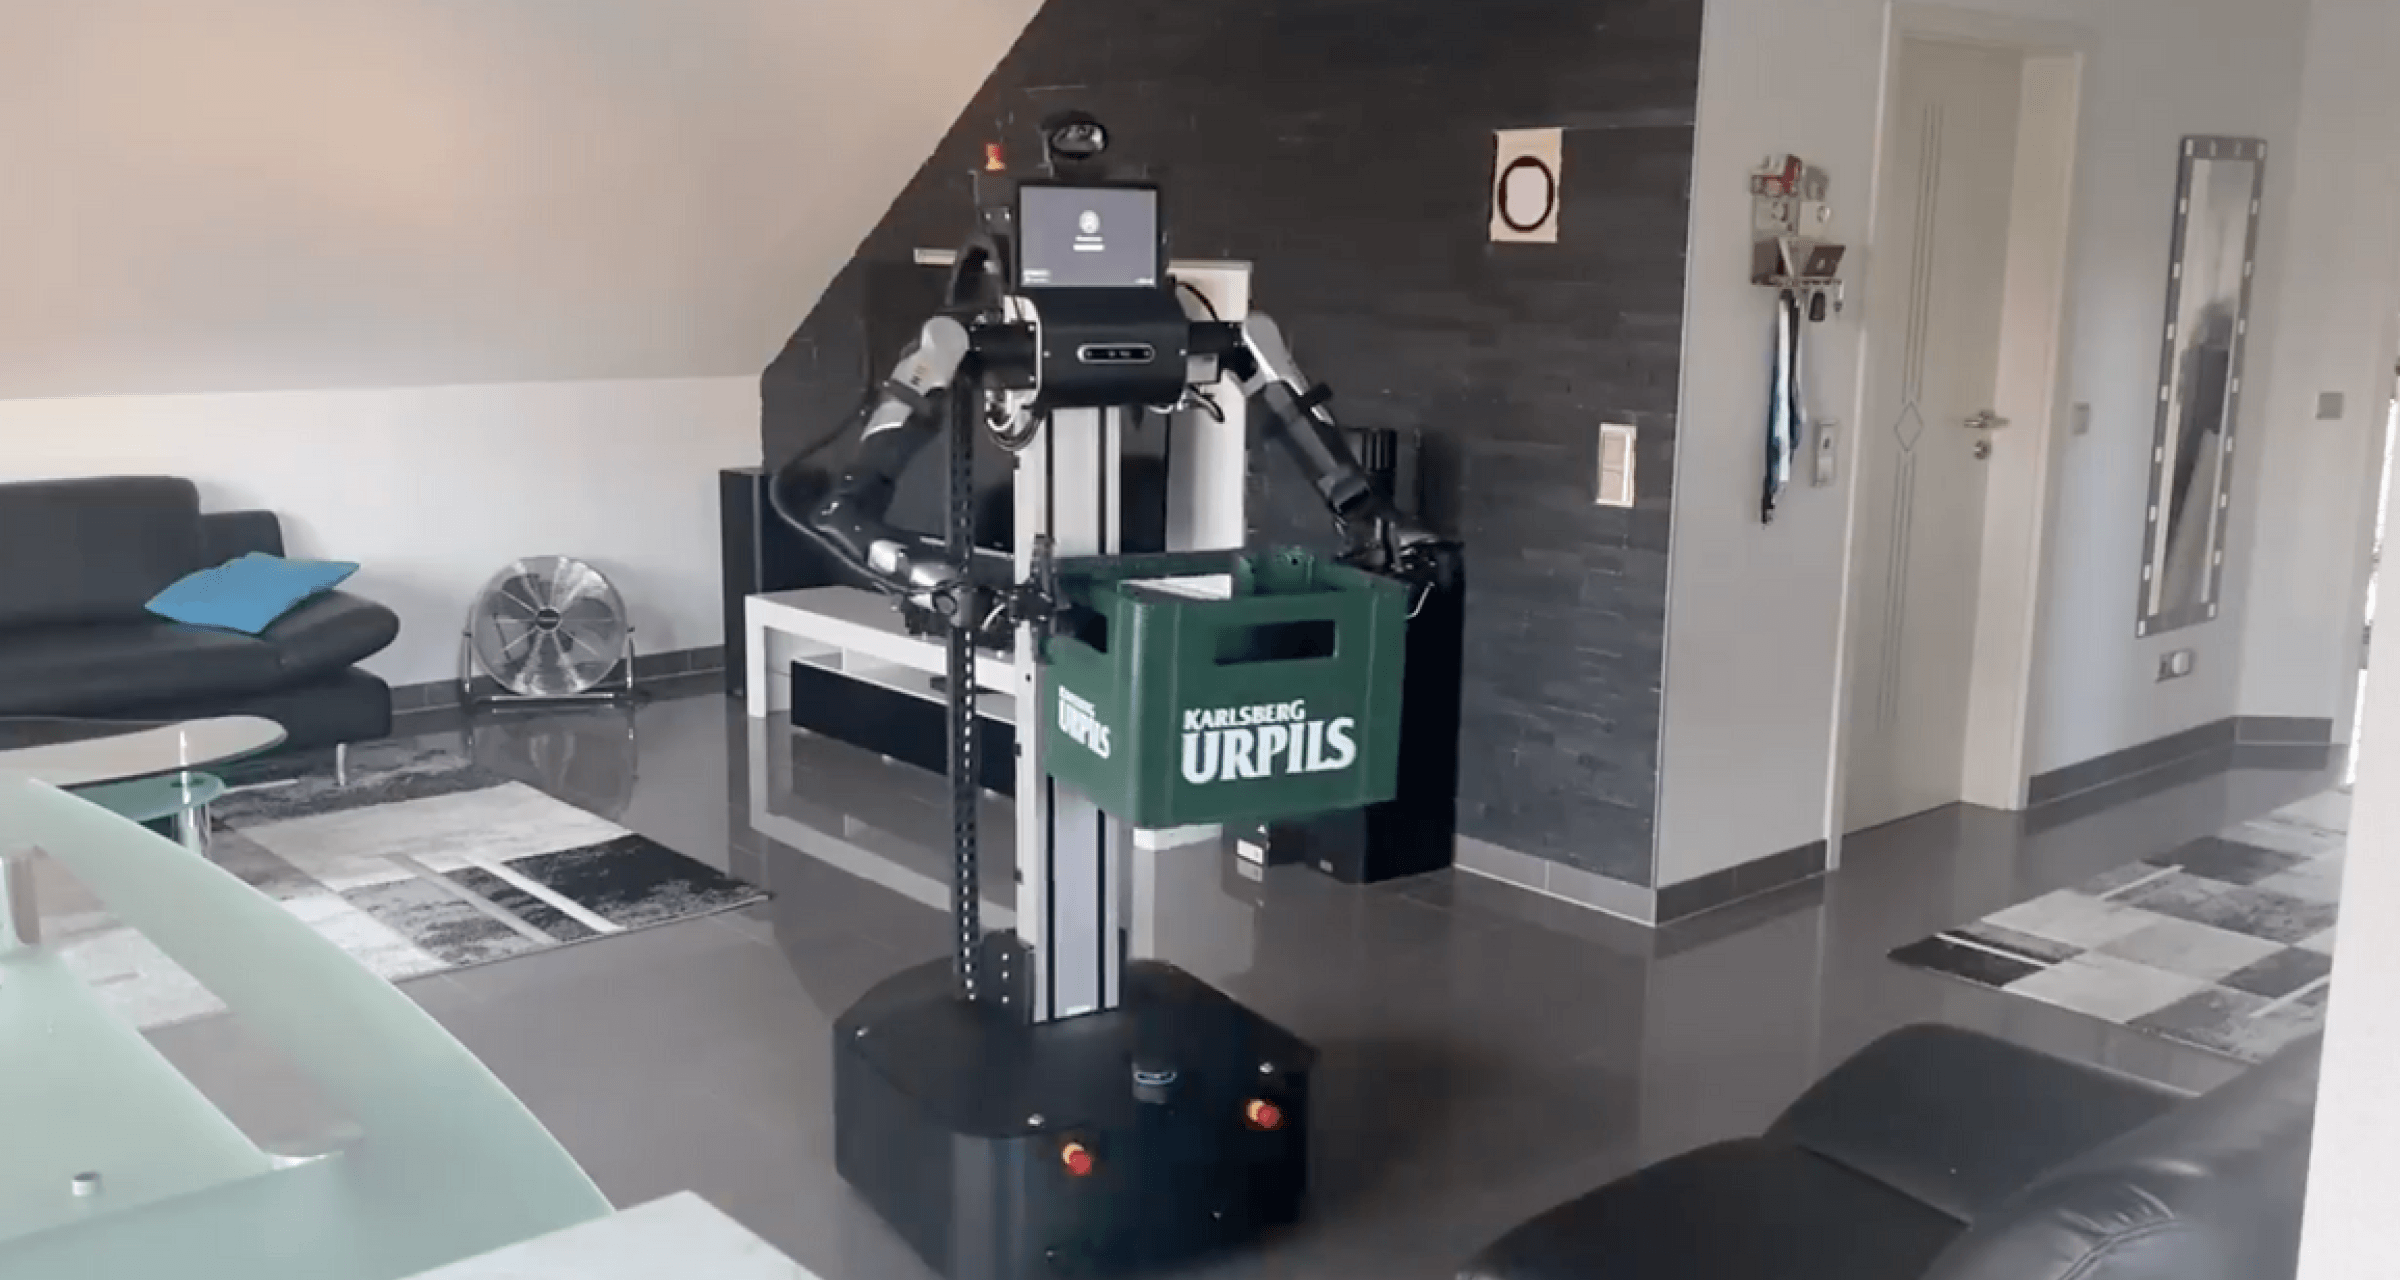
Gerçek Dünya Uygulamaları
Farklı ortam ve iş akışlarında gerçek görevler için esnek robotik manipülasyon uygulayın.
Eksiksiz Ekosistem
Sektör standardı donanım ve yazılımlarla kusursuz entegrasyon.
Bileşenler ve Aksesuarlar
NERO'yu robotik manipülasyon, sistem entegrasyonu ve fiziksel yapay zekâ araştırmaları için algı ve uç efektör donanımlarıyla donatın.
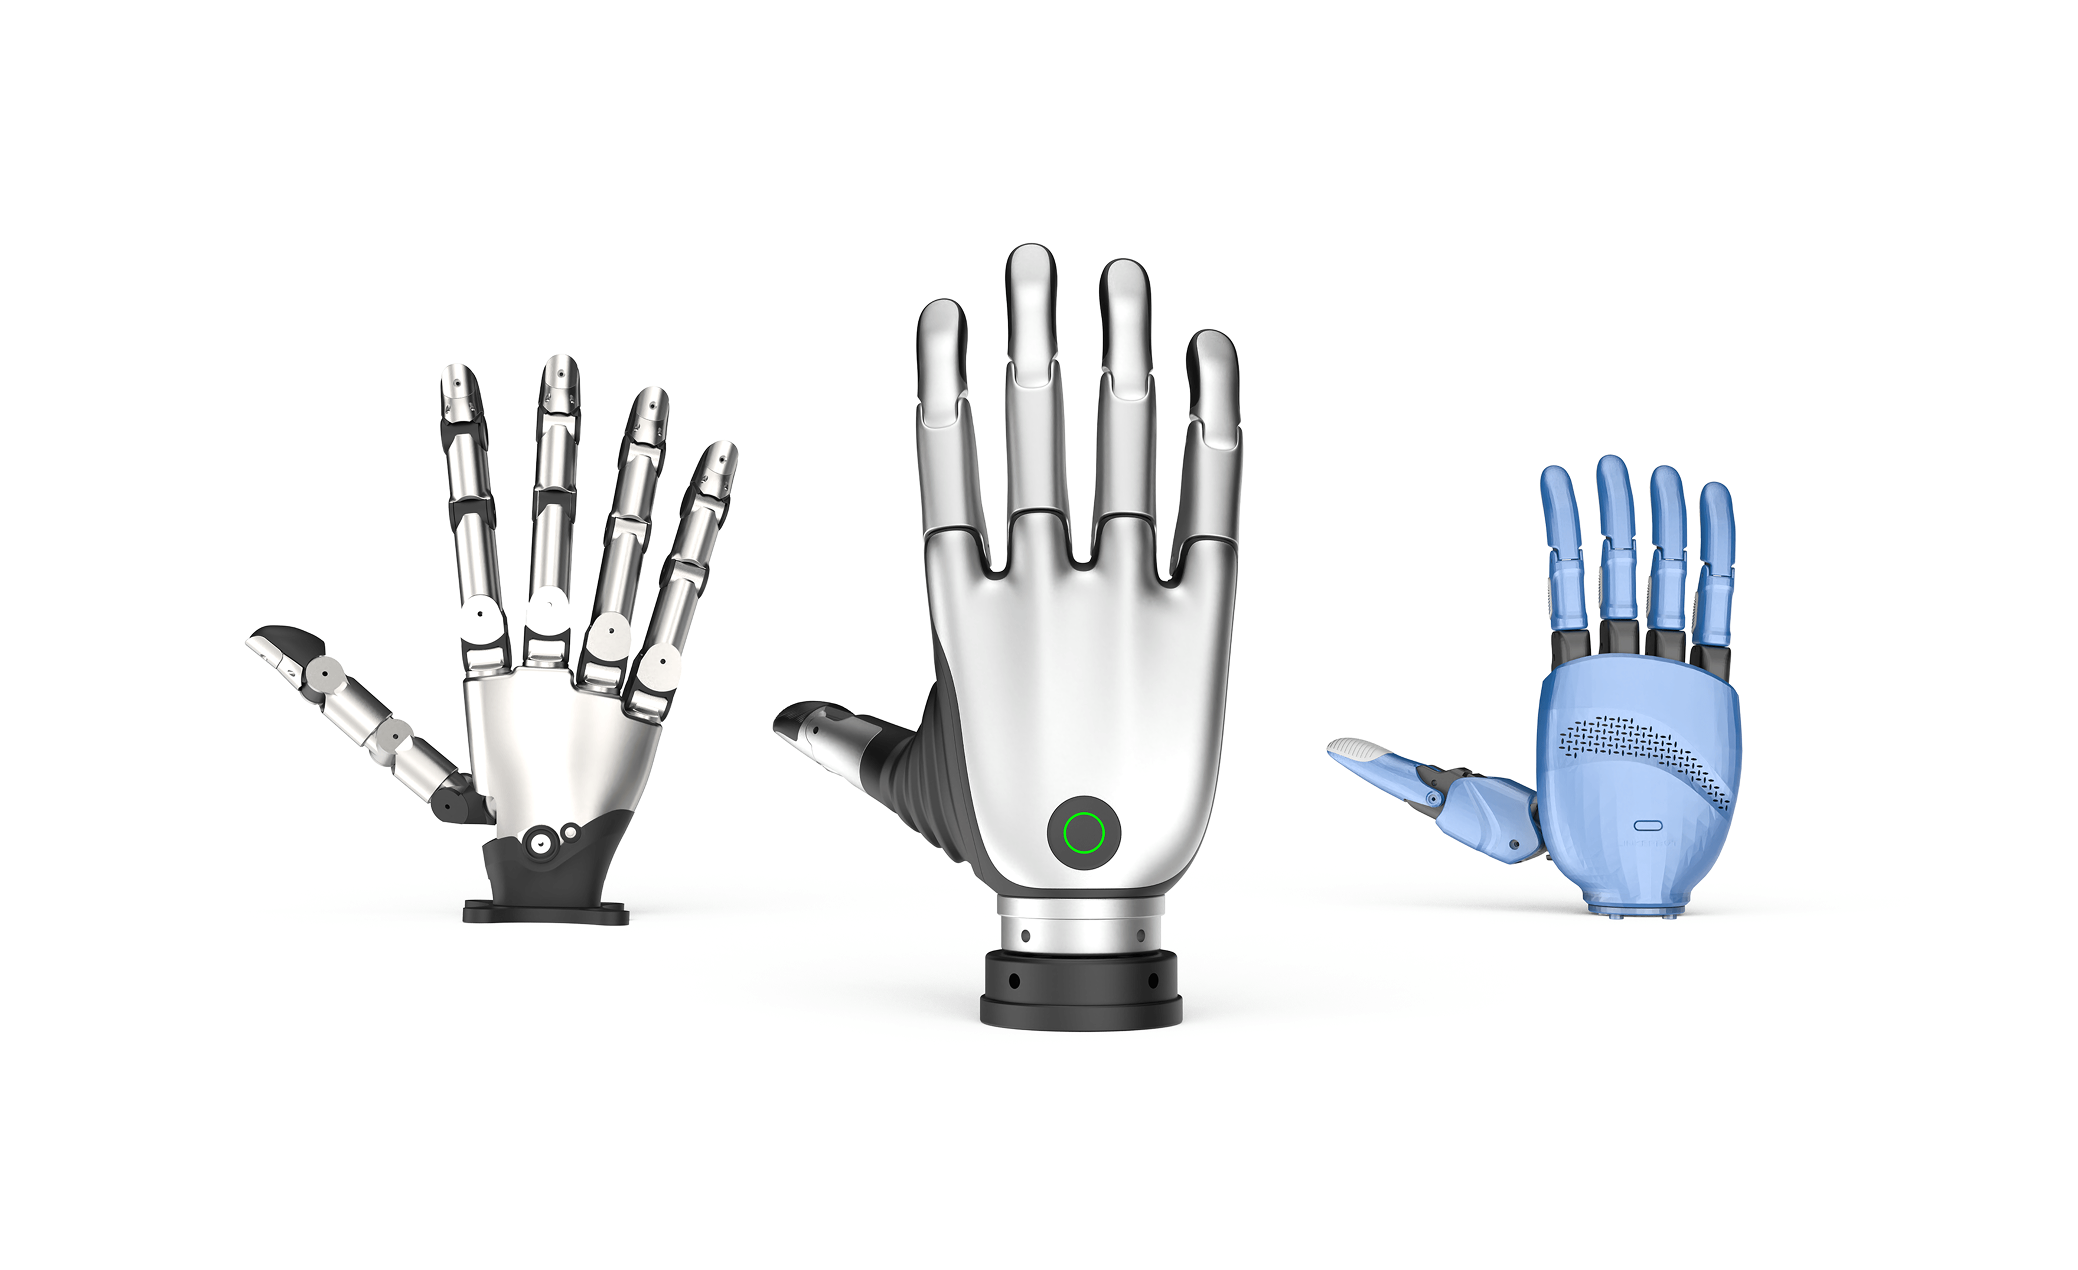
Çok Parmaklı El
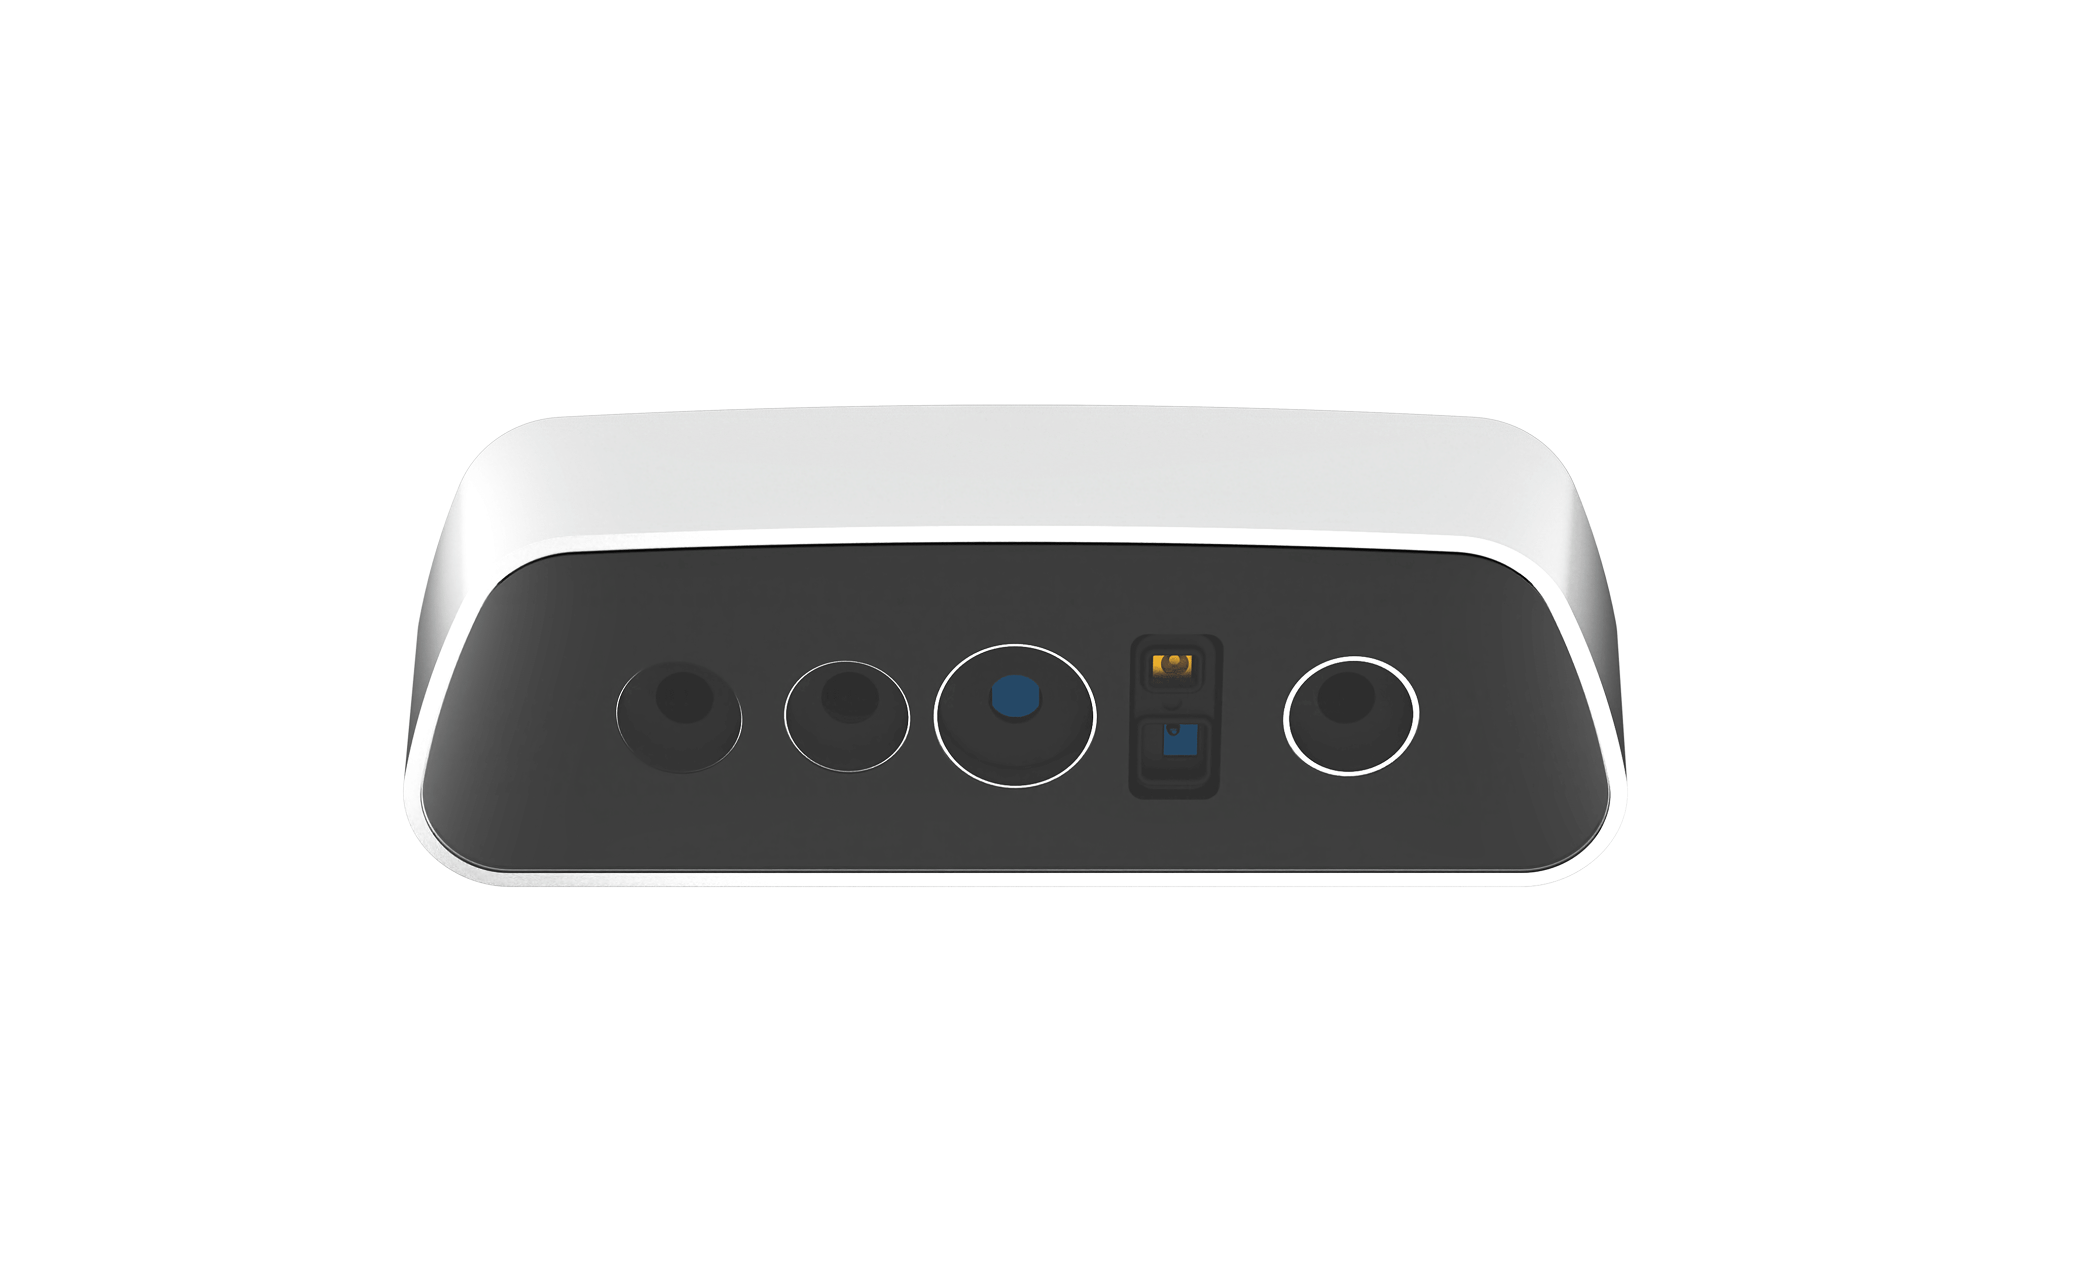
Derinlik Kamerası
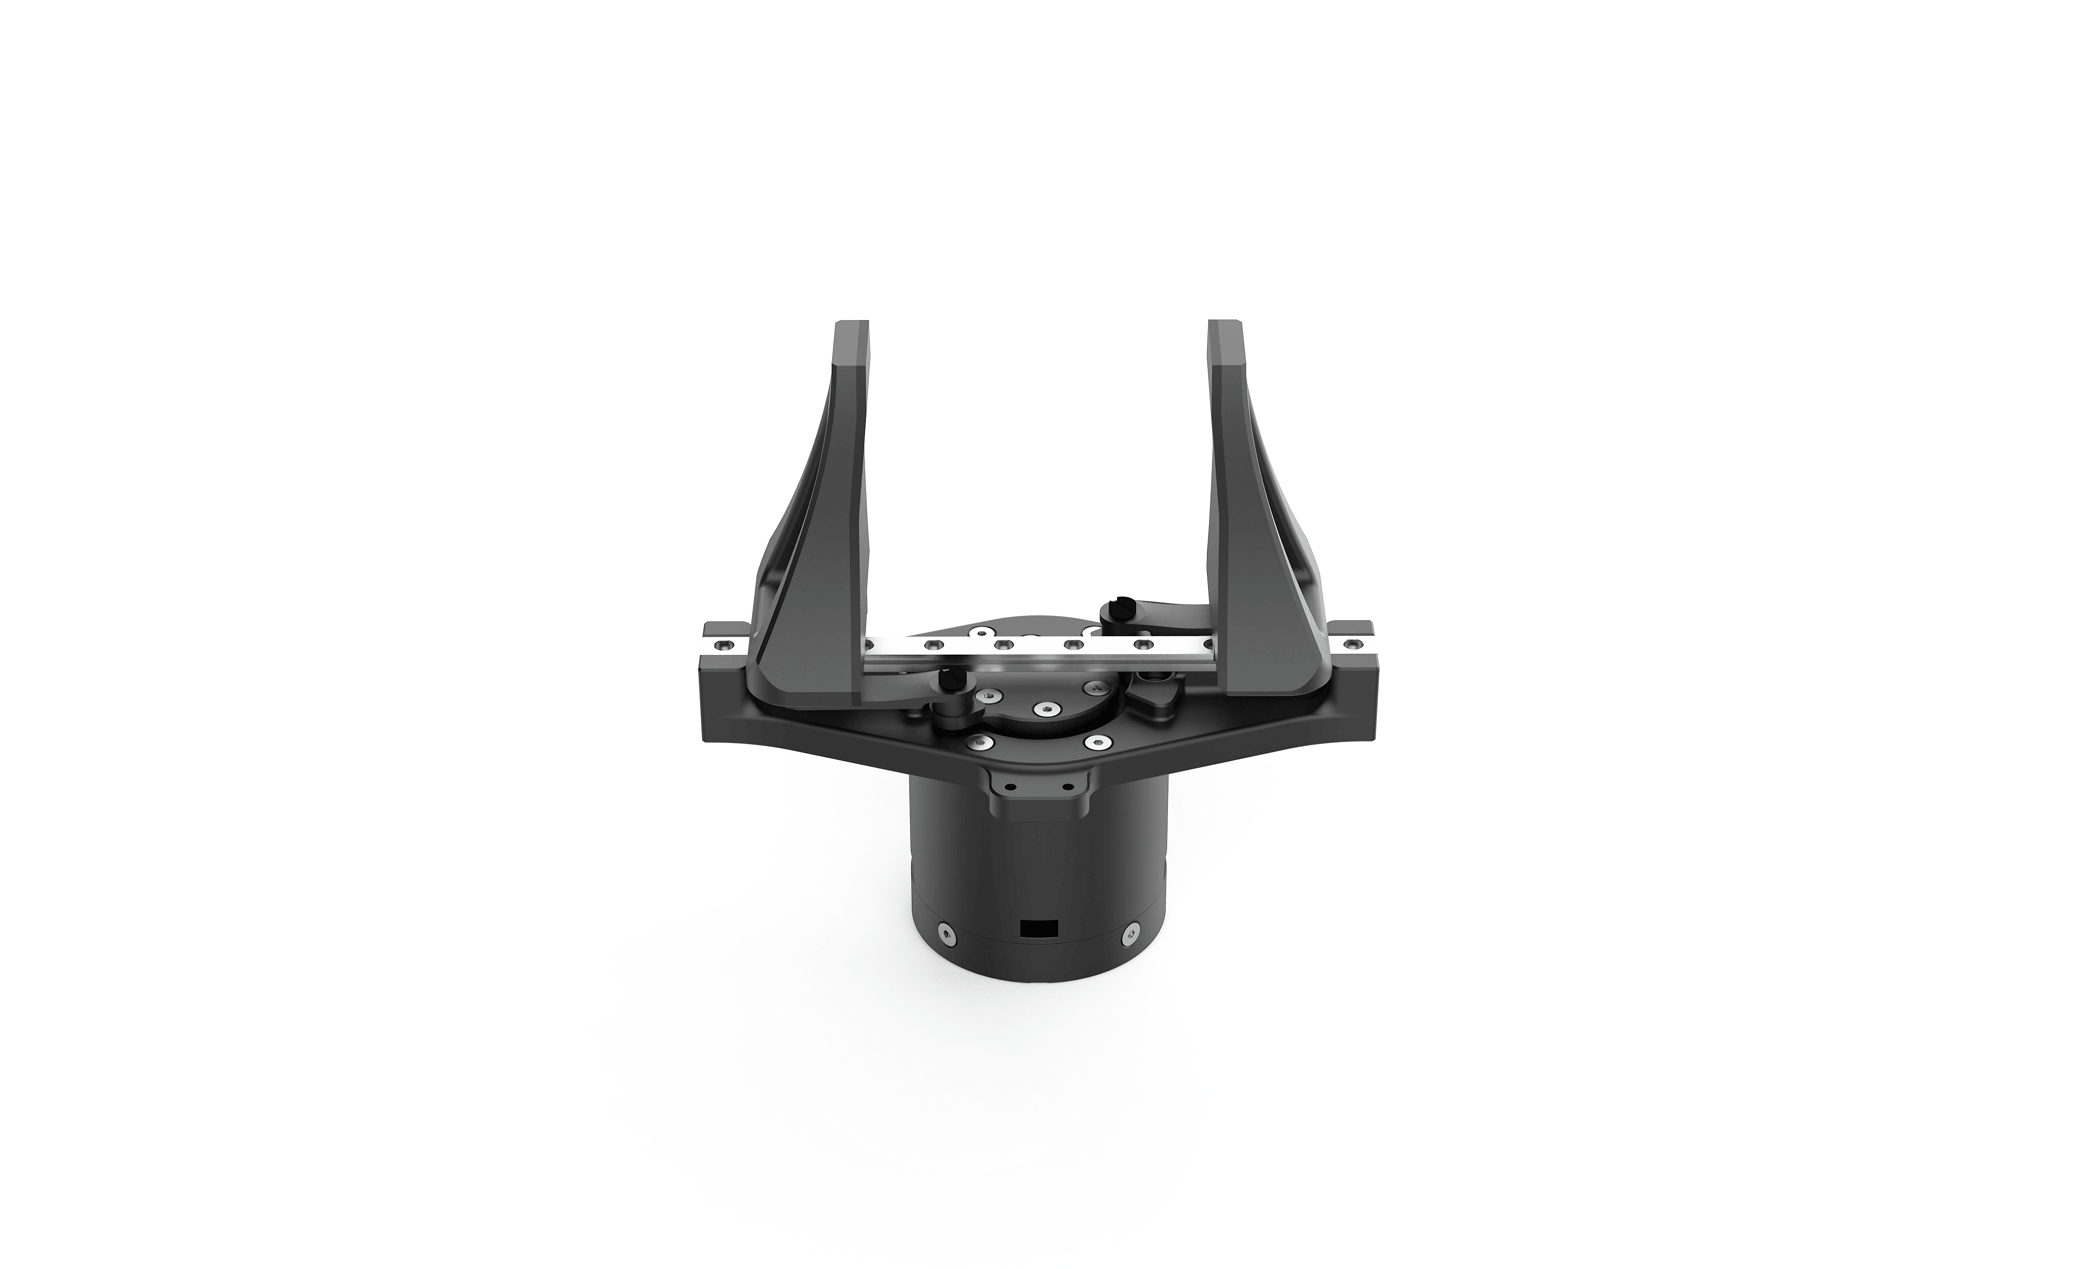
Gripper ve Uç Efektör
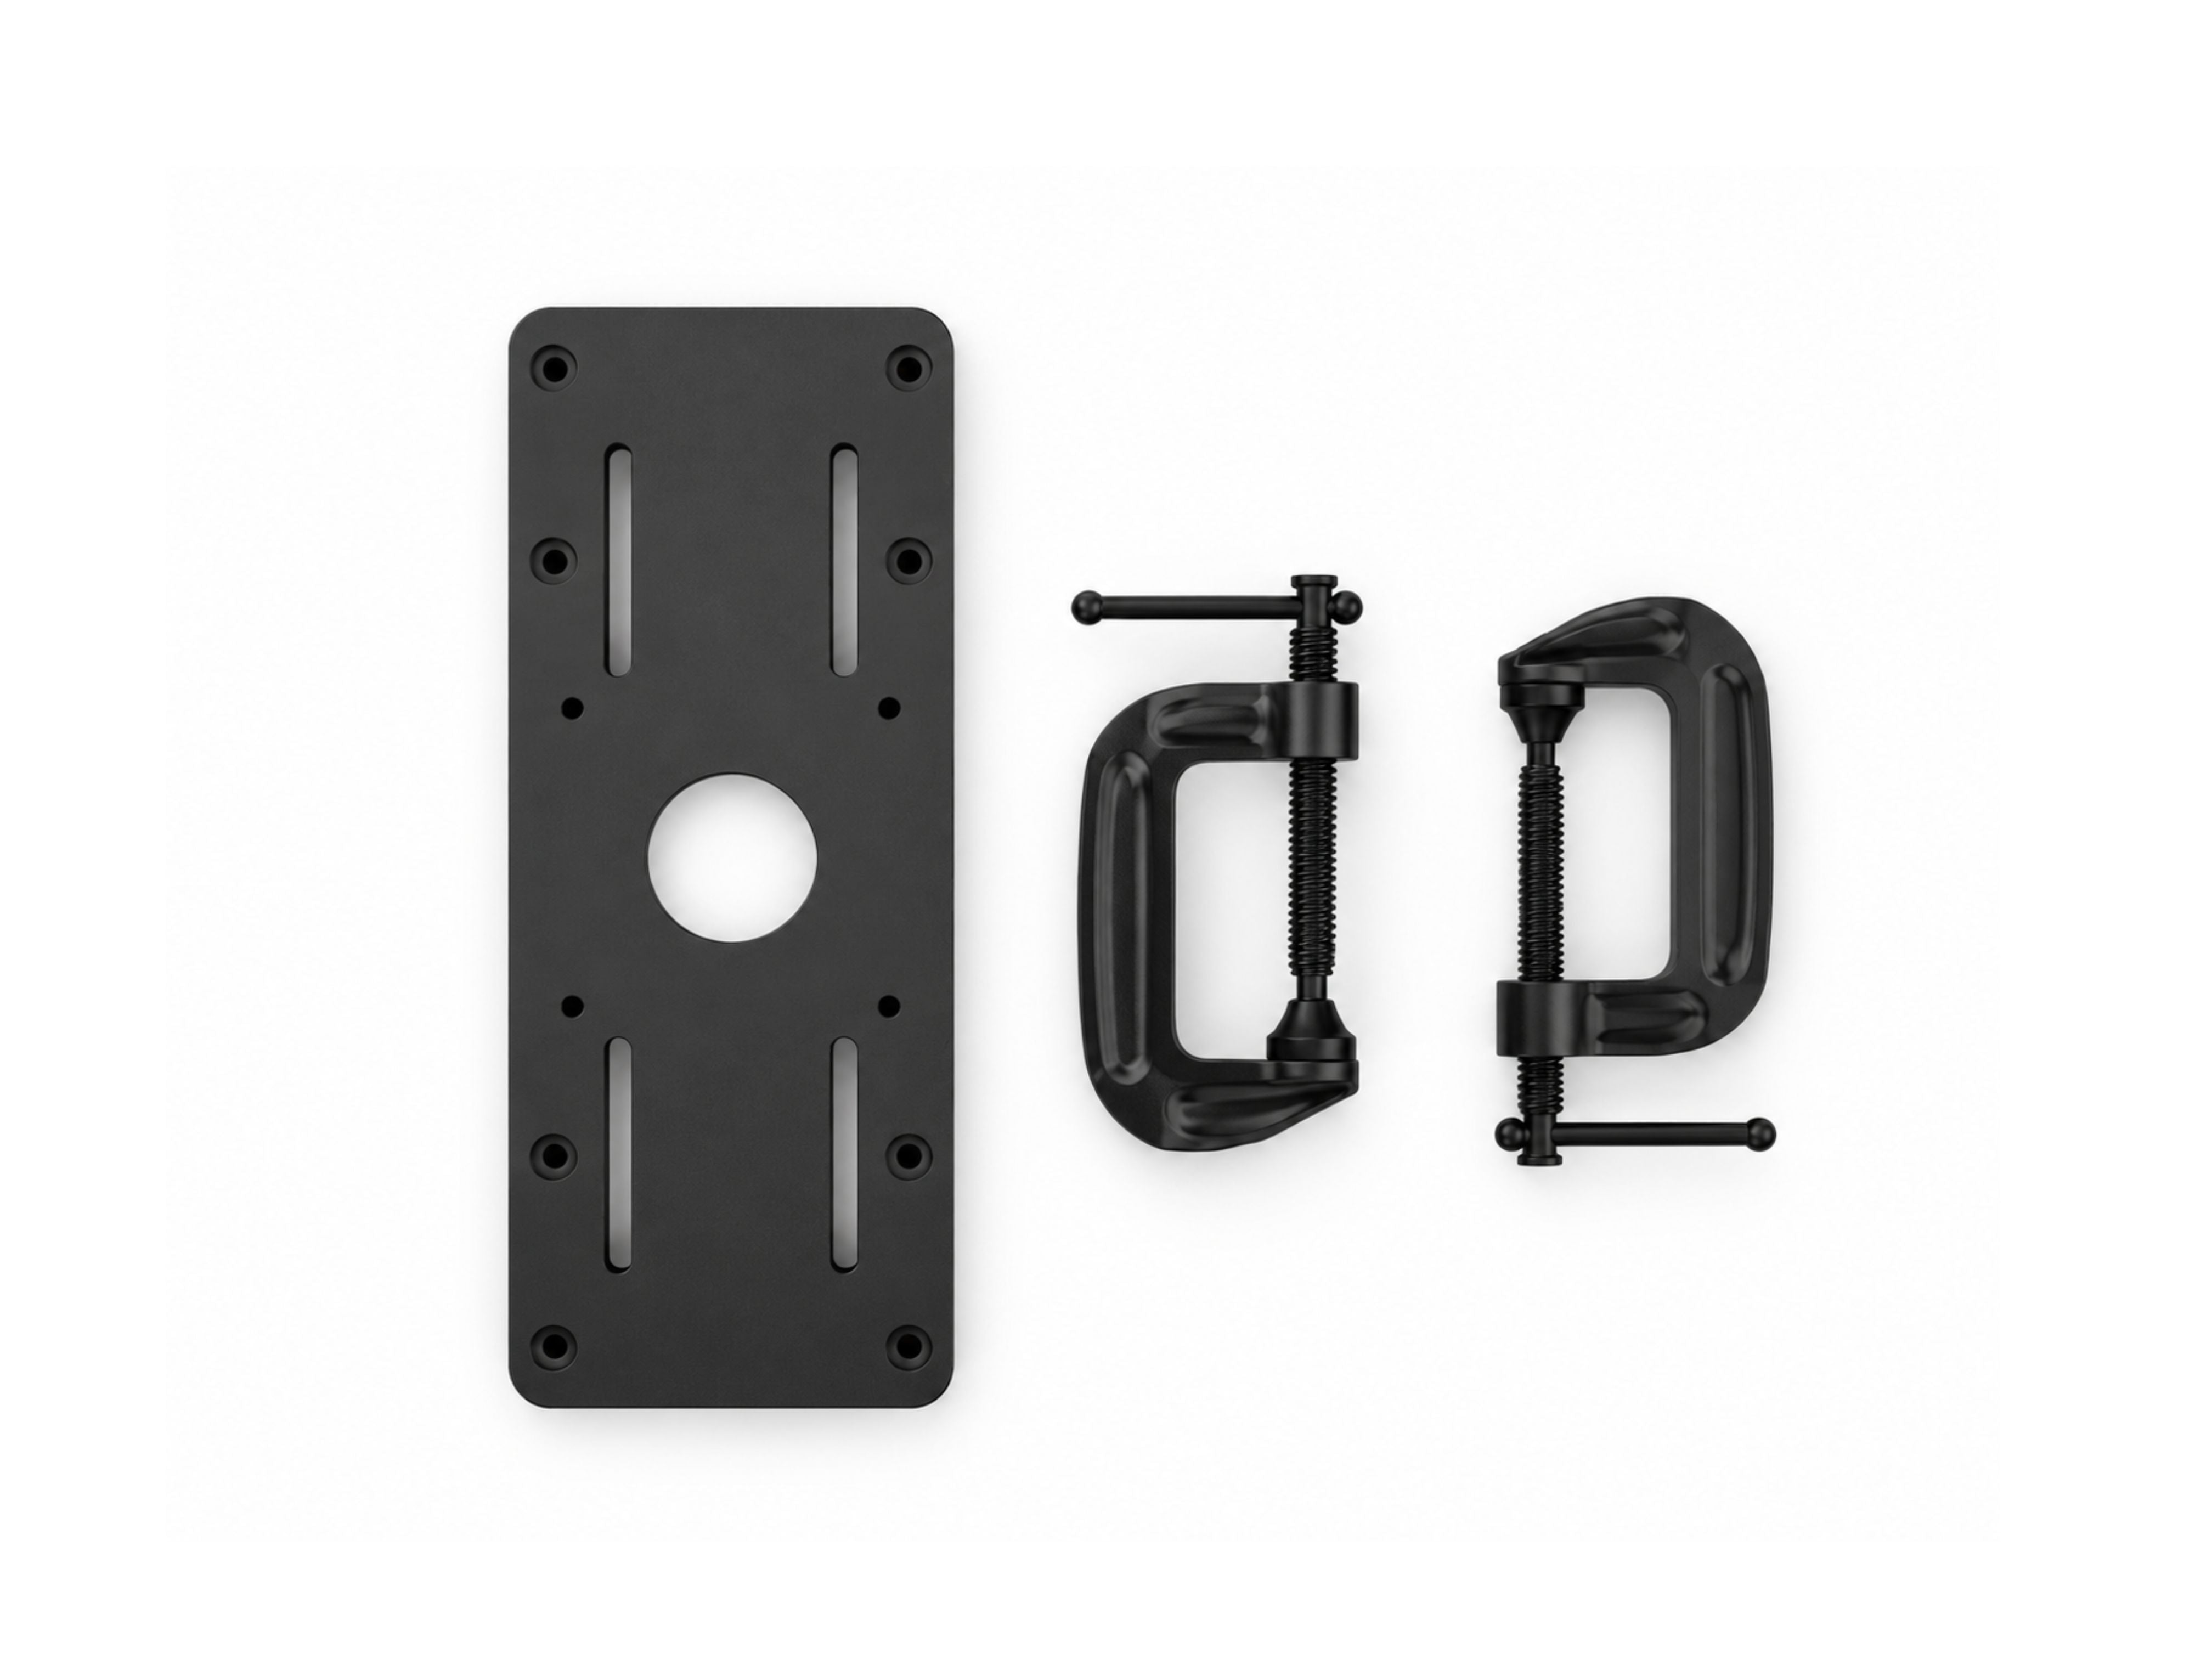
Masaüstü Sabitleme Aparatı
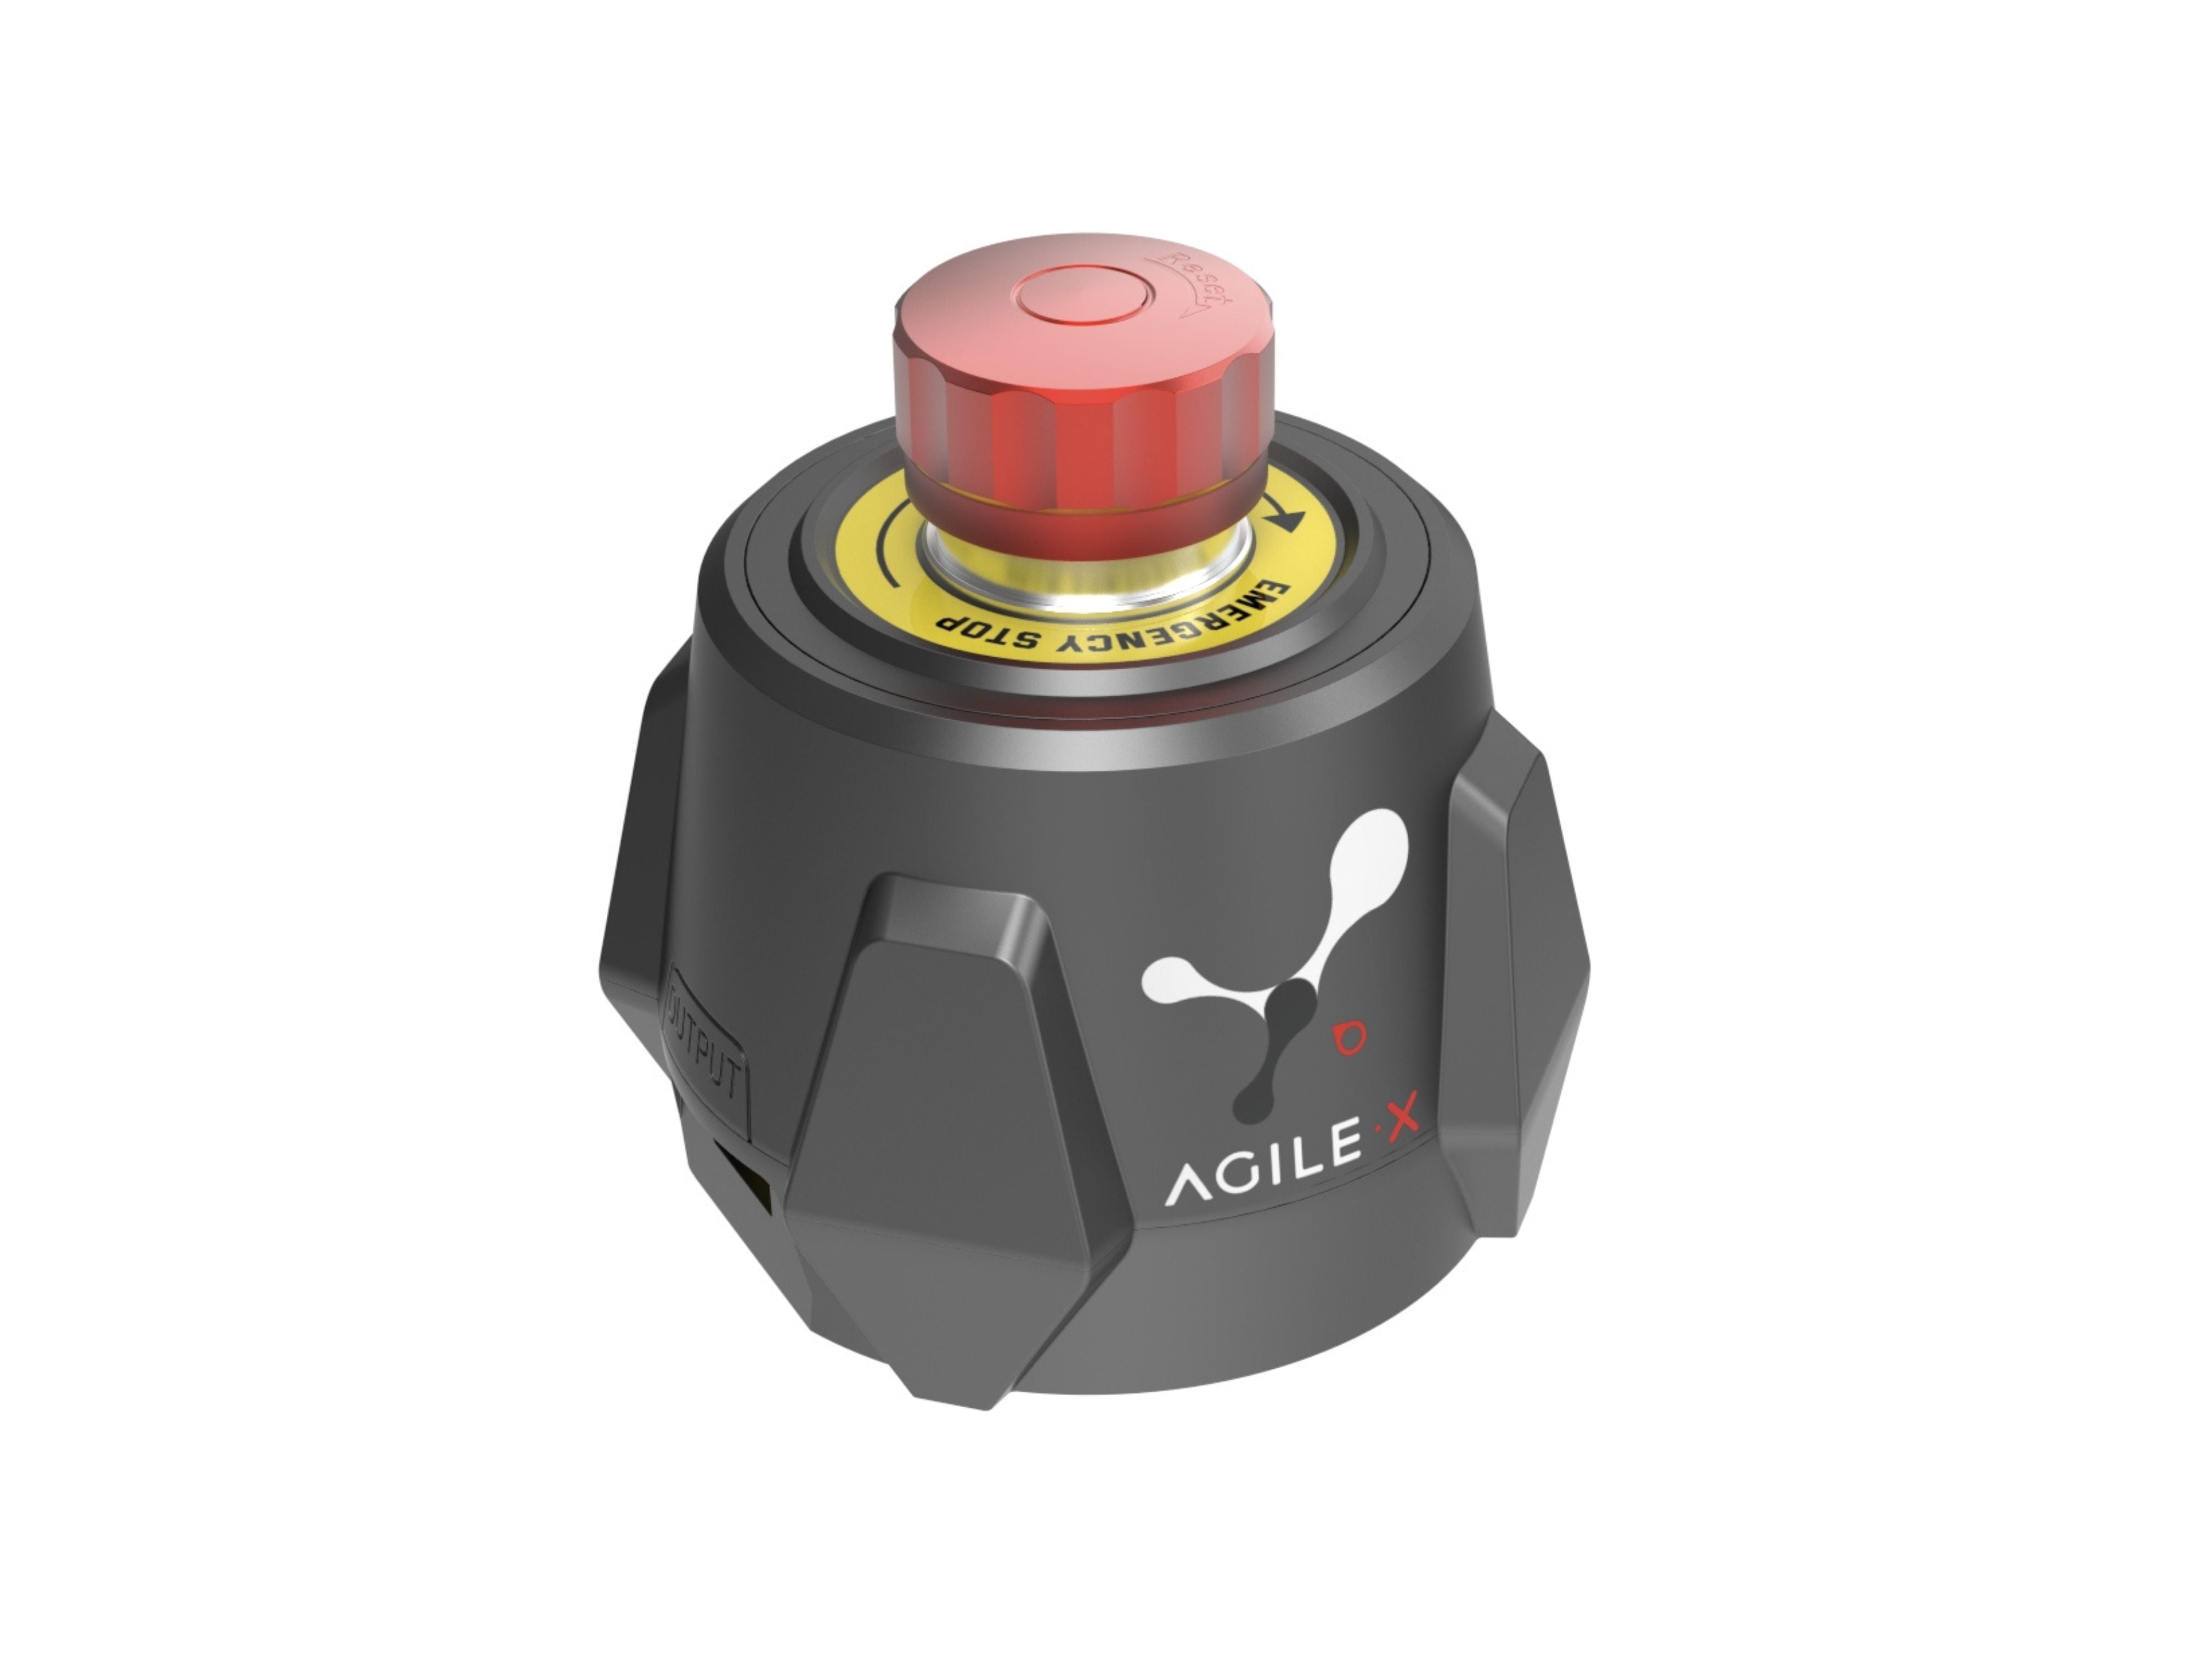
Acil Durdurma
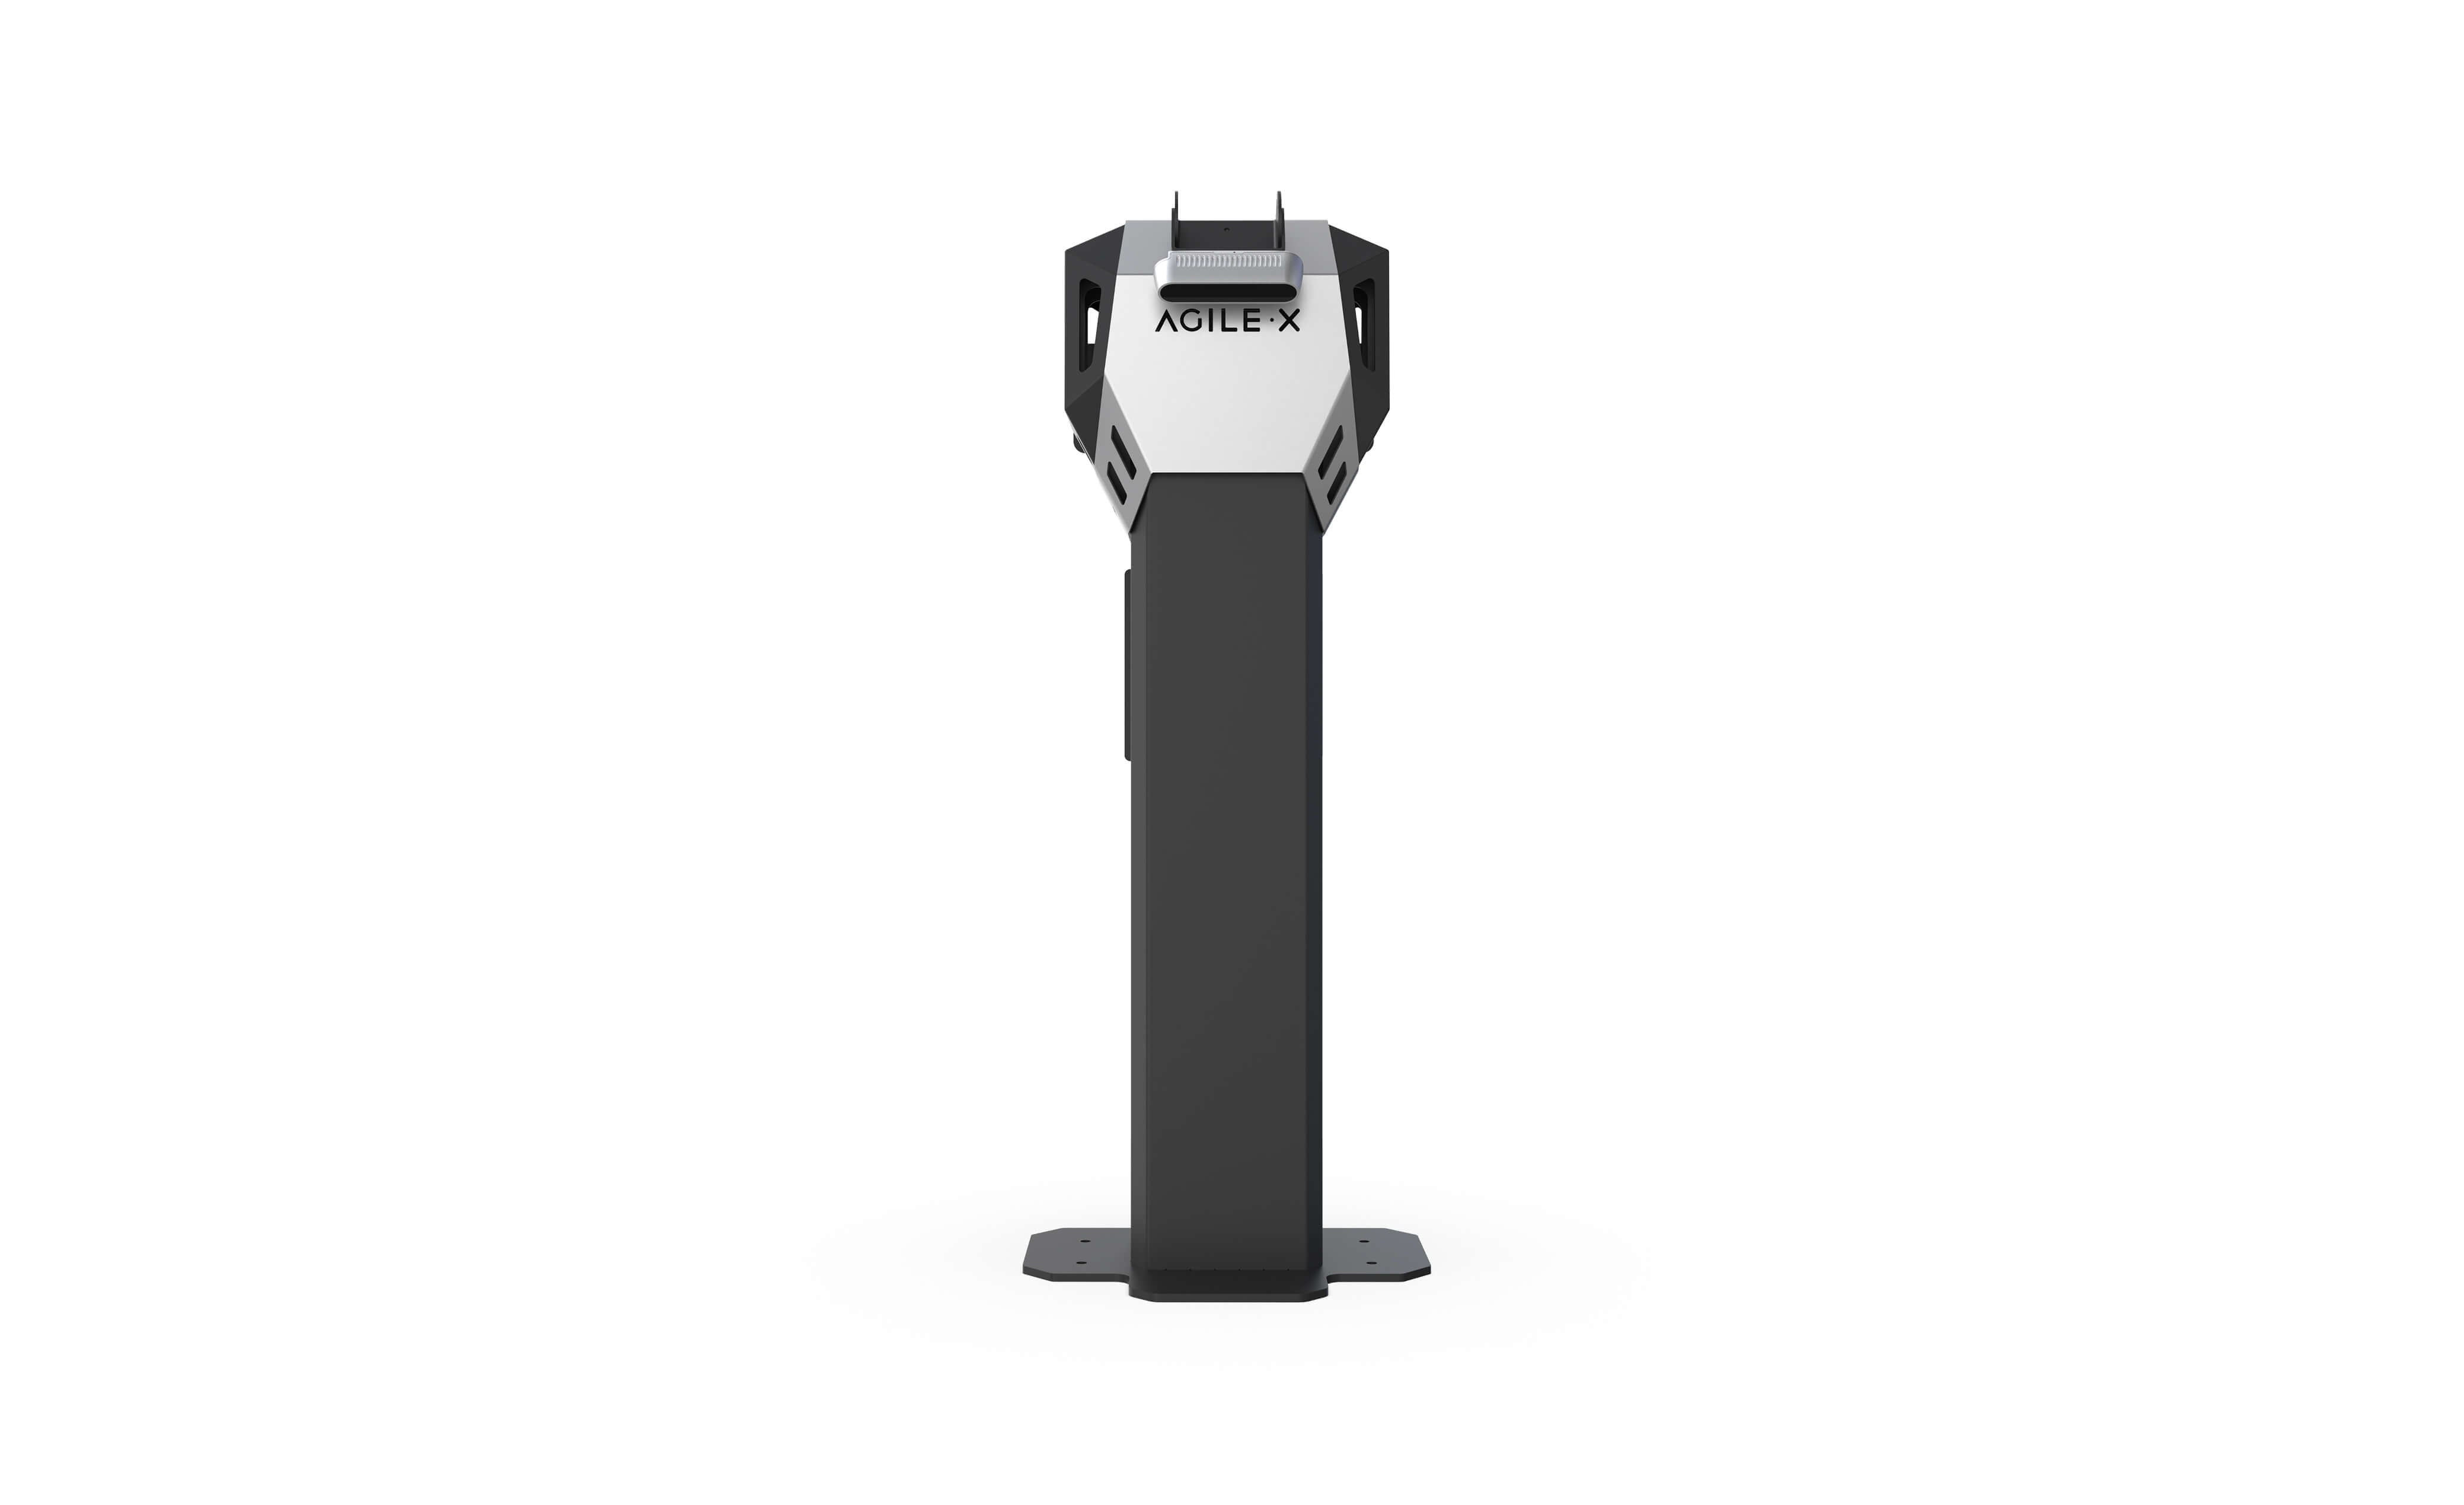
Çift Kollu Stand
Yazılım ve Algoritmalar
Entegre kontrol araçları, açık SDK'lar ve simülasyon desteğiyle robot kol uygulamaları geliştirin ve doğrulayın.
ROS 1 / ROS 2
Python SDK
URDF ve MoveIt 2
Isaac Sim / Isaac Lab
İlgili Çözümler
NERO'yu çift kollu sistemler, fiziksel yapay zekâ araştırmaları ve gerçek dünya uygulamaları için eksiksiz robotik sistemlere genişletin.
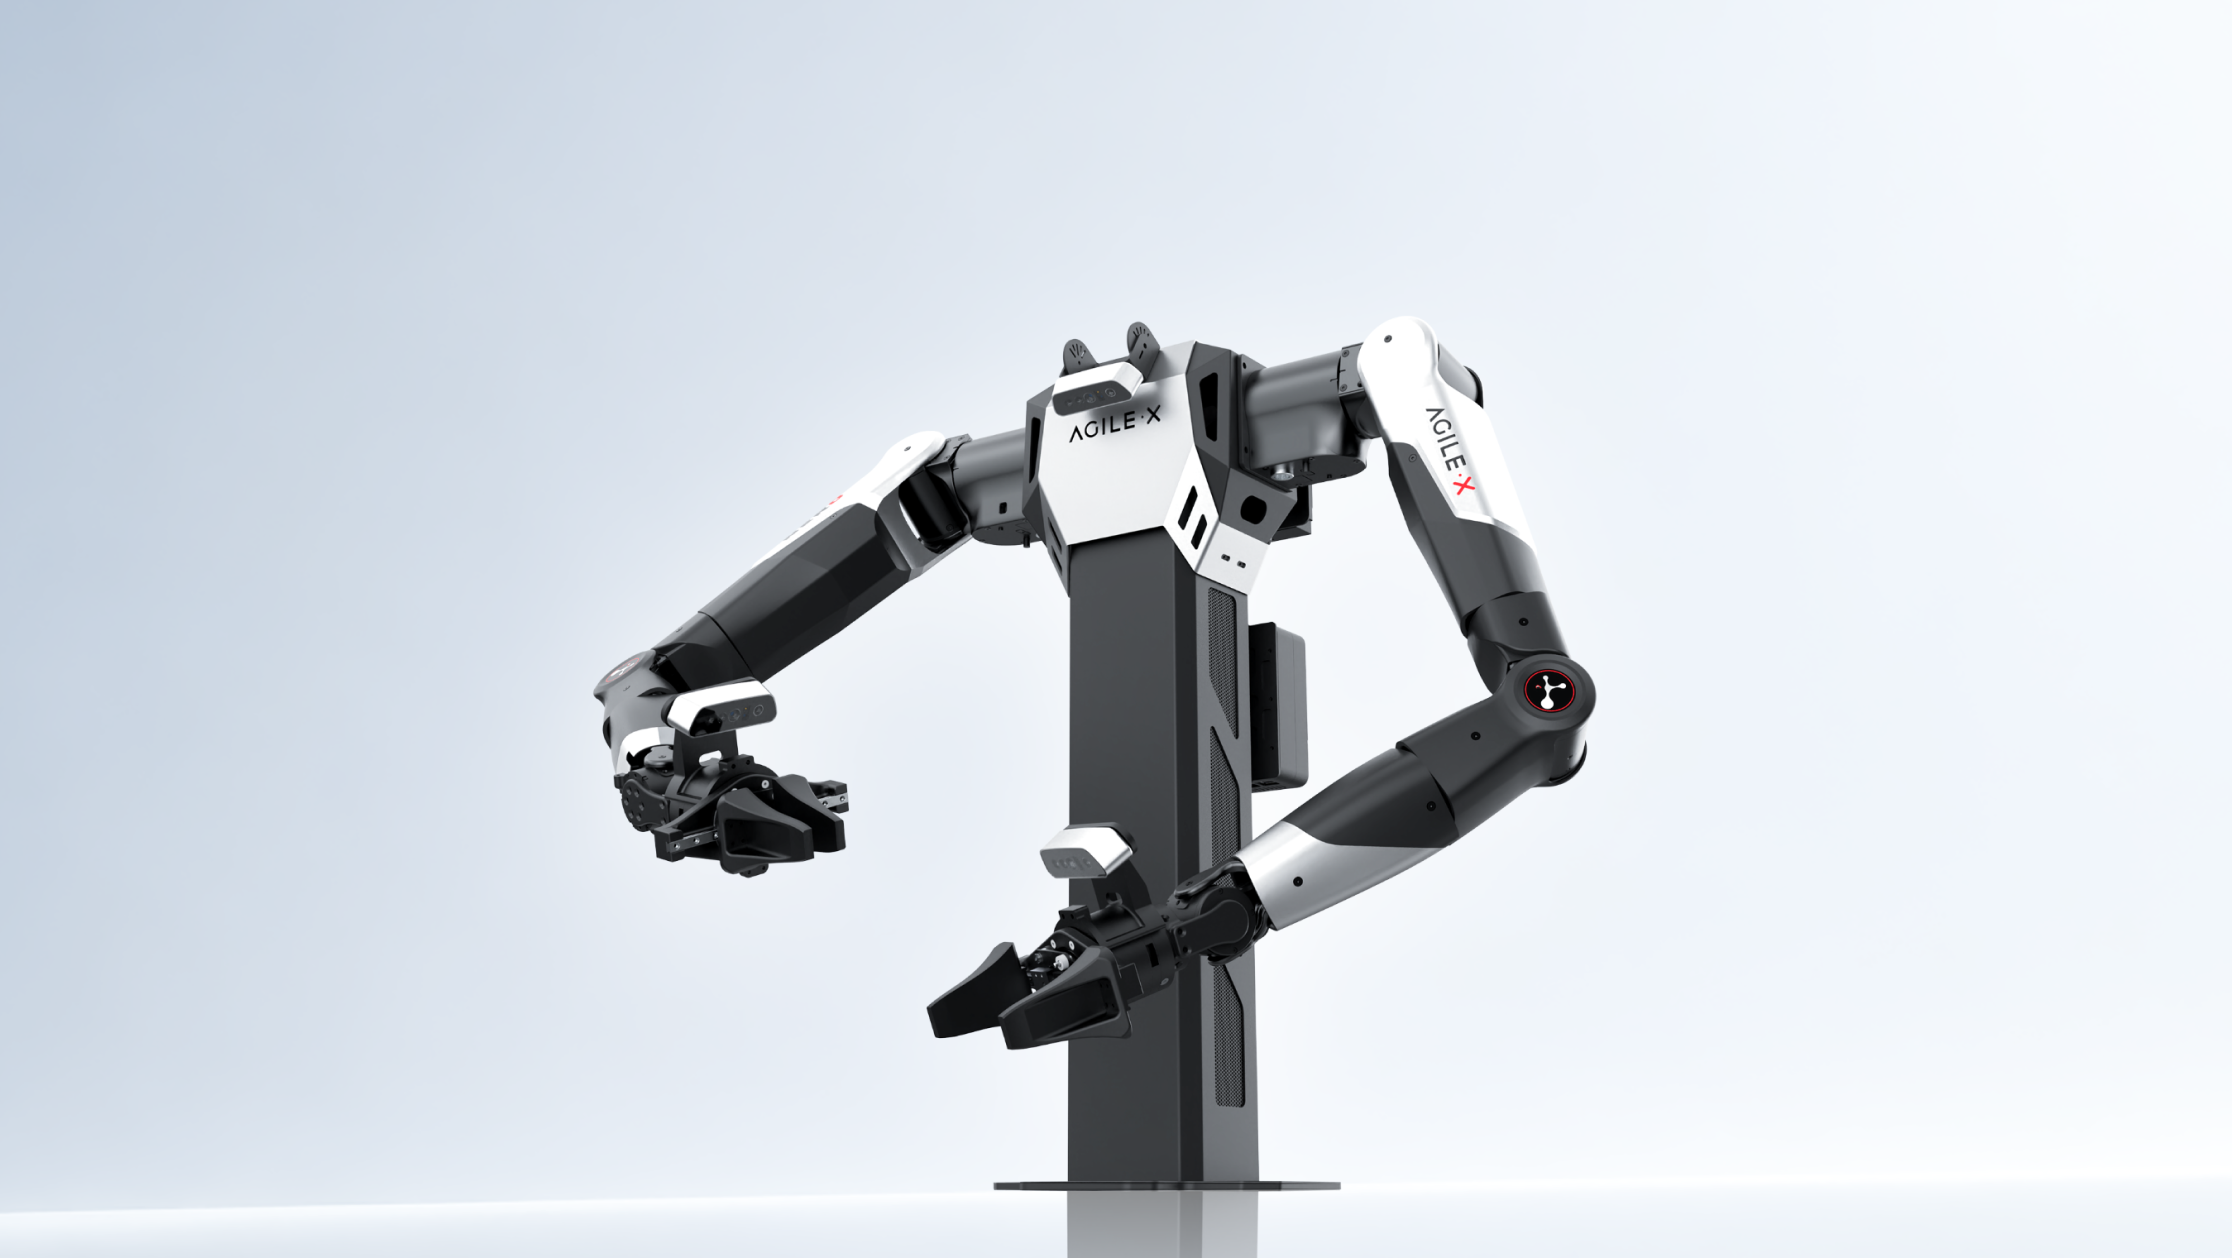
Çift Kollu Teleoperasyon
İki NERO 7 eksenli robot kolla çalışan OPEN NERO, çift kollu manipülasyon ve gömülü yapay zekâ araştırmaları için bir çift kol platformudur.
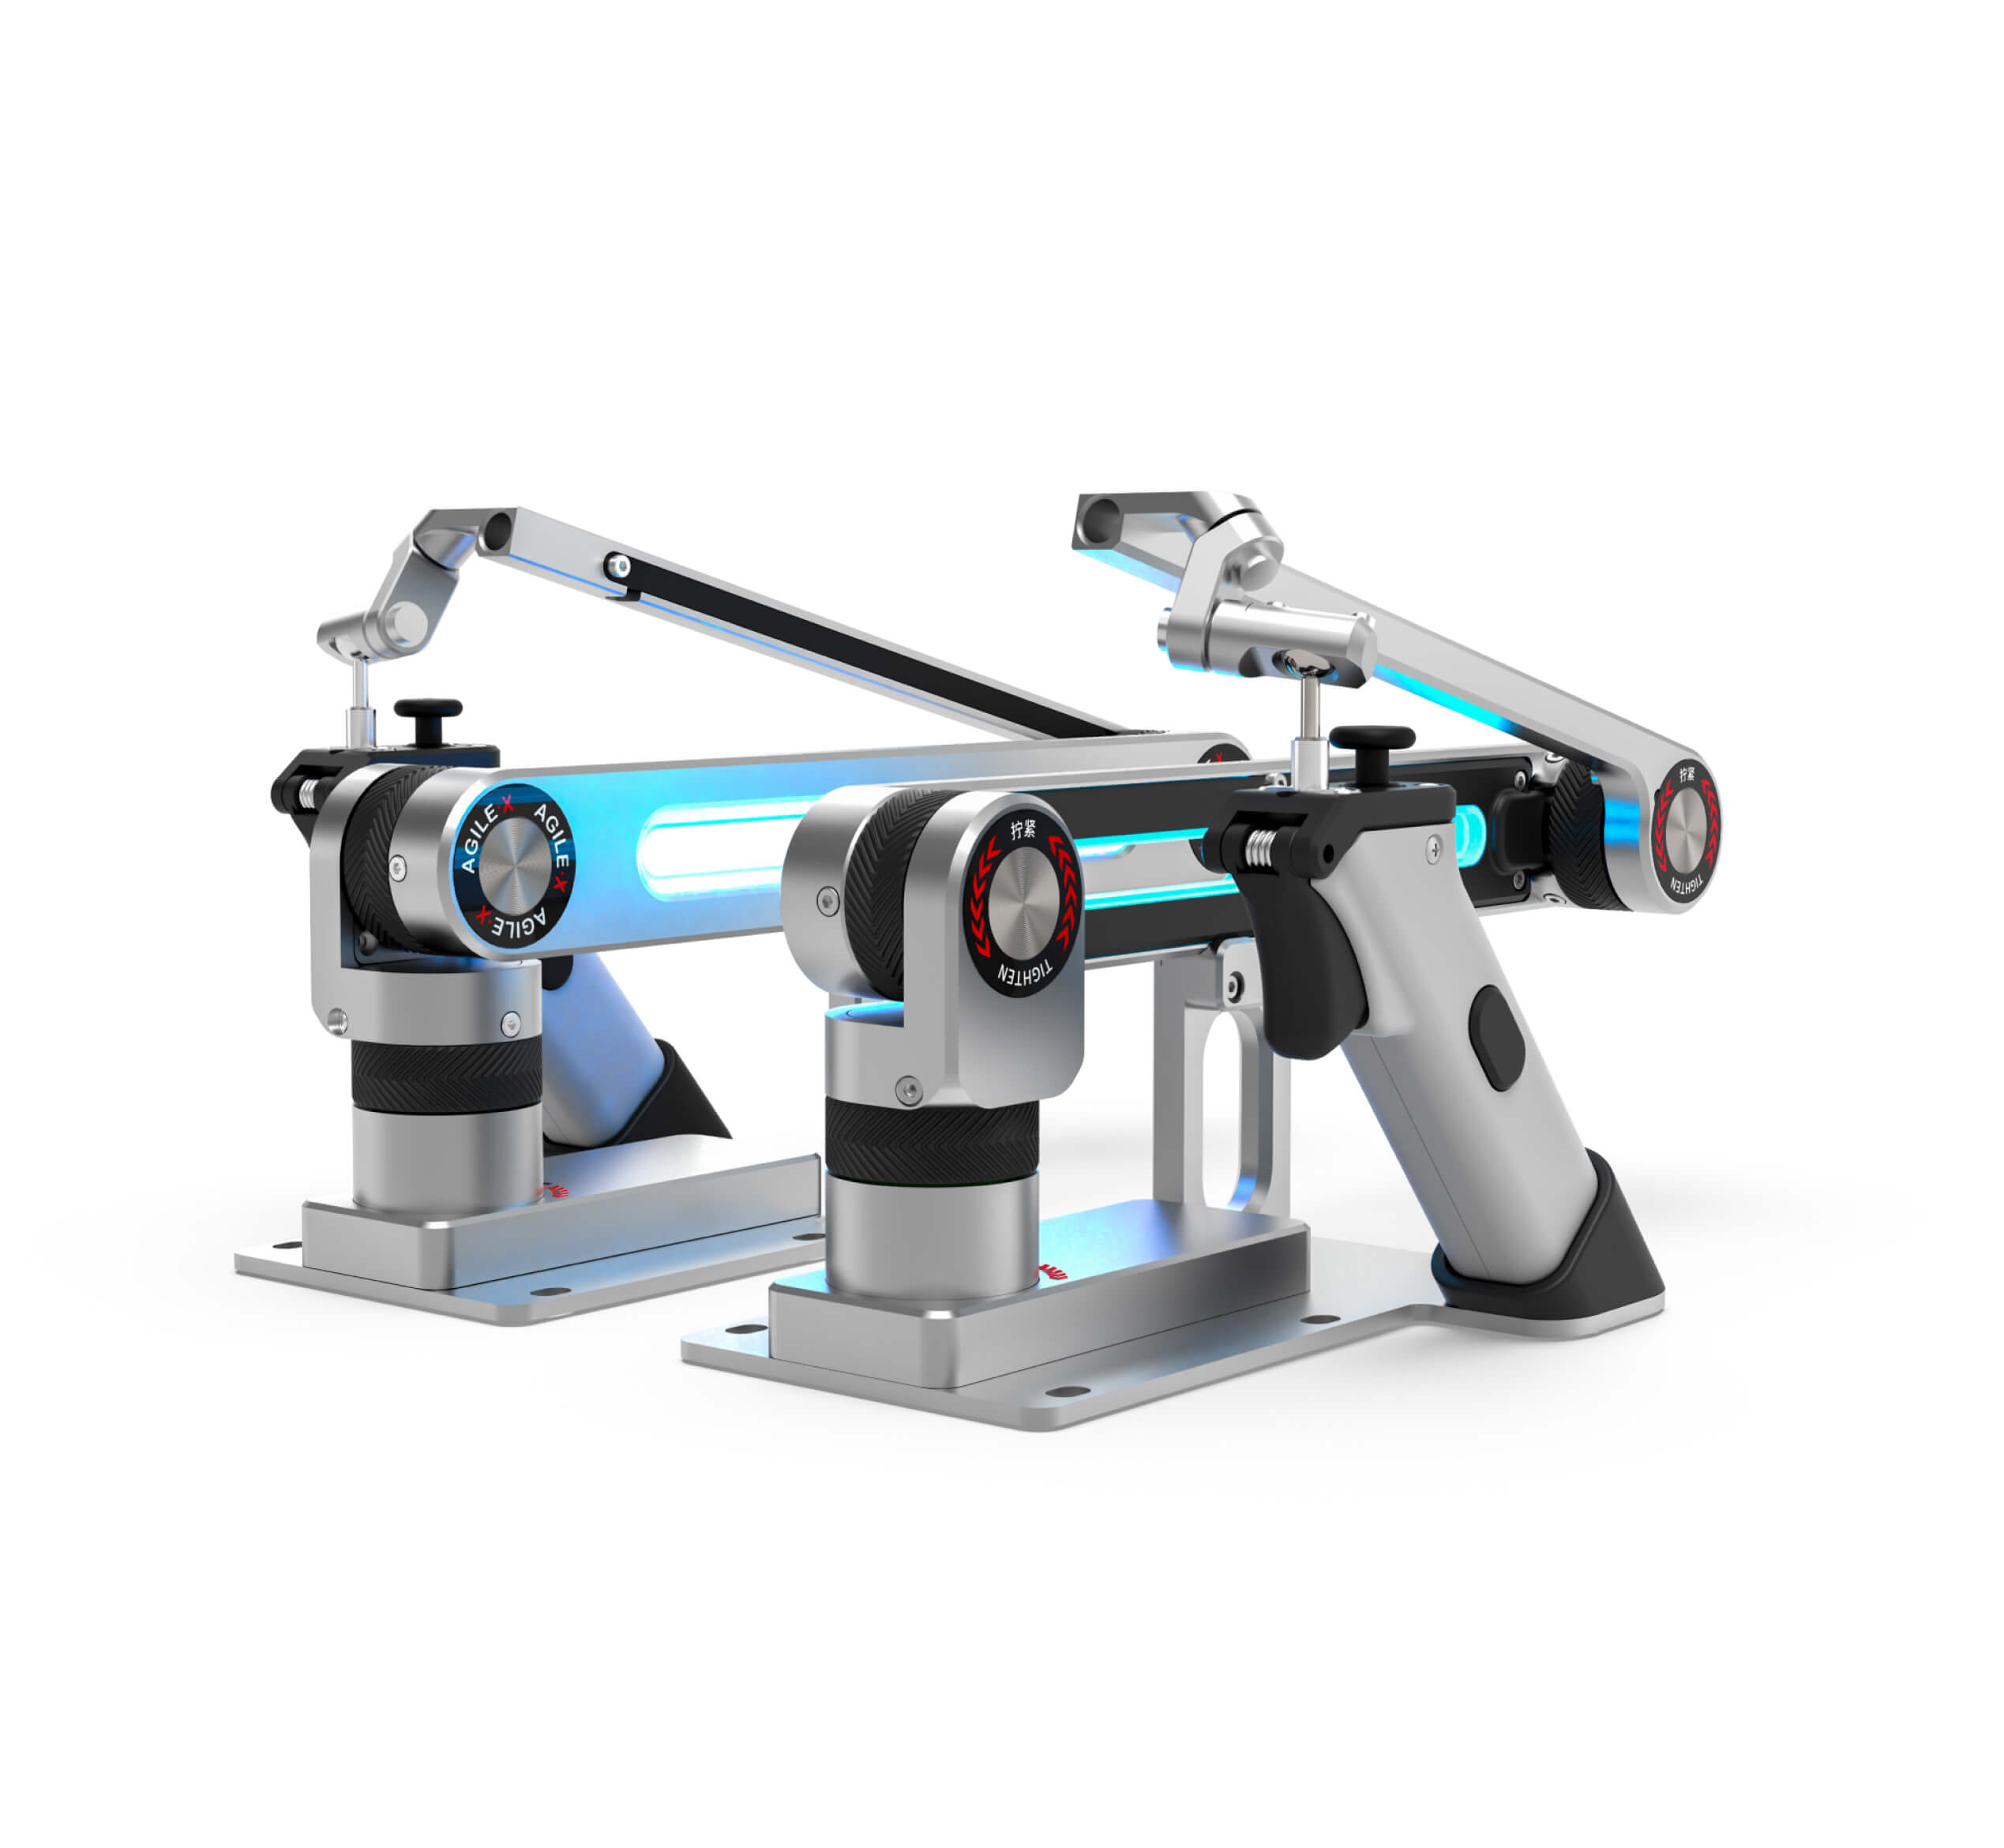
Teleoperasyon ile Veri Toplama
Universal Master Arm; 6D poz eşlemesi ve IK tabanlı kontrolle robotun gerçek zamanlı takip etmesini sağlayan hafif bir lider koldur. NERO ve PiPER ile tek kollu ve çift kollu teleoperasyonu destekler.
Teknik Özellikler
Özellik
NERO
Serbestlik Derecesi
7
Yük Kapasitesi
3 kg
Ağırlık
4,8 kg
Tekrarlanabilirlik
±0,1 mm
Erişim
580 mm
Voltaj
DC 24 V
Arayüz
CAN
Çalışma Sıcaklığı
-20 ~ 50 °C
Nem
%25 ~ 85
Montaj Ölçüleri
70*70 mm
J7 Eklem Aralığı
±97°
J7 Eklem Hızı
225°/s
Sıkça Sorulan Sorular
NERO nedir?
NERO; becerikli hareketi, 3 kg yük kapasitesini ve açık geliştirme arayüzlerini birleştiren; insansı robotik, gömülü yapay zekâ araştırmaları ve gerçek dünya robotik uygulamaları için hafif bir 7 eksenli insansı robot koldur.
NERO, ROS ve ikincil geliştirmeyi destekler mi?
Evet. NERO robotik geliştirme iş akışları için tasarlanmıştır; ROS tabanlı geliştirmeyi ve SDK/API entegrasyonunu destekler. Kullanım kılavuzu ikincil geliştirme için bir Python API'si sunar; robot ayrıca CAN, HTTP ve TCP iletişimini destekler.
NERO otomasyon uygulamalarında kullanılabilir mi?
Evet. NERO; robotik montaj, taşıma, laboratuvar otomasyonu ve diğer manipülasyon görevleri gibi otomasyon iş akışlarına entegre edilebilir. API tabanlı kontrol, çevrimdışı yörüngeler, sürükleyerek öğretme ve ana bilgisayar kontrolünü destekler; bu da üst düzey otomasyon sistemlerine bağlanmayı kolaylaştırır.
NERO teleoperasyon ve robot veri toplama için kullanılabilir mi?
Evet. NERO lider-takipçi bağlantılı kontrolü destekler. Takipçi kol, lider kolun hareketini gerçek zamanlı izler; bu da NERO'yu teleoperasyon, robot veri toplama ve gömülü yapay zekâ veri iş akışları için uygun kılar.
NERO üzerinde VLA, VLM, dünya modelleri veya diğer yapay zekâ ajanları çalıştırılabilir mi?
Evet. Yaygın iş akışında OpenVLA, π0, NVIDIA GR00T N1 gibi robotik temel modelleri ve NVIDIA Cosmos gibi dünya modelleri bir çalışma istasyonunda veya uç bilgisayarda çalıştırılır, ardından hareket komutları ROS, SDK veya diğer kontrol arayüzleri üzerinden NERO'ya gönderilir.
NERO mobil bir robota veya insansı platforma monte edilebilir mi?
Evet. NERO; insansı robotlar ve otomatik taşıma sistemleri dahil çeşitli robotik uygulamalar için tasarlanmıştır. Masaüstü, yan ve ters montajı destekler; bu da sabit çalışma istasyonlarına, mobil manipülatörlere veya diğer robotik platformlara entegrasyonu kolaylaştırır.
NERO hangi çok parmaklı ellerle çalışabilir?
NERO, BrainCo Revo2, Linker Hand LH06, OYMotion ROH-Lite S001 ve BrainCo Revo2 dokunsal sürümü dahil birden fazla çok parmaklı el platformuna başarıyla uyarlanmıştır.
NERO çok parmaklı ellerle nasıl entegre edilir?
Çok parmaklı eller, el modeline göre uygun bir adaptör veya flanş plakasıyla NERO'nun uç efektör flanşı üzerinden entegre edilebilir. Yazılım tarafında, ele bağlı olarak ağ protokolleri, web kontrolü, ROS paketleri veya SDK'lar kullanılabilir. Ardından hassas hareket kontrolü ve tork telafisi için uç efektör parametreleri NERO'da yapılandırılır.