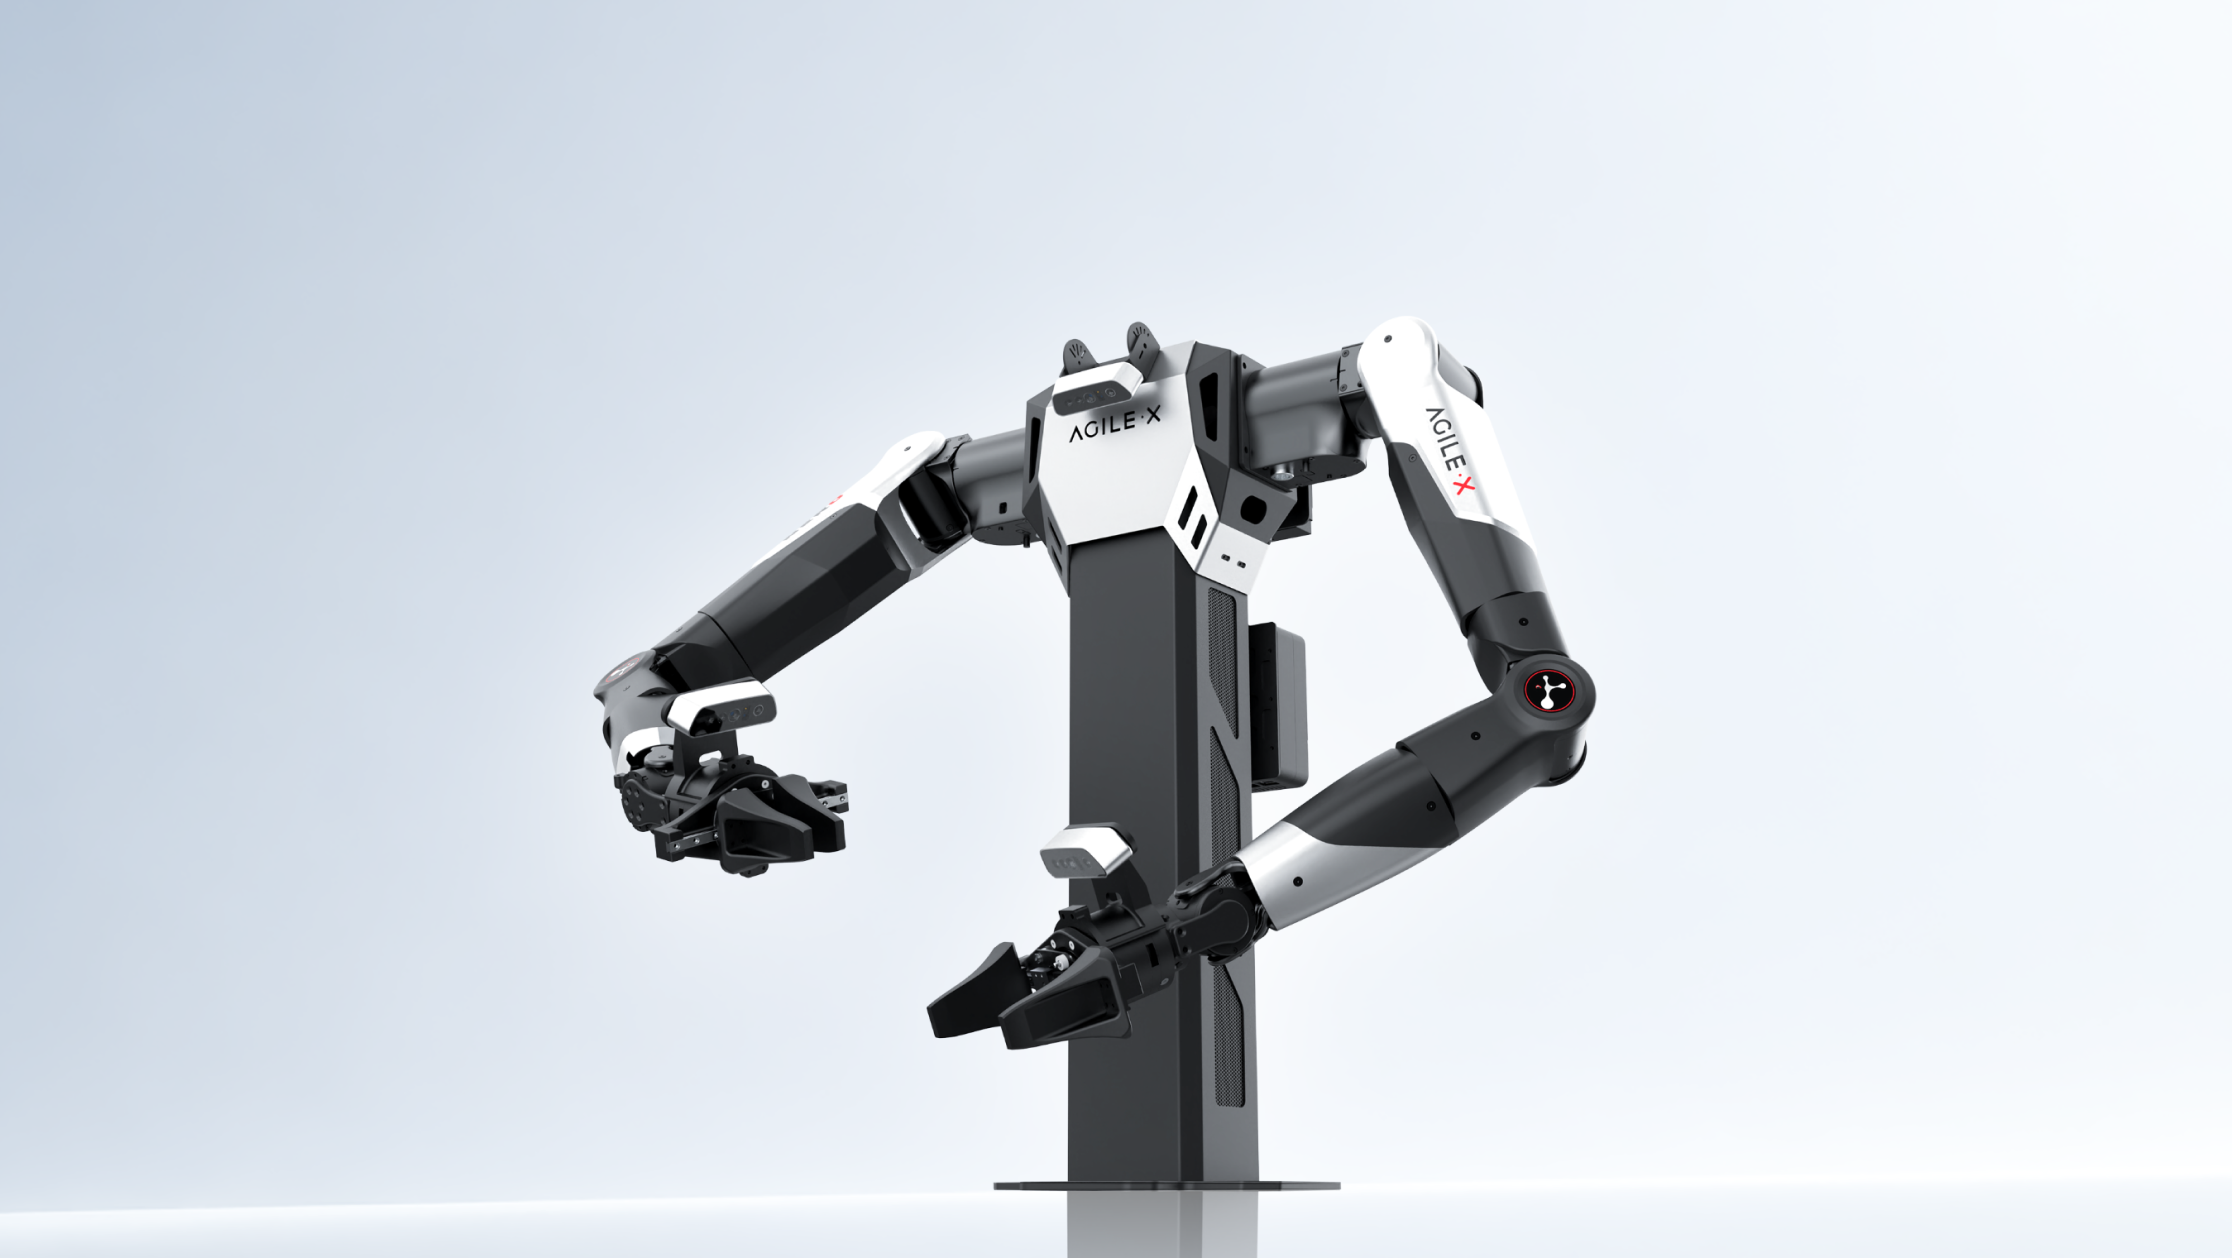
OPEN NERO: 7 Eksenli Çift Kollu Teleoperasyon
Robot öğrenmesi ve gömülü yapay zekâ araştırmaları için gerçek robotla veri toplamayı mümkün kılar.
4,8 kg
Ağırlık (Kol Başına)
3 kg
Yük Kapasitesi (Kol Başına)
580 mm
Erişim (Kol Başına)
±0,1 mm
Tekrarlanabilirlik
Öne Çıkan Özellikler
Sorunsuz Kurulum ve Esnek Devreye Alma
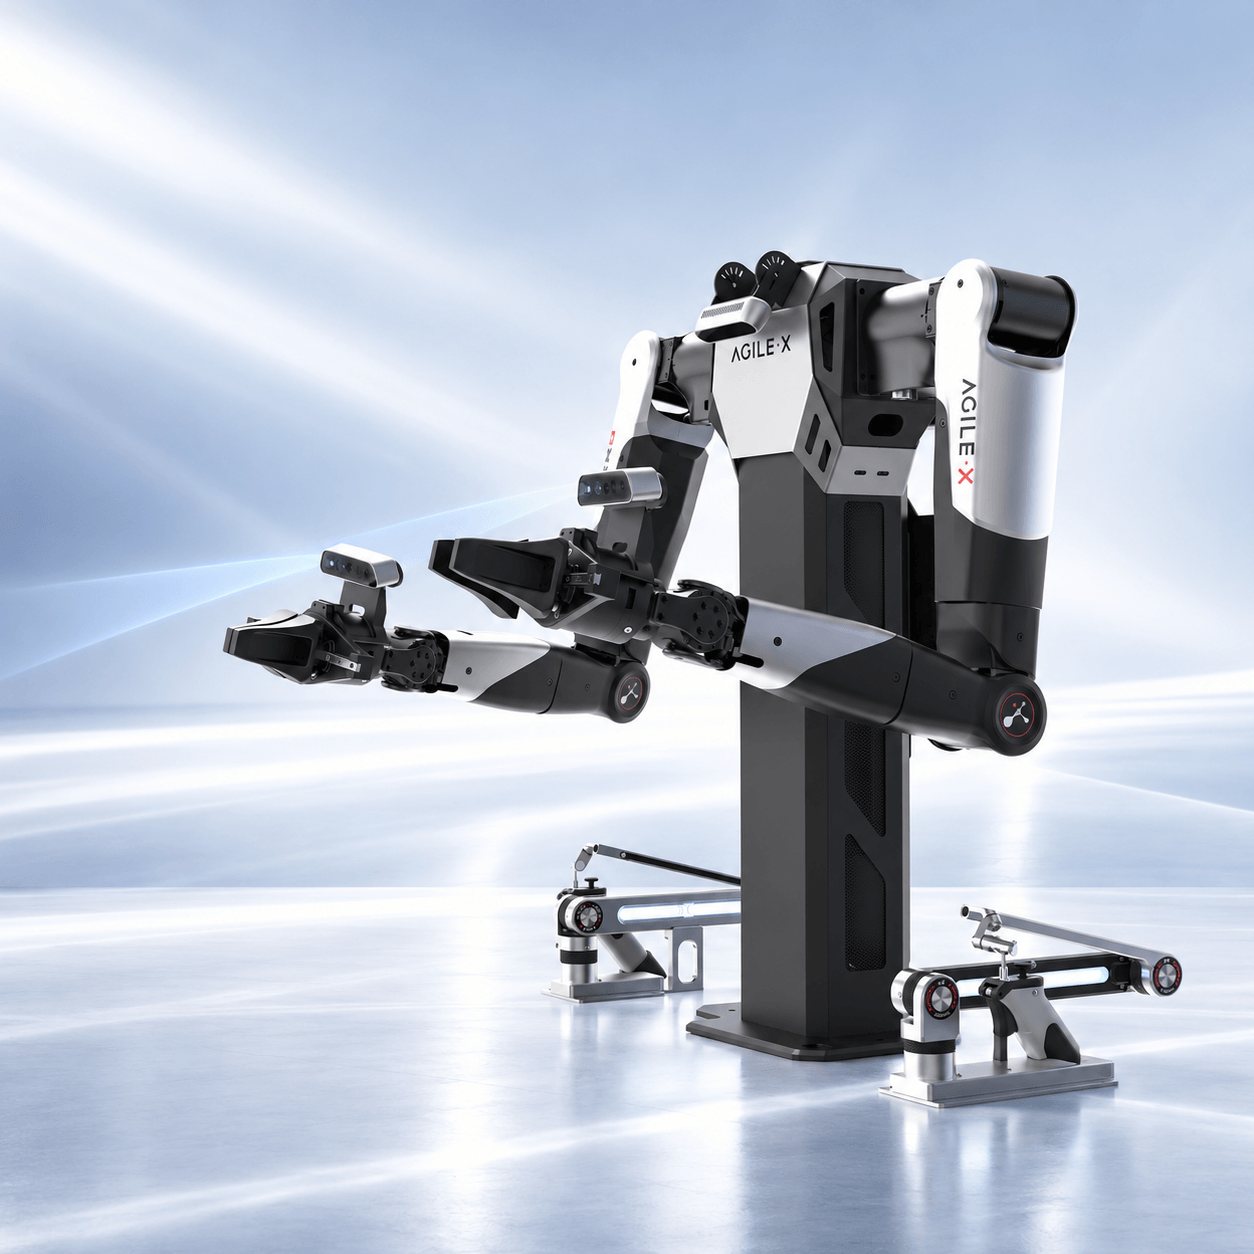
OPEN NERO'nun kompakt masaüstü tasarımı; farklı ortamlarda ve manipülasyon görevlerinde hızlı kurulum ve esnek devreye alma için verimlidir.
Çok Kipli Robot Veri Toplama
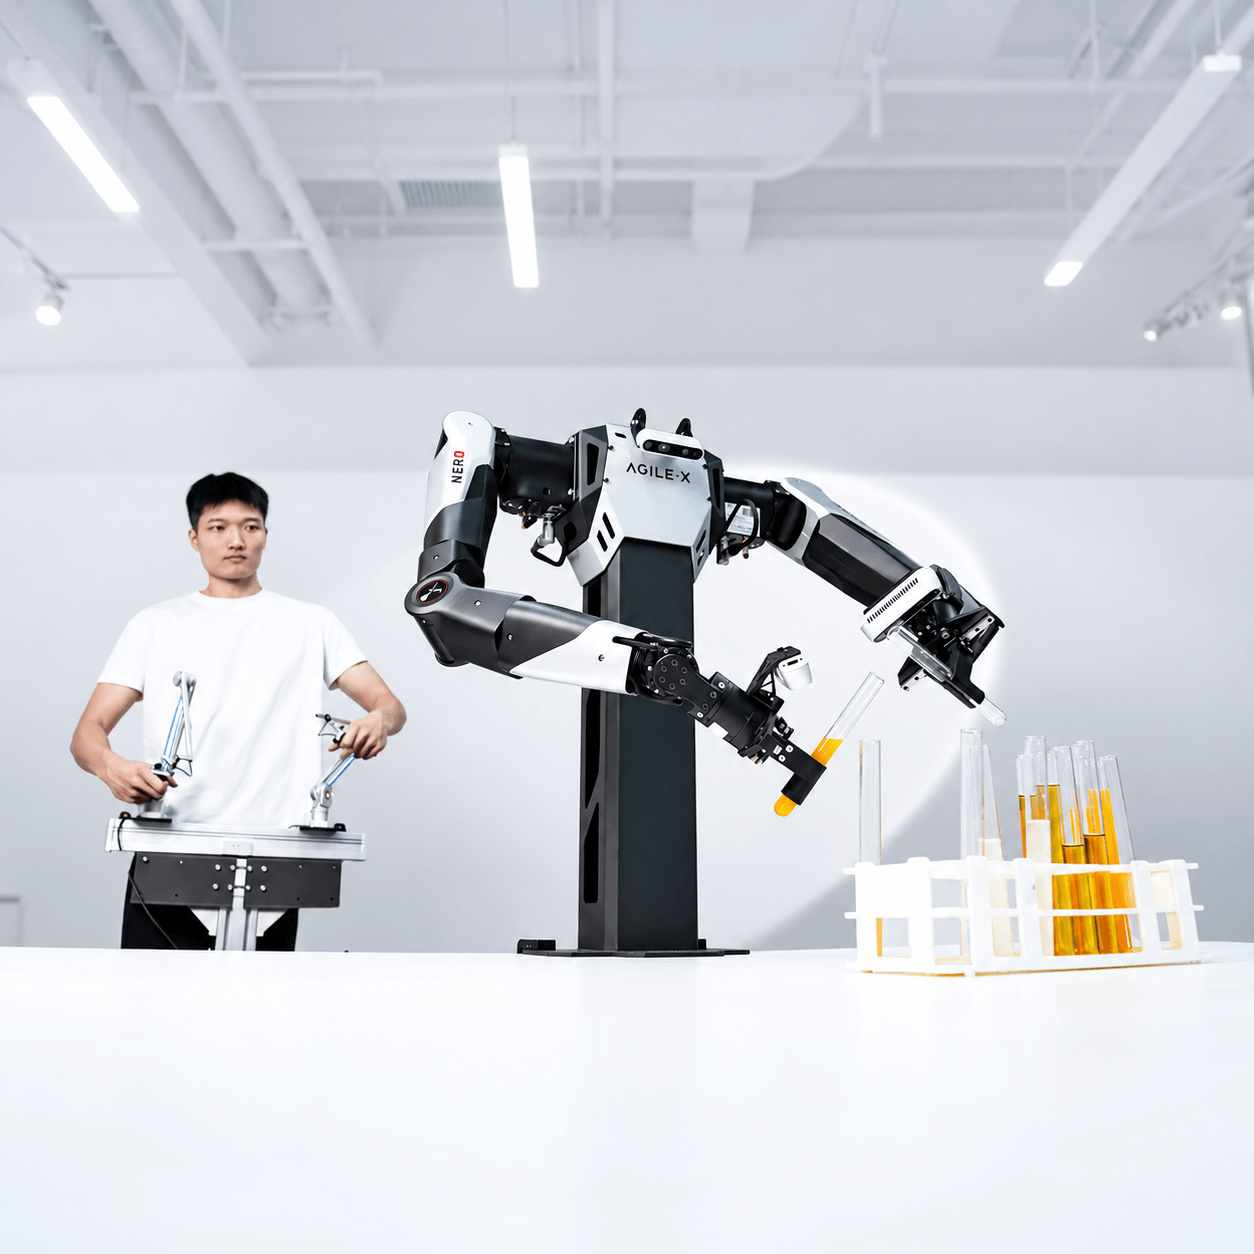
OPEN NERO; taklit öğrenme, VLA eğitimi ve robot politikası geliştirme için RGB, derinlik, eklem açıları, uç efektör pozları ve gripper genişliği verilerini senkronize eder.

Görev Yönetimi için Kullanımu Kolay Web Arayüzü
Kullanıcılar veri toplama görevlerini sezgisel kontrollere sahip tek bir web arayüzü üzerinden yönetebilir; bu da teleoperasyon iş akışlarının devreye alınmasını, tekrarlanmasını ve ölçeklenmesini kolaylaştırır.
OPEN NERO'yu Kimler Kullanıyor?
Robotik araştırma, eğitim, algoritma geliştirme ve çevik gerçek dünya robot prototiplemenin ölçeklenebilir ihtiyaçlarına hizmet eder.
Robotik ve Gömülü Yapay Zekâ Araştırma Laboratuvarları
Çift kollu manipülasyon, teleoperasyon, taklit öğrenme ve robot kontrolü üzerine çalışan üniversiteler ve araştırma enstitüleri için.
İnsansı Robot Geliştiricileri
İnsansı ve çift kollu robotlar geliştiren; teleoperasyon, manipülasyon doğrulama ve koordinasyon geliştirmeyi mümkün kılan ekipler için.
Robot Öğrenmesi ve Veri Ekipleri
Taklit öğrenme ve manipülasyon politikalarını eğitmek ve değerlendirmek için senkronize gerçek dünya gösterimleri toplamak için.
Endüstriyel Robotik Ar-Ge
Montaj, taşıma, ayıklama ve diğer koordineli işlemler gibi çift kollu manipülasyon görevlerini prototiplemek için.
OPEN NERO Kullanım Örnekleri

Gerçek Dünya Robot Veri Toplama
Sezgisel teleoperasyonla çift kollu gösterimler yakalayın. Taklit öğrenme ve robot politikası eğitimi için yüksek kaliteli gerçek dünya veri setleri oluşturun.
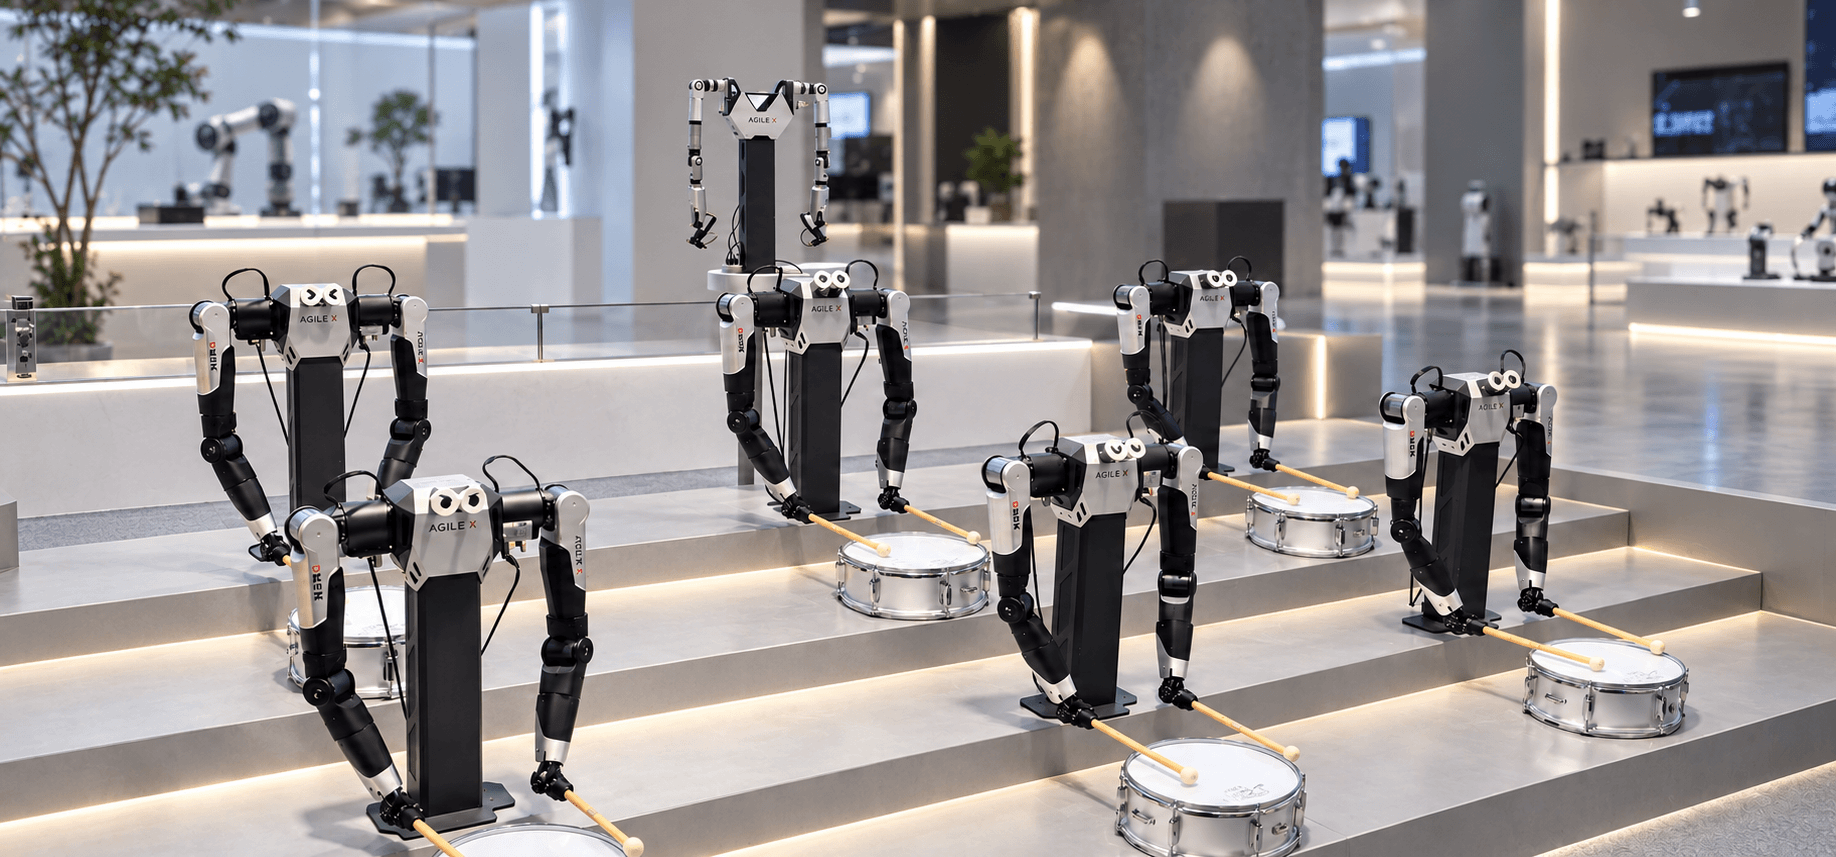
Karmaşık Çift Kollu Manipülasyon ve Koordinasyon Araştırmaları
Karmaşık manipülasyon görevleri için koordineli çift kollu robot kontrolünü geliştirin ve doğrulayın. Hareket planlama ve çift kollu işbirliğini araştırın.
Eksiksiz Ekosistem
Bileşenler ve Aksesuarlar
OPEN NERO, çeşitli uygulamalar için görü sensörleri ve bilgi işlem birimleriyle önceden entegre edilmiştir.
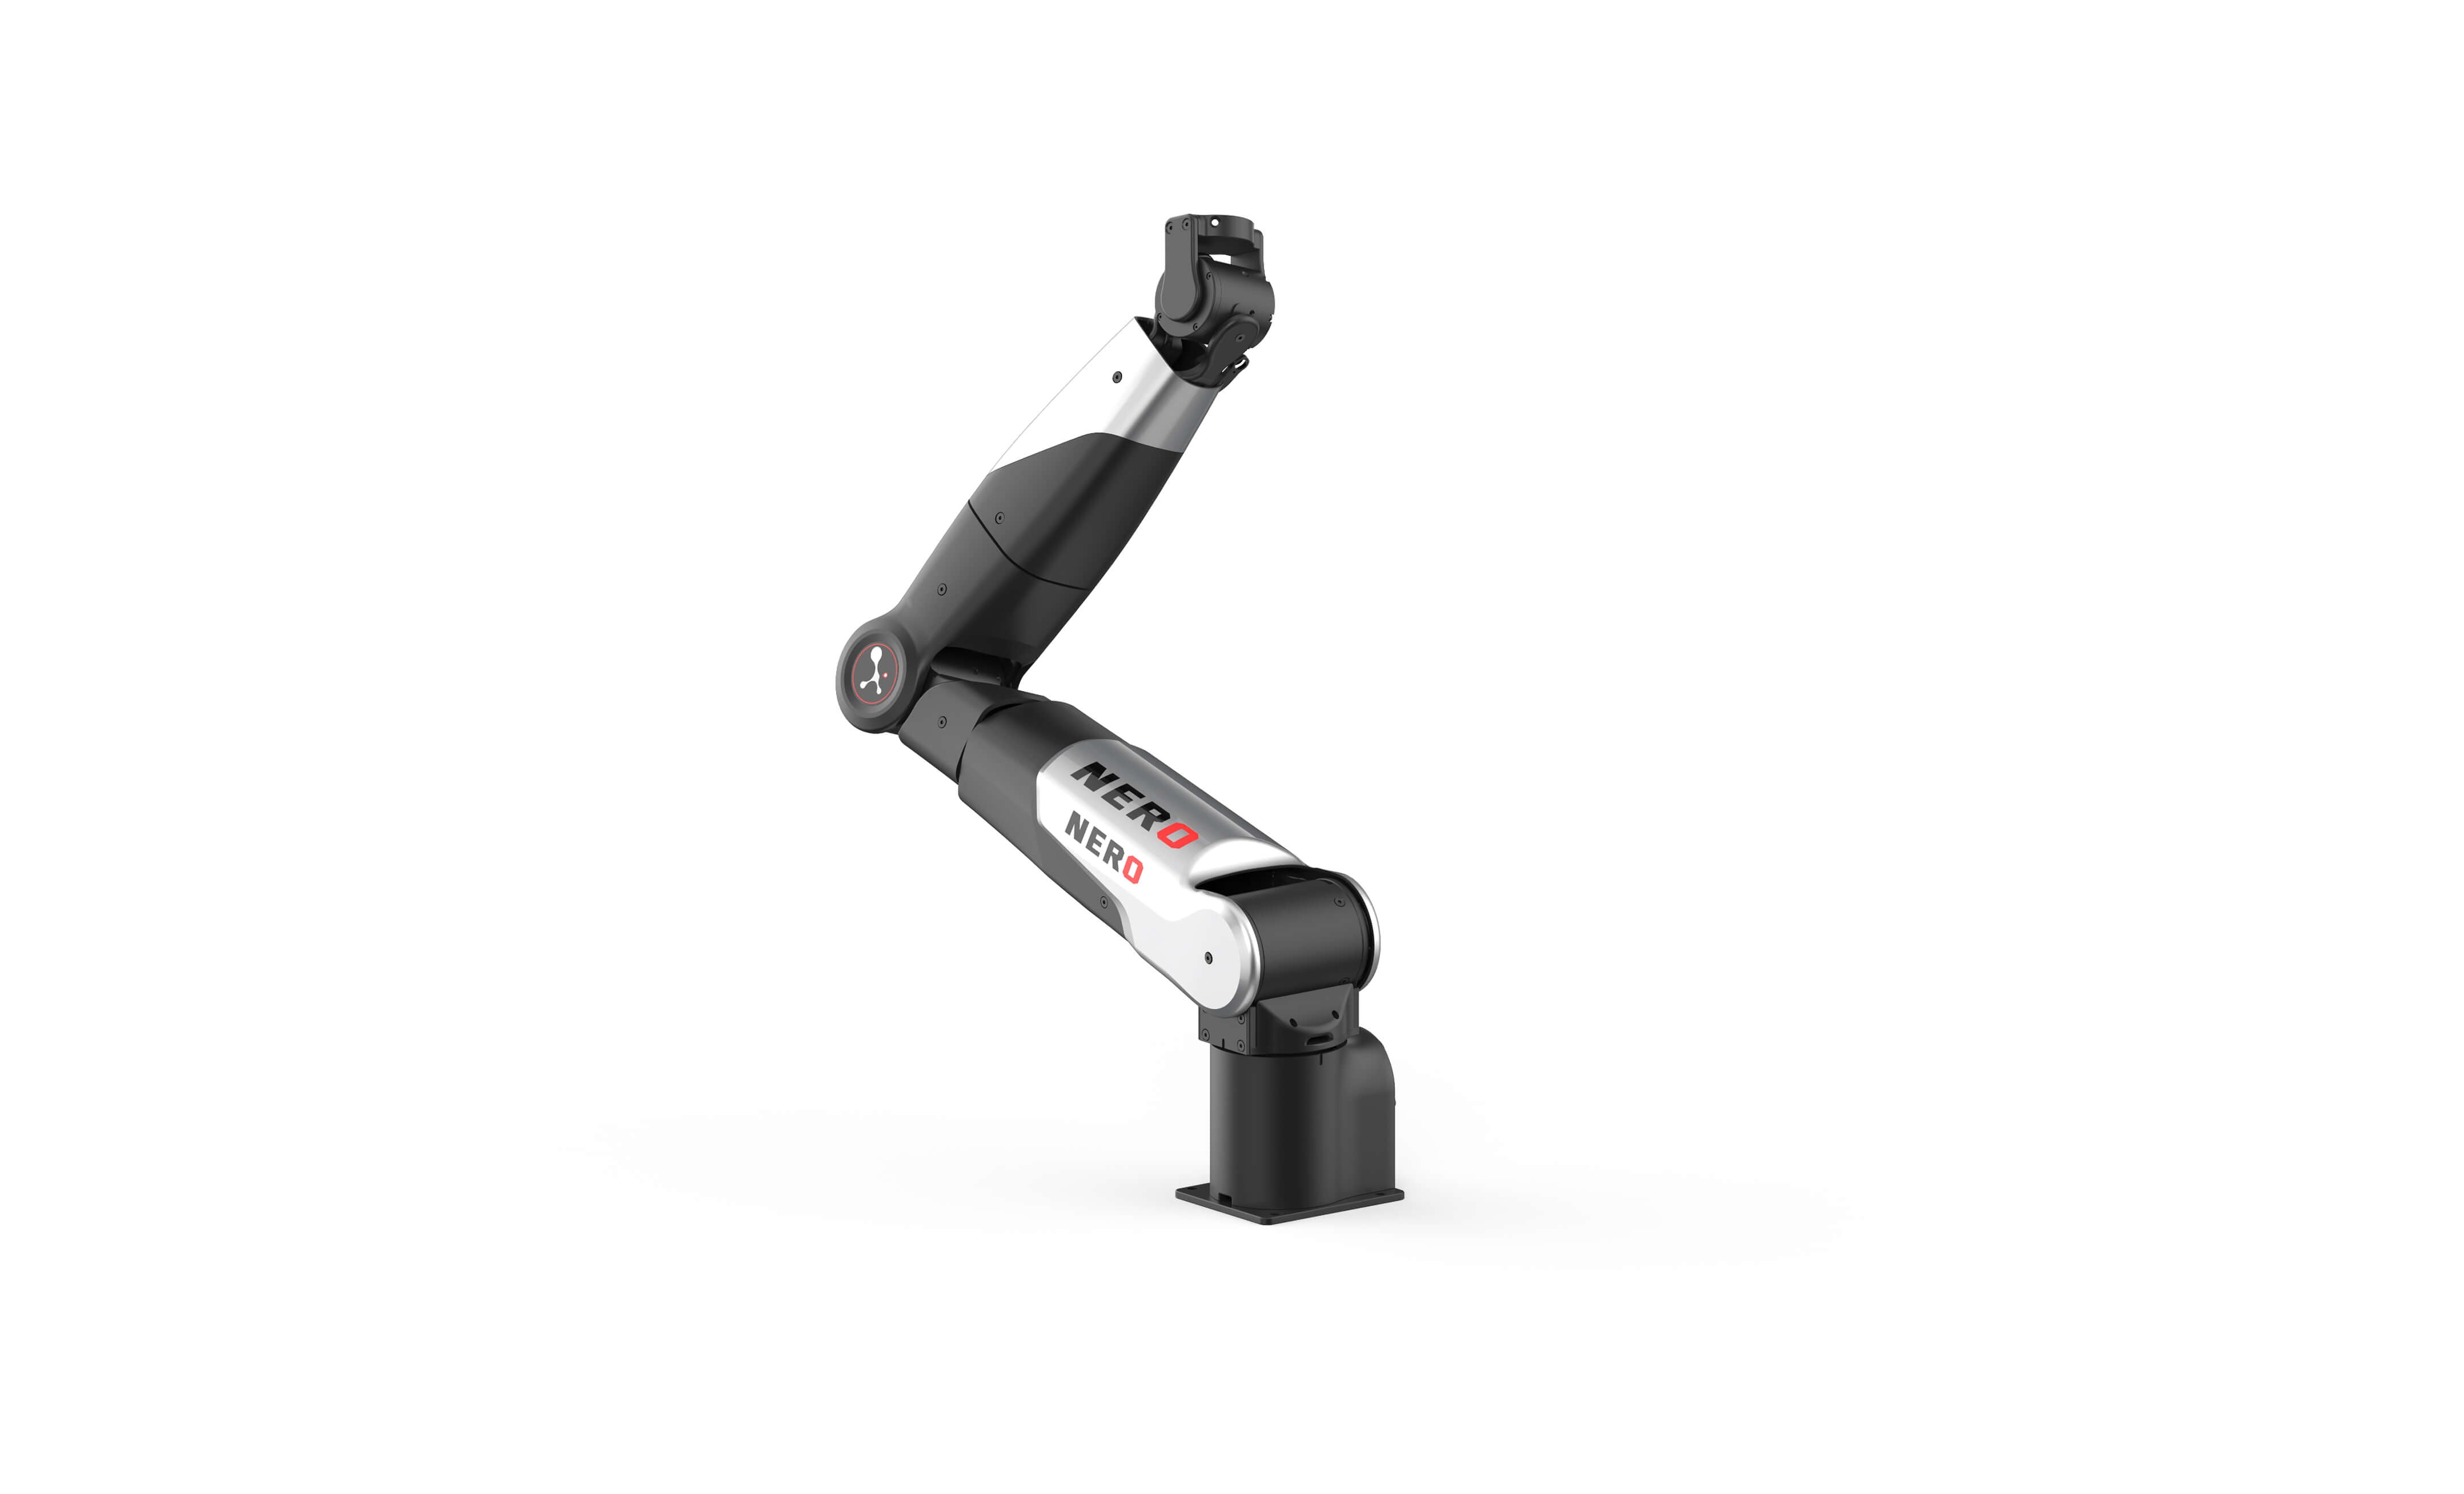
NERO 7 Eksenli İnsansı Kol
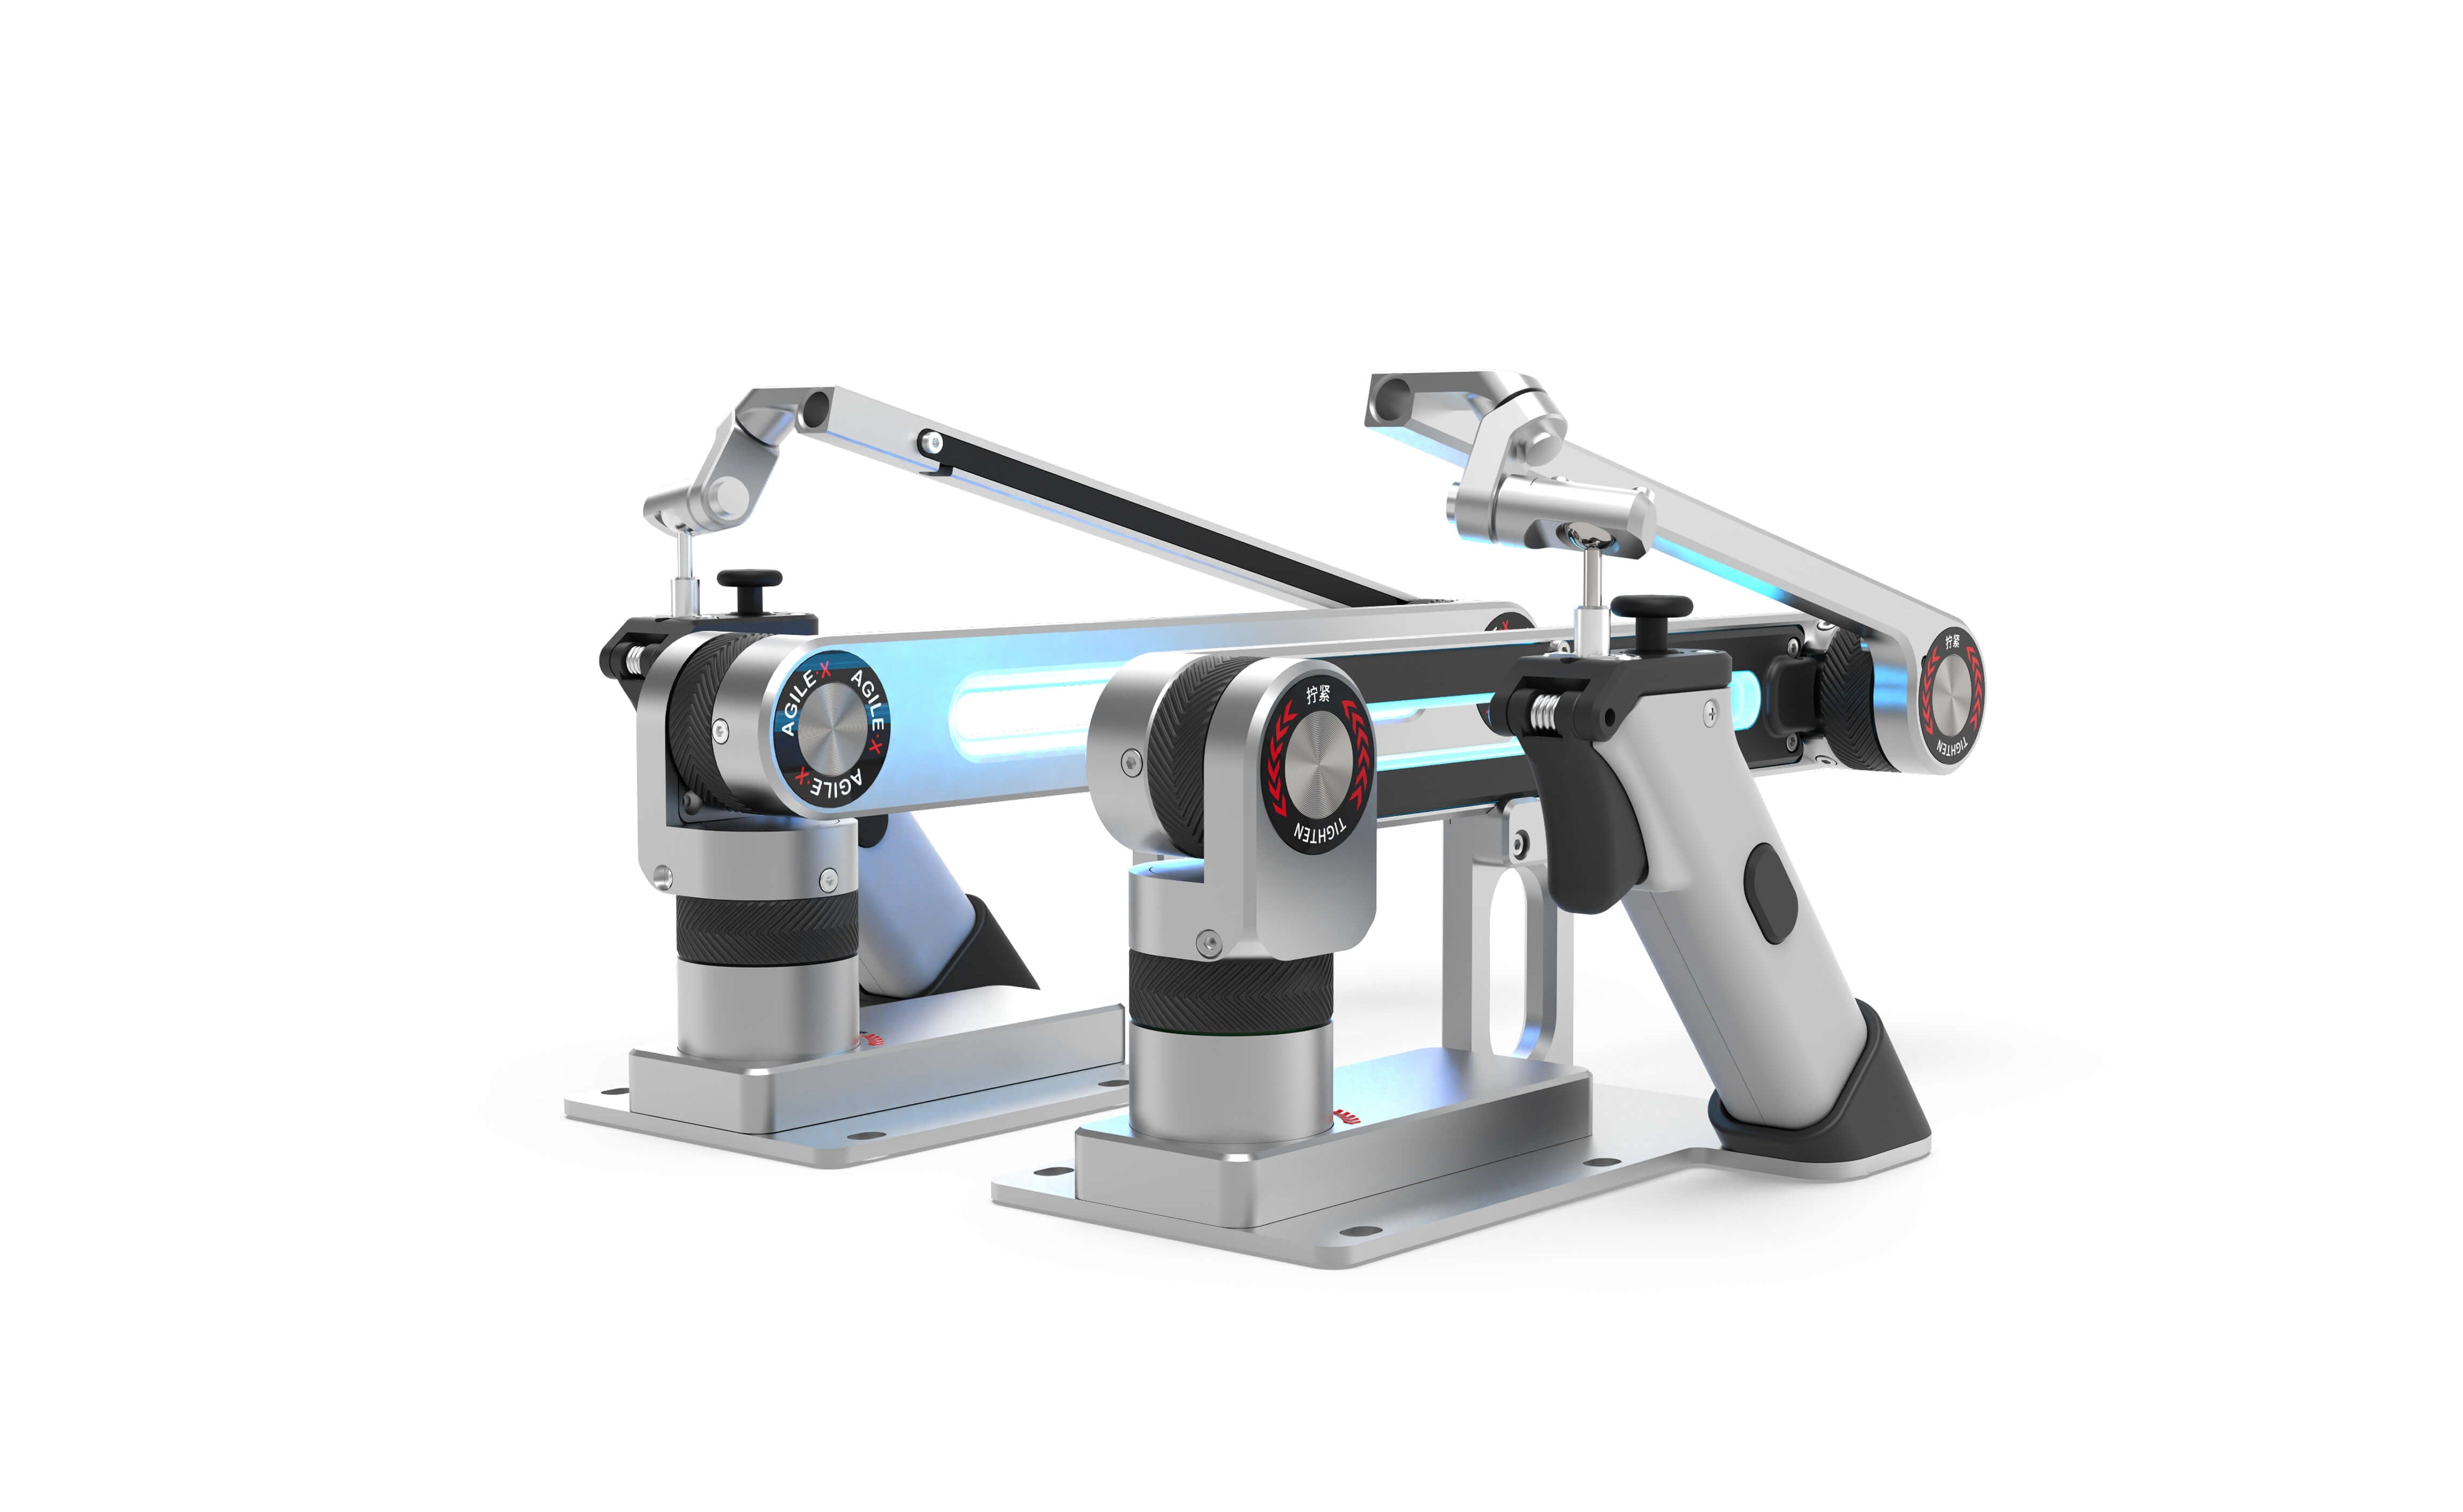
Universal Master Arm
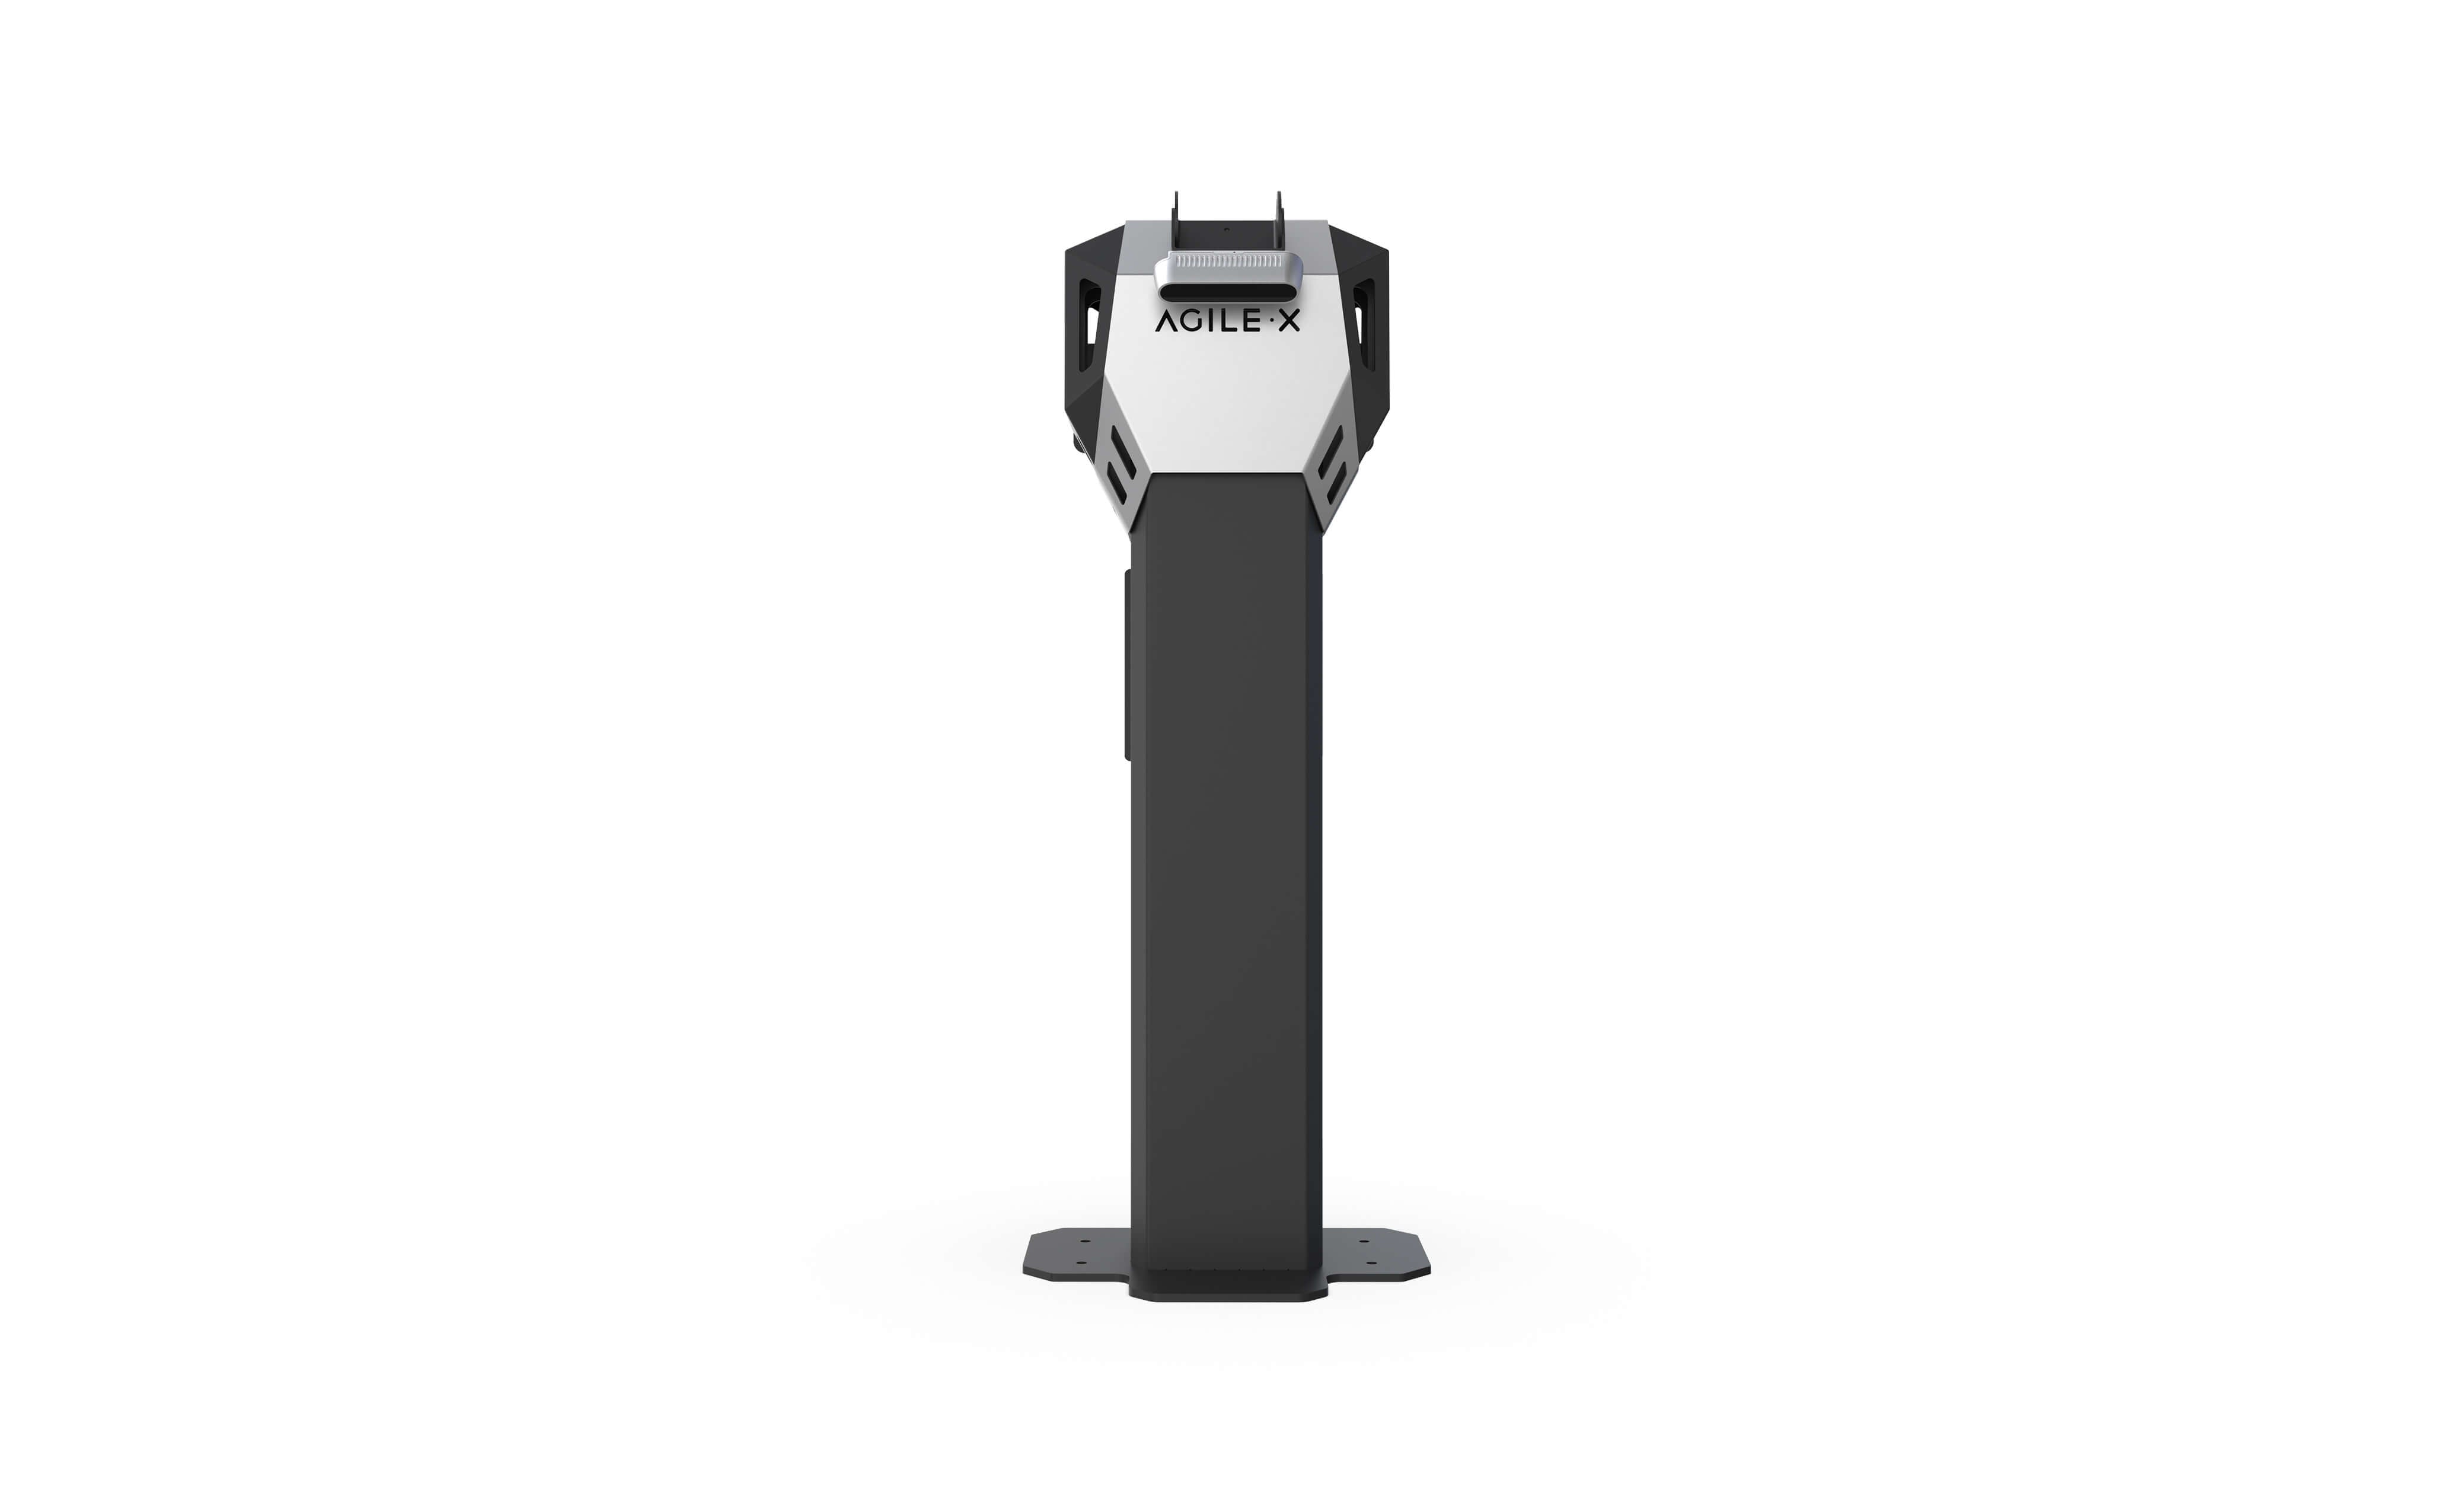
Çift Kollu Stand
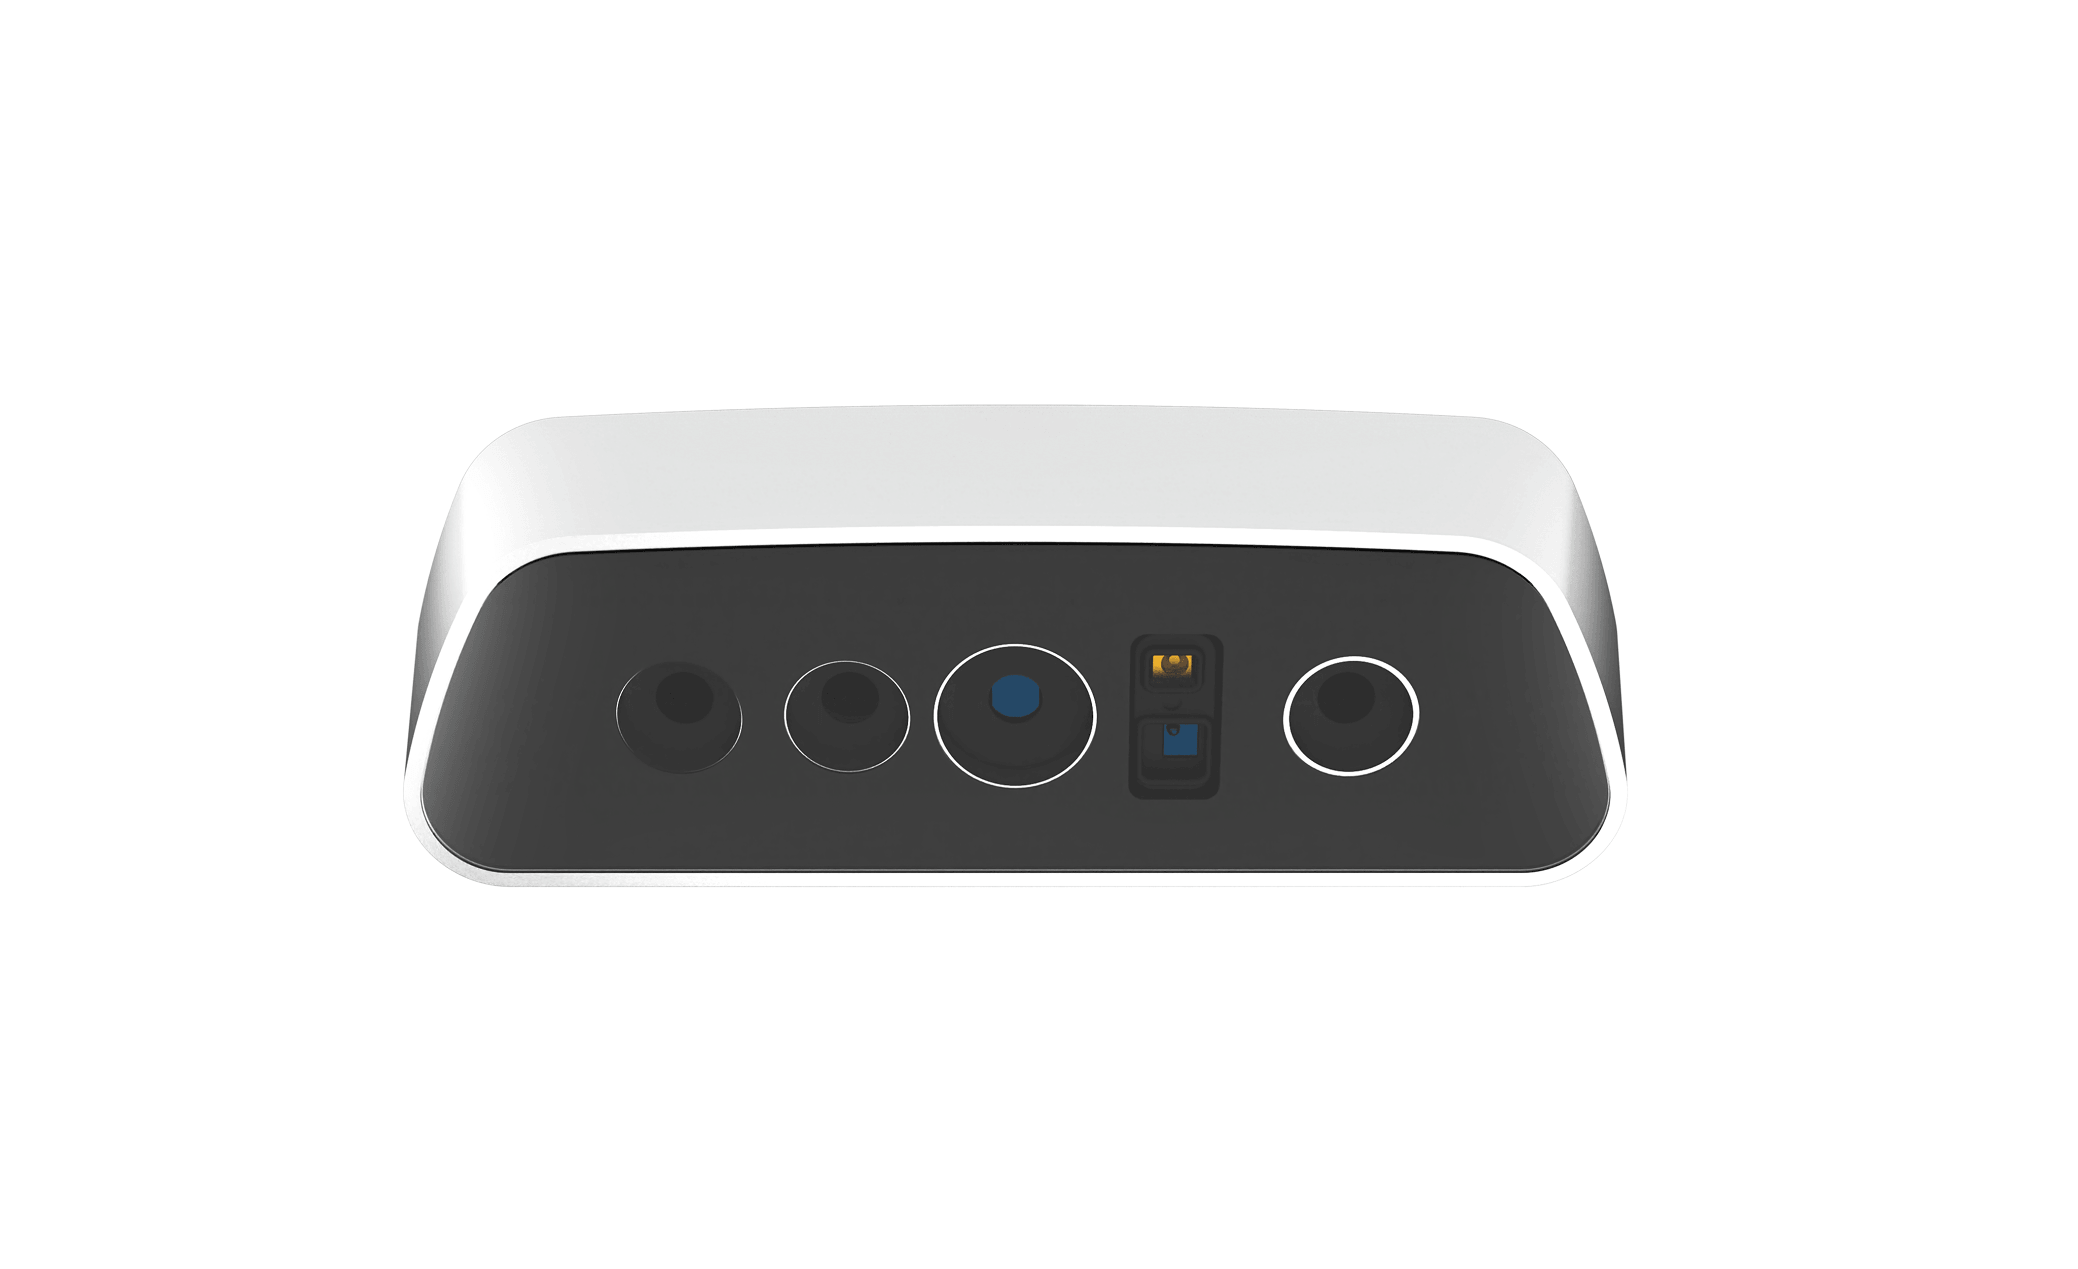
Derinlik Kamerası
Yazılım ve Algoritmalar
Teleoperasyon verisi ve robot öğrenme iş akışlarını geliştirin ve doğrulayın.
LeRobot
MCAP
ROS 2 Humble
Ubuntu 22.04 LTS
İlgili Çözümler
OPEN NERO'yu teleoperasyon, gerçek dünya veri toplama ve gömülü yapay zekâ geliştirme için eksiksiz robotik sistemlere genişletin.
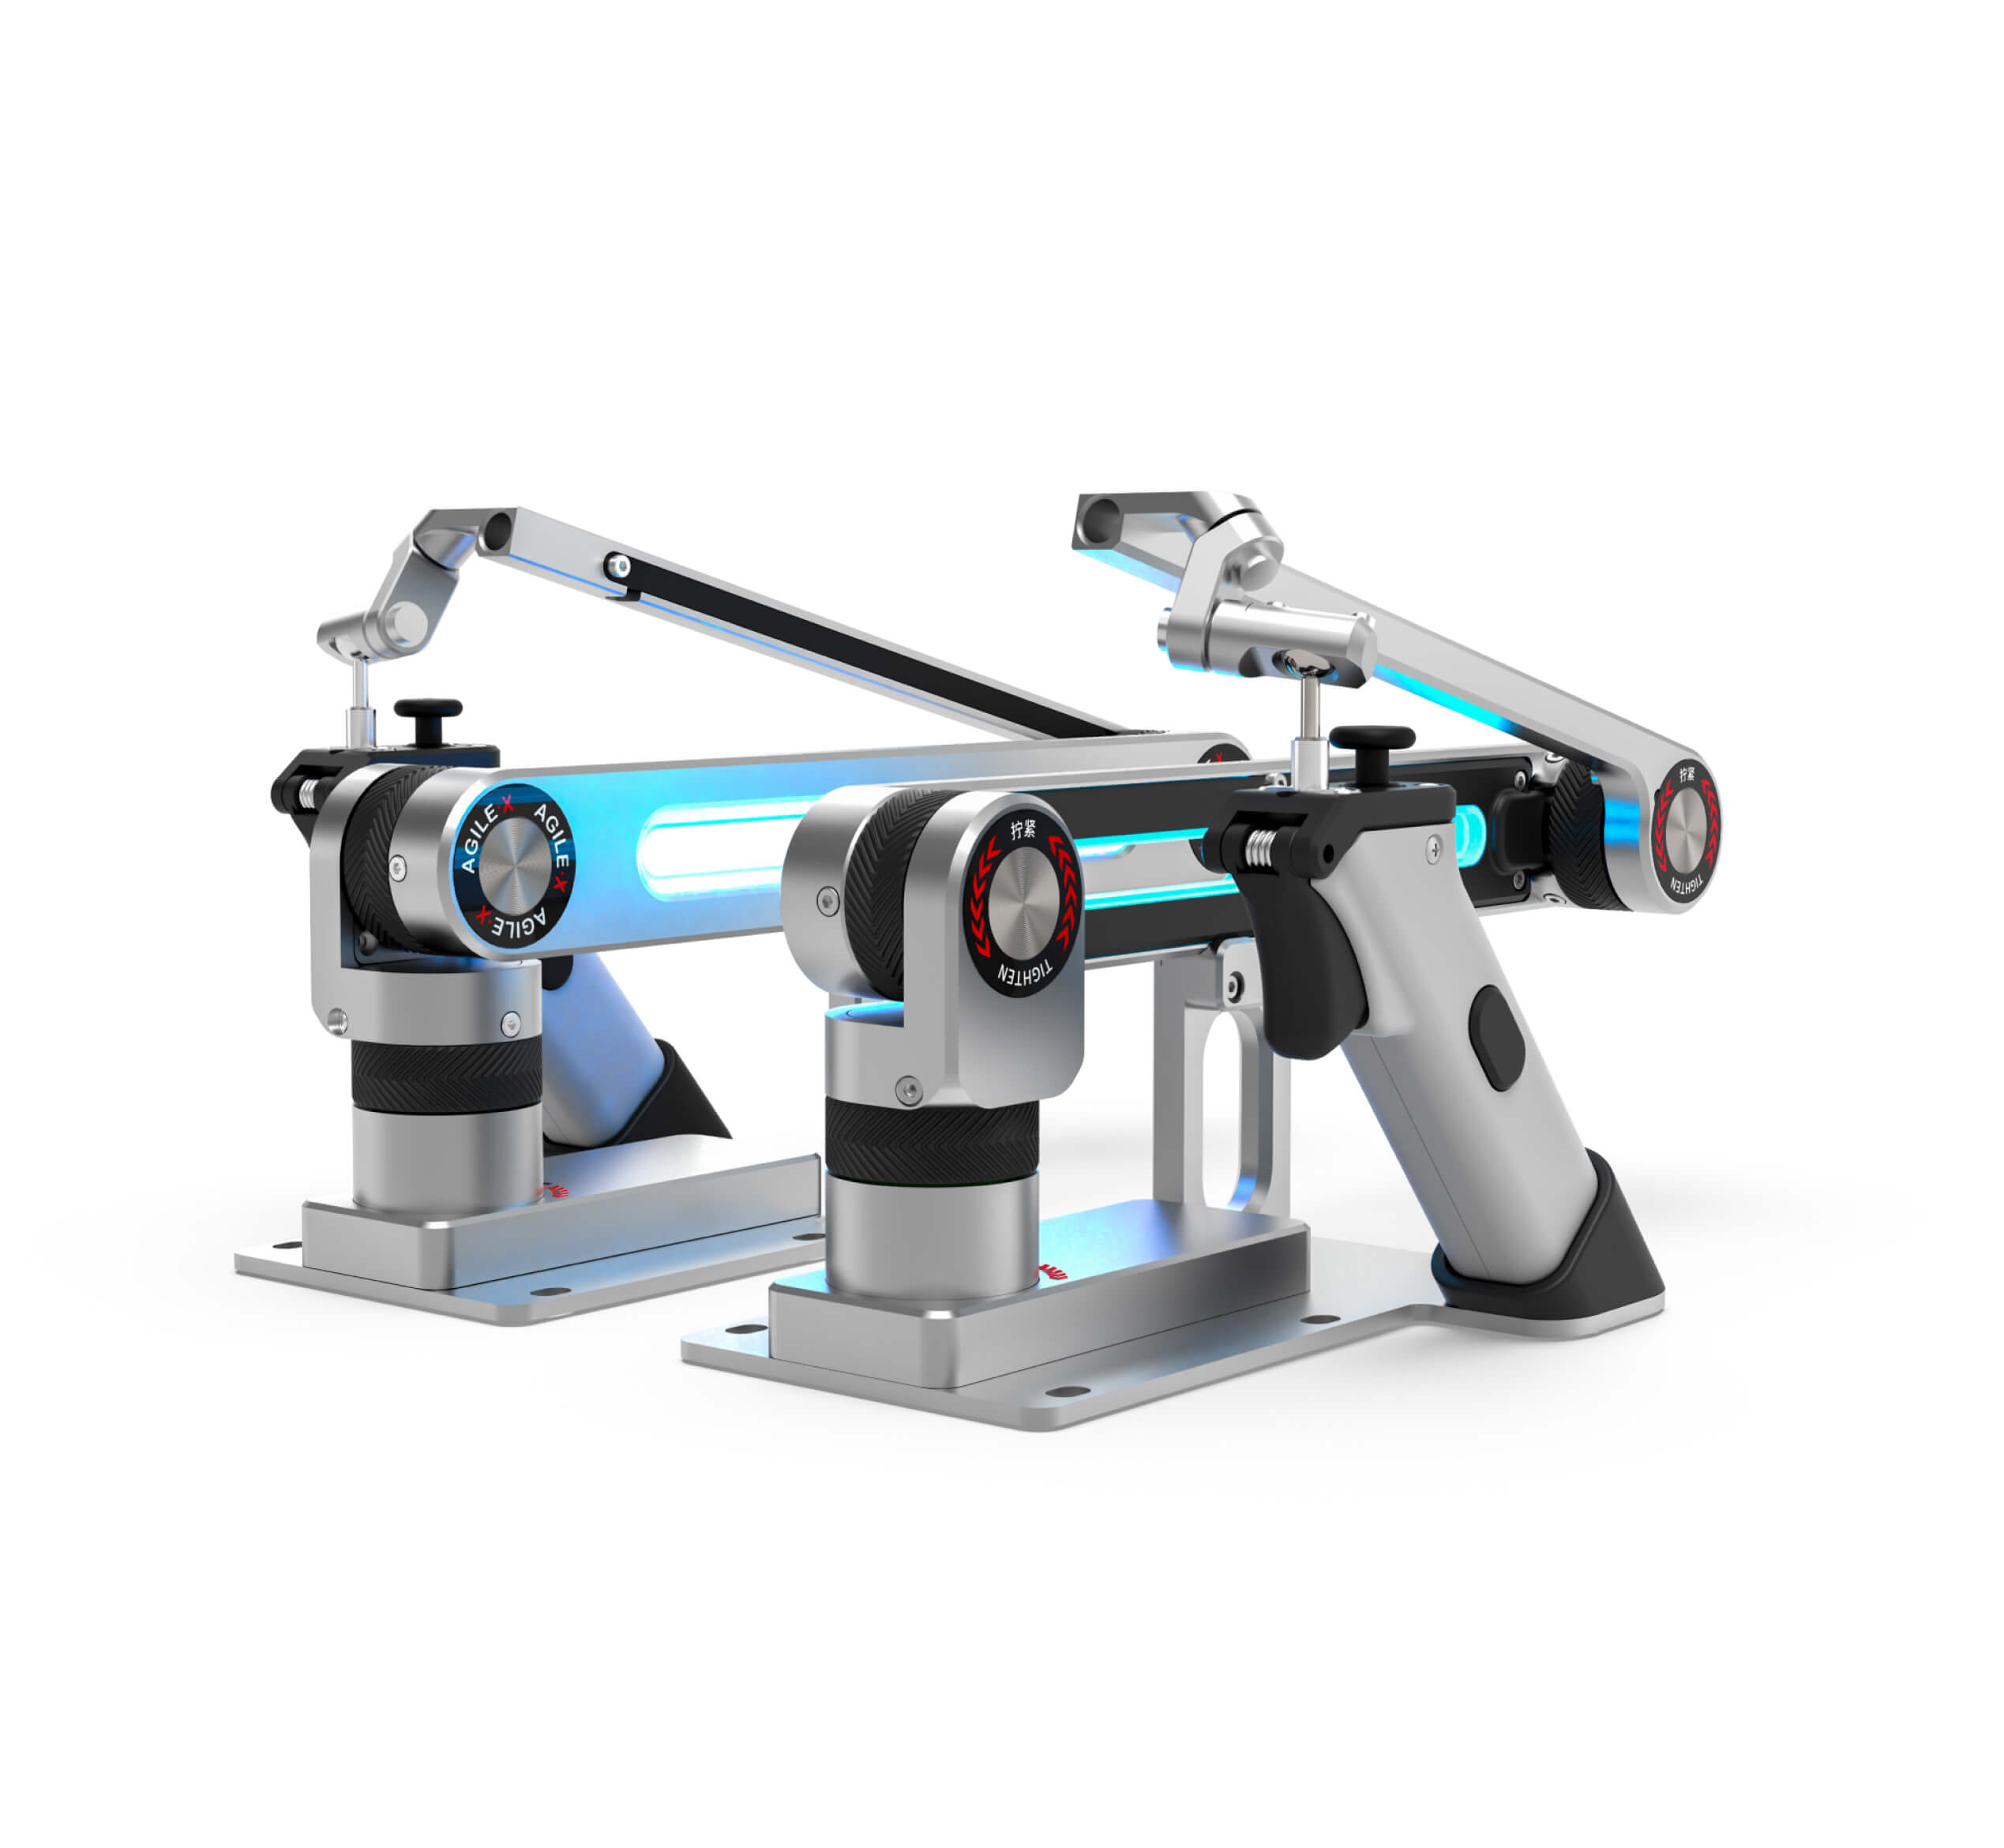
Universal Master Arm
Universal Master Arm; robot kol kontrolü ve insan gösterimi için tasarlanmış hafif 6 eksenli bir teleoperasyon lider koludur. 6D poz eşlemesi ve IK tabanlı hareketle gerçek zamanlı teleoperasyon sağlar.

OPEN PiPER
İki PiPER robot koluyla kurulmuş, 6 eksenli hafif bir çift kollu manipülasyon platformu. Çift kollu koordinasyon araştırmaları ve teleoperasyon veri toplama için erişilebilir ve verimli bir temel sunar.
Teknik Özellikler
Özellik
OPEN NERO
Serbestlik Derecesi (Kol Başına)
7
Yük Kapasitesi (Kol Başına)
3 kg
Ağırlık (Kol Başına)
4,8 kg
Tekrarlanabilirlik (Kol Başına)
±0,1 mm
Erişim (Kol Başına)
580 mm
Gripper Genişliği
0-100 mm
Veri Biçimleri
MCAP; LeRobot
Yerleşik Bilgisayar
Intel i5-12450H
Sıkça Sorulan Sorular
OPEN NERO nedir?
OPEN NERO; iki NERO 7 eksenli robot kolla çalışan, robot öğrenmesi ve gömülü yapay zekâ araştırmaları için çift kollu teleoperasyon ve çok kipli veri toplama sağlayan bir masaüstü çift kol platformudur.
OPEN NERO ile OPEN PiPER arasındaki fark nedir?
OPEN NERO, fazlalıklı hareketli 7 eksenli kollar kullanır; bu da onu becerikli manipülasyon, karmaşık duruş ayarları ve ileri düzey robot öğrenme araştırmaları için daha uygun kılar. OPEN PiPER ise hafif devreye alma, hızlı montaj ve erişilebilir çift kollu geliştirmeye odaklanır.
OPEN NERO hangi verileri toplayabilir?
OPEN NERO; robot öğrenmesi ve politika eğitimi için senkronize RGB, derinlik, eklem açısı, uç efektör pozu ve gripper genişliği verilerini toplayabilir.