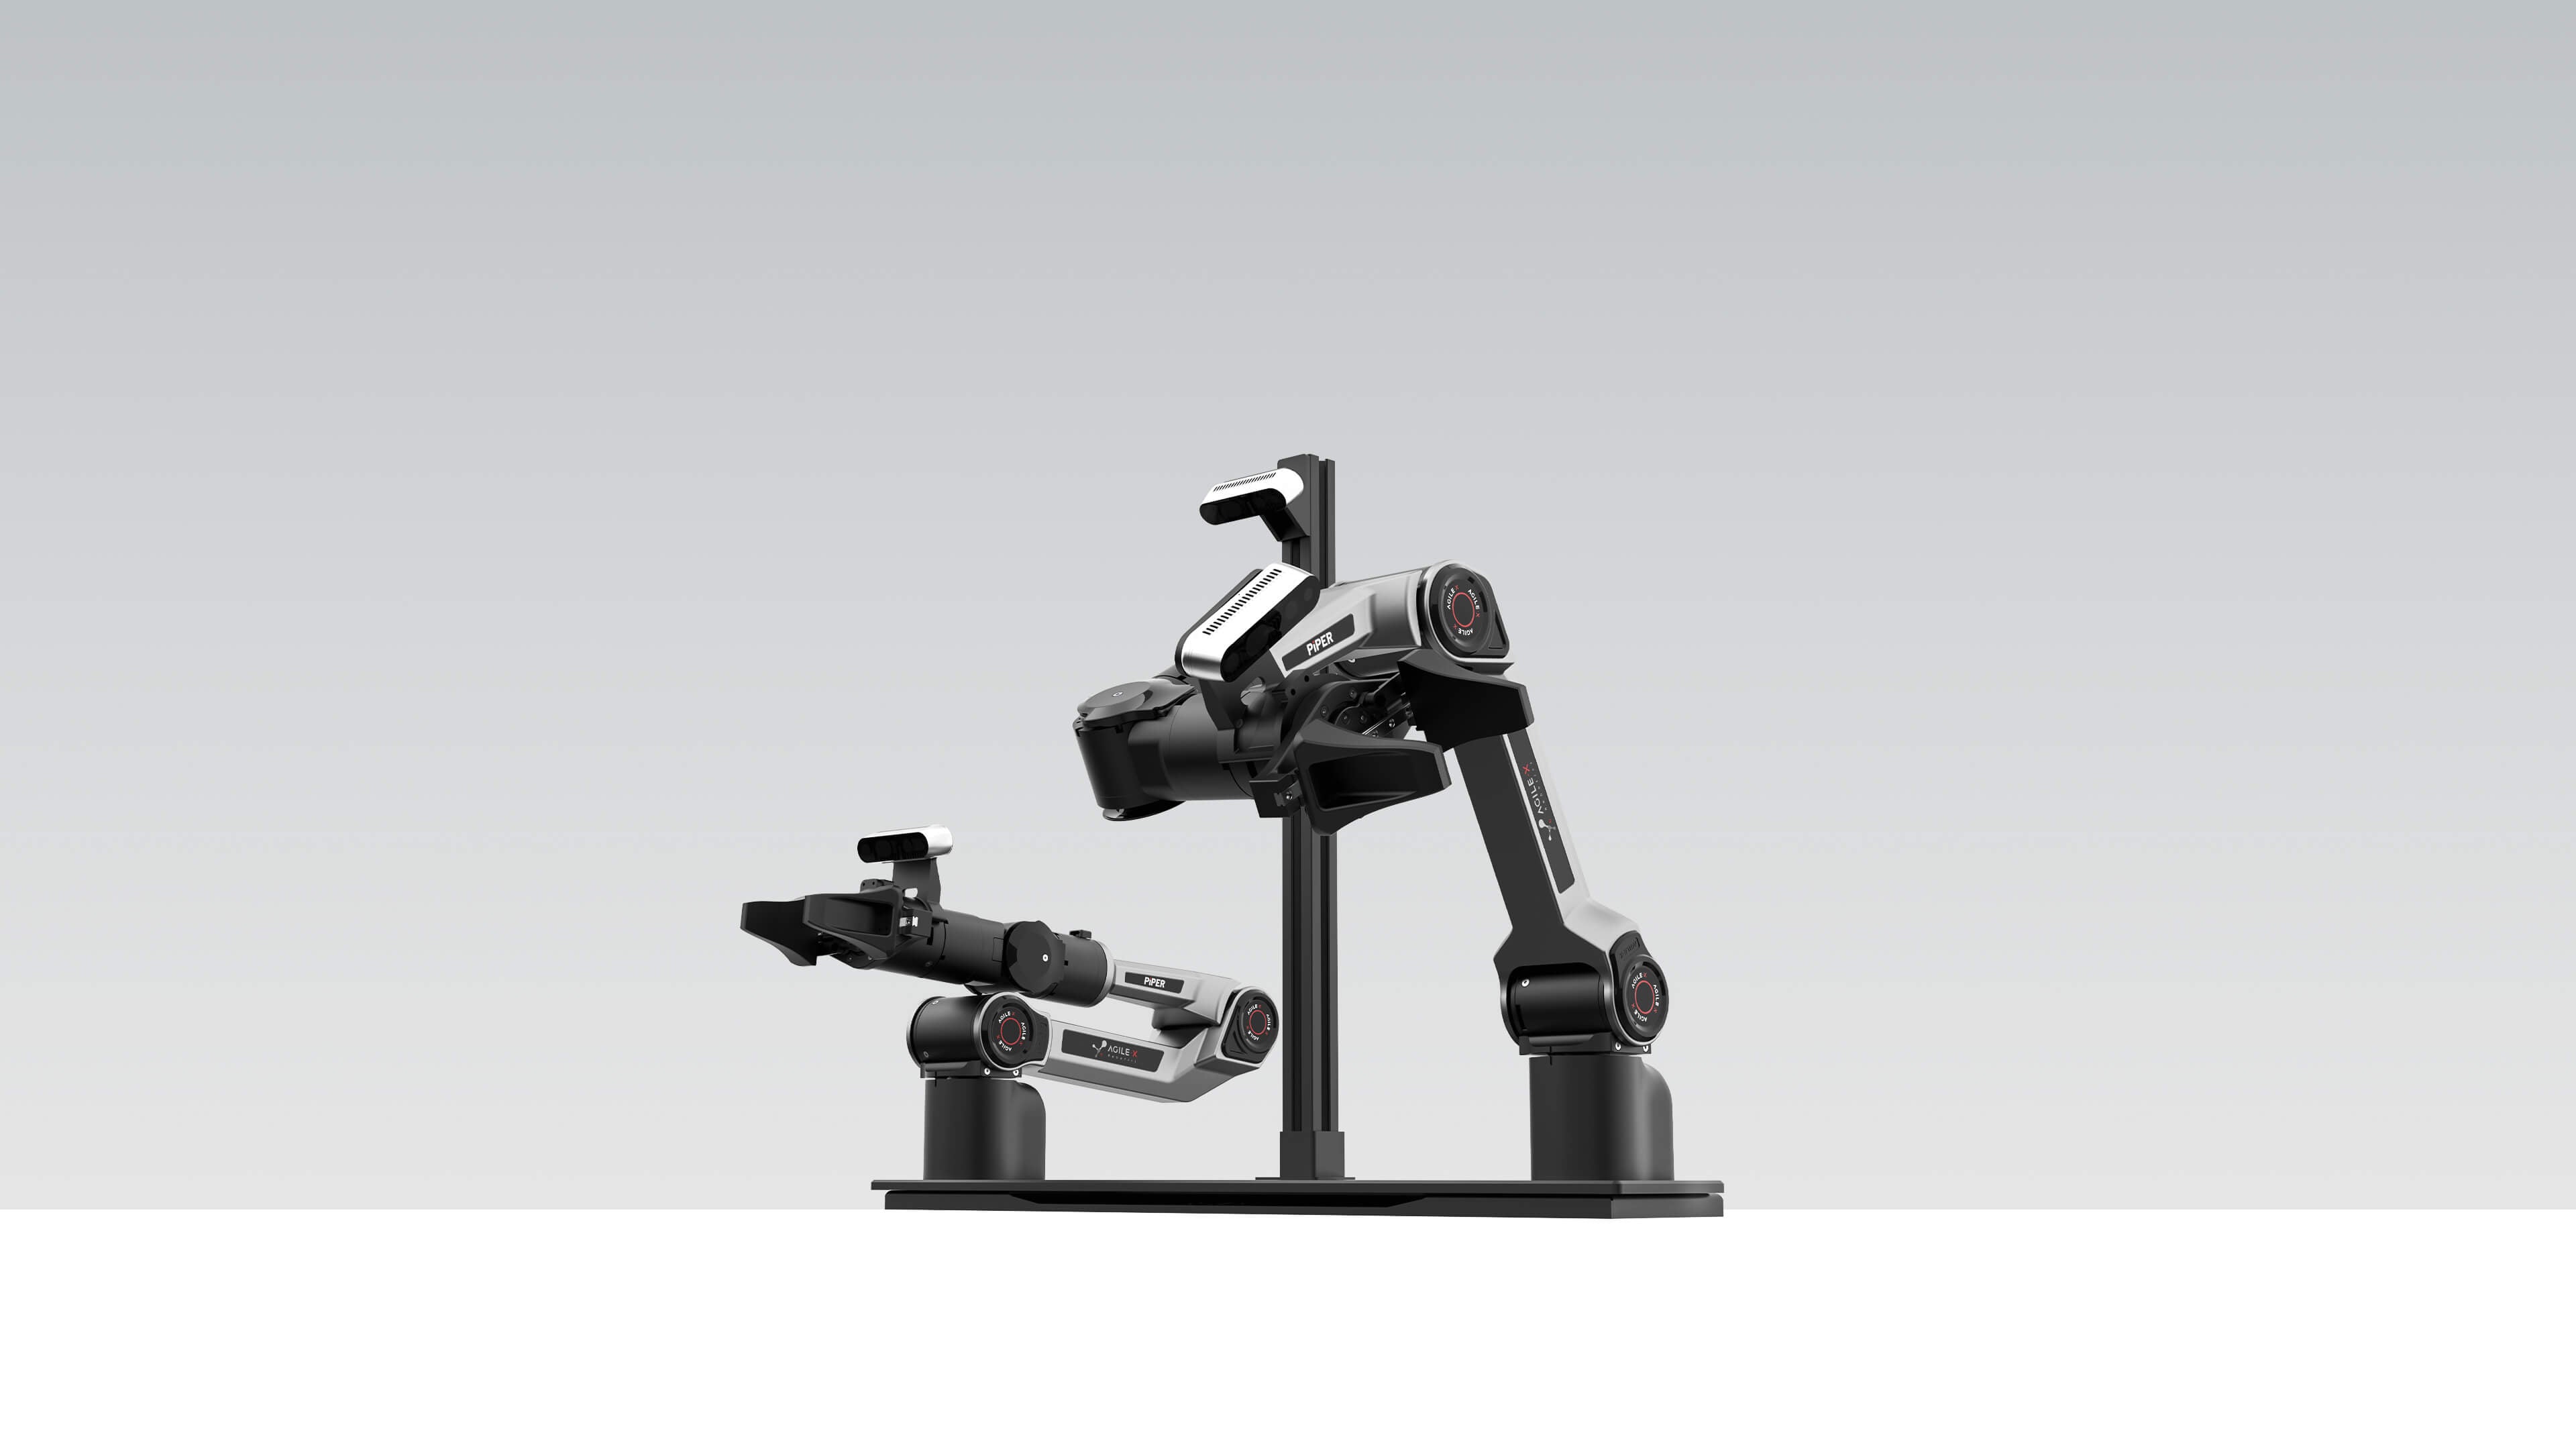
OPEN PiPER: 6 Eksenli Çift Kollu Manipülasyon
Çift kollu koordinasyon, robot veri toplama ve fiziksel yapay zekâ geliştirme için hafif bir masaüstü platform.
4,2 kg
Ağırlık (Kol Başına)
1,5 kg
Yük Kapasitesi (Kol Başına)
626 mm
Erişim (Kol Başına)
±0,1 mm
Tekrarlanabilirlik
Öne Çıkan Özellikler
Hafif Kurulum, Hızlı Devreye Alma
Modüler yapı ve standart bileşenler, masaüstü çift kollu teleoperasyon prototipinin hızlı kurulmasını sağlar; ilk entegrasyondan uygulama testine kadar geliştirme döngüsünü kısaltır.
6 Eksenli Robot Kollarla Çift Kollu Koordinasyon
PiPER kolları; 4,2 kg hafif tasarımı, 1,5 kg yük kapasitesi, 626 mm erişimi ve ±0,1 mm tekrarlanabilirliğiyle masaüstü robot manipülasyonu araştırmaları ve prototiplemesi için uygundur.
İkincil Geliştirme için Açık ve Genişletilebilir Yapı
Eksiksiz geliştirme arayüzleri ve örnek programlar hızlı teleoperasyon ve veri toplama kurulumunu destekler; entegrasyon eforunu azaltır ve gömülü yapay zekâ görevlerinde yinelemeli geliştirmeyi mümkün kılar.
OPEN PiPER'ı Kimler Kullanıyor?
Uygulamalı fiziksel yapay zekâ araştırmaları, eğitim, çift kollu manipülasyon ve hızlı deneyler için hafif ve erişilebilir bir robotik platform.
Robotik ve Gömülü Yapay Zekâ Araştırma Laboratuvarları
Robot öğrenmesi, taklit öğrenme, manipülasyon ve gömülü yapay zekâ araştırmaları için kompakt bir platform.
Robotik ve Yapay Zekâ Eğitimcileri
Teleoperasyon, algı, hareket kontrolü ve çift kollu koordinasyonun uygulamalı öğretimini mümkün kılar.
Gömülü Yapay Zekâ Geliştiricileri
Hafif bir gerçek dünya kurulumuyla manipülasyon algoritmalarını ve öğrenme politikalarını hızla doğrulayın.
Girişimler ve Bağımsız Geliştiriciler
Ağır laboratuvar altyapısı olmadan uygun maliyetli prototipler ve özelleştirilmiş manipülasyon sistemleri inşa edin.
OPEN PiPER Kullanım Örnekleri
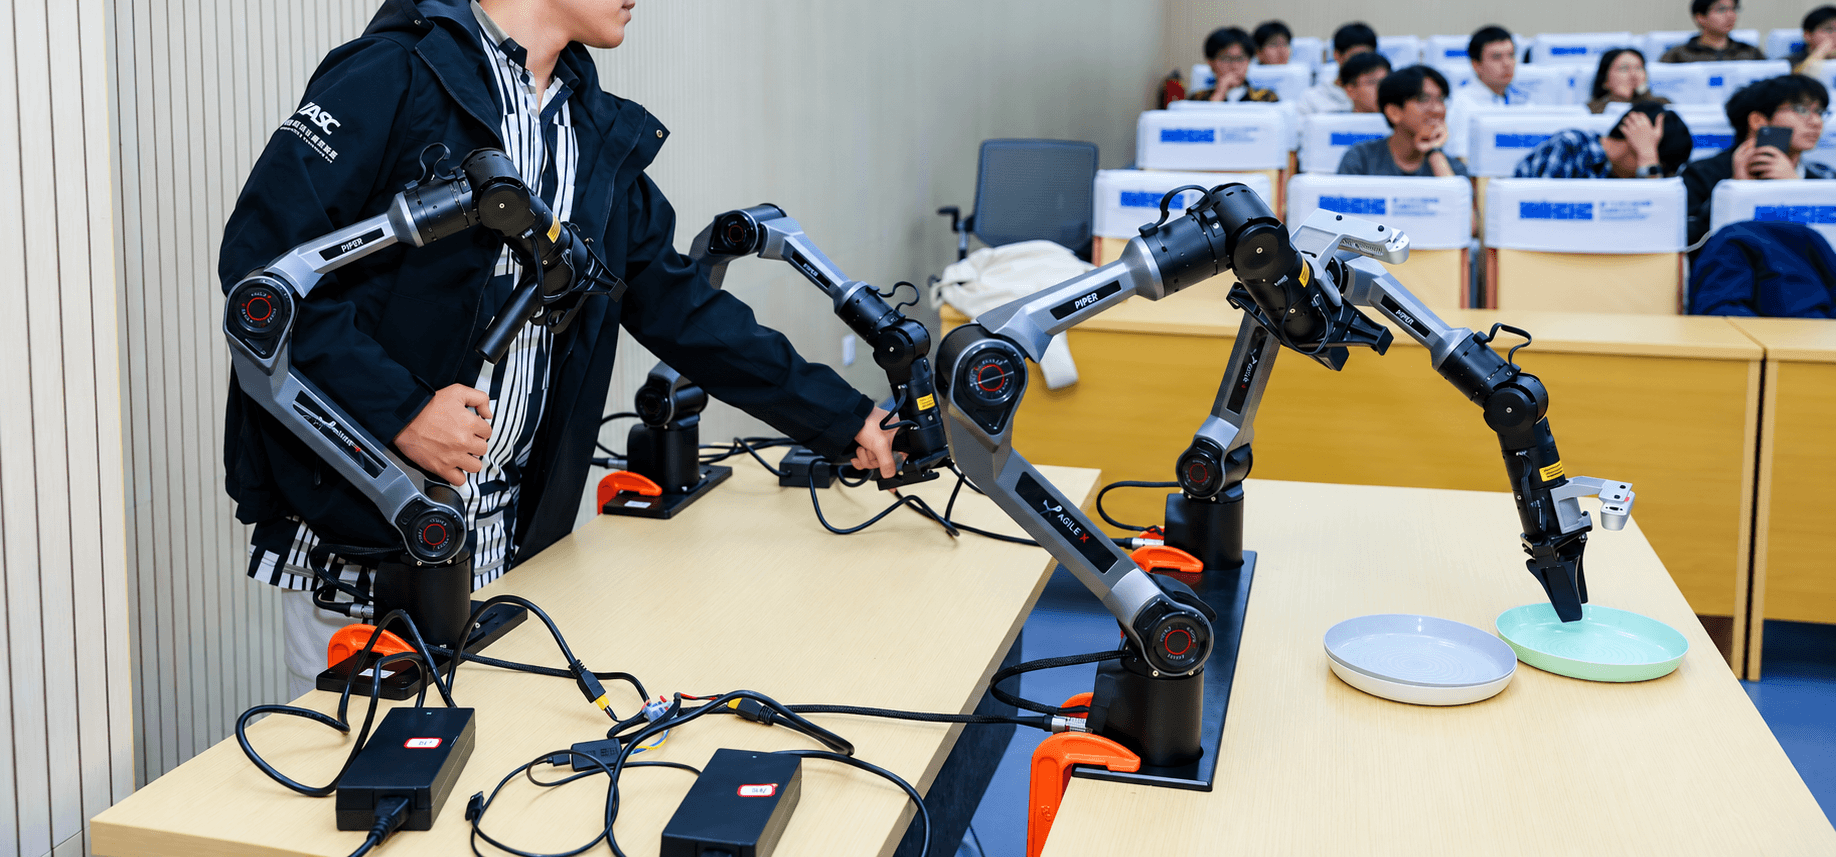
Hafif Robot Veri Toplama Kurulumu
Gerçek dünya manipülasyon gösterimlerini verimli toplamak için kompakt ve taşınabilir bir kurulum oluşturun.
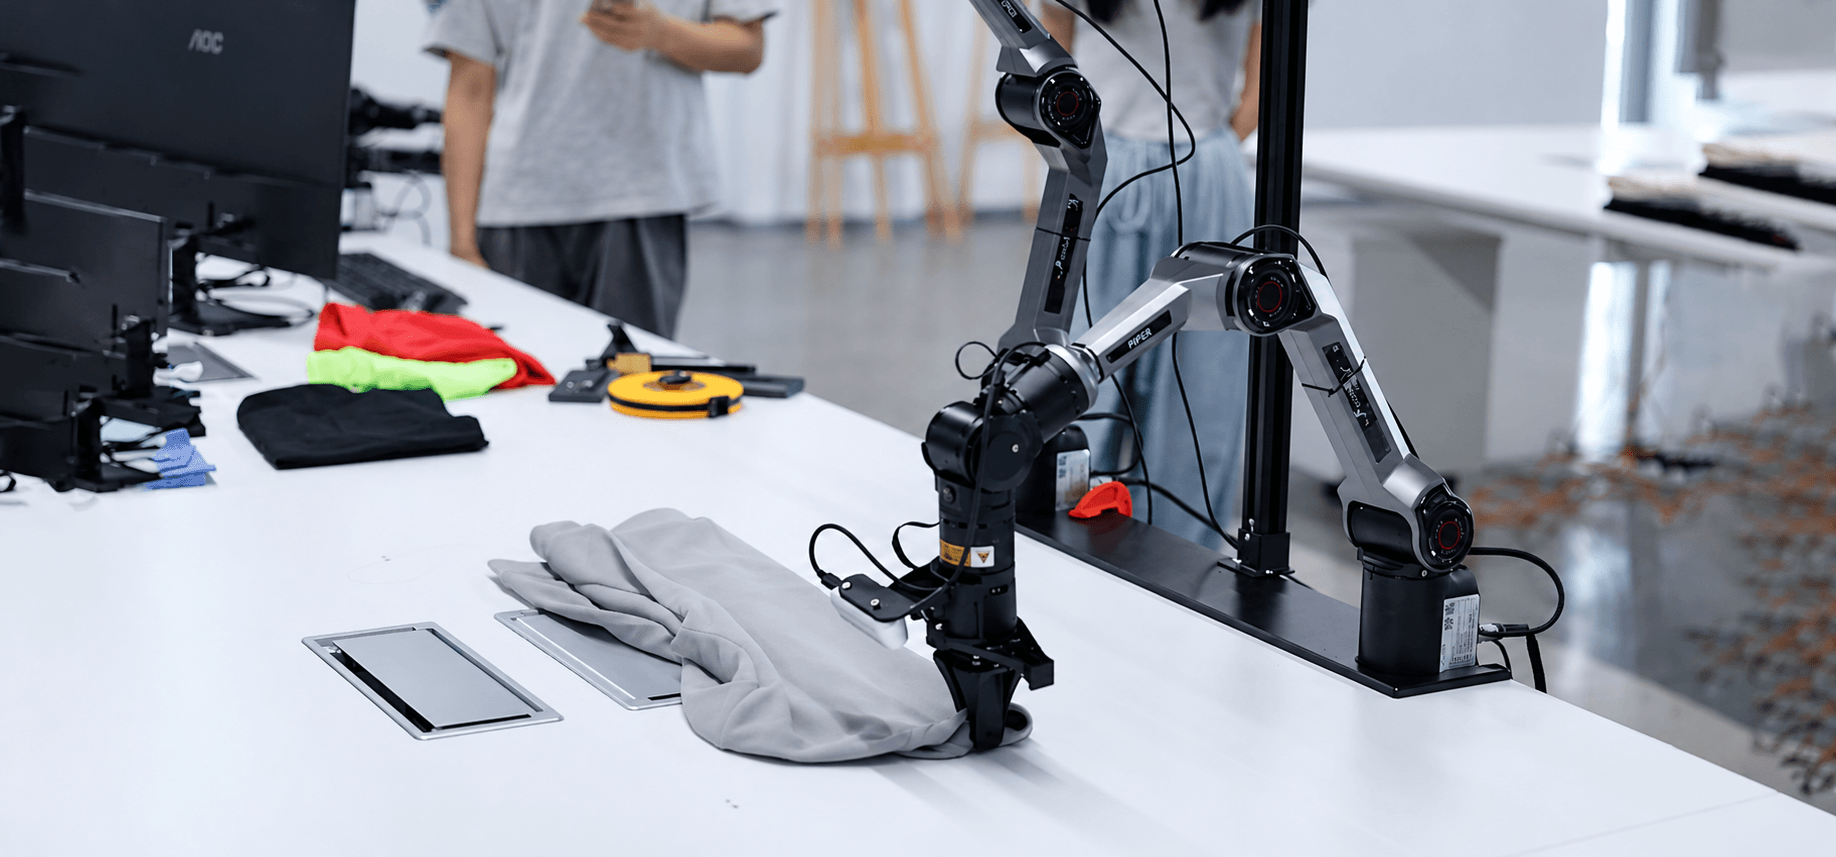
Fiziksel Yapay Zekâ Araştırmaları ve Eğitim
Robot öğrenmesi, teleoperasyon, taklit öğrenme ve manipülasyon alanlarında uygulamalı deneyleri destekleyin.
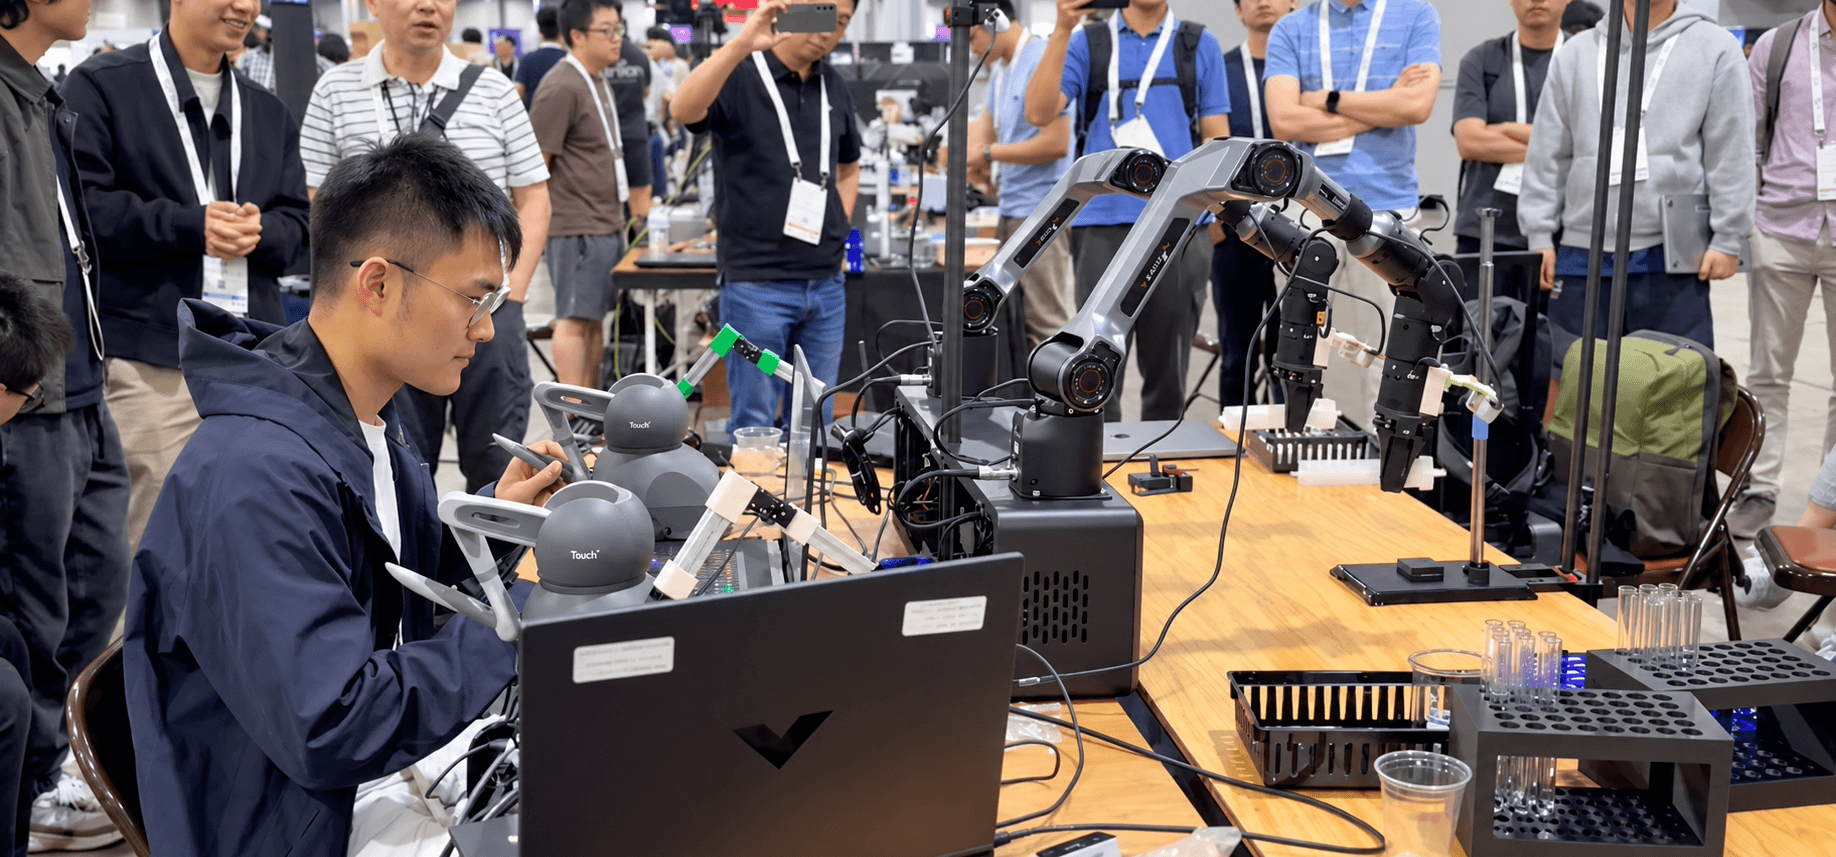
Çift Kollu Manipülasyon ve Etkileşimli Gösterim
Manipülasyon politikası geliştirme için koordineli çift kollu görevleri ve sezgisel gösterimleri mümkün kıların.
İlgili Çözümler
OPEN PiPER'ı teleoperasyon, gerçek dünya veri toplama ve gömülü yapay zekâ geliştirme için eksiksiz robotik sistemlere genişletin.
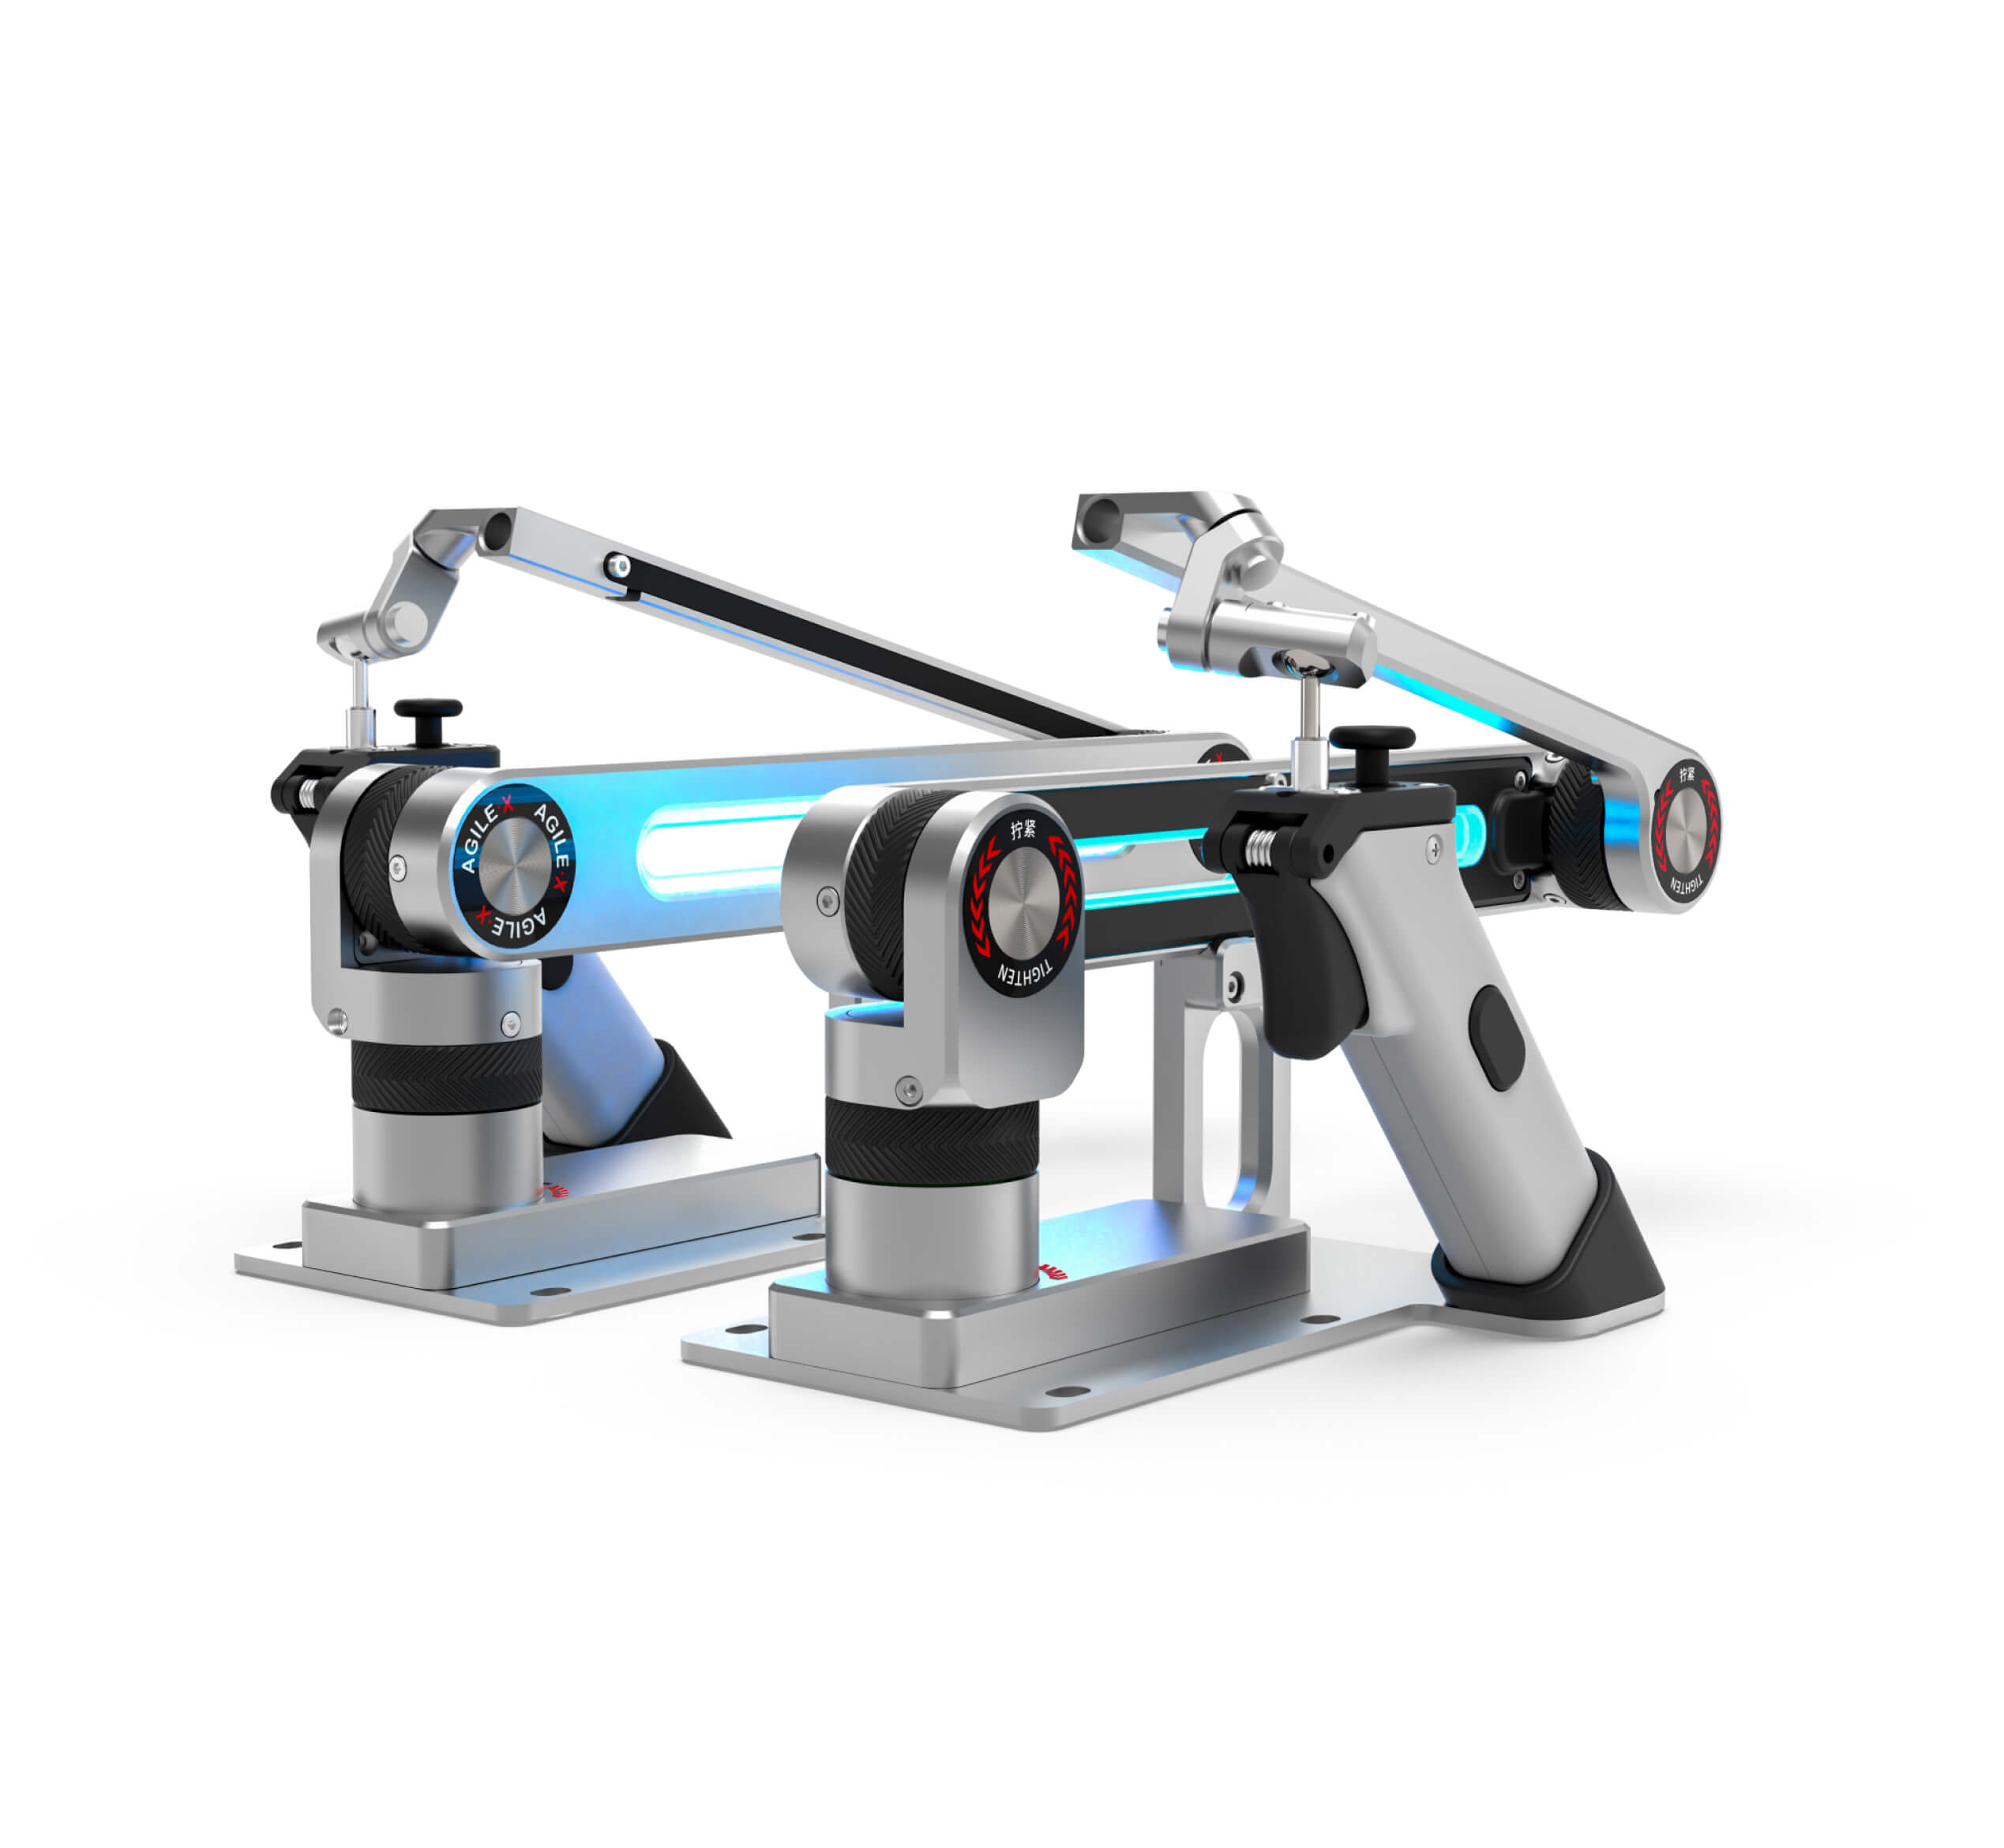
Universal Master Arm
Universal Master Arm; robot kol kontrolü ve insan gösterimi için tasarlanmış hafif 6 eksenli bir teleoperasyon lider koludur. 6D poz eşlemesi ve IK tabanlı hareketle gerçek zamanlı teleoperasyon sağlar.
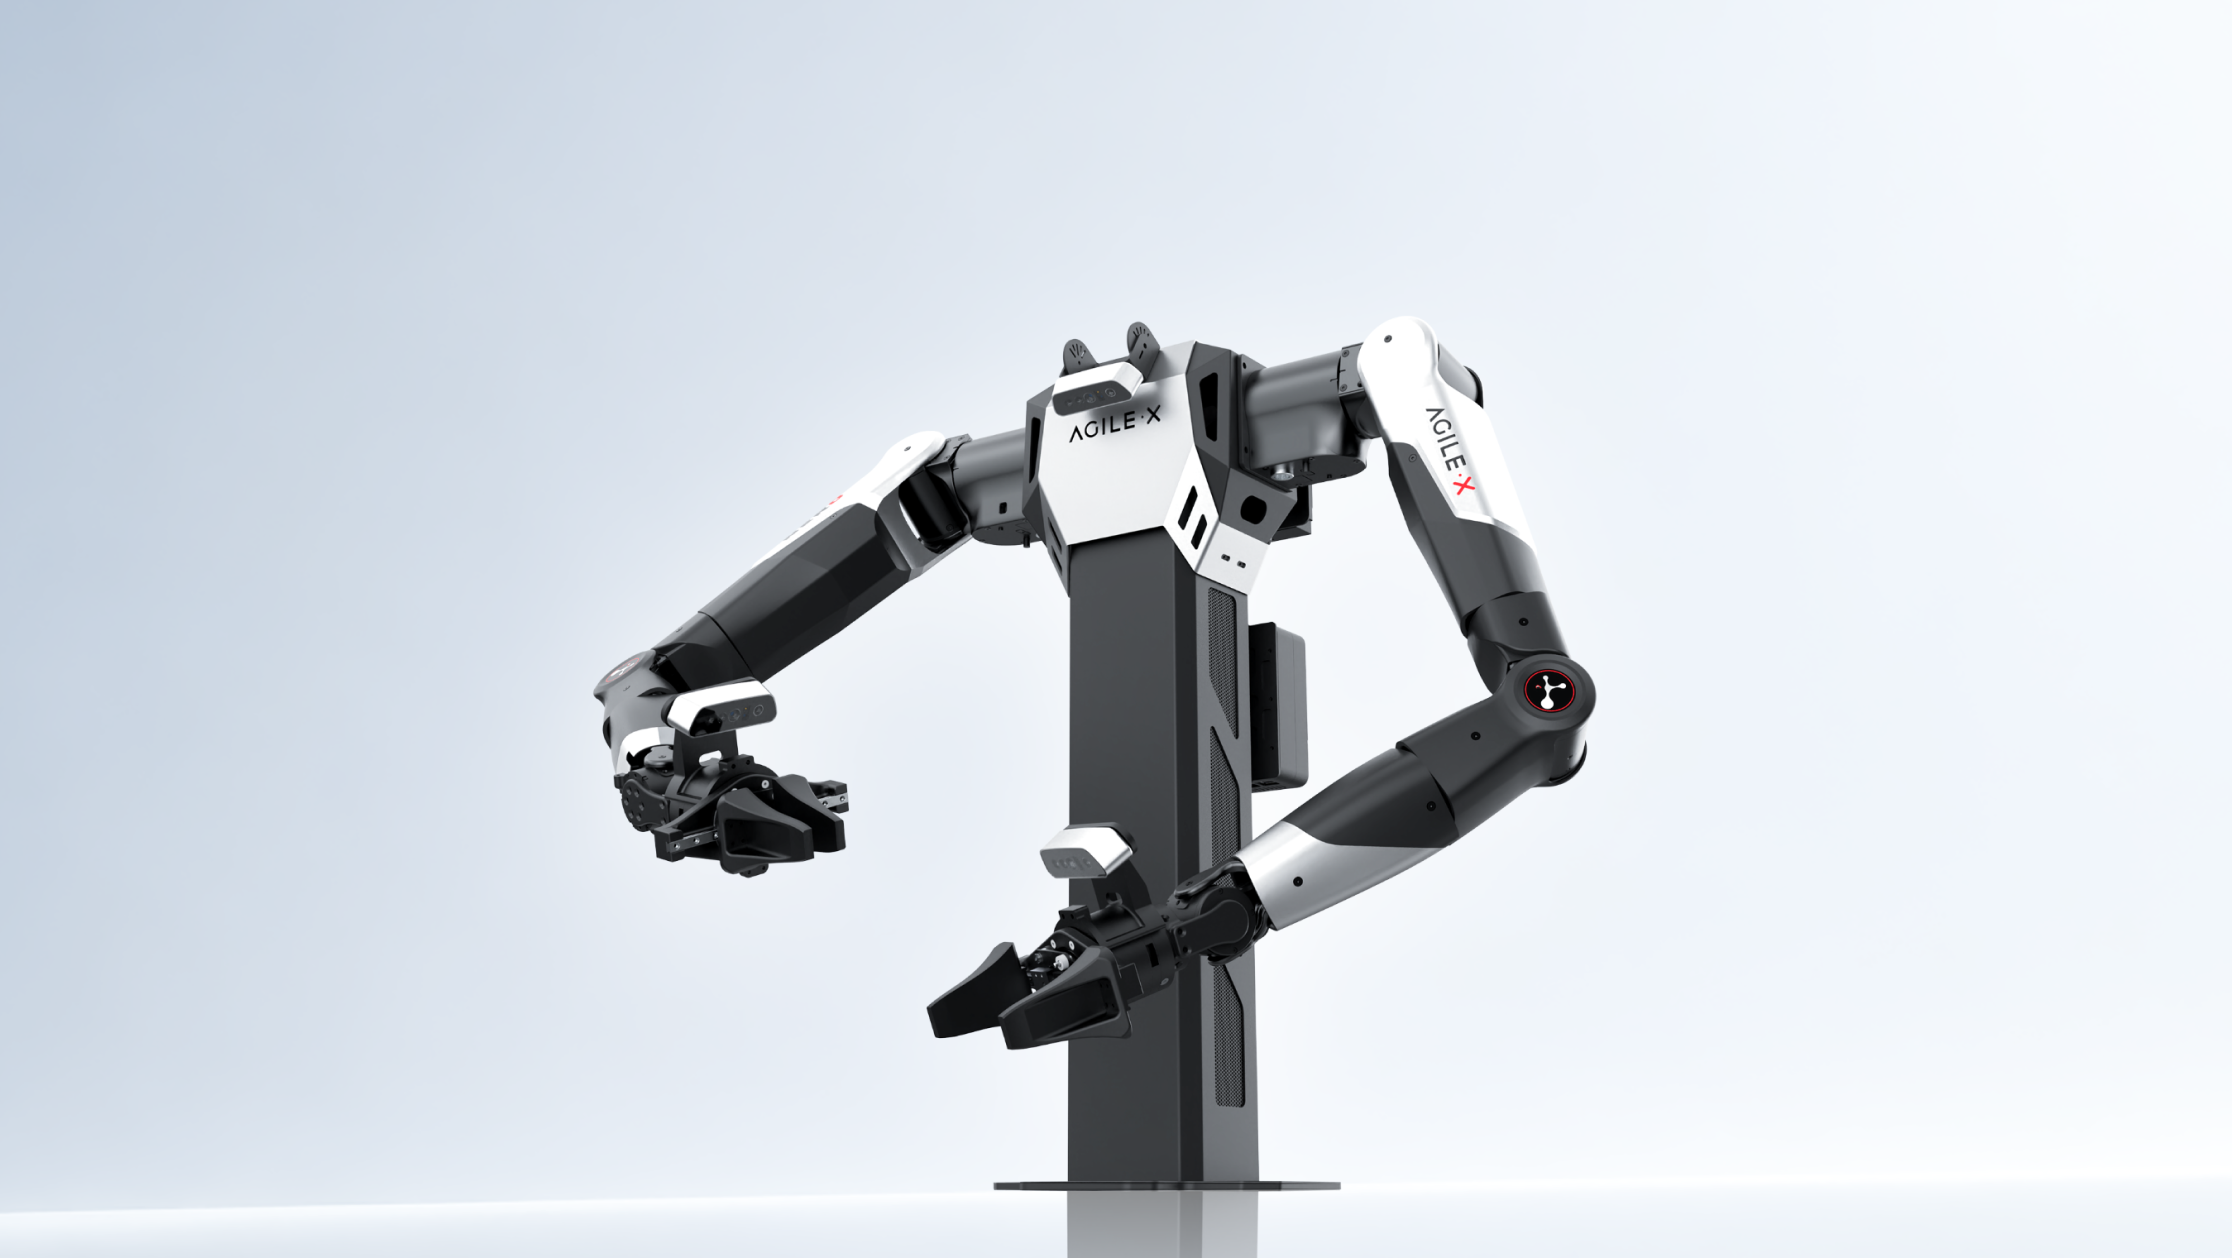
OPEN NERO
OPEN NERO; iki NERO 7 eksenli robot kolla çalışan, robot öğrenmesi ve gömülü yapay zekâ araştırmaları için çift kollu teleoperasyon ve çok kipli veri toplama sağlayan bir masaüstü çift kol platformudur.
Sıkça Sorulan Sorular
OPEN PiPER nedir?
OPEN PiPER; çift kollu manipülasyon, robot veri toplama ve gömülü yapay zekâ prototipleme için hafif 6 eksenli çift kollu bir teleoperasyon platformudur.
OPEN PiPER'ı OPEN NERO'dan ayıran nedir?
OPEN PiPER; hafif devreye almaya, standart bileşenlere, hızlı montaja ve erişilebilir sistem geliştirmeye odaklanır. OPEN NERO ise 7 eksenli fazlalıklı kollar, daha zengin çok kipli veri desteği ve daha gelişmiş bir ROS 2 ile LeRobot araştırma ortamı sunar.
OPEN PiPER özelleştirilebilir mi?
Evet. Geliştiriciler, farklı araştırma ve manipülasyon görevlerine göre sensör, gripper ve diğer aktüatör modülleri ekleyebilir.
OPEN PiPER kimler için tasarlandı?
OPEN PiPER; çift kollu manipülasyon araştırmaları için kompakt ve kolay devreye alınabilir bir platforma ihtiyaç duyan üniversiteler, araştırma laboratuvarları, eğitimciler, geliştiriciler ve üreticiler için tasarlanmıştır.