PIKA PRO: Çok Kipli Veri Toplama
Robot öğrenmesi ve gömülü yapay zekâ için tasarlanmış UMI gripper ve ego-merkezli (birinci kişi) veri toplama sistemiyle senkronize insan-robot etkileşim verisi yakalayın.
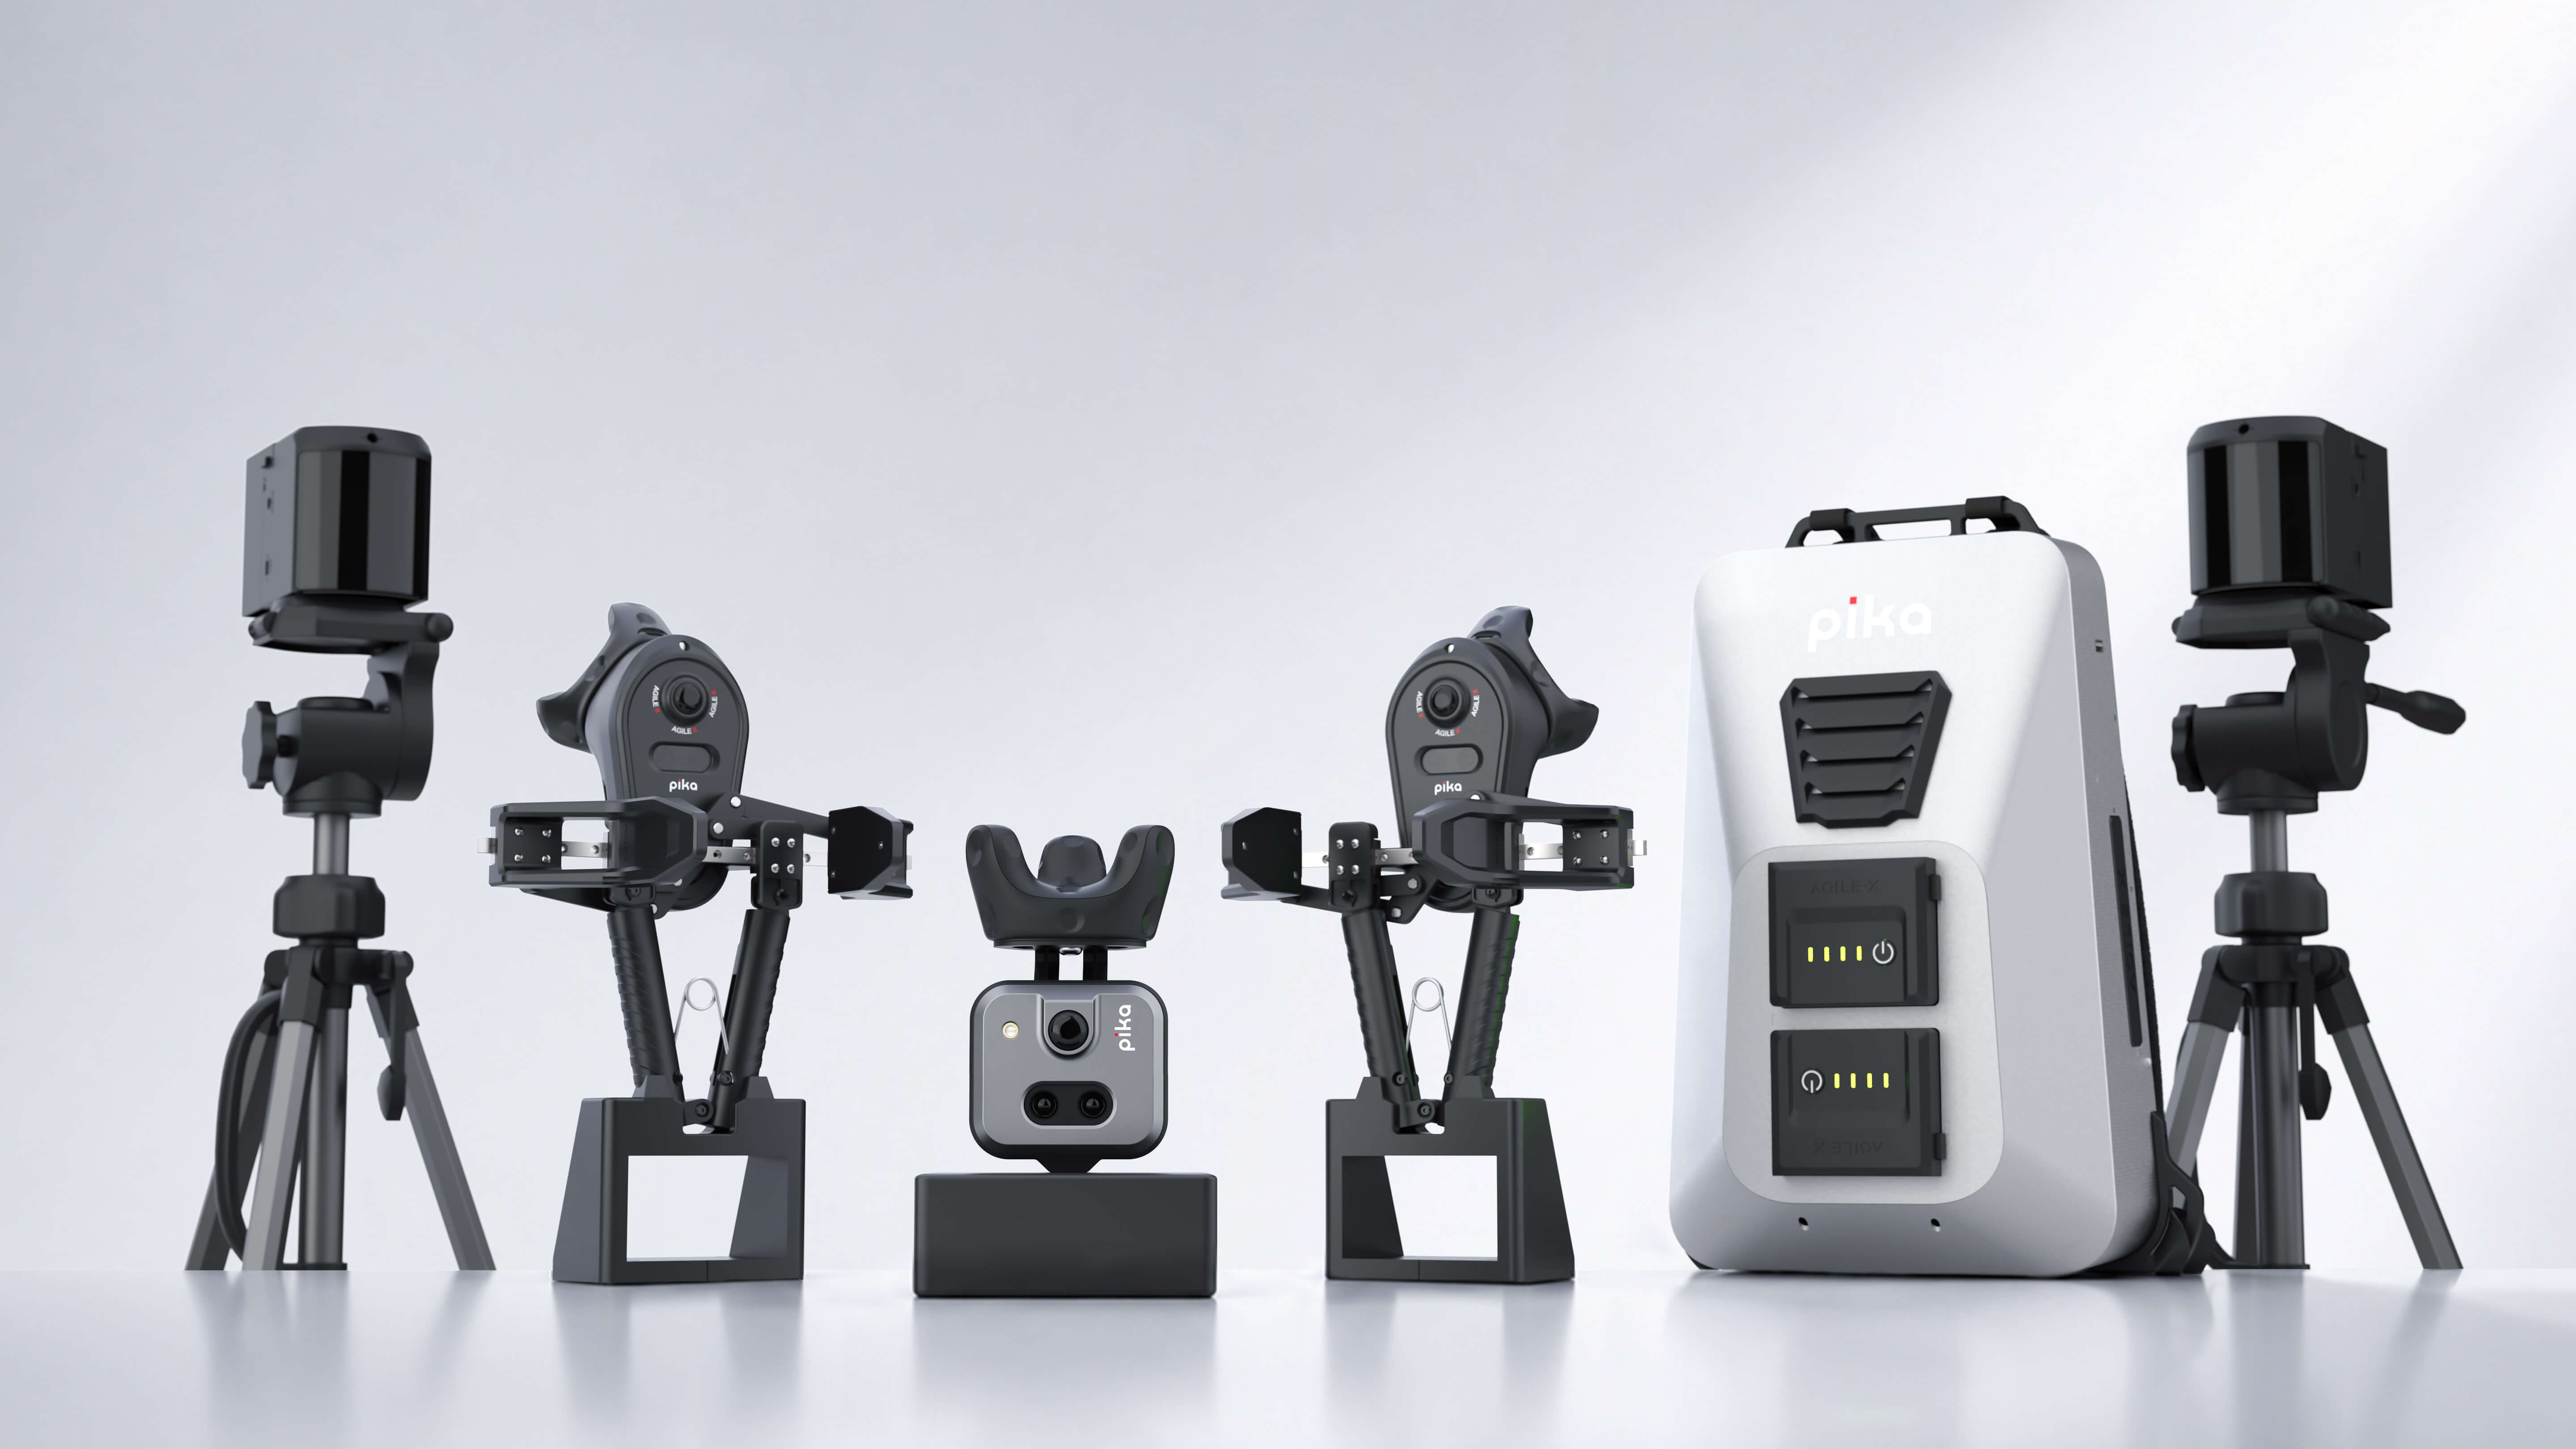
Öne Çıkan Özellikler
Hafif, Çevik ve Kullanıma Hazır
Kalibrasyon gerektirmeyen kullanım sayesinde laboratuvarlarda, çalışma alanlarında ve gerçek dünya ortamlarında taşıması ve devreye alması kolaydır.
UMI Tabanlı Manipülasyon ve Ego-Merkezli Veri Yakalama
UMI tabanlı manipülasyon yakalamayı birinci kişi ego-merkezli algılamayla birleştirerek insan el hareketlerini, 6D pozları, görsel gözlemleri, gripper eylemlerini ve gerçek dünya etkileşimlerini kaydedin.
Gerçek Zamanlı Veri Senkronizasyonu ve Standardizasyonu
RGB, derinlik, poz, enkoder, gripper ve yörünge verilerini gerçek zamanlı hizalayarak veri tutarlılığını ve kullanılabilirliğini artırın; robot öğrenmesi için yüksek kaliteli, standart veri setleri oluşturun.
Uçtan Uca Veri Yönetim Döngüsü
Veri toplama, yönetim ve eğitim iş akışlarını sadeleştiren entegre sistem; çoklu cihaz işbirliğini ve görev yönetimini destekler.
Modüler Robot Entegrasyonunu Destekleyen Açık Ekosistem
Pika Pro Sistemini uyumlu robot kollar ve uç efektörlerle birleştirerek esnek teleoperasyon iş akışlarını destekleyin; farklı ortamlarda gerçek dünya robot verisi yakalayın.
Senkronize Çok Kipli Veri
Teleoperasyon, UMI gripper ve ego-merkezli cihazlarla doğal etkileşimleri kaydedin; ham kayıtları eğitime hazır veri setlerine dönüştürün.
Pika Pro Robot Öğrenmesini Nasıl Kolaylaştırır?
1
İnsan Gösterimlerini Yakalayın
Teleoperasyon, UMI gripper ve ego-merkezli cihazlarla doğal etkileşimleri kaydedin.
2
Çok Kipli Veri Toplamayı Senkronize Edin
Video, hareket ve sensör verilerini hizalayın; mobil ve büyük ölçekli veri toplamayı mümkün kılın.
3
Yapılandırılmış Veri Setleri Oluşturun
Ham kayıtları standart, eğitime hazır veri setlerine dönüştürün.
4
Modelleri Eğitin ve Devreye Alın
Belirli senaryolar için temel modelleri eğitin ve öğrenilen politikaları robotlara aktarın.
Her Ortamda Her Etkileşimi Yakalayın
Pika Pro, farklı uygulamalarda ölçeklenebilir çok kipli veri toplamayı mümkün kılar.
Gerçek Dünya Senaryoları
Ev, laboratuvar, endüstriyel ve masaüstü ortamlarda insan gösterimlerini yakalayın.
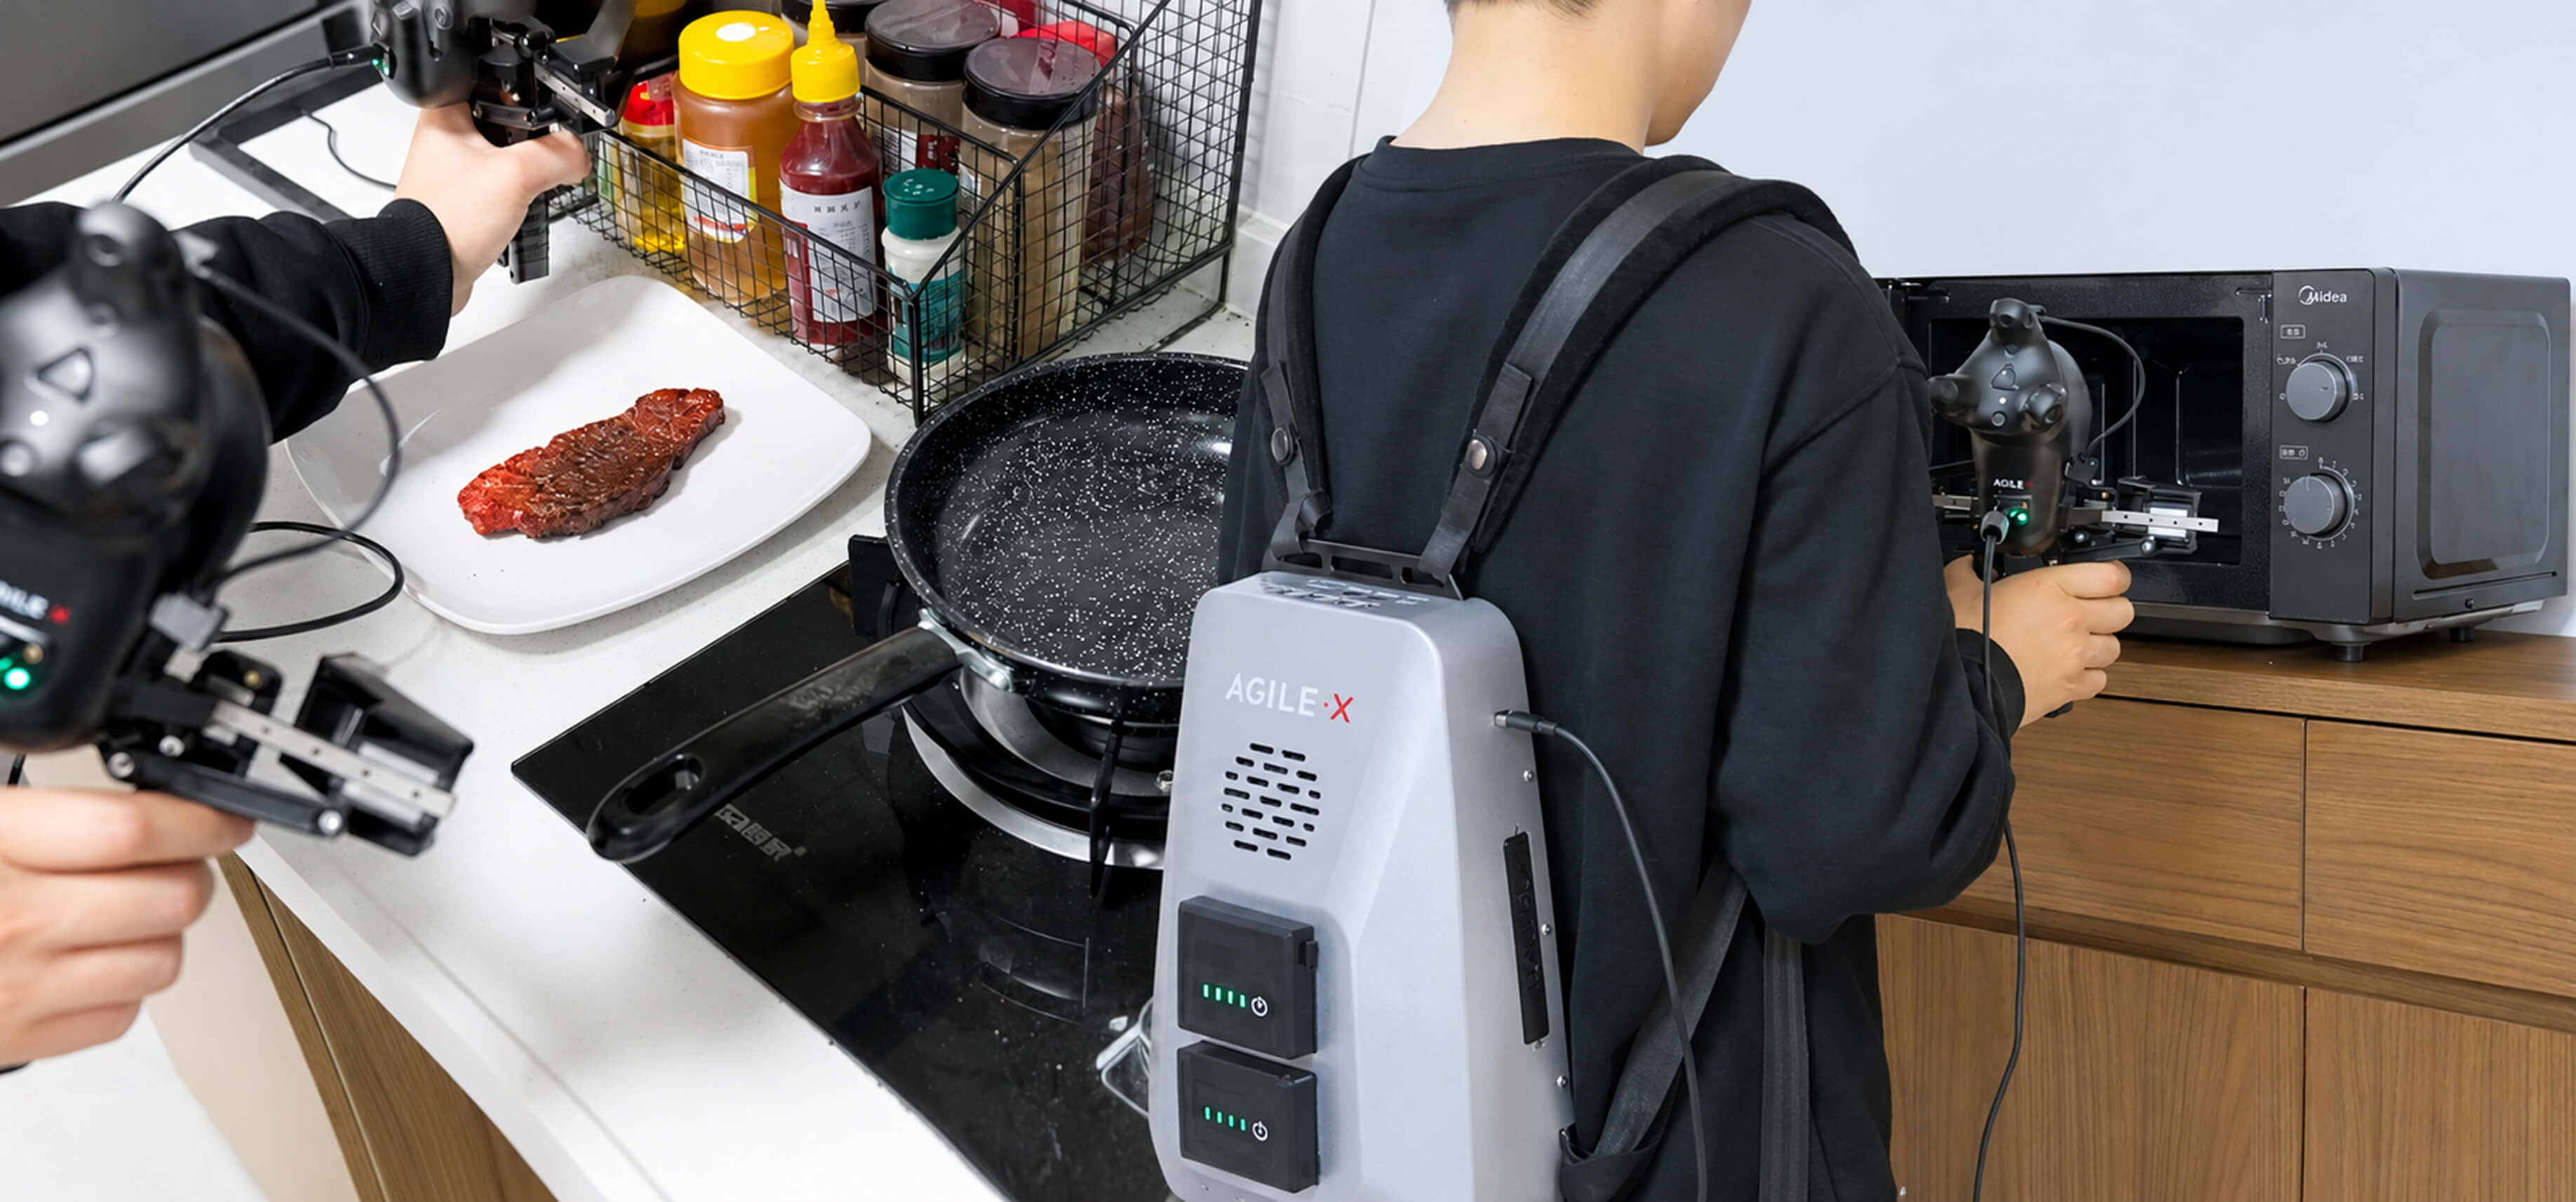
Ev İşleri
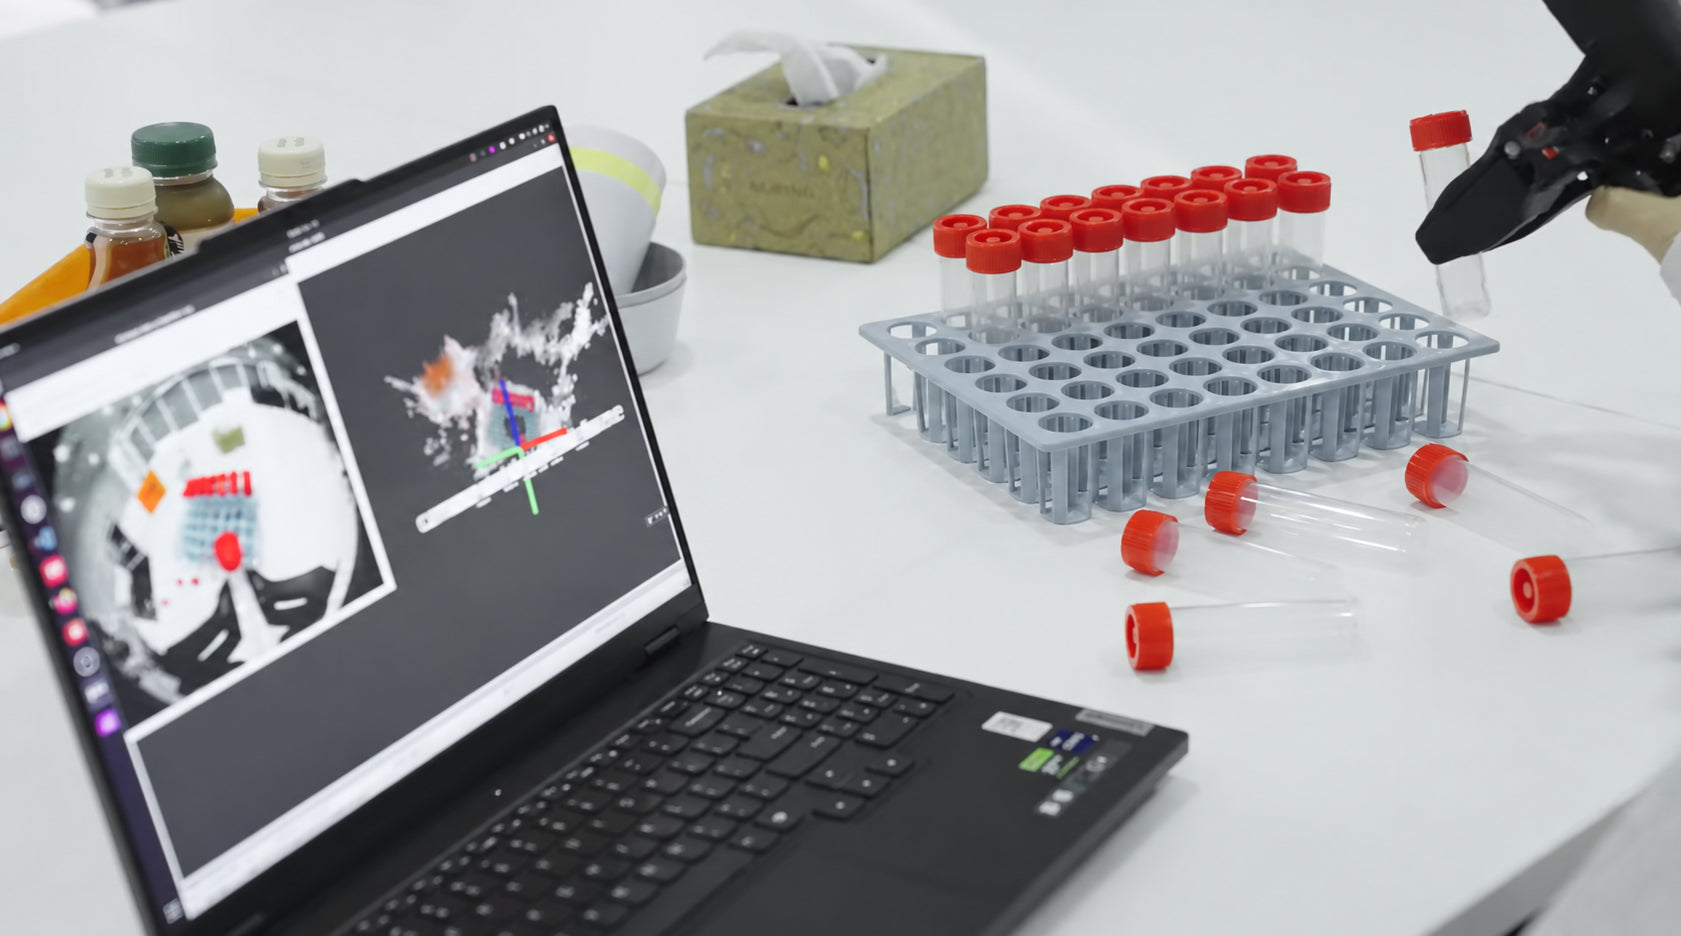
Tüp Taşıma
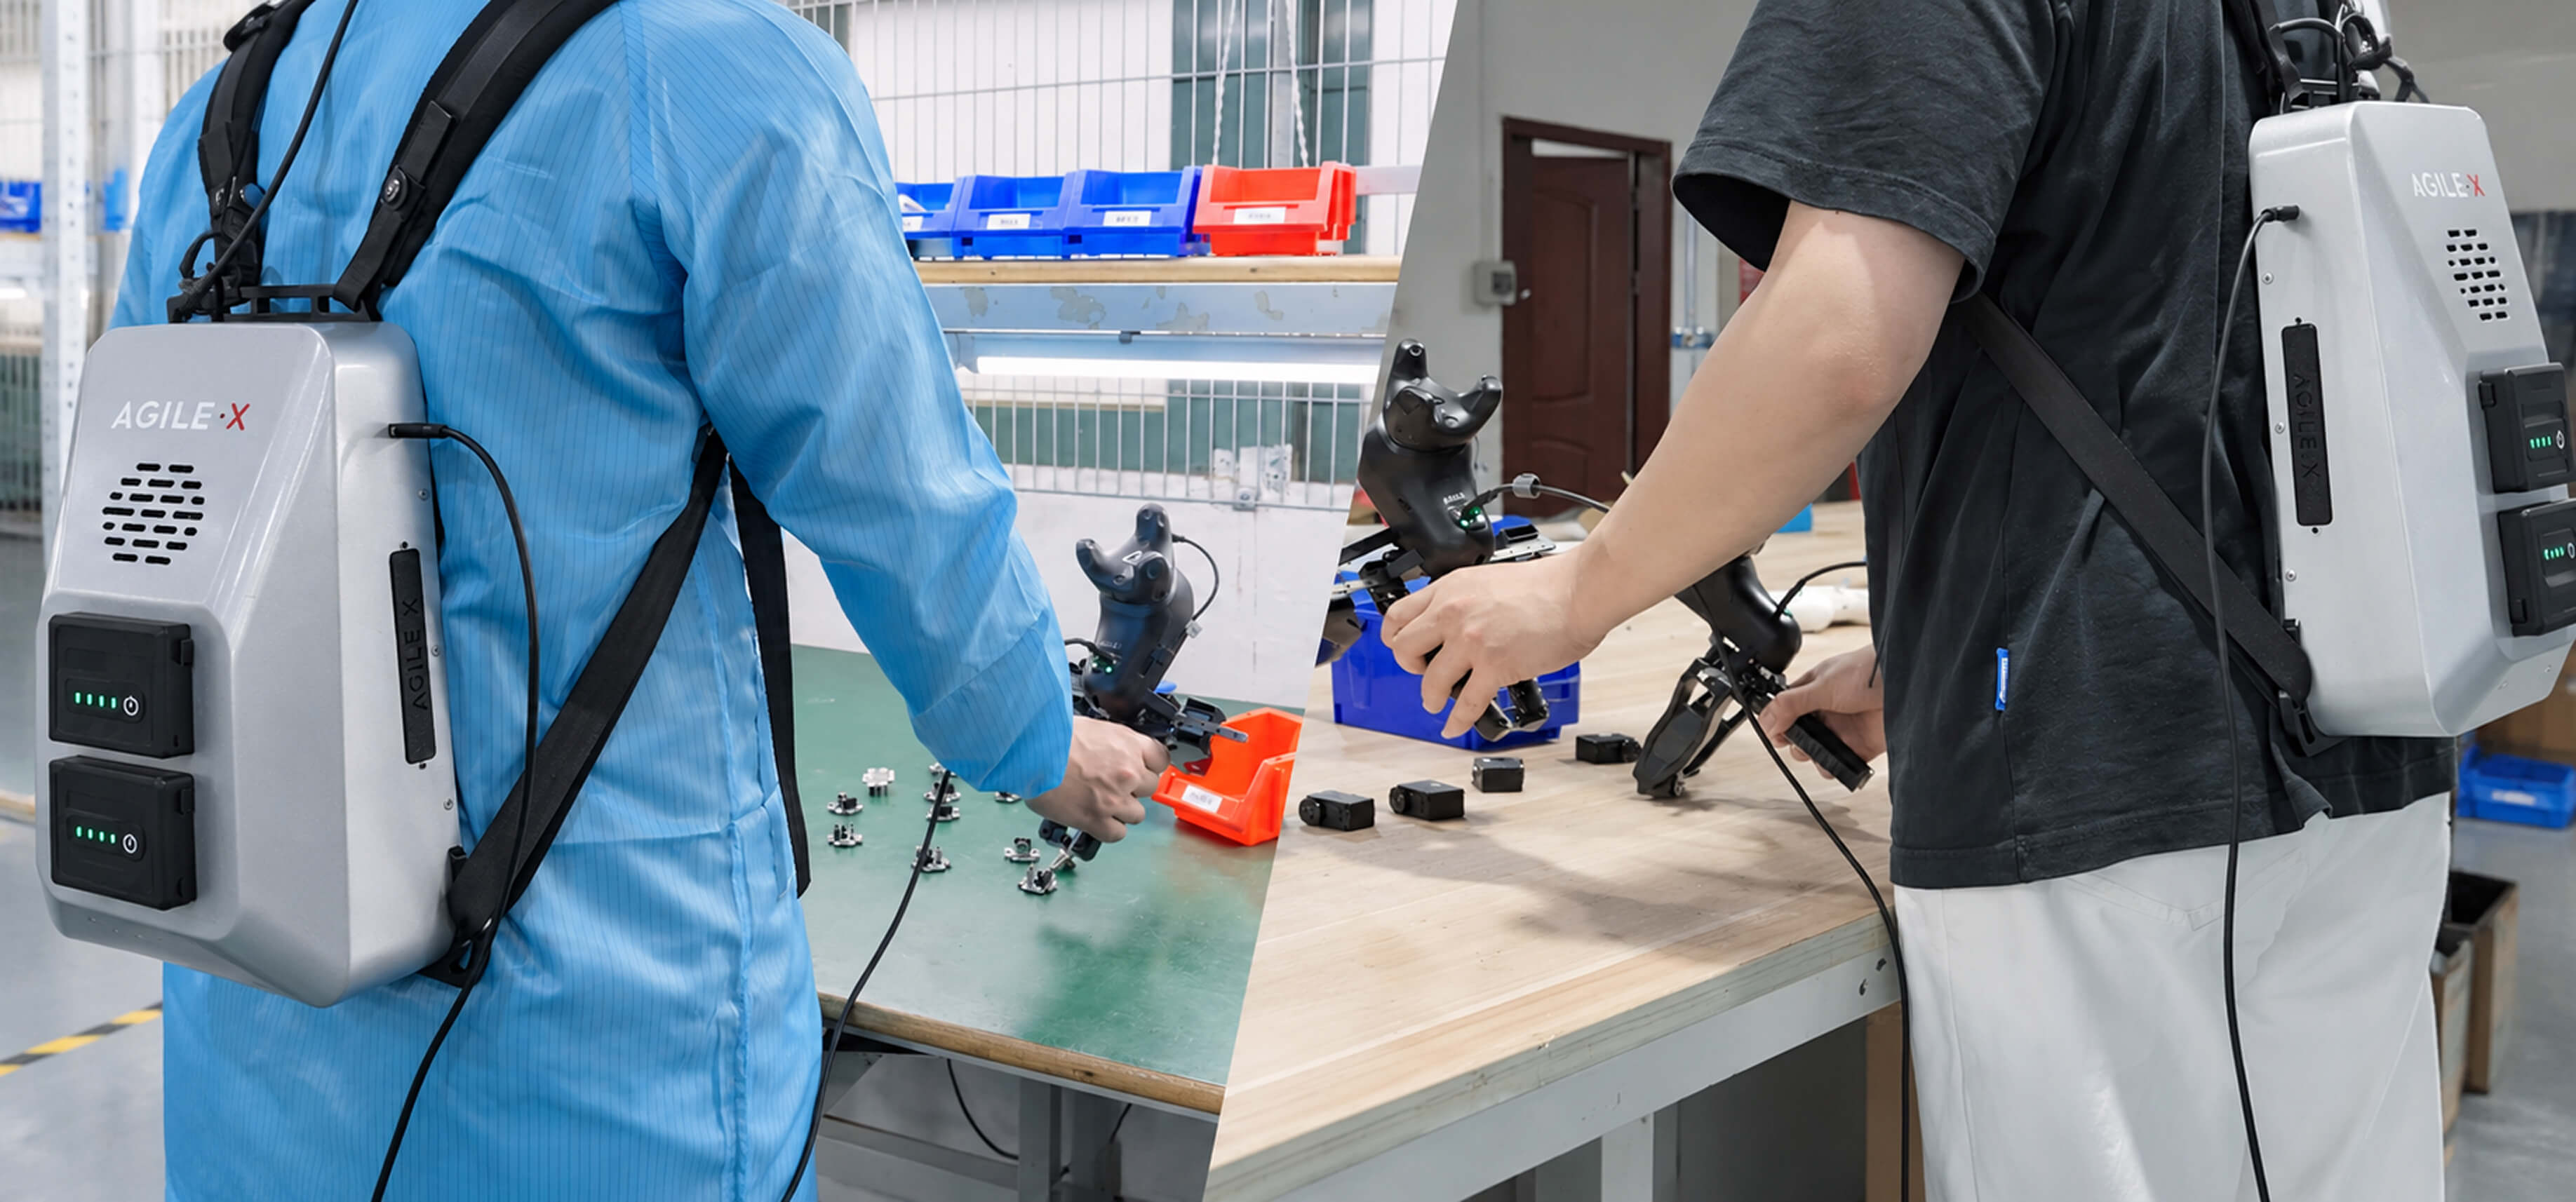
Fabrika Montajı
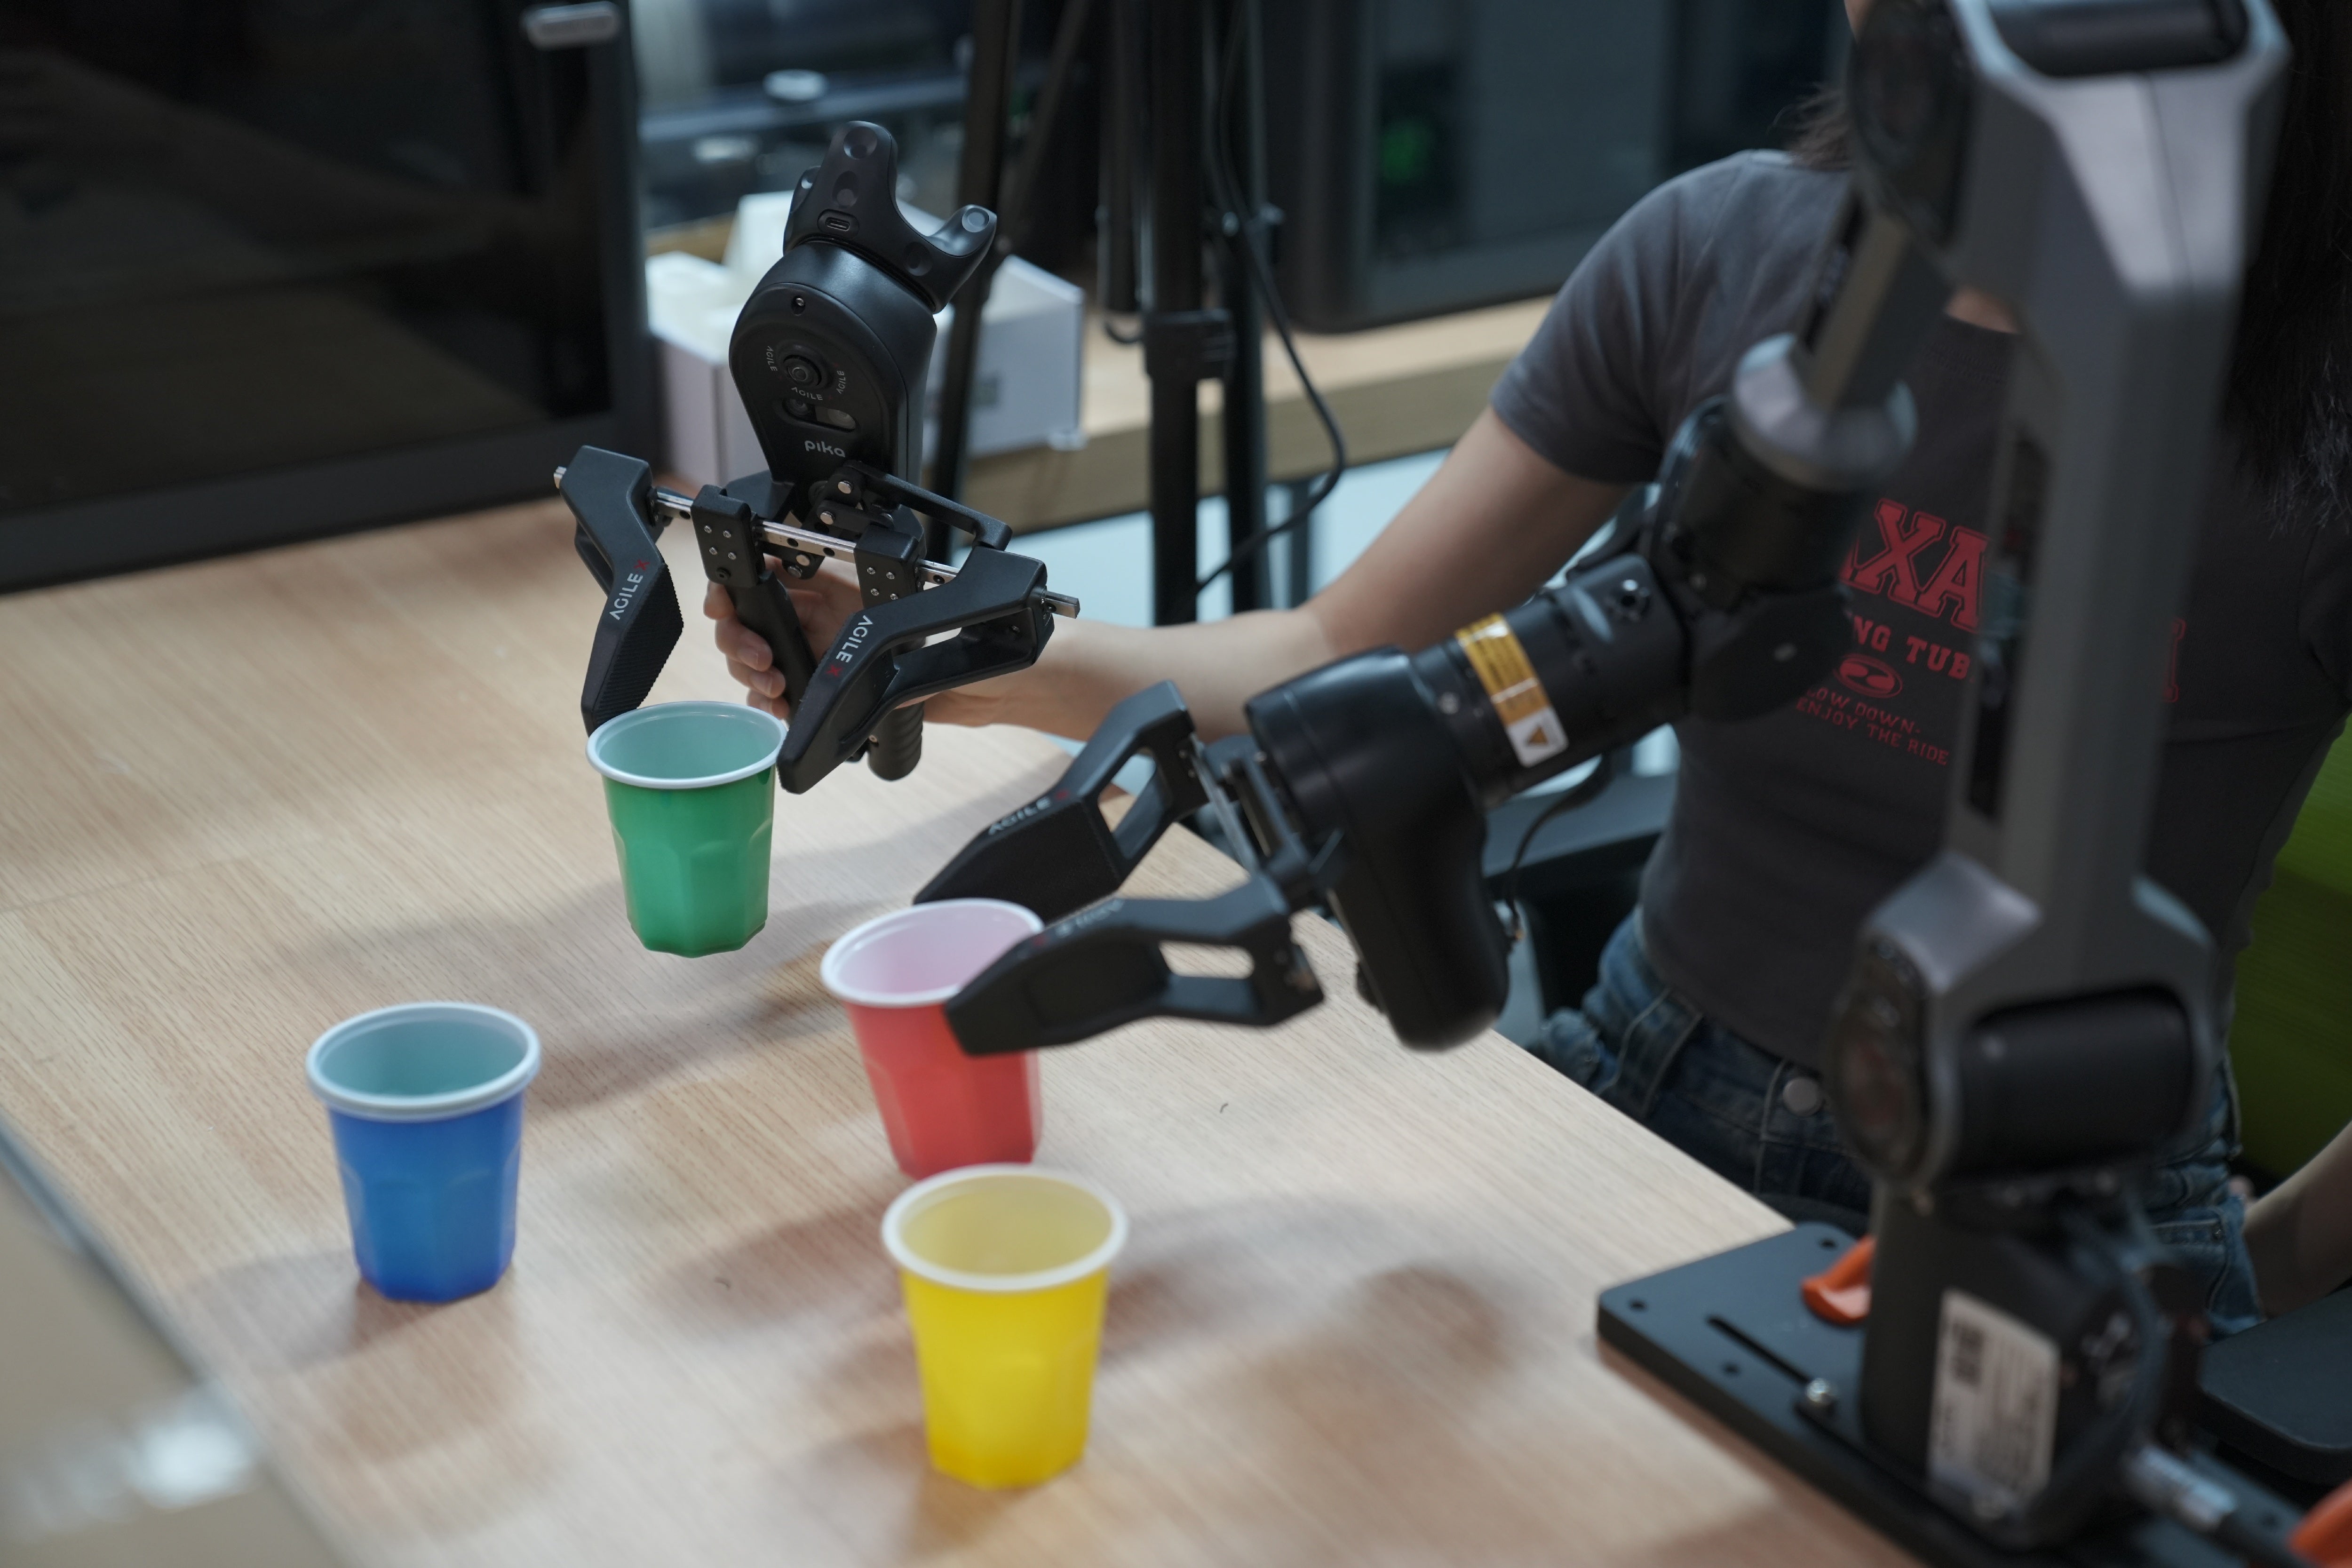
Masaüstü Görevler
Çok Kipli Veri Türleri
Senkronize RGB, 6D poz, gripper durumu ve yörünge verilerini tek bir iş akışında toplayın.
RGB / Derinlik
6D Poz / Gripper Durumu
Yörünge
IMU
PIKA PRO'yu Kimler Kullanıyor?
Ölçeklenebilir robot öğrenmesi ve gömülü yapay zekâ eğitimi için UMI gripper ve EGO kamerayla senkronize çok kipli gösterimler yakalayın.
Gömülü Yapay Zekâ Araştırma Ekipleri
VLA modelleri, dünya modelleri ve robot politikalarını eğitmek için çok kipli veri toplamak için.
Robotik Üniversiteleri ve Laboratuvarları
Robot öğrenmesi, teleoperasyon, bilgisayarlı görü ve manipülasyon alanlarında eğitim ve araştırma için.
Robot Üreticileri ve Sistem Entegratörleri
Görev gösterimleri toplamak ve robotik manipülasyon çözümlerini doğrulamak için.
Yapay Zekâ ve Veri Seti Geliştirme Ekipleri
İnsan-robot etkileşiminden ve gerçek dünya gösterimlerinden yapılandırılmış, ölçeklenebilir veri setleri oluşturmak için.
PIKA PRO Kullanım Örnekleri
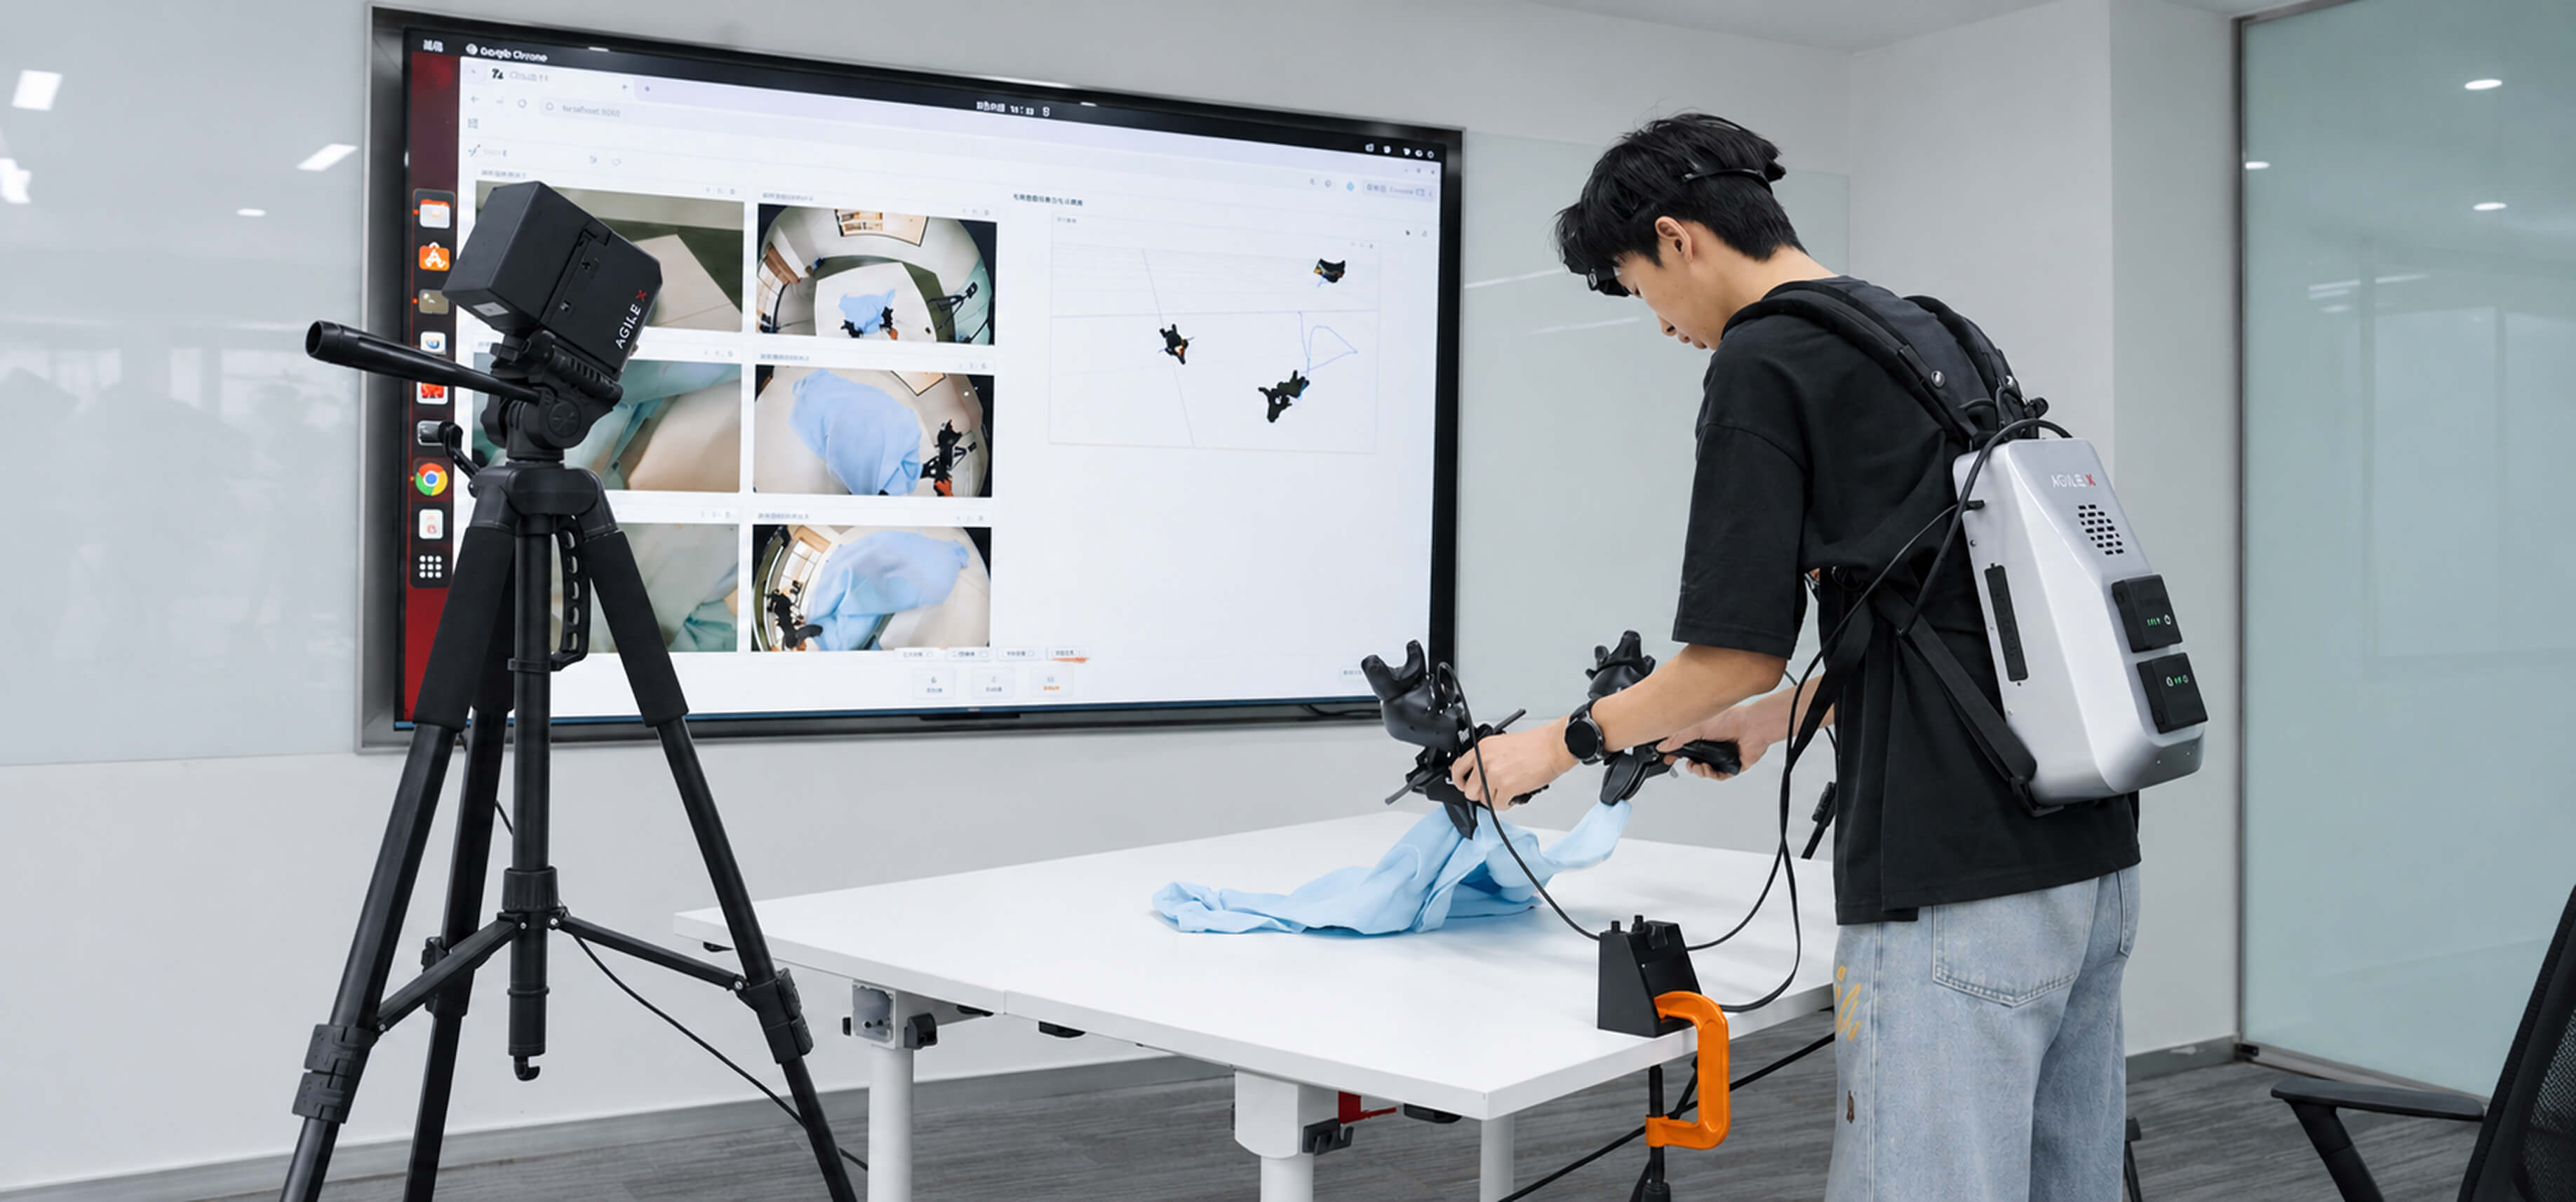
Fiziksel Yapay Zekâ Araştırma ve Geliştirme
Gömülü yapay zekâ, taklit öğrenme ve robot politikası geliştirme için yüksek kaliteli veri setleri oluşturun.
Endüstriyel Otomasyon Veri Toplama
Gerçek dünya endüstriyel iş akışlarında senkronize çok kipli manipülasyon verisi yakalayın.
Ev Ortamında Veri Toplama
Çeşitli günlük ev etkinliklerinden ego-merkezli ve manipülasyon verisi toplayın.
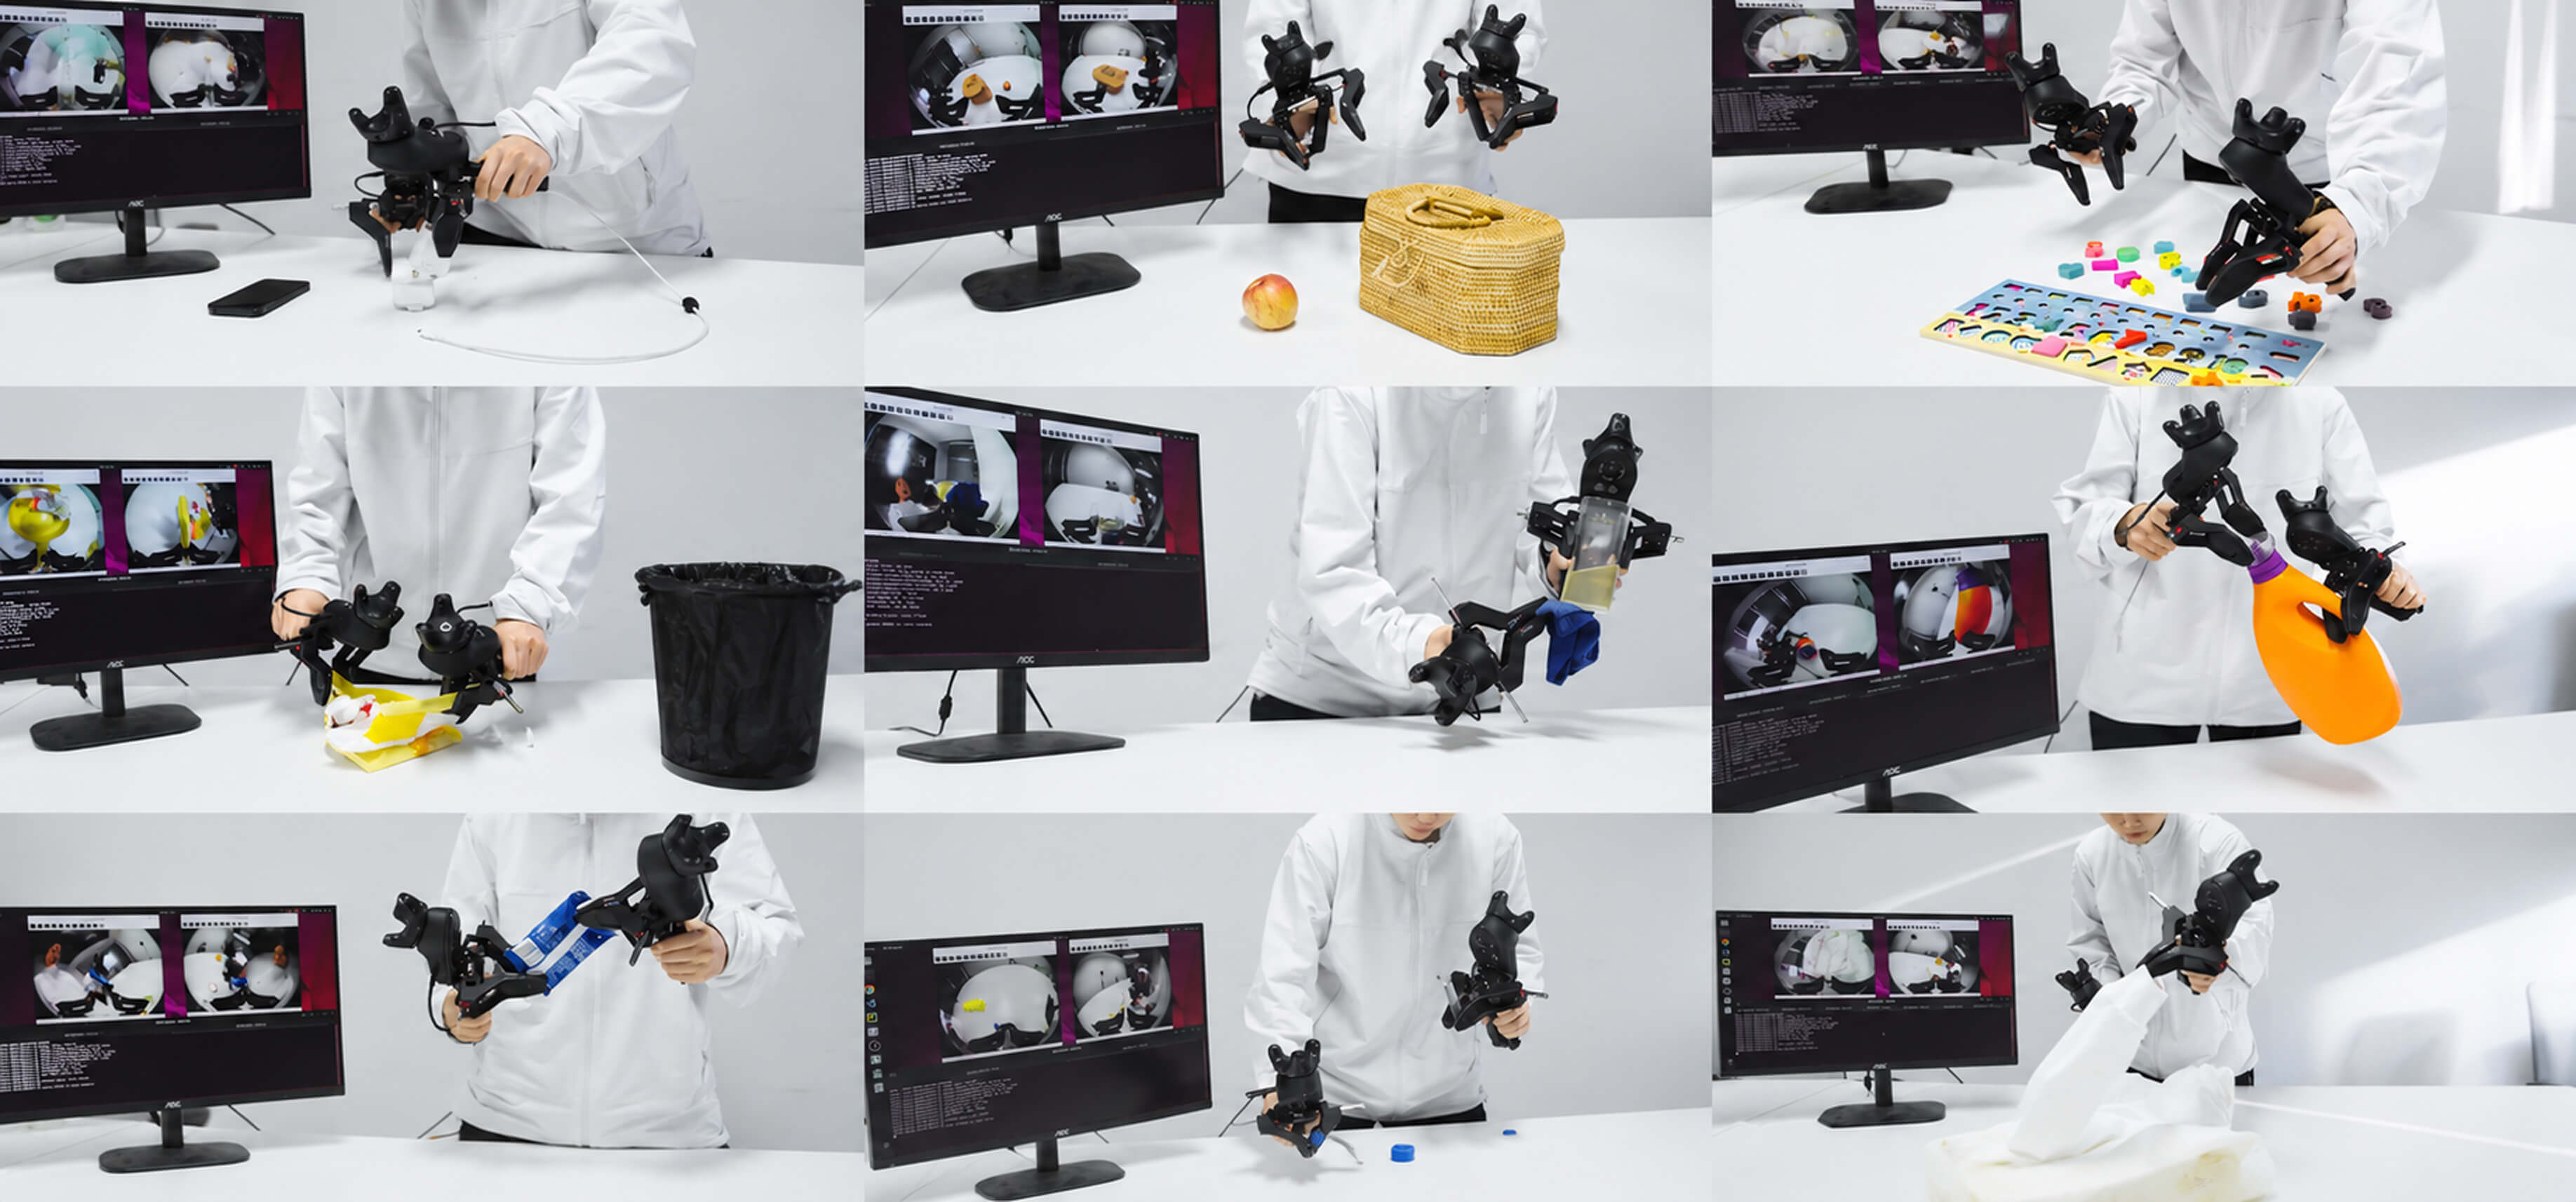
Ölçeklenebilir Veri Toplama Fabrikası
Tutarlı, büyük ölçekli veri toplama için standart UMI ve EGO sistemlerini devreye alın.
Teknik Özellikler
Pika Package
İşlemci
Intel i5-12450H
Depolama
2 TB SSD
Bellek
8 GB RAM
Grafik
UHD Graphics
İşletim Sistemi
Ubuntu 22.04
Mimari
x86_64
Çalışma Süresi
3 saat
Voltaj
12 V
Pika EGO
Maks. Çözünürlük (RGB ve Derinlik)
1280*720
Kare Hızı
90 FPS
Görüş Alanı
87°x58°
Hareket Algılama
9 eksenli IMU
Konumlandırma Doğruluğu
±1,5 mm
İletişim
Type-C
Çalışma Süresi
9 saat
Pika Sense
Ağırlık
448 g
Maks. Gripper Kuvveti
2 kg
Konumlandırma Doğruluğu
±1,5 mm
Çözünürlük
1280*720
Kare Hızı
90 FPS
Konum Çıkış Hızı
120 Hz
Çalışma Süresi
9 saat
İletişim
Type-C
Pika Station
Batarya
12V 10Ah
Çalışma Süresi
30 saat
Voltaj
12 V
Maks. Yüksekliği
2,1 m
Yatay Görüş Alanı
110°
Dikey Görüş Alanı
150°
Güç Tüketimi
3 W
Sıkça Sorulan Sorular
Pika Pro nedir?
Pika Pro; ortamlar arasında hassas ve verimli veri toplama için tasarlanmış taşınabilir, çok kipli bir veri toplama sistemidir. Robot öğrenmesi, temel model eğitimi ve fiziksel yapay zekâ araştırmaları için ego-merkezli veriyi ve UMI tabanlı el tipi gripper'lardan gelen bilgiyi yakalar.
Pika Pro hangi verileri toplayabilir?
Pika Pro, seçilen yapılandırmaya bağlı olarak RGB, derinlik, 6D poz, enkoder veya eklem verisi, gripper durumu ve robot yörünge verisi toplayabilir.
Pika Pro ROS 2'yi destekler mi?
Evet. Pika Pro; ROS sürücüleri, URDF kaynakları ve örnek programlar dahil ROS 1 ve ROS 2 geliştirme desteği sunar.
Pika Sense ne kadar doğrudur?
Pika Sense, engelsiz koşullarda ±1,5 mm'ye kadar uzamsal doğruluk sunar ve poz verisini 120 Hz'e kadar çıktı olarak verir. Kararlı performans için Pika Station'ın doğru yerleştirilmesi gerekir.
Pika hangi robotlarla uyumludur? Pika Pro robot kolları kontrol edebilir mi?
Pika, çeşitli robot kollar ve uç efektörlerle çalışacak şekilde tasarlanmıştır. Resmi yazılım desteği AgileX PiPER serisi kolları, NERO'yu ve UFactory xArm Lite 6 ile Universal Robots (UR) gibi seçili üçüncü taraf kolları kapsar. Uyumluluk kontrol arayüzüne, yazılım sürümüne ve uygulama yapılandırmasına göre değişebilir; entegrasyon tavsiyesi için AgileX Robotics ile iletişime geçin.
Pika Gripper diğer robot kollarla kullanılabilir mi?
Evet. Pika Gripper bağımsız bir gripper olarak kullanılabilir veya uygun montaj ve iletişim arayüzleriyle uyumlu üçüncü taraf robot kollara entegre edilebilir. Harici robot kolları veya uç efektörleri teleoperasyonla kontrol edebilir.
UMI veri toplama nedir?
UMI (Universal Manipulation Interface) veri toplama; bir gripper aracılığıyla insan manipülasyon hareketlerini, el pozlarını, görsel gözlemleri ve gripper durumlarını yakalar. Senkronize veri; robot teleoperasyonu, taklit öğrenme ve manipülasyon politikası eğitimi için kullanılabilir. Pika Sense ve Pika Gripper; senkronize 6D hareketi, görsel gözlemleri ve gripper eylemlerini yakalamak için taşınabilir bir UMI tarzı arayüz oluşturur.
Ego-merkezli veri toplama nedir?
Ego-merkezli veri toplama; operatörün bakış açısından birinci kişi görsel ve etkileşim deneyimlerini kaydeder. Pika Ego ve Pika Package, gömülü yapay zekâ ve robot öğrenmesini desteklemek için gerçek dünyadaki insan-çevre etkileşimlerini yakalar.