Donanım değişikliği bacakların diferansiyel sürüş şasisiyle değiştirilmesi en görünür fark olsa da, asıl haber bununla birlikte başlatılan yazılım ekosisteminde yatıyor. Unitree, G1-D’yi sadece bir robot olarak değil, bedenlenmiş yapay zeka (embodied AI) endüstrisini şu anda rahatsız eden genelleştirme darboğazını çözmeyi amaçlayan yeni bir “uçtan uca” veri toplama ve eğitim çözümü için donanım dayanağı olarak konumlandırıyor.
Akrobasi Yerine İstikrar
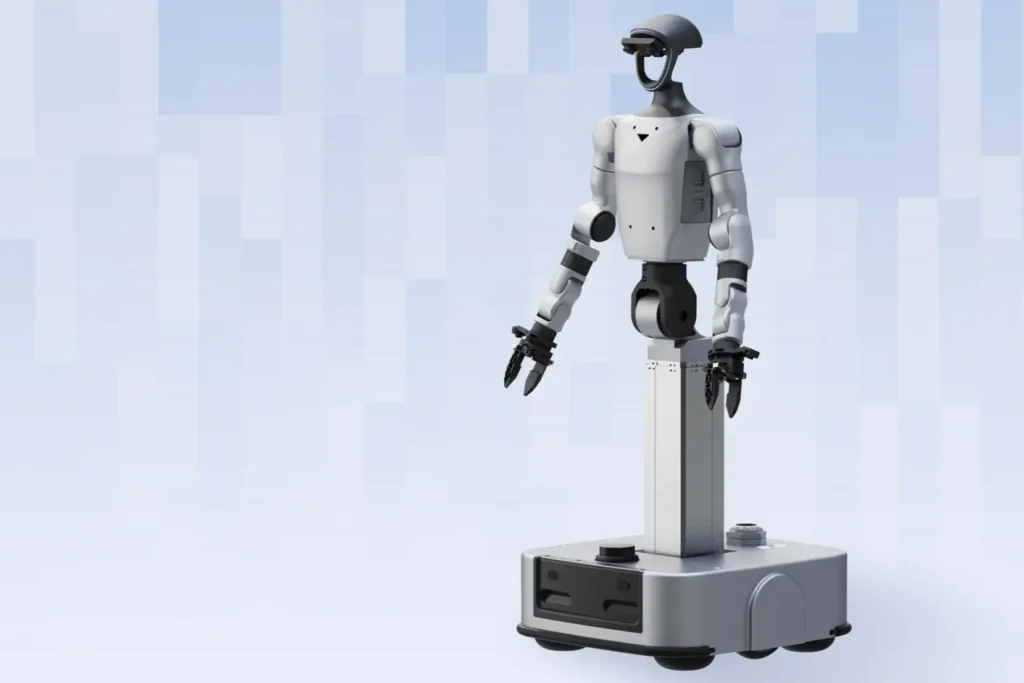
G1-D, kardeşlerinin karmaşık iki ayaklı hareket kabiliyetini tekerlekli bir taban uğruna terk ediyor; bu, arazi uyumluluğundan ödün vererek istikrar, yük kapasitesi ve pil ömründe ciddi iyileştirmeler sağlayan bir takas.
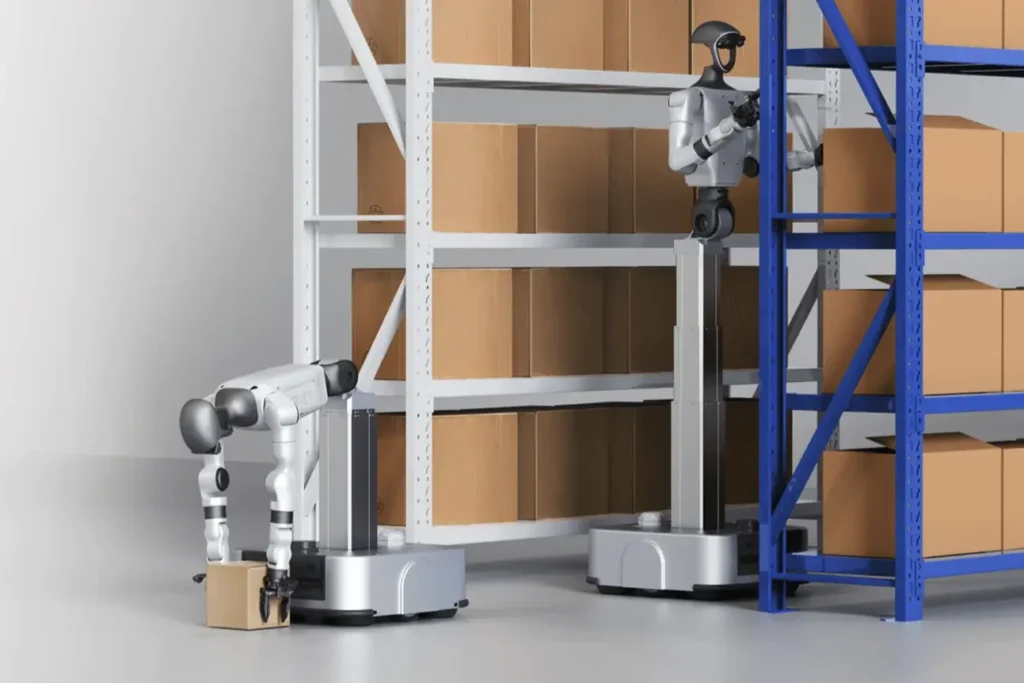
Robot iki konfigürasyonda sunuluyor: standart bir model ve “Amiral Gemisi” (Flagship) sürümü. Amiral Gemisi modeli, robotun yüksekliğini 1,26 metre ile 1,68 metre arasında ayarlamasını sağlayan teleskopik bir sütuna sahip ve bu da ona yaklaşık iki metrelik dikey bir çalışma alanı sunuyor.
Amiral Gemisi G1-D, robotun yüksekliğini 1,26 ila 1,68 metre arasında ayarlayan ve yerden baş üstü raflara kadar uzanan dikey bir çalışma alanı sağlayan teleskopik bir sütuna sahiptir.
Araştırmacılar için kritik olan nokta, tekerlekli tabanın önemli ölçüde daha uzun çalışma sürelerine izin vermesidir. İki ayaklı insansılar, denge için gereken enerji nedeniyle genellikle şarjla bir saati çıkarmakta zorlanırken, Amiral Gemisi G1-D yaklaşık 6 saatlik bir pil ömrü vaat ediyor. Bu uzatılmış çalışma süresi, modern yapay zeka modellerini eğitmek için gereken tekrarlayan, uzun süreli veri toplama görevleri için hayati önem taşıyor.
Temel Özellikler (Amiral Gemisi):
Yükseklik: 1260–1680 mm (ayarlanabilir)
Ağırlık: ~80 kg
Serbestlik Derecesi (DOF): Toplam 19 (her kolda 7, belde 2, sütunda 1, tabanda 2)
İşlem Gücü: NVIDIA Jetson Orin NX 16GB (~100 TOPS)
Sensörler: LiDAR, derinlik kameraları ve manipülasyon için bileğe monte edilmiş HD kameralar.
Robot, orijinal G1’in yetenekli üst gövdesini koruyor ve her biri yaklaşık 3 kg kaldırabilen 7-DOF (serbestlik derecesi) kollara sahip. İsteğe bağlı dokunma algılamalı üç parmaklı ve beş parmaklı yetenekli eller dahil olmak üzere çeşitli uç eyleyicileri (end-effectors) destekliyor.
“Veri Motoru” Stratejisi
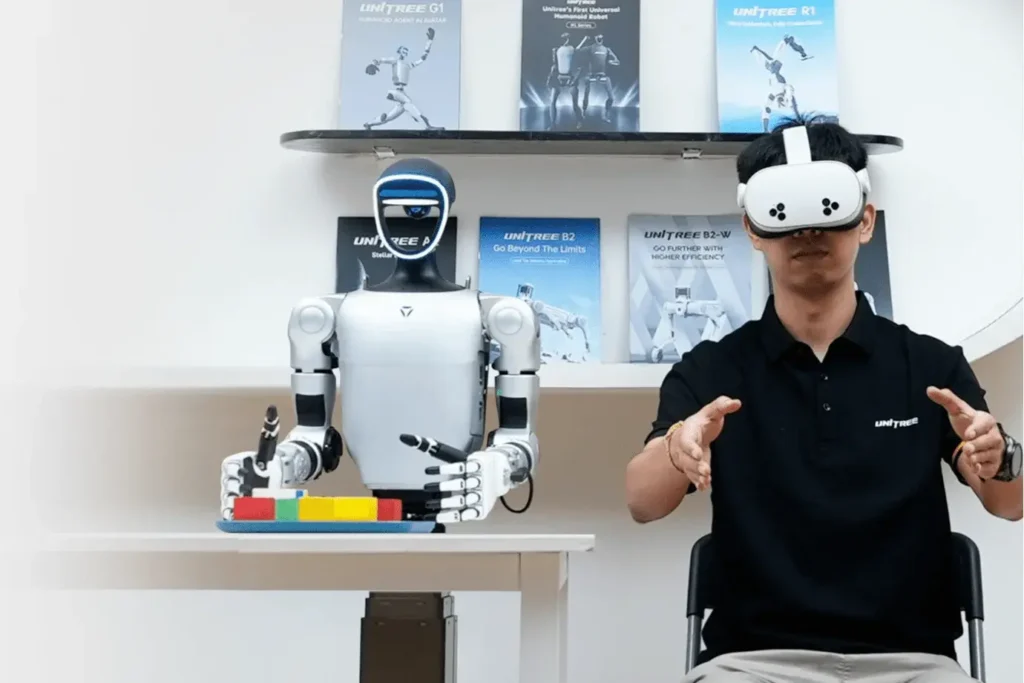
G1-D’nin lansmanı, Unitree’nin bu ayın başlarında “Embodied Avatar” teleoperasyon giysisiyle ima ettiği stratejik bir eksen kaymasını pekiştiriyor. Unitree, sadece donanım üretmenin ötesine geçerek yapay zeka altına hücumu için “kürekleri”, yani veri üretim araçlarını sağlamaya yöneliyor.
Unitree’nin “veri girer, model çıkar” stratejisinin bir parçası olan G1-D, model eğitimi için yüksek kaliteli insan etkileşim verilerini yakalamak üzere yeni UnifoLM yazılım paketiyle sorunsuz bir şekilde çalışacak şekilde tasarlanmıştır.
Robotun yanı sıra Unitree, “UnifoLM” etiketli kapsamlı bir yazılım paketi tanıttı. Platform, robotik öğrenmenin karmaşık hattını basitleştirmeyi vaat ediyor:
Edinme (Acquisition): Veri toplamak amacıyla robotu uzaktan kontrol etmek için standartlaştırılmış araçlar.
İşleme (Processing): Bu verilerin otomatik etiketlenmesi ve gözden geçirilmesi.
Eğitim (Training): Açık kaynaklı çerçevelerle (PI ve GROOT gibi) entegrasyon ve UnifoLM-WMA-0 adlı tescilli bir dünya modeli.
Sim2Real (Simülasyondan Gerçeğe): Modelleri fiziksel robota geri dağıtmadan önce doğrulamak için dijital ikiz ortamı.
G1 İçin İyi Bir Alternatif mi?
G1-D, giderek iki kampa ayrılan bir pazara giriyor: İnsan işgücünün yerini tamamen almayı hedefleyen iki ayaklı genel robotlar ve işlevi antropomorfizmden (insan biçimcilikten) önde tutan özelleşmiş form faktörleri.
Bacakları tekerleklerle takas eden G1-D, yaklaşık 6 saatlik pil ömrü ve 360° yerinde dönüş yeteneğine sahip diferansiyel sürüş sistemi ile istikrarı ve dayanıklılığı ön planda tutuyor.
Unitree, insansı bir gövdeyi tekerlekler üzerine koyarak, çamaşır katlama, fabrika montajı veya mobil bakım gibi birçok manipülasyon görevi için bacakların şu anda yarardan çok sorun yarattığına bahse giriyor. Tekerlekler, denklemin “navigasyon” kısmını basitleştiren, istikrarlı ve titreşimsiz bir platform sağlayarak araştırmacıların tamamen daha zor olan soruna, yani el-göz koordinasyonu ve nesne manipülasyonuna odaklanmasına olanak tanıyor.